
Robótica e IA física
Cámaras recién desarrolladas utilizan la luz para ver alrededor de las esquinas

 Añade Unite.AI a tus fuentes preferidas en Google
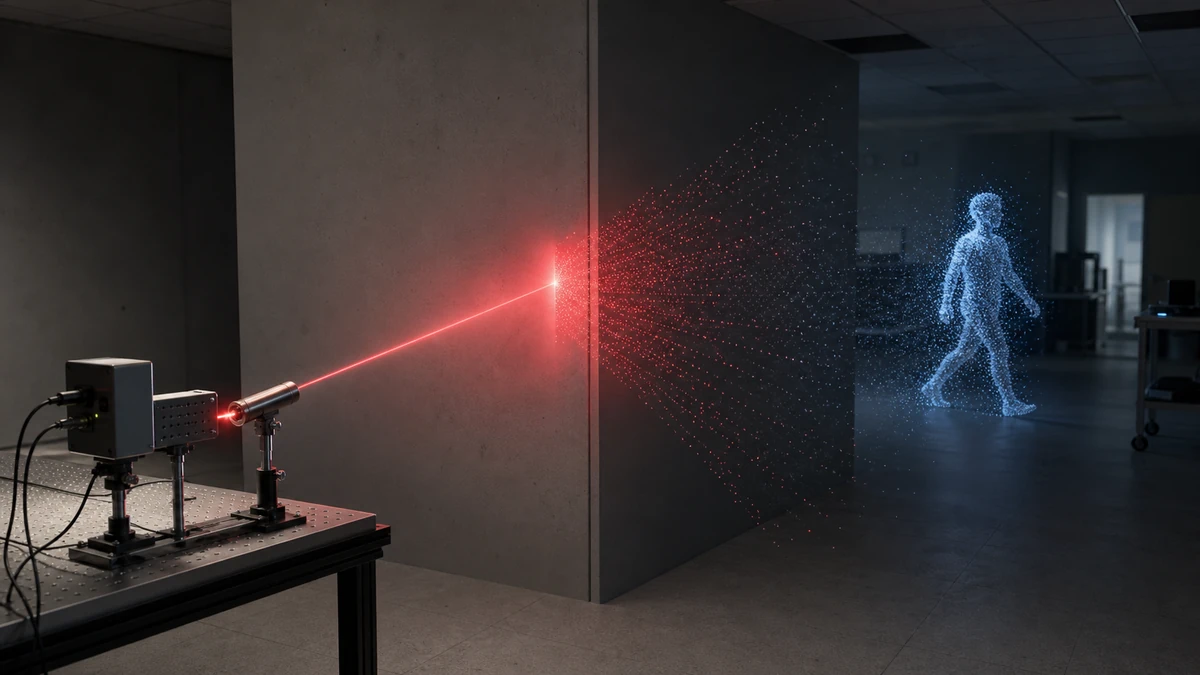
David Lindell, un estudiante de posgrado en ingeniería eléctrica en la Universidad de Stanford, junto con su equipo, desarrolló una cámara que puede ver objetos en movimiento alrededor de las esquinas. Cuando probaron la nueva tecnología, Lindell llevaba un traje de alta visibilidad mientras se movía alrededor de una habitación vacía. Tenían una cámara que apuntaba a una pared en blanco alejada de Lindell, y el equipo pudo ver todos sus movimientos con el uso de un láser de alta potencia. El láser reconstruyó las imágenes mediante el uso de partículas individuales de luz que se reflejaban en las paredes alrededor de Lindell. La cámara recién desarrollada utilizó sensores avanzados y un algoritmo de procesamiento.
Gordon Wetzstein, profesor asistente de ingeniería eléctrica en Stanford, habló sobre la tecnología recién desarrollada.
“La gente habla de construir una cámara que pueda ver tan bien como los humanos para aplicaciones como gatos y robots autónomos, pero queremos construir sistemas que vayan más allá de eso”, dijo. “Queremos ver cosas en 3D, alrededor de las esquinas y más allá del espectro de luz visible”.
El sistema de cámara que se probó se presentará en la conferencia SIGGRAPH 2019 el 1 de agosto.
El equipo ya ha desarrollado cámaras similares alrededor de las esquinas en el pasado, pero esta puede capturar más luz de más superficies. También puede ver más ancho y más lejos, así como monitorear el movimiento fuera de la vista. Esperan que estos “sistemas de visión sobrehumana” puedan ser utilizados en coches y robots autónomos para que operen de manera más segura que cuando están controlados por humanos.
Uno de los objetivos principales del equipo es mantener el sistema práctico. Utilizan hardware, velocidades de escaneo y procesamiento de imágenes, y estilos de imagen que ya se utilizan en sistemas de visión de coches autónomos. Una diferencia es que el nuevo sistema puede capturar la luz que rebota en una variedad de superficies diferentes con texturas diferentes. Antes, los sistemas que se utilizaban para ver cosas fuera de la línea de visión de la cámara solo podían hacerlo con objetos que reflejaban una luz fuerte y uniforme.
Uno de los desarrollos que les ayudó a crear esta tecnología fue un láser que es 10.000 veces más potente que el que utilizaron el año pasado. Escanea una pared en el lado opuesto del punto de interés. La luz rebota en la pared, golpea los objetos en la escena y regresa a la pared y los sensores de la cámara. El sensor puede recoger pequeñas partículas de la luz del láser y enviarlas a un algoritmo que también fue desarrollado por el equipo. El algoritmo descifra las partículas para reconstruir las imágenes.
“Cuando estás viendo el láser escaneando, no ves nada”, dijo Lindell. “Con este hardware, podemos básicamente ralentizar el tiempo y revelar estos rastros de luz. Casi parece magia”.
El nuevo sistema puede escanear a cuatro cuadros por segundo y reconstruir escenas de hasta 60 cuadros por segundo con una unidad de procesamiento de gráficos por computadora que mejora las capacidades.
El equipo se inspiró en otros campos como los sistemas de imágenes sísmicas. Estos rebota ondas sonoras en capas subterráneas de la Tierra y pueden ver lo que está debajo de la superficie. El algoritmo se reconfigura para descifrar la luz que rebota en objetos ocultos.
Matthew O’Toole, profesor asistente en la Universidad Carnegie Mellon y ex becario postdoctoral en el laboratorio de Wetzstein, habló sobre la nueva tecnología.
“Hay muchas ideas que se utilizan en otros espacios, como la sismología, la imagen con satélites, el radar de apertura sintética, que son aplicables para mirar alrededor de las esquinas”, dijo. “Estamos tratando de tomar un poco de estas áreas y esperamos poder dar algo a cambio en algún momento”.
El próximo paso del equipo es probar el sistema en coches de investigación autónomos. También quieren ver si será aplicable en otras áreas como la imagen médica y para ayudar a combatir problemas de condiciones visuales que los conductores encuentran, como la niebla, la lluvia, las tormentas de arena y la nieve.


