
Interviews
Brian Hartzband, Präsident der US-Operationen, GMEX Robotics – Interviewreihe

 Unite.AI zu deinen bevorzugten Quellen auf Google hinzufügen
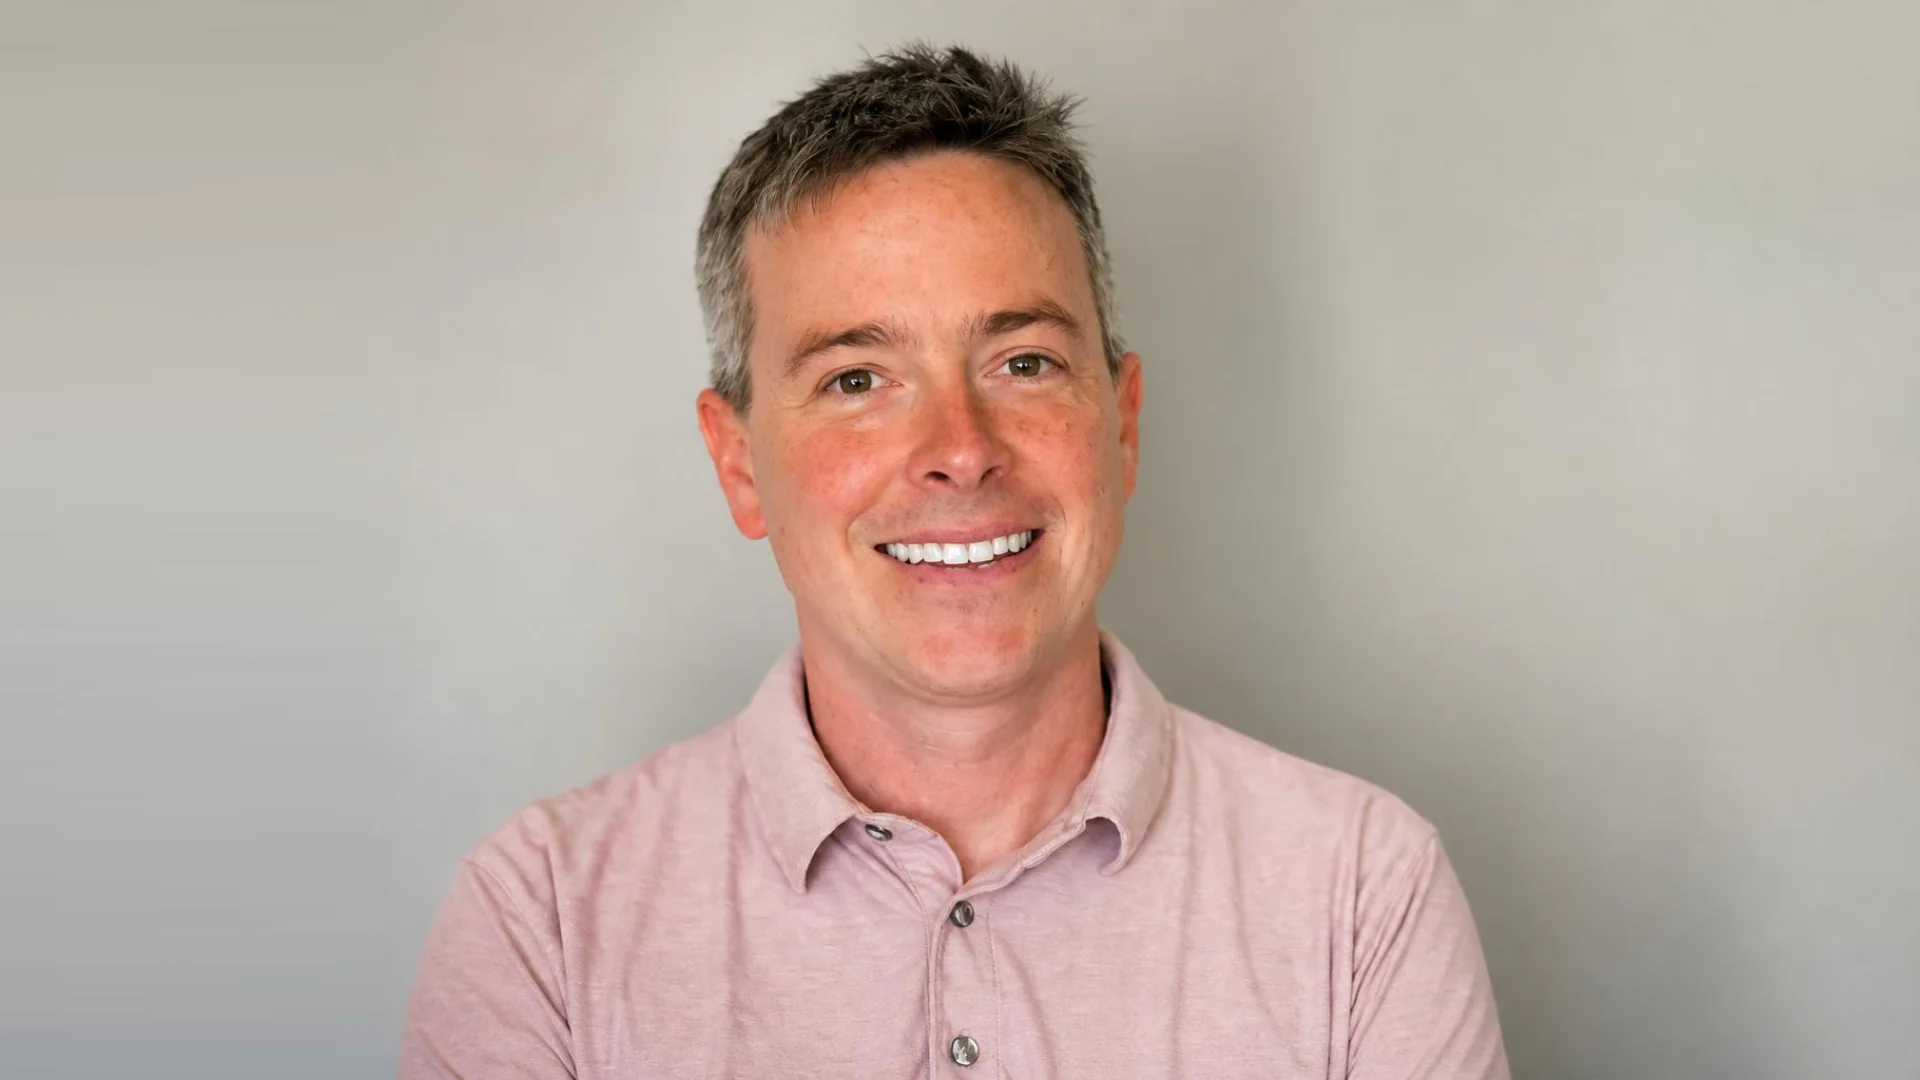
Brian Hartzband, Präsident der US-Operationen, GMEX Robotics, leitet die US‑Expansion des Unternehmens, mit Fokus auf den Ausbau seiner kommerziellen Präsenz, die Entwicklung strategischer Partnerschaften und die Einführung seiner physischen KI‑ und Robotikplattformen in reale Einsätze. Vor seinem Eintritt bei GMEX Robotics verbrachte Hartzband fast vier Jahre bei TEKsystems in technischen Recruiting‑ und Account‑Management‑Rollen für Regierungs‑ und Hochschulkunden. Zuvor war er Mitbegründer und half, Handcrafted 4 Home zu leiten, wo er die US‑Marktexpansion und Partnerschaften mit großen Einzelhändlern und E‑Commerce‑Plattformen vorantrieb. Früher in seiner Laufbahn arbeitete Hartzband im Wealth Management bei Merrill Lynch und UBS, wo er vermögende und ultra‑vermögende Kunden beriet und half, ein umfangreiches internationales Kundenportfolio aufzubauen.
GMEX Robotics ist ein an der Nasdaq notiertes Unternehmen für physische KI und Robotik, das intelligente Maschinen für gewerbliche Umgebungen entwickelt. Früher als Fitell Corporation bekannt, verfolgt das Unternehmen, was es als „Terminal + Brain“-Ansatz bezeichnet, die Kombination von eigens entwickelter Roboterhardware mit anpassungsfähigen KI‑Fähigkeiten, anstatt sich auf einen vollständig vertikal integrierten Technologiestack zu verlassen. Sein erstes großes Kommerzialisierungsziel ist 2F Culinary AI, eine kommerzielle Küchen‑Robotikplattform, die die Systeme Bon Vivant 3.0 und Max umfasst und Sensoren, KI‑gesteuerte Steuerungen sowie programmierbare Workflows nutzt, um die Lebensmittelzubereitung zu automatisieren. GMEX hat zudem Transport und Logistik, industrielle Automatisierung und Ressourcenerkundung als längerfristige Expansionsbereiche identifiziert. Im März 2026 kündigte das Unternehmen eine AU$4,2 Millionen‑Vereinbarung an, die mindestens 50 intelligente Küchen‑Robotiksysteme für eine australische Hospitality‑Gruppe abdeckt, gefolgt von seiner ersten Einsatzbestellung im Mai.
Sie sind kürzlich zu GMEX Robotics als Präsident der US‑Operationen gekommen, nachdem Sie eine Laufbahn in Finanzdienstleistungen, Unternehmertum, Technologie‑Recruiting und Unternehmensbeziehungen durchlaufen haben. Was hat Sie überzeugt, dass physische KI und Robotik das richtige nächste Kapitel darstellen, und welche Prioritäten setzen Sie beim Aufbau der Präsenz von GMEX in den USA?
Ich sah den Wert von KI und Robotern, insbesondere im Bereich der sozialen Intelligenz, die gerade jetzt entsteht. Ich wollte dazu beitragen. Was mich an GMEX begeistert, ist das Terminal‑+‑Brain‑Modell. Wir versuchen nicht, alles selbst zu erledigen. Wir bauen Hardware, die zuverlässig und praktisch ist, und verbinden sie mit KI‑Spitzenleistungen. Das ist ein völlig anderer Ansatz als bei den meisten Robotikunternehmen. Momentan spreche ich mit Investoren über das, was wir tatsächlich bauen, und etablieren wichtige Partnerschaften in den USA. Das ist der richtige Zeitpunkt dafür.
GMEX beschreibt seine Strategie als ein „Terminal + Brain“-Ökosystem, in dem Robotik‑Hardware die physische Welt mit einer KI‑Intelligenzschicht verbindet. Können Sie erklären, wie diese Architektur funktioniert und was Ihrer Meinung nach den Unterschied zu stärker vertikal integrierten Ansätzen in der Robotik ausmacht?
Die meisten Robotikunternehmen versuchen, alles selbst zu bauen; die Hardware, die Software, die KI. Das ist teuer und langsam. Wir gehen es anders an. Das Terminal ist unsere Hardware. Das Brain ist unsere KI‑Orchestrierungsschicht, die wir mit Partnern wie 247meta aufbauen. Der Vorteil ist Flexibilität. Wenn bessere KI verfügbar wird, integrieren wir sie, ohne den Roboter neu zu bauen. Wir sind nicht auf eine einzige Lösung festgelegt. Wir konzentrieren uns auf das, was wir am besten können: zuverlässige, praktische Hardware, und wir kooperieren mit KI‑Spitzenleistungen, anstatt zu versuchen, allein alle technologischen Aspekte zu übertreffen. Das bedeutet schnellere Iterationen, geringeres Kapital und wir bewegen uns mit der Geschwindigkeit von KI‑Innovation, nicht nach den Zeitplänen des Maschinenbaus.
GMEX hat eine Vereinbarung getroffen, um einen Anfangsbeteiligung an MediaMeta.ai zu erwerben, deren Technologie sich auf soziale Intelligenz und menschliche Verhaltensmodellierung konzentriert. Was bedeutet „soziale Intelligenz“ im Kontext eines Roboters, und welche neuen Fähigkeiten könnte sie freischalten, die heutige multimodale KI‑Modelle nicht zuverlässig bieten können?
Soziale Intelligenz bedeutet Roboter, die über Menschen nachdenken, nicht nur über Aufgaben. Die heutige KI ist hervorragend in Vision, Sprache und Schlussfolgerung. Sie ist jedoch schwach darin, eine Person zu lesen, ihren emotionalen Zustand zu erfassen, zu erkennen, was sie tatsächlich braucht, und wie man mit ihr in einer realen Umgebung zusammenarbeitet. Wir haben eine verbindliche Vereinbarung mit MediaMeta unterzeichnet, weil ihr Fokus auf menschlicher Verhaltensmodellierung genau diese Lücke schließt. Dort setzt MediaMets langfristige Roadmap an, indem sie soziale‑Intelligenz‑KI und Verhaltensmodellierung als kontextuelles Verständnis‑Layer entwickelt, das unser Terminal‑+‑Brain‑Ökosystem schließlich ergänzen könnte. Vorbehaltlich Entwicklung, Integration und Tests könnten diese Fähigkeiten Robotern helfen, Kontext, Kommunikationsmuster und menschliche Absichten zu interpretieren – das ist der Unterschied zwischen einem Roboter, der nur eine Aufgabe erledigt, und einem, der wirklich nützlich ist.
Wo haben selbst die fortschrittlichsten heutigen Roboter noch Schwierigkeiten beim Interpretieren von Menschen? Liegen die größten Einschränkungen beim Erkennen von Emotionen und Absichten, beim Verstehen des sozialen Kontexts, bei der Anpassung an kulturelle Unterschiede oder bei etwas Grundlegenderem?
All das oben Gesagte. Aber das eigentliche Problem ist, dass die KI-Entwicklung für die Erfüllung von Aufgaben optimiert wurde – kann der Roboter das Objekt greifen, den Raum navigieren? Das ist messbar. Menschen zu lesen ist es nicht. Deshalb erhält es weniger Aufmerksamkeit. Roboter können erkennen, dass jemand verärgert aussieht, aber sie sind schwach darin, zu verstehen, warum die Person verärgert ist oder was tatsächlich helfen würde. Selbst kleine Fehler untergraben das Vertrauen. Ein Roboter, der 90 % der sozialen Signale richtig erkennt, klingt in einer Testumgebung gut, aber in der realen Welt zählt die verbleibende 10 %. Menschen entscheiden, dass sie nicht mit dieser Maschine arbeiten wollen. Wir müssen die Priorität umkehren. Genau das bauen wir bei GMEX.
Ein Roboter, der in einem Lager arbeitet, kann oft innerhalb relativ strukturierter Regeln funktionieren, während ein Roboter in einem Krankenhaus, Hotel, einer Schule oder zu Hause mit deutlich unvorhersehbarerem menschlichem Verhalten umgehen muss. Wie muss der KI‑Stack sich ändern, wenn Roboter in diese sozial komplexeren Umgebungen vordringen?
Soziale Intelligenz. In einem Lager können Sie die Regeln kodieren. Die Umgebung ist vorhersehbar. Wenn Sie einen Roboter in einen Raum mit Menschen bringen, ändert sich alles. Menschen improvisieren, ändern ihre Meinung, haben schlechte Tage. Die KI muss das in Echtzeit erfassen und sich anpassen. Sie ist nicht mehr regelbasiert. Sie ist kontextabhängig. Der Roboter muss den Moment, die Person, die Umgebung verstehen und entscheiden, was sinnvoll ist. Das erfordert schnelle Konnektivität und eine völlig andere Architektur darunter. Außerdem muss er wissen, wann er um Hilfe bitten sollte, anstatt falsch zu raten.
Die Modellierung menschlichen Verhaltens wirft unvermeidlich Fragen zu Datenschutz, Einwilligung, Voreingenommenheit und Fehlinterpretation menschlicher Absichten auf. Wie sollten Entwickler soziale Intelligenz in Roboter integrieren, ohne Maschinen zu schaffen, die zu aufdringlich werden oder potenziell folgenschwere Annahmen über Menschen treffen?
Am Ende des Tages geht es beim Einbau sozialer Intelligenz in Roboter darum, hilfreich zu sein, ohne seltsam zu wirken. Roboter sollten Menschen nicht psychoanalysieren oder erraten, was jemand „gemeint“ hat – das führt zu Datenschutzproblemen und falschen Annahmen. Bleiben Sie bei dem, was beobachtbar ist: wie sich jemand bewegt, wie nah er ist, Gesten. Geben Sie den Menschen Kontrolle durch klare Datenschutzhinweise und einfache Opt‑In‑Interaktionen. Halten Sie den Daten‑Fußabdruck klein, verarbeiten Sie lokal, wann immer es möglich ist, und prüfen Sie das Verhalten, damit es alle gleich behandelt. MediaMeta formalisiert ein Datenschutz‑ und verantwortungsbewusstes KI‑Rahmenwerk, das Datenminimierung, Transparenz, Bias‑Überprüfung, menschliche Aufsicht und Rückverfolgbarkeit abdeckt. Das ist die Art von durchdachtem Ansatz, den wir in unsere Systeme integrieren wollen. Wenn der Roboter nicht sicher ist, was jemand will, sollte er langsamer werden, Abstand geben oder pausieren. So bauen Sie soziale Wahrnehmung auf, ohne Grenzen zu überschreiten.
Wie bewerten Sie tatsächlich, ob ein Roboter besser darin geworden ist, Menschen zu verstehen? Welche Arten von Benchmarks, Simulationen oder Real‑World‑Tests sind erforderlich, um soziale Intelligenz zu messen, anstatt nur zu prüfen, ob ein Roboter eine Aufgabe erfolgreich abgeschlossen hat?
Man kann nicht nur darauf schauen, ob eine Aufgabe erledigt wurde. Man betrachtet Mikro‑Verhaltensweisen: Gibt der Roboter ausreichend Abstand, weicht er aus, wenn jemand in seinen Weg tritt, bewegt er sich mit dem richtigen Timing, zögert er, wenn die Absicht unklar ist? In Simulationen führt man Stresstests mit dichten Menschenmengen, plötzlichen Stopps, mehrdeutigen Gesten durch. In der realen Welt beobachtet man, ob der Roboter für die Menschen um ihn herum vorhersehbar und angenehm wirkt und ob er sich über verschiedene Gruppen hinweg konsistent verhält. Das ist der wahre Maßstab, nicht das Abschließen einer Aufgabe, sondern ob Menschen das Gefühl haben, der Roboter „versteht“, wie man sich bewegt und im gemeinsamen Raum koordiniert.
GMEX hat bereits begonnen, seine Bon Vivant‑Koch‑Roboterplattform zu kommerzialisieren. Was haben diese frühen Einsätze in der realen Welt dem Unternehmen über die Kluft zwischen der Vorführung eines KI‑gestützten Roboters und dem zuverlässigen Betrieb in einer kommerziellen Umgebung gelehrt?
Es gibt eine echte Lücke zwischen dem Nachweis, dass ein Roboter eine Aufgabe ausführen kann, und dem Nachweis, dass er diese Aufgabe zuverlässig, Tag für Tag, in einer kommerziellen Umgebung erledigen kann. In einer Vorführung ist alles kontrolliert. Echte Küchen sind hochtemperiert, hochvolumig, unvorhersehbar – Geräte werden angestoßen, Zutaten variieren, Menschen ändern ständig das Tempo. Bon Vivant ist stationär, daher besteht die Herausforderung nicht in der Navigation, sondern in Wiederholbarkeit, Haltbarkeit, Fehlertoleranz und der Integration in bestehende Arbeitsabläufe. Wir haben gelernt, dass Zuverlässigkeit daraus entsteht, das „langweilige“ zu bewältigen: Hitze und Fett zu tolerieren, kalibriert zu bleiben, sich elegant zu erholen, wenn etwas vom Skript abweicht, das Tempo zu halten, ohne Menschen zu verlangsamen. Kommerzielle Robotik geht nicht darum, zu beweisen, dass der Roboter kochen kann. Es geht darum, zu beweisen, dass er konsistent und sicher kochen kann, ohne in einem realen Unternehmen zur Belastung zu werden.
GMEX entwickelt außerdem eine Multi‑Agent‑KI‑Plattform, die verschiedene Modelle und Workflows koordinieren soll. Wie sehen Sie die zukünftige Konvergenz von digitalen KI‑Agenten und physischen Robotern, und könnte dieselbe Intelligenzschicht letztlich sowohl Software‑Agenten als auch Maschinenflotten koordinieren?
Digitale KI‑Agenten und physische Roboter werden zunehmend um eine gemeinsame Koordinationsschicht konvergieren. KI‑Agenten können Anfragen interpretieren und digitale Workflows verwalten. Roboter führen Aufgaben in der physischen Welt aus. Eine gemeinsame Intelligenzschicht verbindet beide, indem sie ein Geschäftsziel in Aufgaben übersetzt, die richtigen Modelle und Agenten auswählt und die Ausführung koordiniert. Der wesentliche Unterschied liegt in Koordination versus Kontrolle: Die gemeinsame Schicht entscheidet, was geschehen muss und wer es tun soll, während roboterspezifische Systeme die Verantwortung für Navigation, Bewegungssteuerung und Sicherheit behalten. In einem Lager zum Beispiel verarbeiten KI‑Agenten eine Bestellung und prüfen den Bestand, während die Koordinationsschicht einen geeigneten Roboter anfordert, um die Waren zu bewegen. Dieses Feedback fließt zurück und informiert den nächsten Schritt. Menschliche Aufsicht und Sicherheitsmechanismen bleiben unverzichtbar. Genau hier konzentrieren wir uns mit 247meta auf einen gestuften Weg durch Schnittstellen‑Integration, Simulation und kontrollierte Pilotprojekte, um koordinierte Workflows über Unternehmenssoftware und physische Maschinen hinweg zu unterstützen.
Wenn soziale Intelligenz zu einer grundlegenden Schicht physischer KI wird, was glauben Sie, wird sich dadurch an der Robotik‑Industrie ändern? Könnte das Verständnis menschlichen Verhaltens letztlich genauso wichtig für die breite Akzeptanz von Robotern sein wie Fortschritte in Geschicklichkeit, Computer‑Vision und logischem Schließen?
Soziale Intelligenz wird die Robotik grundlegend umgestalten. Die Branche hat sich auf Hardware‑Leistung, Vision‑Systeme und Performance konzentriert – alles wichtig, aber keines davon garantiert, dass ein Roboter reibungslos um Menschen herum in einer Küche oder auf einer Produktionsfläche arbeitet. Soziale Intelligenz sorgt dafür, dass ein Roboter vorhersehbar, leicht umzuarbeiten und im Einklang mit der natürlichen Bewegung und Koordination von Menschen ist. Wenn Roboter von kontrollierten Demonstrationen in reale kommerzielle Umgebungen übergehen, wird dieser Teil des Systems genauso wichtig wie die Hardware und der Steuerungs‑Stack. Das Verständnis menschlichen Verhaltens wird ebenso bedeutend sein wie Fortschritte in Wahrnehmung oder Zuverlässigkeit. Es ist der Unterschied zwischen einem Roboter, der die Aufgabe erledigen kann, und einem, der sich nahtlos in den Ablauf realer Operationen einfügt.
Vielen Dank für das großartige Interview, Leser, die mehr über dieses Robotik‑Unternehmen erfahren möchten, sollten GMEX Robotics besuchen.


