
Robotik och fysisk AI
Forskare utvecklar mjuk robotisk insekt med konstgjorda muskler

 Lägg till Unite.AI bland dina föredragna källor på Google
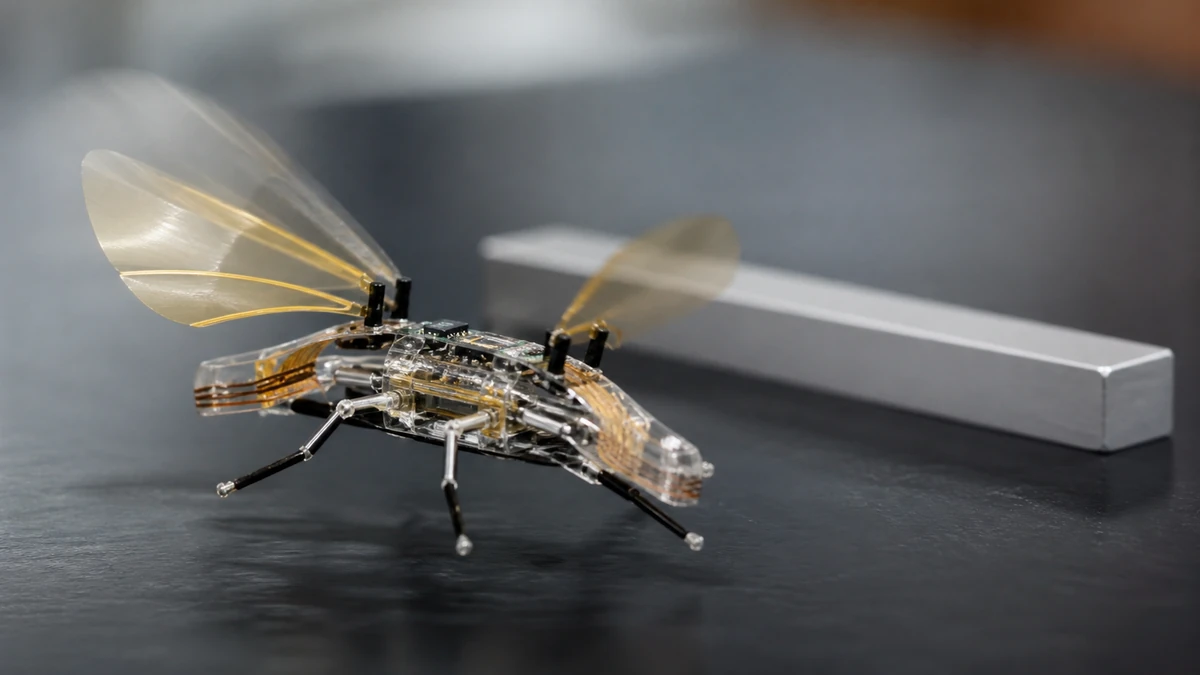
Forskare vid EPFL:s ingenjörshögskola har utvecklat en typ av mjuk robotisk insekt som har konstgjorda muskler, och den kan framdrivas i 3 cm per sekund.
De senaste framstegen inom både artificiell intelligens (AI) och robotik för oss närmare en värld som inte kunde ha förutsagts. Det är en värld som innehåller sådant som svärmar av robotinsekter.
Det fanns två olika versioner av den mjuka robotiska insekten, kallad DEAnsect, som utvecklades av teamet. Den första var ansluten med hjälp av ultra-tunna trådar, och den är extremt robust. Den kan vikas och kan till och med fortsätta att röra sig efter att ha blivit träffad av en flugsmällare eller krossad av en sko.
Den andra modellen som utvecklades av forskarna är en trådlös och autonom modell. Den är helt trådlös och autonom, och den väger mindre än 1 gram, även när den bär en batteri och alla dess elektroniska komponenter på ryggen. För den intelligenta robotiska insektens hjärna finns en mikrokontroller, och ögonen är fotodioder. Detta gör att den kan identifiera svarta och vita mönster, och DEAnsect kan följa vilken linje som helst som ritas på marken.
DEAnsect var ett resultat av arbete som utfördes av ett team vid EPFL:s Soft Transducers Laboratory (LMTS). De arbetade med Integrated Actuators Laboratory (LAI) och kollegor från University of Cergy-Pontoise, Frankrike. Forskningen publicerades nyligen i Science Robotics.
DEAnsect har dielektriska elastomeraktuatorer, eller DEAs. De är en typ av konstgjord muskel som är lika tunn som ett mänskligt hår, och den framdrar insekten framåt med hjälp av vibrationer. DEAs är det som gör den mjuka robotiska insekten så lätt och kapabel att röra sig snabbt. DEAs hjälper också den mjuka robotiska insekten att manövrera olika miljöer, inklusive vågiga ytor.
De konstgjorda musklerna innehåller en elastomerfilm som placeras mellan två mjuka elektroder. När en spänning tillämpas, är elektroderna fästa vid varandra, och filmen komprimeras. Filmen återgår till sin ursprungliga form när spänningen stängs av.
Var och en av de tre benen på den mjuka robotiska insekten har dessa muskler monterade på dem. Rörelsen genereras genom att slå på och av spänningen, men det måste göras mycket snabbt. Den faktiska hastigheten är 400 gånger per sekund för att framdriva den mjuka robotiska insekten.
Forskningsgruppen förlitade sig på nanofabriceringstekniker för att möjliggöra att de konstgjorda musklerna fungerar vid lägre spänningar. Specifikt minskade de tjockleken på elastomerfilmen. De utvecklade också mjuka, högledande elektroder som är bara några molekyler tjocka. På grund av denna design kunde forskarna minska storleken på strömkällan avsevärt.
Herbert Shea är chef för LMTS.
“DEAs fungerar vanligtvis vid flera kilovolt, vilket kräver en stor strömförsörjningsenhet”, förklarar Shea. “Vår design möjliggjorde att roboten, som i sig väger bara 0,2 gram, kunde bära allt den behöver på ryggen. Denna teknik öppnar upp nya möjligheter för den breda användningen av DEAs i robotik, för svärmar av intelligenta robotinsekter, för inspektion eller fjärrreparationer, eller till och med för att få en djupare förståelse för insektkolonier genom att skicka en robot för att leva bland dem.”
“Vi arbetar för närvarande på en trådlös och helt mjuk version med Stanford University”, säger Shea. “På lång sikt planerar vi att montera nya sensorer och sändare på insekterna så att de kan kommunicera direkt med varandra.”


