
Robotyka i fizyczna AI
Facebook Stworzył Metodę, Która Pozwoli Robotom AI Na Nawigację Bez Mapy

 Dodaj Unite.AI do preferowanych źródeł w Google
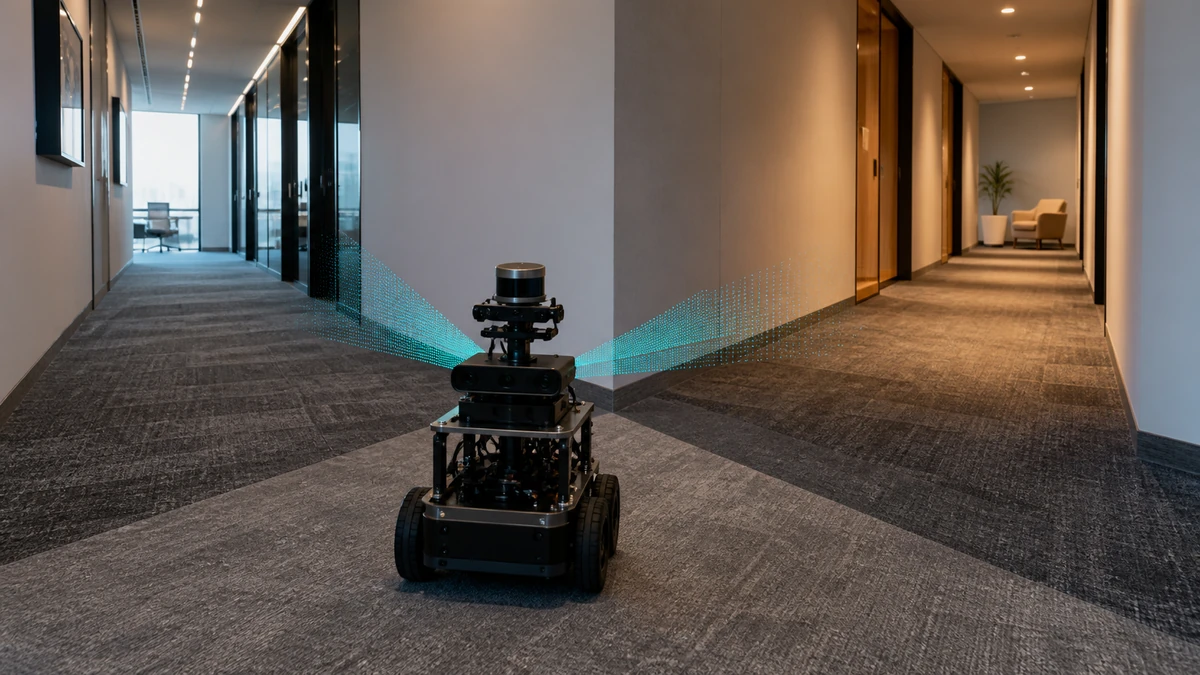
Facebook (META ) niedawno stworzył algorytm, który poprawia zdolność agenta AI do nawigacji w środowisku, pozwalając agentowi na określenie najkrótszej trasy w nowych środowiskach bez dostępu do mapy. Podczas gdy mobilne roboty zwykle mają zaprogramowaną mapę, nowy algorytm stworzony przez Facebooka może umożliwić stworzenie robotów, które mogą nawigować w środowiskach bez potrzeby map.
Zgodnie z postem stworzonym przez badaczy Facebooka, jednym z głównych wyzwań dla nawigacji robota jest nadanie systemom AI zdolności do nawigacji w nowych środowiskach i osiągania zaprogramowanych celów bez mapy. Aby rozwiązać to wyzwanie, Facebook stworzył algorytm uczenia wzmocnionego rozproszonego optymalizacji polityki (DD-PPO). DD-PPO został wyposażony tylko w dane kompasu, dane GPS i dostęp do kamery RGB-D, ale miał możliwość nawigacji w wirtualnym środowisku i osiągania celu bez żadnych danych mapy.
Zgodnie z oświadczeniami badaczy, agenci byli szkoleni w wirtualnych środowiskach, takich jak biurowce i domy. Wynikowy algorytm był w stanie nawigować w symulowanym środowisku wewnętrznym, wybierać poprawny rozdział ścieżki i szybko odzyskiwać się z błędów, jeśli wybrał złą ścieżkę. Wyniki wirtualnego środowiska były obiecujące, a ważne jest, aby agenci mogli niezawodnie nawigować w tych powszechnych środowiskach, ponieważ w świecie rzeczywistym agent mógłby uszkodzić się lub swoje otoczenie, jeśli nie powiedzie się.
Zespół badawczy Facebooka wyjaśnił, że celem ich projektu były roboty asystujące, ponieważ odpowiednia i niezawodna nawigacja dla robotów asystujących i agentów AI jest niezbędna. Zespół badawczy wyjaśnił również, że nawigacja jest niezbędna dla szerokiej gamy systemów AI asystujących, od robotów, które wykonują zadania w domu, po urządzenia napędzane przez AI, które pomagają ludziom z niepełnosprawnościami wzroku. Zespół badawczy argumentował również, że twórcy AI powinni odejść od korzystania z map w ogóle, ponieważ mapy są często przestarzałe, jak tylko są narysowane, a w środowiskach rzeczywistych są one ciągle zmieniające się i ewoluujące.
Jak donosi TechExplore, zespół badawczy Facebooka wykorzystał platformę AI Habitat, która umożliwiła im szkolenie agentów w fotorealistycznych środowiskach 3D w odpowiednim czasie. Haven zapewnił dostęp do zestawu symulowanych środowisk, a te środowiska są wystarczająco realistyczne, aby dane wygenerowane przez model AI mogły być stosowane w przypadkach rzeczywistych. Douglas Heaven w MIT Technology Review wyjaśnił intensywność szkolenia modelu:
“Facebook szkolił boty przez trzy dni wewnątrz AI Habitat, fotorealistycznego wirtualnego mock-upu wnętrza budynku, z pokojami i korytarzami oraz meblami. W tym czasie wykonali 2,5 miliarda kroków – co odpowiada 80 latach doświadczenia ludzkiego”.
Ze względu na ogromną złożoność zadania szkoleniowego, badacze mieli podobno wyeliminować słabych uczniów w trakcie szkolenia, aby przyspieszyć czas szkolenia. Zespół badawczy ma nadzieję kontynuować swoją obecną pracę i stworzyć algorytmy, które mogą nawigować w złożonych środowiskach, korzystając tylko z danych kamery, rezygnując z danych GPS i kompasu. Powodem tego jest to, że dane GPS i kompasu mogą być często zakłócane w pomieszczeniach, być zbyt głośne lub po prostu niedostępne.
Pomimo że technologia ta jeszcze nie została przetestowana na zewnątrz i ma trudności z nawigacją na długich dystansach, rozwój algorytmu jest ważnym krokiem w rozwoju następnej generacji robotów, szczególnie dronów dostawczych i robotów, które działają w biurach lub domach.





