
Robotikk og fysisk AI
Læringsmetode gjør det mulig for roboter å lære ved å se på mennesker

 Legg til Unite.AI blant dine foretrukne kilder på Google
Viktige punkterWHIRL lar roboter lære husholdningsoppgaver ved å se på videoer av mennesker uten…
Vis mer
- WHIRL lar roboter lære husholdningsoppgaver ved å se på videoer av mennesker uten manuell programmering.
- Metoden skalerer enkelt til nye oppgaver og reelle hjemmemiljøer, i motsetning til imitasjonslæring eller forsterkningslæring.
- Roboter som bruker WHIRL, tilpasser bevegelsene sine til sin egen maskinvare samtidig som de oppnår de samme oppgaveresultatene.
En ny læringsmetode utviklet av forskere ved Carnegie Mellon University (CMU) gjør det mulig for roboter å direkte lære fra videoer av menneskelige interaksjoner og generalisere informasjonen til nye oppgaver, hvilket hjelper dem å lære hvordan de skal utføre husarbeid. Læringsmetoden kalles WHIRL, som står for In-the-wild Human Imitating Robot Learning, og den hjelper roboten å observere oppgavene og samle inn videodata for til slutt å lære hvordan den skal fullføre jobben selv.
Forskningen ble presentert på Robotics: Science and Systems-konferansen i New York.
Imitasjon som en måte å lære
Shikhar Bahl er en ph.d.-student ved Robotics Institute (RI) ved Carnegie Mellons universitets skole for datavitenskap.
“Imitasjon er en god måte å lære,” sa Bahl. “Å få roboter til å faktisk lære fra å se på mennesker er et uløst problem i feltet, men dette arbeidet tar et betydelig skritt i å muliggjøre denne evnen.”
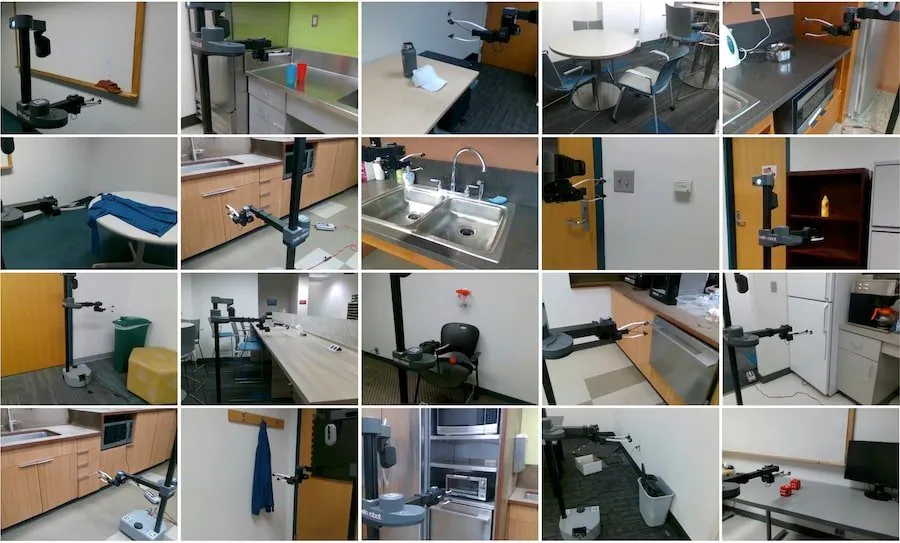
Bahl arbeidet sammen med Deepak Pathak og Abhinav Gupta, som begge er ansatte ved RI. Teamet la til et kamera og sin programvare til en standard robot som lærte hvordan den skulle fullføre over 20 oppgaver. Disse oppgavene inkluderte alt fra å åpne og lukke apparater til å ta ut en søppelsekk fra søppelbøtten. Hver gang roboten så et menneske fullføre oppgavene før den prøvde det selv.
Pathak er en assistentprofessor ved RI.
“Dette arbeidet presenterer en måte å bringe roboter inn i hjemmet,” sa Pathak. “I stedet for å vente på at roboter blir programmert eller trent for å fullføre ulike oppgaver før de deployeres i folks hjem, gjør denne teknologien det mulig å deployere robotene og la dem lære hvordan de skal fullføre oppgaver, samtidig som de tilpasser seg sine omgivelser og forbedrer seg bare ved å se på.”
WHIRL vs. nåværende metoder
De fleste nåværende metoder for å lære en robot en oppgave baserer seg på imitasjon eller forsterkingslæring. Med imitasjonslæring opererer mennesker manuelt en robot og lærer den hvordan den skal fullføre en oppgave, hvilket krever at det gjøres flere ganger før roboten lærer. Med forsterkingslæring er roboten vanligvis trent på millioner av eksempler i simulering før den tilpasser treningen til den virkelige verden.
Begge disse modellene er effektive til å lære en robot en enkelt oppgave i et strukturert miljø, men de viser seg å være vanskelige å skalere og deployere. Men med WHIRL kan en robot lære fra hvilken som helst video av et menneske som fullfører en oppgave. Det er også lett å skalere, ikke begrenset til en bestemt oppgave, og kan operere i hjemmemiljøer.
WHIRL gjør det mulig for roboter å fullføre oppgaver i deres naturlige miljøer. Og selv om de første forsøkene vanligvis endte i feil, kunne den lære veldig raskt etter bare noen få suksesser. Roboten fullfører ikke alltid oppgaven med de samme bevegelsene som et menneske, men det er fordi den har forskjellige deler som beveger seg forskjellig. Med det sagt er slutresultatet av å fullføre oppgavene alltid det samme.
“For å skalere robotikk i virkelige miljøer, må dataene være pålitelige og stabile, og robotene bør bli bedre i sine omgivelser ved å øve på egen hånd,” sa Pathak.


