AI-basisprincipes
Wat zijn nanobots? Inzicht in nanobotstructuur, werking en toepassingen

 Voeg Unite.AI toe aan je voorkeursbronnen op Google
Nanobot is een populaire benaming voor extreem kleine machines, maar wordt vaak te los gebruikt. Een echt nanoschaalapparaat heeft kritische afmetingen gemeten in nanometers. Veel onderzoekssystemen die als nanorobots worden beschreven, zijn eigenlijk microrobots, micro/nanomotoren of deeltjes waarvan de totale grootte wordt gemeten in micrometers.
Deze apparaten lijken niet op miniatuur metalen mensachtige figuren. Ze kunnen geïngineerde deeltjes, flexibele zwemmers, katalytische motoren, magnetische structuren of moleculaire assemblages zijn die zijn ontworpen om te bewegen, te detecteren, een lading vrij te geven of te interageren met een biologische omgeving.
Belangrijkste punten
- Nanorobots, microrobots en moleculaire machines beslaan verschillende groottebereiken en gebruiken verschillende besturingsmechanismen.
- Aandrijving kan magnetisch, akoestisch, optisch, chemisch of door een omringende vloeistof worden aangedreven.
- Navigatie combineert externe velden, beeldvorming, detectie en terugkoppeling; volledig autonome klinische nanobots zijn geen routinemedische praktijk.
- Biocompatibiliteit, terugwinning, immuunrespons, doseringscontrole en schaalbare productie zijn net zo belangrijk als beweging.
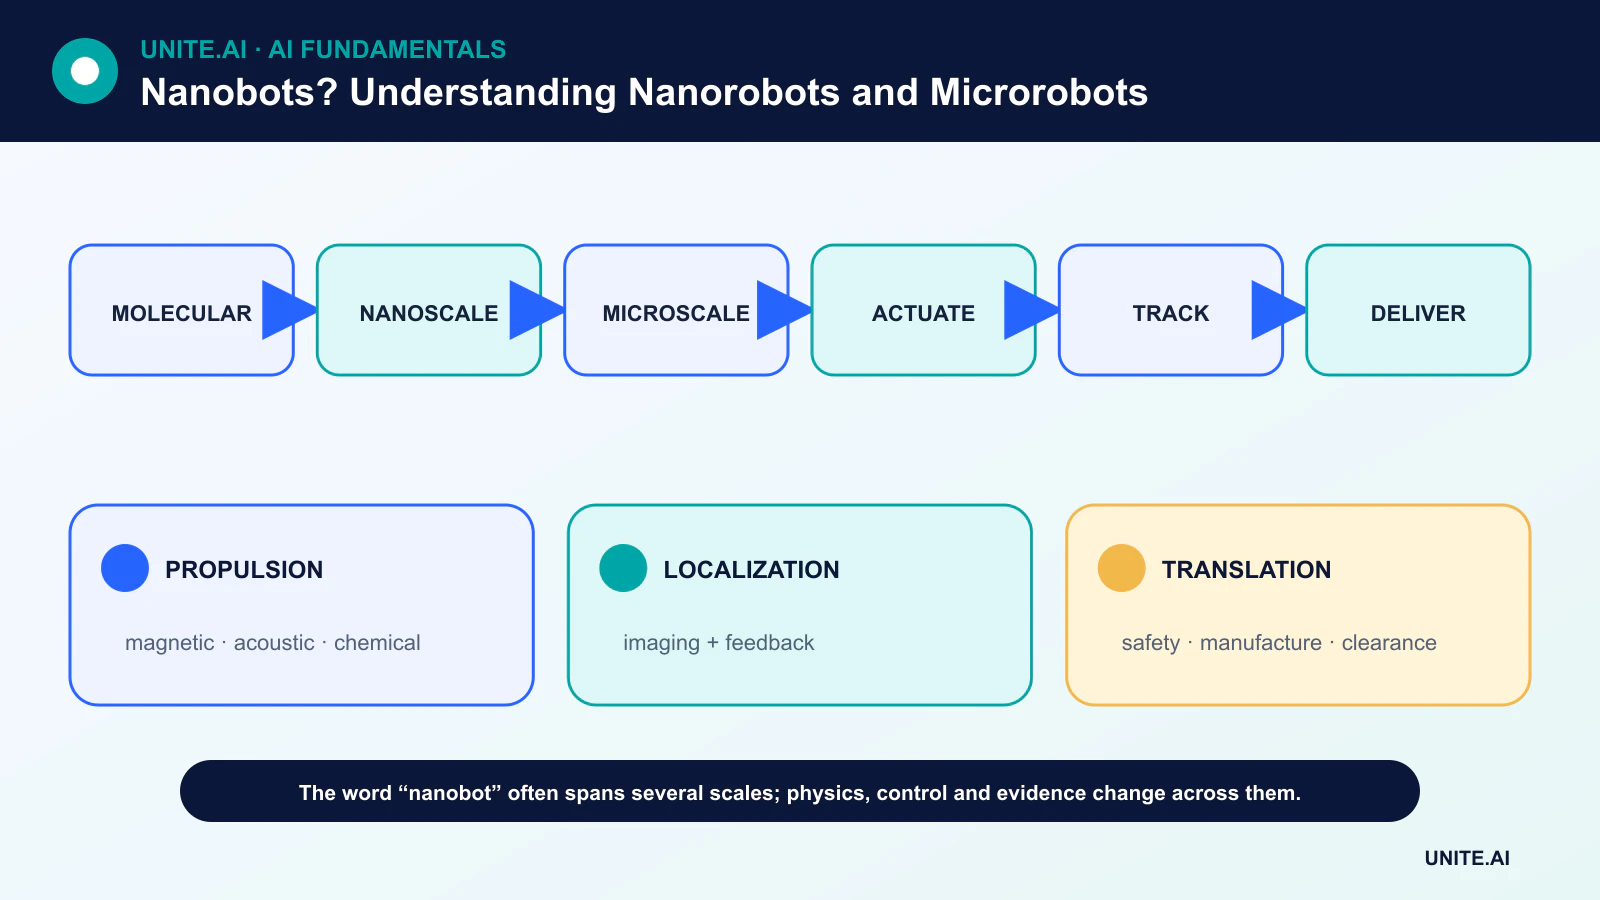
Een schaalladder, niet één apparaatcategorie
Een nanometer is één miljardste van een meter; een micrometer is één miljoenste. Moleculaire machines kunnen slechts enkele nanometers groot zijn, terwijl veel bestuurbare biomedische zwemmers tientallen of honderden micrometers groot zijn. Het onderscheid is belangrijk omdat krachten, fabricagetechnieken en beeldvormingsmethoden veranderen met de schaal.
Op zeer kleine schalen is traagheid verwaarloosbaar en domineren viskeuze krachten. Thermische beweging kan de oriëntatie verstoren. Een ontwerp dat werkt voor een robot van een millimeter kan niet eenvoudig worden verkleind; aandrijving en besturing moeten opnieuw worden ontworpen voor de fysica van de beoogde omgeving.
Fabricage en materialen
Micro/nanorobots kunnen worden vervaardigd met lithografie, elektrodepositie, zelfassemblage, twee-foton polymerisatie of deeltjesynthese. Veelvoorkomende materialen omvatten polymeren, magnetische metalen, silica en biologisch afbreekbare verbindingen. De keuze beïnvloedt de actuatie, beeldcontrast, laadcapaciteit en afvoer uit het lichaam.
Een biomedisch ontwerp moet ook toxiciteit en afbraakproducten in overweging nemen. Een veelbelovende bewegingsdemonstratie in een laboratoriumvloeistof is slechts één stap richting een systeem dat kan worden gesteriliseerd, consistent kan worden geproduceerd en kan worden gebruikt zonder schadelijke ontstekingen of ophoping te veroorzaken.
Hoe kleine robots bewegen
Magnetische systemen gebruiken externe velden om ingebed magnetisch materiaal te trekken, te roteren of te sturen. Akoestische systemen gebruiken echografie en drukvelden. Licht kan fotosensitieve materialen aandrijven, terwijl katalytische motoren chemische energie omzetten in beweging. Biologische voortstuwing kan bacteriën of cellen benutten.
Elke methode heeft beperkingen. Magnetische velden kunnen weefsel doordringen, maar vereisen externe apparatuur; optische controle wordt beperkt door verstrooiing en diepte; chemische brandstoffen kunnen ongeschikt zijn in vivo. Stroming in bloedvaten of het maagdarmkanaal kan zwakke voortstuwing overweldigen.
Detectie, navigatie en controle
Navigatie kan echografie, magnetische resonantie, röntgen, fluorescentie of andere beeldvorming combineren met een externe controller. Een terugkoppelingslus schat de positie, kiest een controlesignaal en controleert het resultaat. Computer vision kan bij het volgen helpen, terwijl reinforcement learning bestudeerd kan worden voor besturing in simulatie of beperkte experimenten.
Een apparaat autonoom noemen moet specifiek zijn: volgt het een chemische gradiënt, voert het logica aan boord uit, of reageert het slechts op een veld? De meeste kleine apparaten hebben extreem beperkte energie en rekenkracht aan boord, waardoor intelligentie vaak in externe beeldvormings- en besturingsapparatuur zit.
Biomedische toepassingen en de klinische kloof
Onderzoeksdoelen omvatten gelokaliseerde medicijnafgifte, minimaal invasieve monsters, trombusebehandeling, biofilmverstoring en microschirurgie. Lokale afgifte kan de concentratie op een doel verhogen terwijl de systemische blootstelling wordt verminderd, maar vereist ook nauwkeurige dosering, containment en bewijs dat apparaten kunnen worden verwijderd of uitgehaald.
Klinische vertaling vereist reproduceerbare productie, langetermijnveiligheid, robuuste navigatie in realistische anatomie en regelgevende bewijsvoering. Lezers moeten dramatische animaties als concepten beschouwen tenzij ze worden ondersteund door peer‑reviewed in‑vivo resultaten en duidelijk vermelde apparaatgrootte.
Wat nanobots zijn – en wat de term vaak verhult
Een nanometer is één miljardste van een meter, maar veel systemen die als nanobots worden beschreven, zijn micro‑ of nanoschaaldeeltjes, capsules, DNA-structuren, magnetische zwemmers of chemisch aangedreven machines in plaats van autonome robots met processoren en motoren. Op deze schalen domineren viscositeit, Brownse beweging, oppervlaktekrachten, diffusie en moleculaire interacties boven de traagheid. Een geloofwaardige beschrijving moet afmetingen, materiaal, voortstuwings‑ of transportmechanisme, detectie, besturing, lading, en of de werking in vitro, in dieren of bij mensen is aangetoond, specificeren.
Nanomachines kunnen passieve dragers zijn die lading vrijgeven onder pH-, temperatuur-, enzym-, licht-, echografie‑ of magnetische omstandigheden; actieve structuren kunnen bewegen door externe magnetische velden, katalytische reacties, biologische motoren of vormveranderingen. Vermogen en communicatie zijn moeilijk, waardoor besturing vaak extern is of gecodeerd in de materiaaleigenschap. Fabricage kan lithografie, zelfassemblage, DNA‑origami, nanodeeltjes of hybride biologische componenten gebruiken. Elke methode maakt een afweging tussen precisie, schaal, biocompatibiliteit, lading en reproduceerbaarheid.
Medische levering, meting en veiligheid
Gerichte medicijnafgifte heeft tot doel therapie te concentreren op ziekteplekken en de systemische blootstelling te verminderen. Bewijs moet de biodistributie, circulatietijd, cellulaire opname, afgiftekinetiek, klaring, toxiciteit, immuunrespons en therapeutisch resultaat meten – niet alleen dat deeltjes zich nabij een tumor ophopen in één model. Het effect van verhoogde permeabiliteit en retentie varieert tussen tumoren en patiënten. Navigatie door bloed, slijm, weefsel en cellulaire barrières creëert afzonderlijke faalpunten, en een extern veld dat werkt bij een klein dier schaalt mogelijk niet naar een menselijk lichaam.
Productie vereist strakke controle van de grootteverdeling, oppervlaktechemie, contaminatie, lading, aggregatie en opslag. Materialen of afbraakproducten kunnen ontsteking, stolling, orgaanaccumulatie of milieupersistentie veroorzaken. Regelgevers beoordelen het volledige product en gebruik, niet het futuristische label. Monitoring en terugwinning kunnen na toediening onmogelijk zijn, waardoor doseringslimieten en veilige afbraak belangrijk zijn. Claims van autonome diagnose of reparatie vereisen bewijs voor detectiespecificiteit, foutieve acties, besturing en langetermijnresultaten.
Hoe een nanobot-claim te beoordelen
Controleer het peer‑reviewed experiment, de schaalbalk, de controlegroep, de steekproefgrootte en de operationele omgeving. Vraag wat energie levert, hoe commando’s het apparaat bereiken, hoe de positie bekend is, en wat er gebeurt na de taak. Onderscheid gesimuleerde trajecten van fysieke experimenten en de haalbaarheid bij dieren van klinisch voordeel. Nanotechnologie heeft reële waarde in materialen, diagnostiek en levering, maar de huidige mogelijkheden blijven beperkt door fysica, productie, biologie en veiligheid. Hoe meer een claim lijkt op een klein science‑fictionrobotje, des te zorgvuldiger moet het werkelijke mechanisme worden onderzocht.
Voorbeeld: beoordeling van een magnetische medicijnafgifte-microrobot
Onderzoekers rapporteren een magnetische helicale structuur die een medicijn transporteert in een vloeistofkanaal. Een rigoureuze beoordeling verifieert de daadwerkelijke micrometerafmetingen, fabricatievariatie, veldsterkte, snelheid, stuurbereik, lading, afgifte en gedrag in een bloedachtige viscositeit. Controles vergelijken vrij medicijn, passieve drager en magnetisch apparaat. Resultaten uit een transparant kanaal worden niet beschreven als navigatie door een menselijk vat zonder weefsel-, immuun‑ en schaalbewijs.
De volgende studies meten biodistributie, klaring, toxiciteit, verwarming, aggregatie en therapeutisch effect in gevalideerde modellen. De lokalisatie en faalgedrag van de externe controller maken deel uit van het systeem. Productie moet grootte en coating reproduceren, en materiaalafbraak wordt gevolgd. Claims onderscheiden simulatie, in vitro, dier en klinische stadia. De term ‘nanobot’ wordt vermeden als het apparaat een op afstand aangestuurde microrobot is, omdat precieze terminologie lezers helpt zowel de technische prestatie als de resterende barrières te begrijpen.
Bewijs van implementatie en operationele gereedheid
Een productie‑beslissing vereist meer dan een succesvolle demonstratie. Definieer de beoogde gebruikers, operationele omgeving, inputs, outputs, afhankelijkheden, eigenaar, en de consequentie van elke belangrijke storing. Stel een reproduceerbare basislijn en een versie‑gebaseerde evaluatieset op vóór afstemming. Test gewone gevallen, randvoorwaarden, misvormde of ontbrekende invoer, distributieverandering, afhankelijkheidsuitval, misbruik, en de groepen of omgevingen die waarschijnlijk onderbediend blijven. Meet de taakkwaliteit samen met kalibratie of onzekerheid, latentie, doorvoersnelheid, resource‑kosten, toegankelijkheid, privacy en beveiliging. Leg elke transformatie en drempel vast zodat een onafhankelijke reviewer het resultaat kan reproduceren en bewijs kan onderscheiden van een aantrekkelijk prototype.
Voor de lancering moet autoriteit worden toegewezen voor release, uitzonderingen, wijzigingen, rollback en pensionering. Gebruik een gefaseerde uitrol, behoud een veilige fallback, en verifieer monitoring met opzettelijk geïnjecteerde storingen. Operationele telemetrie moet de kwaliteit van invoer, gedrag van uitvoer, model‑ of regelversie, gezondheid van afhankelijkheden, menselijke overrides en bevestigde uitkomsten onthullen zonder onnodige gevoelige gegevens te verzamelen. Definieer alarmdrempels en een verantwoordelijke voor de respons, en beoordeel vervolgens real‑world bewijs na implementatie in plaats van aan te nemen dat offline prestaties behouden blijven. Evalueer opnieuw wanneer gegevensbronnen, gebruikers, modellen, leveranciers, beleidsregels, hardware of doelstellingen veranderen. Een onderhouden systeem heeft ook gedocumenteerd herstel, incident‑leren, verwijder‑ en retentieprocedures nodig, en een duidelijk punt waarop het moet worden uitgeschakeld of vervangen.
Veelgestelde vragen
Zwemmen nanobots al door patiënten?
Kleine medicijnafgiftesdeeltjes en enig micro‑apparaatonderzoek bestaan, maar algemene autonome nanobots zijn geen routinematige klinische technologie.
Bevatten nanobots conventionele computers?
Meestal niet. Op deze schalen is de besturing meestal extern of ontstaat uit materiaal‑, chemisch‑ of moleculair gedrag in plaats van een miniatuur‑CPU en batterij.
Primaire referenties