AIモデルとプラットフォーム
チームが新しいLidarシステムを開発 – 自動運転の安全性を向上させる可能性

 Unite.AI を Google の優先ソースに追加
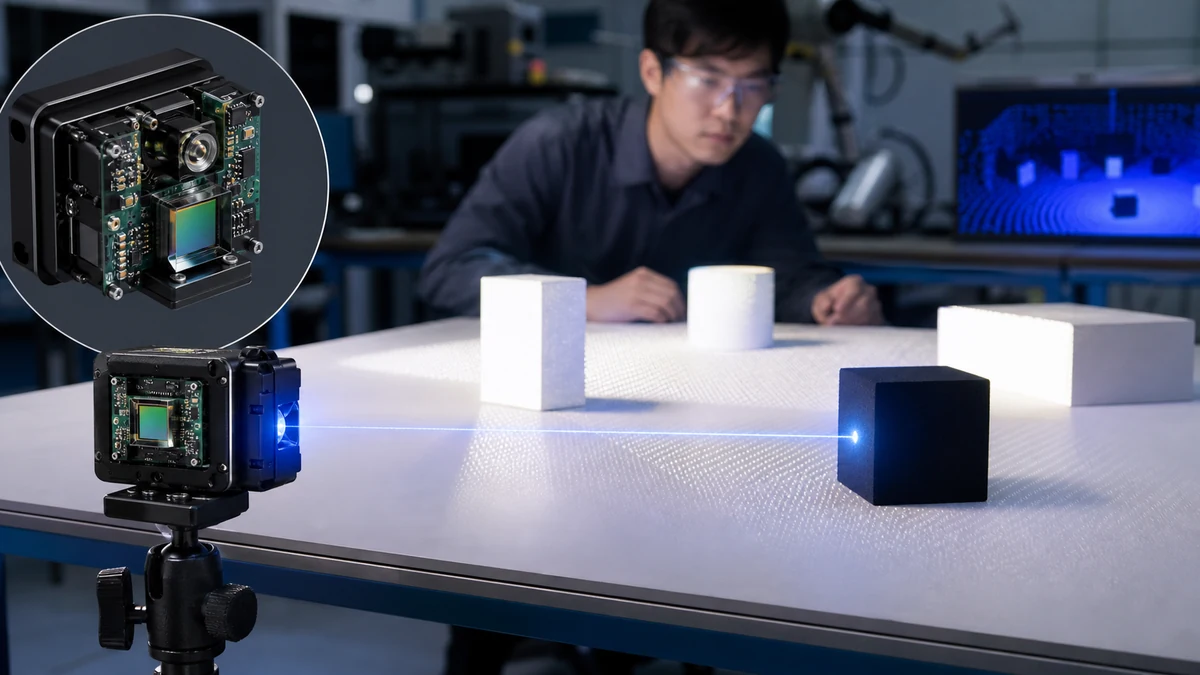
京都大学のSusumu Noda率いる調査チームは、新しい非機械式3Dリダールシステムについて、Opticaに記述しています。この新しいシステムは手の平に収まるサイズで、貧反射物体の距離を測定し、自動的に物体の運動を追跡することができます。
「私たちのリダールシステムを使用すると、ロボットや車両は、黒い金属の車のような貧反射物体を失うことなく、動的な環境を安全にナビゲートできるようになります。」ノダは述べています。 「この技術を車両に組み込むと、自動運転がより安全になります。」
研究者们が開発した独自のチップベースの光源である二重調制フォトニッククリスタルレーザー(DM-PCSEL)により、この新しいシステムが可能になりました。この進歩は、最終的にオンチップの全固体3Dリダールシステムの創造につながる可能性があります。
「DM-PCSELは、非機械式、電子制御されたビームスキャニングとフラッシュ照明を統合し、単一のフラッシュで完全な3Dイメージを取得します。」ノダは述べています。 「このユニークな光源により、移動部品や大きな外部光学要素がない状態で、フラッシュとスキャニング照明の両方を実現できます。」
スキャニングとフラッシュ照明の組み合わせ
リダールシステムは、レーザービームを使用して物体を照明し、距離を測定します。ただし、現在使用されているほとんどのリダールシステムは、レーザービームをスキャンするために動作部品を使用しているため、サイズが大きく、コストが高く、信頼性が低いです。
フラッシュリダールは、単一の広い拡散ビームを使用して、視野内のすべての物体の距離を測定する非機械式アプローチです。ただし、フラッシュリダールシステムは、黒い金属の車のような貧反射物体の距離を測定できないため、反射率が低いです。さらに、フラッシュビームを作成するために外部レンズと光学要素が必要です。
研究者们は、DM-PCSEL光源を開発してこれらの制限を克服しました。光源には、30°×30°の広い視野を照明するフラッシュ源と、100本の狭いレーザービームを提供するビームスキャン源が含まれています。
研究者们は、DM-PCSELを3Dリダールシステムに統合し、広いフラッシュ照明を使用して複数の物体の距離を同時に測定し、貧反射物体を選択的に照明することができました。距離測定と貧反射物体の運動の自動追跡を行うために、ToFカメラを設置し、ビームスキャン照明を使用するソフトウェアを開発しました。
貧反射物体の距離測定
「私たちのDM-PCSELベースの3Dリダールシステムでは、高反射物体と貧反射物体の両方を同時に測定できます。」ノダは述べています。 「レーザー、ToFカメラ、システムを操作するためのすべてのコンポーネントをコンパクトにまとめ、ビジネスカードよりも小さいシステムのフットプリントを実現しました。」
研究者们は、新しいシステムを使用して、実験室のテーブルに置かれた貧反射物体の距離を測定しました。さらに、システムが貧反射物体を自動的に認識し、選択的な照明を使用して運動を追跡できることを実証しました。
チームは、今後、ロボットや車両の自律移動などの実用的なアプリケーションでシステムを実証することを目指しています。