
AIモデルとプラットフォーム
研究者が私たちのように考えるAIの作り方についての新たな発見を行った

 Unite.AI を Google の優先ソースに追加
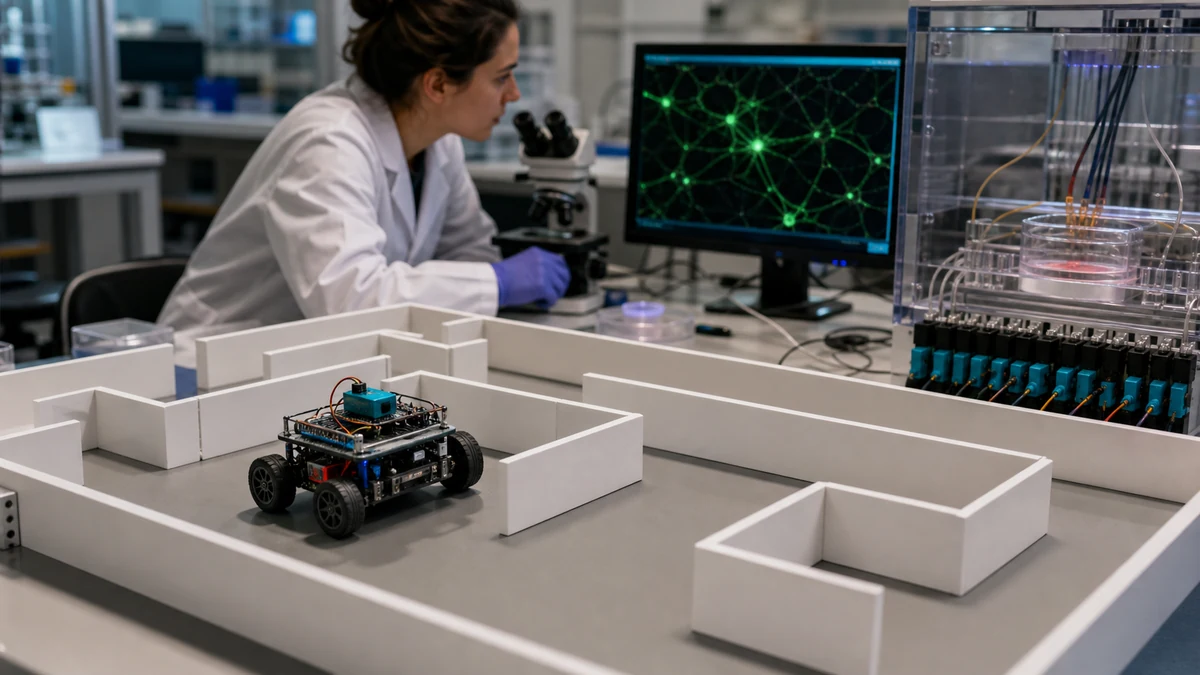
東京大学の研究者は、人工知能(AI)を私たちのように考えさせる方法について新たな発見を行った。研究者は、ロボットに迷路を通る方法を教えるために、ロボットに接続された脳神経細胞の培養を電気的に刺激する方法を概説している。
新しい研究は、Applied Physics Lettersに掲載された。
神経細胞としての物理的な貯水池
神経細胞は、生きている細胞から培養された神経細胞である。神経細胞は、機械が一貫した信号を構築することを可能にする物理的な貯水池として作用し、ホメオスタシス信号と見なされる。
これらの信号は、ロボットが環境を一定の範囲内で維持していることを通知し、ロボットが迷路の中を自由に移動する際の基準となる。
試験では、細胞培養の中の神経細胞は、ロボットが間違った方向に曲がったり、間違った方向を向いたりするたびに電気的な衝撃を受けた。試験のすべての段階で、ロボットはホメオスタシス信号と混乱信号の両方を受け取り、最終的に迷路の課題を解決することができた。
目標指向的な行動の達成
研究者によると、これらの発見は、目標指向的な行動が追加の学習なしに生成できることを示唆している。これは、体現されたシステムに混乱信号を送信することで達成される。ロボットは、環境を見たり感覚情報を取得したりすることができないため、電気的な試行錯誤の衝動に完全に依存していた。
高橋弘和は、メカノインフォマティクスの准教授である。
「私自身、実験から、生きているシステムにおける知能は、無秩序な状態またはカオスな状態から一貫した出力を抽出するメカニズムから生じるという仮説を立てました」と高橋は述べた。
研究者は、この原理を使用して、物理的な貯水池コンピュータを使用することで、知能的なタスク解決能力が生成できることを示した。さらに、神経信号の抽出、ホメオスタシス信号または混乱信号の配信が可能になり、コンピュータはタスクを解決する方法を理解する貯水池を作成できる。
「小学校の子供の脳は、大学入試の数学の問題を解くことができないかもしれない。脳のダイナミクスまたは『物理的な貯水池コンピュータ』が豊かではないからである」と高橋は述べた。「タスク解決能力は、ネットワークが生成できる時空間パターンのレパートリーの豊かさによって決定される」
研究チームによると、この文脈における物理的な貯水池コンピューティングの使用は、脳の機能についての理解を深めることにつながり、ニューロモルフィック・コンピュータの新しい開発につながる可能性がある。


