
ロボティクスとフィジカルAI
軟体ロボット昆虫の開発 – 人工筋肉を備えたソフトロボティクス

 Unite.AI を Google の優先ソースに追加
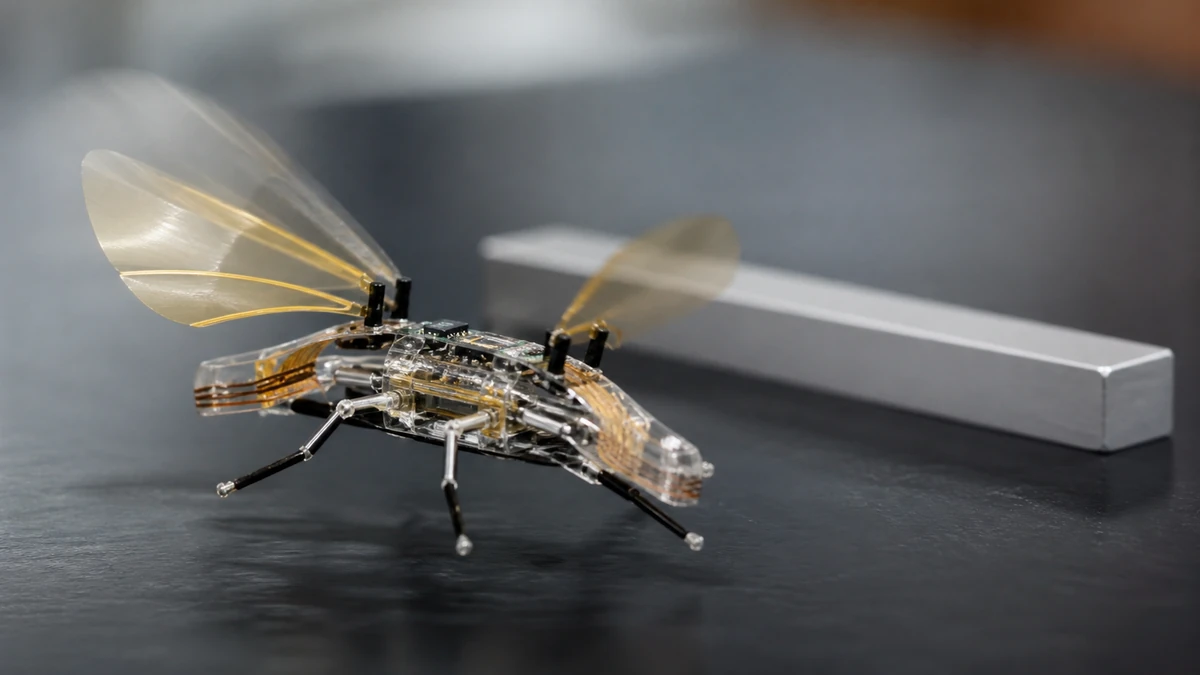
ロボティクスと人工知能(AI)の分野における最近の進歩は、私たちを予測不可能な世界に近づけています。そのような世界には、ロボット昆虫の群れが存在します。
EPFLの工学部の研究者たちは、人工筋肉を備えた軟体ロボット昆虫を開発しました。このロボット昆虫は、3 cm/秒の速度で移動できます。
研究チームは、DEAnsectと呼ばれる軟体ロボット昆虫の2つのバージョンを開発しました。最初のバージョンは、超薄のワイヤーで接続されており、非常に頑丈です。折りたたむことができ、ハエたたきや靴で打たれても動き続けることができます。
研究者たちが開発した2つ目のモデルは、無線で接続され、完全に自立しています。重量は1グラム未満で、バッテリーと電子部品を背負っています。知能ロボット昆虫の「脳」にはマイクロコントローラーがあり、目には光検出器があります。これにより、黒と白のパターンを識別し、地面に描かれた線を追うことができます。
DEAnsectは、EPFLのソフトトランスデューサーラボラトリー(LMTS)でのチームの仕事の結果です。彼らは、統合アクチュエーターラボラトリー(LAI)とフランスのセルジー=ポントワーズ大学の同僚と協力しました。この研究は最近、Science Roboticsに掲載されました。
DEAnsectには、静電エラストマーアクチュエータ(DEA)があります。これは、人毛の薄さの人工筋肉で、振動を使用して昆虫を前進させます。DEAは、軟体ロボット昆虫を軽量化し、迅速な移動を可能にします。DEAはまた、軟体ロボット昆虫がさまざまな環境、波状の表面を操作するのを助けます。
人工筋肉には、2つの柔らかい電極の間に配置されたエラストマー膜が含まれます。電圧が適用されると、電極が互いに接続され、膜が圧縮されます。電圧がオフになると、膜は初期の形状に戻ります。
軟体ロボット昆虫の3本の足には、それぞれ人工筋肉が取り付けられています。運動は、電圧をオン/オフすることで生成されますが、非常に高速で行わなければなりません。実際の速度は、軟体ロボット昆虫を推進するために1秒あたり400回です。
研究チームは、ナノファブリケーション技術を使用して、人工筋肉を低電圧で動作させることができるようにしました。具体的には、エラストマー膜の厚さを減らしました。また、分子数が非常に少ない柔らかく導電性の高い電極を開発しました。この設計により、研究者たちは電源のサイズを大幅に削減することができました。
LMTSのディレクターであるHerbert Sheaです。
「DEAは通常、数キロボルトで動作し、大型の電源ユニットが必要です」とSheaは説明しています。「私たちの設計により、重量0.2グラムのロボットが背中に必要なすべてを搭載できるようになりました。この技術は、DEAをロボティクスで広く使用するための新たな可能性を提供します。知能ロボット昆虫の群れ、検査、リモート修理、または昆虫コロニーの理解を深めるためにロボットを送ることができます。」
「スタンフォード大学と共同で、無線接続された完全に柔らかいバージョンを開発中です」とSheaは述べています。「長期的には、昆虫に新しいセンサーとエミッターを取り付け、直接通信できるようにしたいと考えています。」


