
インタビュー
パトリック・M・ピラースキー博士、カナダCIFAR AI研究講座担当教授(Amii)– インタビューシリーズ

 Unite.AI を Google の優先ソースに追加
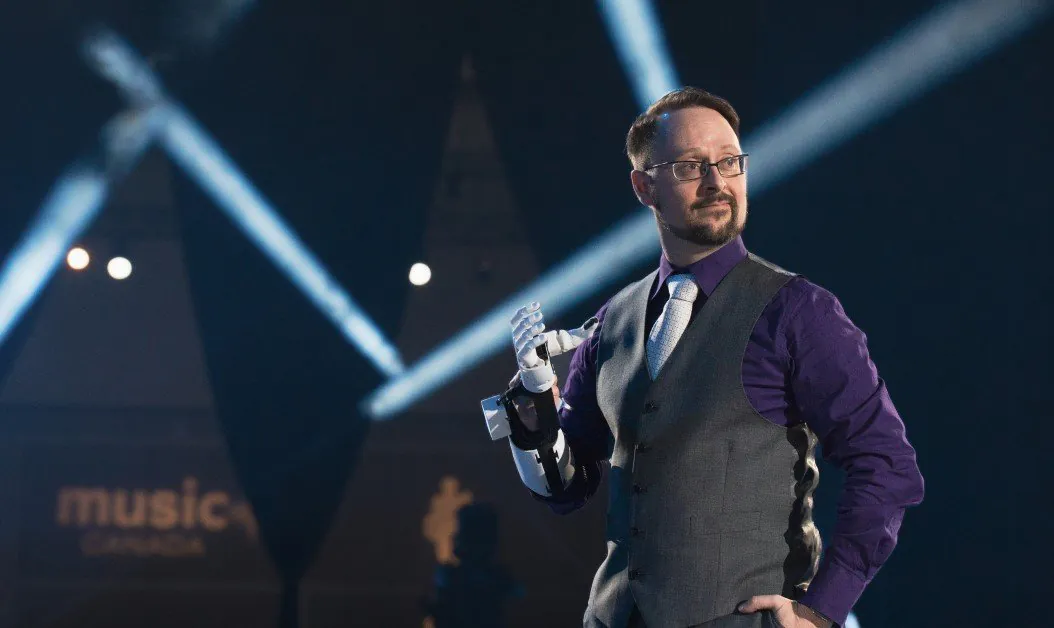
パトリック・M・ピラースキー博士は、カナダCIFAR AI研究講座の担当教授で、かつてリハビリテーションのための機械知能に関するカナダ研究講座を担当し、アルバータ大学医学部の物理医学・リハビリテーション部門で准教授を務めています。
2017年には、アルバータ州エドモントンにDeepMind初の海外研究拠点を共同設立し、2023年まで拠点の共同責任者およびシニア・スタッフ・リサーチ・サイエンティストを務めました。また、アルバータ機械知能研究所(Amii)のフェロー兼理事で、自然な制御の改善を目指すバイオニック義肢研究室(BLINC)を共同で率いています。アルバータ大学の強化学習・人工知能研究室(RLAI)と感覚運動適応リハビリテーション技術ネットワーク(SMART)でも主任研究者を務めています。
120本を超える査読付き論文を単著または共著で発表し、研究で受賞歴があります。IEEEのシニア会員で、州、国、国際的な研究助成を受けてきました。
私たちは、2023年の年次AI会議Upper Boundで博士にインタビューしました。この会議はアルバータ州エドモントンで開かれ、Amii(アルバータ機械知能研究所)が主催しています。
AIの分野に入った経緯と、この分野に引かれた理由を教えてください。
それは別々の二つの質問ですね。AIの何に引かれるかというと、複雑さが生まれ、その複雑さから構造が生まれることには美しさがあります。知能はその驚くべき例の一つです。生物に由来するものであれ、機械に複雑な振る舞いが現れることであれ、美しいと思います。昔からずっと魅了されてきました。今研究している、試行錯誤で学ぶ機械や、人間とともに経験と時間の流れの中で相互作用する強化学習システムに至るまでには、長く曲がりくねった道のりと、いくつもの段階がありました。バイオメカトロニクス機器やバイオテクノロジー、人工の手足や義肢を通じて、人と機械がどう関われるかを研究しました。
AIで医療診断をどう支援できるか、機械知能を使って病気につながるパターンや、さまざまな病気が機器の記録にどう現れるかを理解できるかも調べました。いずれも、とても単純な土台から非常に複雑な振る舞いが生まれる仕組みを理解したいという、長年の探究の一部です。強化学習で特に好きなのは、機械が時間の流れの中に身を置き、自らの経験から学んで複雑な振る舞いを示し、周囲の世界の複雑な現象を捉えられるという考え方です。それが原動力になっています。
具体的な経緯としては、高校時代にスポーツ医学などの訓練をかなり受けました。スポーツ医学を学び、今は機械知能とリハビリテーション技術を組み合わせて、人々の日常生活をどう支えるかを研究しています。複雑なシステムへの興味と、人々をよりよく支えて望む暮らしを実現するにはどうすればよいかという実践的な関心が結びついた、とても興味深い道のりです。
スポーツへの関心は、どのように義肢の研究につながったのでしょうか。
スポーツ医学のような分野の面白さは、人体に目を向け、スポーツかどうかにかかわらず、その人固有のニーズを、他の人の助けや処置、手順によってどう支えられるかを考えることです。バイオニック義肢や義肢技術も、望む暮らしを実現するための機器、システム、技術を作ることです。この二つは密接につながっています。初期の関心に立ち返り、今共同で率いている研究室でそれが実を結んでいるのは、とても刺激的です。特に、支援対象の人と緊密に連携して働く機械学習システムを研究しています。
人が義肢に適応するのではなく、義肢が人に適応することについて以前お話しされました。その背後にある機械学習を教えてください。
もちろんです。道具を使ってきた歴史を振り返ると、人間は道具に自分を適応させ、同時に自分たちのニーズに合わせて道具を変えてきました。そのような反復的な適応の過程があります。今、私たちは転換点にいます。私の講演をご覧になった方は聞いたことがあるかもしれませんが、人間の知能の特徴を取り入れた道具を、初めて構想できる重要な歴史的時点なのです。人が使っている最中に適応し、改善する道具です。基盤となるのは、途切れずに続く経験の流れから学ぶ継続学習の技術です。人とやり取りし、日常生活を支えるために使われる間にも適応し続けるシステムを作るには、強化学習と、その基盤となる時間差分学習などの仕組みが非常に重要です。
時間差分学習とは何か説明していただけますか。
もちろんです。時間差分学習と、その基礎となる予測学習アルゴリズムは、研究室の仕事の多くを支えています。システムは私たちと同じように、ある信号について未来がどうなるかを予測します。通常は将来の報酬ですが、「今どれだけの力を加えているか」「どれほど暑くなるか」「明日ドーナツをいくつ食べるか」といった信号でも構いません。どれも予測の対象になり得ます。基本となるアルゴリズムは、今の時点での予測と、現在受け取っている信号を加味した将来の予測との差を見ます。
例えば、ロボットアームがコーヒーや水の入ったカップを持ち上げるとき、どれだけの力を加えるでしょうか。今、あるいは将来の一定期間に加える力の予測を、将来への見込みや実際に加えている力と比較します。これらを組み合わせると、時間差分誤差が得られます。時間的な広がりを持つ未来の予測と、それらの差をまとめ、その誤差を使って学習機械そのものの構造を更新できます。
従来の報酬に基づく強化学習では、将来期待できる報酬に応じて機械の行動を更新することになります。私たちの仕事の多くでは、一般化価値関数を用いて他の種類の信号を扱います。これは、報酬信号を扱う強化学習や時間差分学習を、機械の動作に関係する任意の関心のある信号へと拡張するものです。
講演でよく取り上げる義肢、カイロの足指からは何を学べるのでしょうか。

カイロの足指。バーゼル大学、LHTT。写真:Matjaž Kačičnik
私は、3000年前の義肢であるカイロの足指を例に挙げるのが好きです。神経義肢の分野では、場合によっては生身の身体部位と同じ程度の制御や自由度を持つ、とても高度なロボットシステムが登場しています。それでも私は、3000年前の、特徴的な形をした木製の足指に立ち返ります。面白いのは、人間が技術によって自分を拡張する例だということです。神経義肢や人と機械の相互作用で今見られることは、奇妙でも、全く新しく突飛なことでもありません。人間はずっと道具を使ってきましたし、人間以外の動物も道具を使います。このテーマには優れた本が多く、特にフランス・ドゥ・ヴァールの『動物の賢さがわかるほど人間は賢いのか』が挙げられます。
道具で自分を拡張し、能力を補い高めることは、新しいことではなく、古くからあることです。今私たちがいるこの土地でも、ここに暮らしていた人々がはるか昔から行ってきました。カイロの足指についてもう一つ興味深いのは、少なくとも学術報告によれば、使用者との関わりの中で何度も調整されていたことです。実際に使われている間に、個人に合わせて手を加え、変更し、修正していたのです。
私の理解では、生涯にわたって身体に取り付けられたまま変わらない道具ではなく、取り付けられながらも改変される道具でした。長期間使われる中で道具を適応させるという考え方も、実は非常に古いのです。新しいものではなく、人と道具の長年にわたる共適応から、多くの教訓を得られます。
以前、義肢と人との間のフィードバック経路に言及されました。詳しく教えてください。
日常生活を支える機械と人との関係をどう捉えるかという点でも、私たちは特別な時期にいます。肢体の違いがある人や切断を経験した人が義肢を使う場合、従来は道具、つまり身体の延長のように使い、主に制御経路に頼ってきました。意思や意図が機器へ送られ、機器はそれを解釈して実行します。手の開閉、肘の屈曲、鍵をつまむ動作などです。一方、フィードバック経路が研究・検討されることは比較的少ないのです。
多くの市販義肢では、機器から人へ情報が戻る経路は、機械的な結合かもしれません。使用者が義肢の力を感じ、反応するわけです。モーターの作動音を聞いたり、物を持ち上げて机の上を移動させる様子や、作業空間の別の場所から物をつかむ様子を見たりすることもあります。これが従来の経路です。世界中で、義肢から使用者へもっとよく情報を返す方法について、素晴らしい研究が進んでいます。ここエドモントンでも、神経系の接続を組み替える標的筋再神経支配などを使って、その経路を支える優れた研究が数多くあります。ただし、機械学習がフィードバック経路での相互作用をどう支えるかは、今も活発な新興研究分野です。
周囲の世界について多くを知覚し予測するシステムが、その情報を明確かつ効果的に使用者へ伝える際、機械学習はどう役立つでしょうか。とてもよい研究テーマだと思います。フィードバック経路と制御経路の両方が適応し、機器と人も互いのモデルを作っていれば、ほとんど奇跡のようなことができます。いわば、ほぼただで情報を伝えられるのです。二つのシステムがよく調和し、互いについて強力なモデルを持ち、制御とフィードバックの経路で適応していれば、わずかな労力と帯域幅で大量の情報を伝える、非常に緊密な人と機械の協力関係を作れます。
これは、特に神経義肢の分野で、人と機械の協調に新たな領域を開きます。この分野を研究し始めるには、本当に素晴らしい時期だと思います。
将来はこうした機器を3Dプリントするのでしょうか。製造方法はどう進むと思いますか。
その展開を推測するのに、私が最適な人とは思いません。ただ、神経義肢を提供する企業が、積層造形、3Dプリント、その他の現場で行う付加製造を使って機器を作る例は、大きく増えています。試作品だけでなく、個人に機器を提供し、その使用者に合わせて最適化する仕組みそのものに、3Dプリントが組み込まれつつあるのは素晴らしいことです。
積層造形や個別製造、義肢の個人別の適合調整は、病院では日常的に行われています。肢体の違いがあり、支援技術やリハビリテーション技術を必要とする人へのケアの自然な一部です。その個別化の多くが、医療現場の提供者だけに任されるのではなく、機器メーカーの仕事にも組み込まれ始めています。これも非常に刺激的です。手の形や使い方をまねるだけでなく、使用者のニーズに正確に応え、望む形で自分を表現し、望む暮らしを実現できる機器には、大きな可能性があります。日常生活で手をどう使うべきかという、私たちの考えだけに縛られる必要はありません。
120本を超える論文の中で、特に知っておくべきものはありますか。
最近『Neural Computing and Applications』に掲載された論文があります。ただ、それは人と機械、とりわけ人と義肢の相互作用の枠組みについて、私たちが10年以上かけて考えてきたことの氷山の一角です。「コミュニケーション資本」という考え方です。これが最近発表した論文です。
例えば人と関わる義肢がリアルタイムに学習し維持する予測と、人自身が形成する予測は、双方が頼れる資本、つまり資源になり得るという見方を示しています。先ほど、人と機械が互いのモデルを作り、経験に基づいてリアルタイムに適応し、双方向の経路で情報をやり取りすれば、非常に素晴らしいことができると話しましたね。余談ですが、録音して後から一部を切り取れるなんて、私たちは魔法のような世界に住んでいますね。
まさに魔法のようですね。
そうです。魔法のように聞こえます。W・ロス・アシュビーのような思想家を振り返ると、1960年代や著書『サイバネティックス入門』で、人間の知性をどう増幅できるかが論じられています。要は、多くの選択肢から一つを選ぶ能力を高めることだと述べていました。人が機械などと相互作用し、両者の間に通信経路が開かれているシステムで、それが可能になります。その経路が双方向で、両方のシステムが予測などの形で資本を蓄えていけば、互いに歩調を合わせ、部分の総和を超える存在になれます。投入したものを上回る成果を得られるのです。
この論文が特に刺激的だと思うのは、発想の転換を示すからです。神経義肢を、能動性を持つシステムとして考える方向への転換です。単に能動性があるとみなすだけでなく、私たちと共に適応し、資源を蓄える存在として頼るのです。そのコミュニケーション資本は、世界と関わる能力を何倍にも高め、投入以上の成果をもたらします。義肢の観点でいえば、日常で義肢のことを考え続けるのではなく、暮らしそのものに目を向けられるようにすることです。暮らしを支える機器ではなく、暮らし自体にです。
今のお話に関連して、ブレイン・マシン・インターフェースにはどんな応用が考えられますか。
私の好きな例の一つは、ここ10年近く提案してきた「適応的切り替え」という技術です。日々関わる多くのシステムでは、数多くのモードや機能を切り替える必要があります。スマートフォンのアプリ、電動ドリルの設定、その他の道具でも、常に切り替えています。アシュビーのいう、多くの選択肢から選ぶ能力ですね。適応的切り替えでは時間差分学習を使い、人がいつ、どの運動機能を使いたいかを義肢に学習させます。例えば、カップに手を伸ばして手を閉じるという、ごく単純な動作です。
システムは経験を通じて、この状況では手の開閉機能が使われそうだと予測を形成できるはずです。将来、似た状況でも予測できます。数多くのモードや機能から選ぶ際に、全部を探し回らずに、だいたい欲しいものを提示してもらえるのです。これはコミュニケーション資本を蓄える簡単な例です。システムは相互作用を通じ、その時、その状況における人、機械、両者の関係について予測します。その共有資源によって制御インターフェースをその場で再構成し、必要なときに欲しい機能を提供できます。使用者が望む運動機能を非常に高い確信で予測できるなら、動作を始める際にその機能を直接選ぶこともできます。
素晴らしいのは、使用者にはいつでも「本当に使いたかったのはこちらだ」と、別の運動機能に切り替える自由があることです。ロボットアームなら、ドアノブを握る、鍵をつまむ、握手するといった、さまざまな把持方法が考えられます。それぞれ異なる機能モードや握り方です。どの状況で何が適切かを、システムが理解し始めるのは興味深いことです。双方が頼れる資本を蓄えることで、より素早く世界と関わり、認知的負担、特に使用者の負担を減らせます。
素晴らしいインタビューをありがとうございました。詳しく知りたい方は、以下の資料をご覧ください。
- パトリック・M・ピラースキー博士のアルバータ大学のページ。
- Upper Bound AI会議。
- Amii(アルバータ機械知能研究所)


