
ロボティクスとフィジカルAI
ミリメートルサイズのロボットが磁場で制御される

 Unite.AI を Google の優先ソースに追加
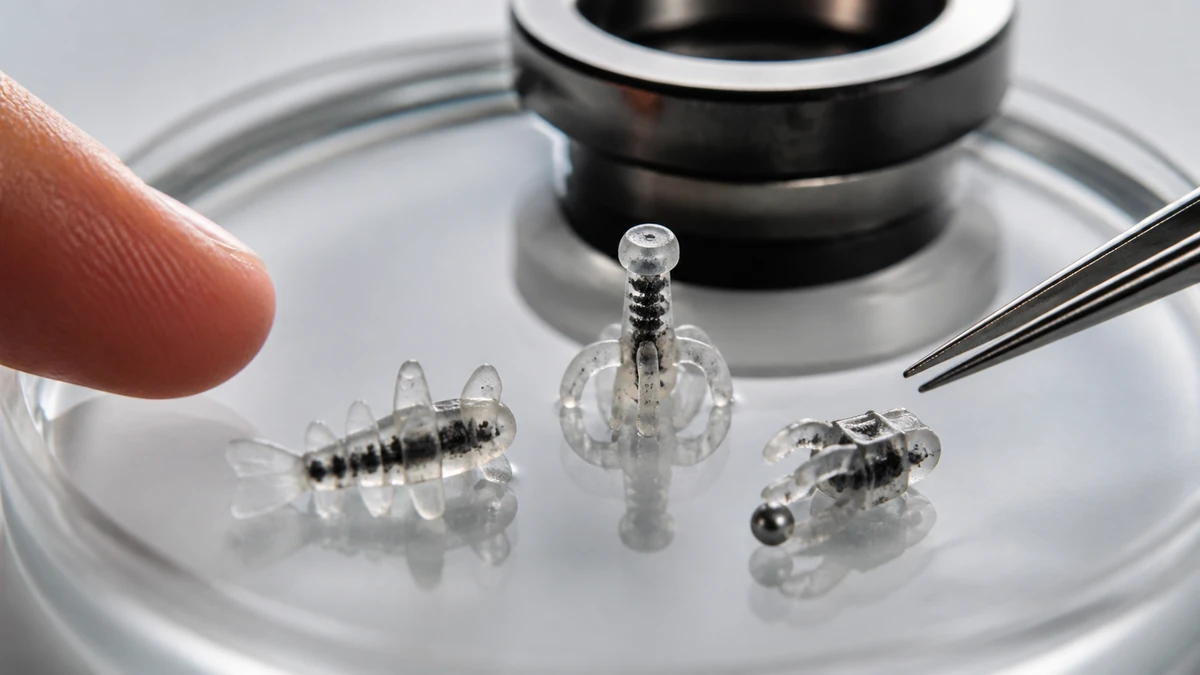
シンガポールのナンヤン・テクノロジー大学(NTU Singapore)の科学者は、磁場で制御されるミリメートルサイズのロボットを開発しました。これらのロボットは、高度に機敏で器用な操作を実行することができ、生物医学や製造業などの分野で大きな影響を与える可能性があります。
この研究は、5月に科学雑誌Advanced Materials に掲載されました。
既存の小型ロボットを基盤にした開発
ミニチュアロボットは、磁気マイクロ粒子を生体適合性ポリマーに埋め込むことで作成されました。ロボットは、磁場が適用されたときに望ましい機能を実行するようにプログラムされています。
新しい技術は、以前の小型ロボットを基盤にしており、新しい追加機能には、6つの自由度(DoF)での移動能力が最適化されています。これは、3つの空間軸沿いに移動し、軸について回転すること、またはロール、ピッチ、ヨー角度を回転することを意味します。
研究者はすでに6つの自由度を持つミニチュアロボットを開発していますが、新しいバージョンは、6番目の自由度で43倍速く回転できます。ただし、その向きを正確に制御する必要があります。
https://www.youtube.com/watch?v=jLu7q7ieQek&t=21s
ロボットの構造には「ソフト」材料が使用されているため、機械的な特性を再現することができます。たとえば、1つは水中を泳ぎ、別の1つは小さな物体を正確に握り、持ち上げ、配置することができます。
医学と航空宇宙工学の学校の助教授であるLum Guo Zhan氏が、この研究の第一著者です。
Lum教授によると、重大な進歩は、磁場の3番目で最後の主要ベクトルの発見に大きく依存しています。この発見以前は、適用される磁場は2つの主要ベクトルで定義されていました。
「私のチームは、この研究を通じて、6つの自由度を持つミニチュアロボットの基本的な動作原理を明らかにしようとしました。ミニチュアロボットの物理を完全に理解することで、ロボットの動きを正確に制御することができます。さらに、私たちの提案した製造方法により、他の既存のデバイスよりも51〜297倍大きな6つの自由度のトルクを生み出すことができます。私たちの発見は、重要な進歩であり、小型ロボット技術のための重大な進歩を表しています」と、Lum助教授は述べています。
ミニチュアロボットは、約1粒の米の大きさですので、制限された空間や大きなロボットが入りにくい場所に有用です。これは、特に医学では重要です。
ロボットは、リモートコントロールで操作でき、制御コンピュータで実行されるプログラムによって磁場の強さと方向が変更されます。
医学では、ミニチュアロボットは脳などの重要な臓器に到達することができますが、その前に多くのテストと調整が必要になります。
研究の共著者には、機械工学と航空宇宙工学の学校の博士課程の学生であるXu Changyu氏とYang Zilin氏がいます。
「手術以外に、ロボットはラボオンチップデバイスの組み立てに有用かもしれません。ラボオンチップデバイスは、単一のチップ上に複数の実験プロセスを統合することで、臨床診断に使用できます」と彼らは述べています。
ロボットのテスト
研究チームは、実験室での実験でロボットの機敏性と速度を実証しました。
ウミウシにインスパイアされたロボットを使用して、チームは、水中に浮かべたロボットを狭い開口部を通過するように制御しました。この実験は、ロボットが動的で不確かな環境で障害物を回避できることを示しています。将来的には、手術などの標的生物医学アプリケーションに使用できる可能性があります。
ミニチュアロボットは、既存のミニチュアロボットの中で最も速く回転することができました。
研究チームは、ロボットをさらに小さくし、数百マイクロメートルまで小さくすることを目指しています。さらに、最終的に完全に自律的に動作するようにしたいと考えています。


