
Dasar-dasar AI
Apa itu Autoencoder?

 Tambahkan Unite.AI ke sumber pilihan Anda di Google
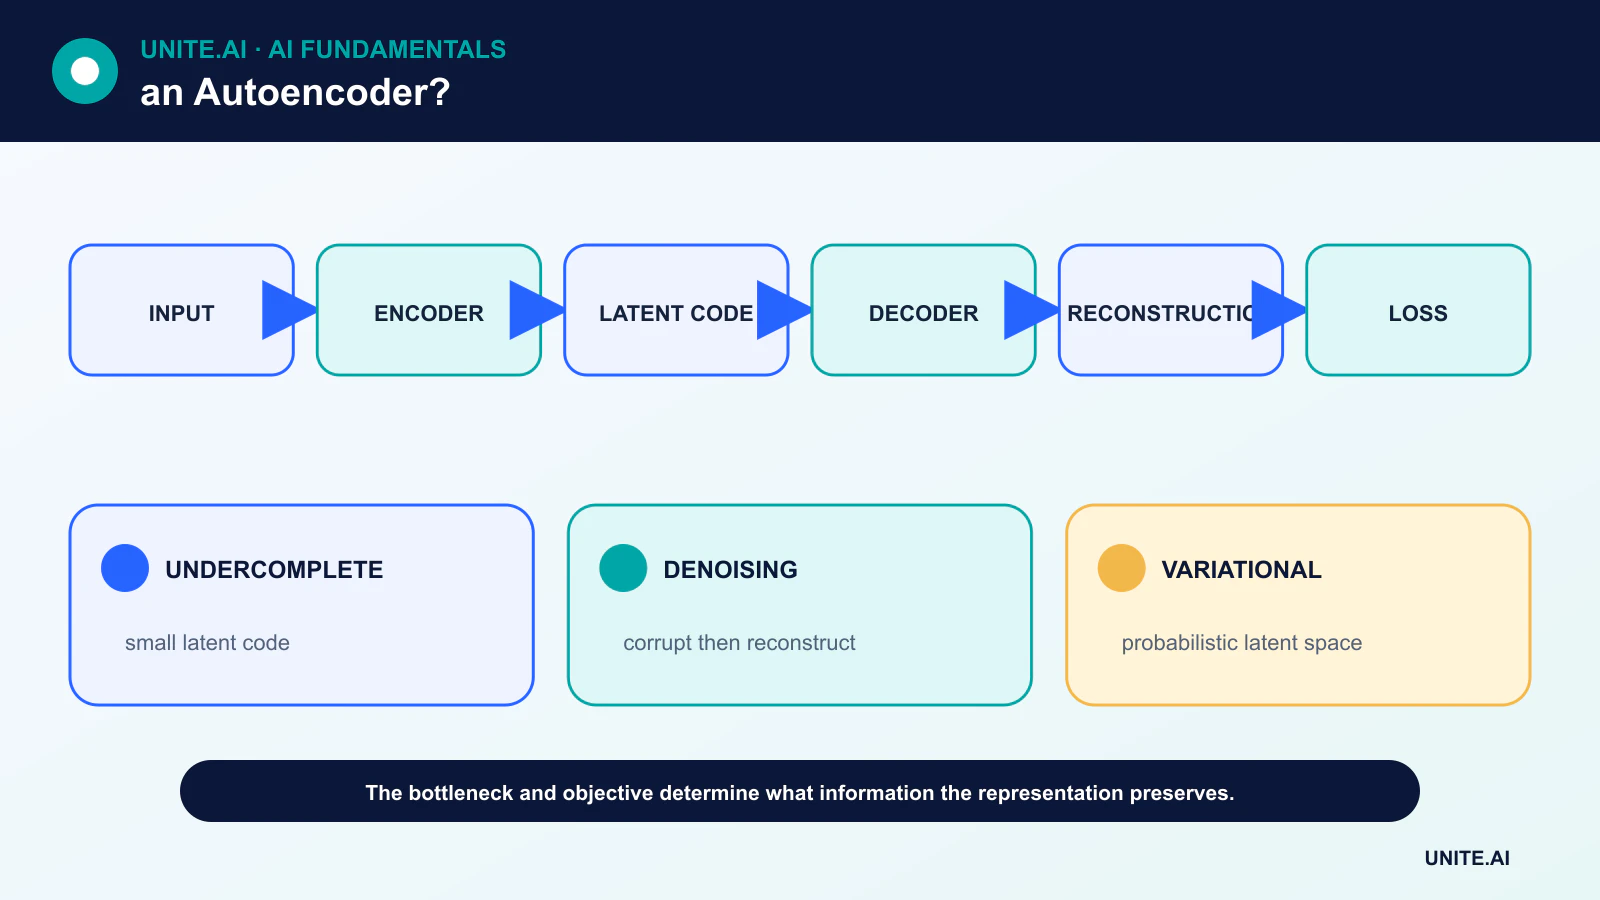
Autoencoder adalah jaringan saraf yang dilatih untuk merekonstruksi inputnya. Encoder memetakan input ke representasi laten; decoder memetakan representasi tersebut kembali menjadi rekonstruksi. Pelatihan meminimalkan loss rekonstruksi, terkadang dengan batasan tambahan.
Menyalin input secara sempurna tidak serta merta berguna. Arsitektur atau tujuan harus menciptakan bottleneck, menambahkan noise, menerapkan sparsitas, atau dengan cara lain mencegah pemetaan identitas trivial sehingga kode laten menangkap struktur yang berguna.
Poin-poin utama
- Encoder mengompresi atau mentransformasi input; decoder merekonstruksinya dari kode laten.
- Bottleneck yang undercomplete, noise, atau regularisasi mendorong model belajar struktur alih-alih menyalin.
- Error rekonstruksi dapat mendukung deteksi anomali, namun anomali tidak dijamin memiliki error tinggi.
- Variational autoencoders (VAE) mempelajari model laten probabilistik dan berbeda dari autoencoder deterministik.
Encoder, ruang laten, dan decoder
Untuk input x, encoder menghasilkan kode laten z = f(x) dan decoder menghasilkan rekonstruksi x̂ = g(z). Loss membandingkan x dan x̂, misalnya dengan mean squared error untuk nilai kontinu atau likelihood yang sesuai dengan data.
Dimensi laten dapat lebih kecil daripada input, menghasilkan undercomplete autoencoder. Jaringan dalam juga dapat mempelajari representasi nonlinier, memperluas ide di balik reduksi dimensi.
Varian autoencoder umum
Sparse autoencoder memberikan penalti pada aktivasi yang meluas. Denoising autoencoder menerima input yang rusak dan merekonstruksi versi bersihnya. Contractive autoencoder memberikan penalti pada sensitivitas kode terhadap perubahan kecil pada input.
Variational autoencoder (VAE) mengkodekan parameter distribusi probabilitas, mengambil sampel nilai laten, dan menyeimbangkan rekonstruksi dengan istilah regularisasi yang membentuk ruang laten. Hal ini mendukung sampling namun mengubah tujuan dan interpretasinya.
Pelatihan dan menghindari solusi trivial
Autoencoder menggunakan backpropagation seperti jaringan saraf lainnya. Jaringan dengan kapasitas berlebih dapat menghafal contoh pelatihan atau mempelajari fungsi hampir identitas. Ukuran bottleneck, korupsi, penalti, dan validasi pada data yang belum terlihat membatasi hal tersebut.
Pemilihan loss penting. Loss pixel-wise dapat menghasilkan rekonstruksi gambar yang blur, sementara loss perseptual mewarisi asumsi dari jaringan lain. Metrik rekonstruksi terbaik belum tentu menjadi ukuran kesamaan semantik yang terbaik.
Penggunaan dan batasan
Autoencoder dapat mempelajari fitur, menghilangkan noise pada sinyal, mengompresi data, menginisialisasi model, dan menghasilkan variabel laten untuk visualisasi. Untuk deteksi anomali, model yang dilatih pada data normal dapat memberikan error rekonstruksi yang lebih tinggi pada input yang tidak biasa.
Pendekatan ini dapat gagal ketika autoencoder juga dapat merekonstruksi anomali dengan baik atau ketika variasi yang tidak berbahaya lebih sulit direkonstruksi dibandingkan anomali target. Ambang batas memerlukan data validasi berlabel atau yang ditinjau dengan cermat, dan error harus dipantau per subgrup dan kondisi operasi.
Autoencoder vs model generatif lainnya
Autoencoder deterministik tidak serta merta menjadi model generatif probabilistik. VAE mendefinisikan distribusi laten terstruktur; GAN melatih generator melawan discriminator; model difusi mempelajari proses denoising.
Pemilihan tergantung pada apakah tujuan adalah rekonstruksi, representasi, likelihood, kesetiaan sampel, kontrolabilitas, atau penilaian anomali. Model khusus tugas yang lebih kecil seringkali lebih praktis dibandingkan generator gambar besar.
Tujuan encoder–decoder dan representasi laten
Autoencoder mempelajari encoder yang memetakan input x ke kode laten z dan decoder yang merekonstruksi x dari z. Jika kapasitas tidak dibatasi, ia dapat mempelajari pemetaan identitas dengan sedikit struktur berguna. Bottleneck, regularisasi, korupsi, sparsitas, atau batasan arsitektur memaksa representasi yang mempertahankan informasi terpilih. Loss rekonstruksi menentukan apa yang dianggap mirip: mean squared error mengutamakan kesetiaan piksel rata-rata, sementara loss perseptual atau spesifik-modality menekankan fitur yang berbeda. Loss rendah tidak menjamin makna semantik.
Undercomplete autoencoder membatasi dimensi laten. Denoising autoencoder merekonstruksi data bersih dari input yang rusak. Varian sparse memberikan penalti pada aktivasi; varian contractive memberikan penalti pada sensitivitas. Variational autoencoder mempelajari distribusi laten probabilistik dengan menggabungkan rekonstruksi dan istilah divergence, memungkinkan sampling namun mengubah tujuan. Autoencoder konvolusional, urutan, graf, dan transformer mengkodekan struktur modality. Pilih ukuran laten dan regularisasi melalui validasi downstream, bukan hanya plot dua dimensi yang menarik.
Deteksi anomali, kompresi, dan evaluasi
Untuk deteksi anomali, latih pada data normal yang representatif dan nilai error rekonstruksi atau likelihood laten, namun anomali kadang dapat direkonstruksi dengan baik dan kasus normal yang jarang direkonstruksi buruk. Pilih ambang pada kasus validasi berlabel atau yang ditinjau, laporkan recall tingkat peristiwa dan alarm palsu, serta uji perubahan dalam kondisi operasi. Bandingkan dengan baseline statistik sederhana dan satu kelas. Untuk kompresi, hitung seluruh codec—termasuk ukuran model, kuantisasi, metadata, dan komputasi decoding—dan bandingkan kualitas pada bitrate yang sepadan dengan codec yang sudah mapan.
Kualitas representasi dapat dievaluasi melalui linear probe, stabilitas clustering, retrieval, rekonstruksi, dan tugas downstream, masing‑masing menjawab pertanyaan berbeda. Hindari kebocoran saat mempelajari encoder dan memilih ambang. Periksa fitur apa yang diabaikan loss dan apakah atribut sensitif tetap terkodekan. Laten yang dikompresi tidak serta merta menjadi anonim; inversi dan inferensi atribut dapat memulihkan informasi pribadi. Rekonstruksi yang dihasilkan juga dapat tampak masuk akal sambil mengubah detail kritis.
Penerapan dan pemantauan
Versi encoder dan decoder secara bersamaan, validasi perubahan numerik setelah ekspor, dan pertahankan skala input. Pantau distribusi rekonstruksi, drift laten, peringatan ambang, dan hasil yang terkonfirmasi. Dalam pemantauan industri, kondisikan model pada mode operasi sehingga transisi normal tidak dianggap sebagai kesalahan. Untuk rekonstruksi medis atau ilmiah, jangan pernah menyajikan detail yang dihasilkan sebagai bukti terukur tanpa validasi dan provenance. Autoencoder adalah pembelajar representasi yang fleksibel, namun batasan dan loss—bukan nama arsitektur—menentukan informasi apa yang dipertahankan, dibuang, atau dibuat.
Contoh kerja: autoencoder untuk anomali pompa
Undercomplete autoencoder mempelajari jendela getaran dari operasi pompa sehat yang terverifikasi pada berbagai beban dan suhu. Ia dibandingkan dengan ambang statistik dan metode satu‑kelas, serta ambang rekonstruksinya dipilih pada transisi normal yang ditinjau dan kegagalan yang diketahui. Evaluasi menggunakan recall peristiwa, waktu peringatan, alarm palsu per jam operasi, dan hasil per pompa, bukan jendela acak yang menempatkan sampel berdekatan dalam data latih dan uji.
Model produksi dikondisikan pada keadaan operasi dan menampilkan pola residual kepada insinyur. Error tinggi meminta inspeksi; ia tidak mendiagnosa komponen atau menghentikan pompa secara otomatis. Putusnya sensor, clipping, dan beban yang belum terlihat menghasilkan keadaan tidak valid yang eksplisit. Pemantauan melacak distribusi rekonstruksi, konfirmasi alarm, dan kesehatan sensor. Ketika pemeliharaan atau perangkat keras mengubah baseline, model lama tetap tersedia sementara kandidat dilatih pada data yang ditinjau dan diputar ulang terhadap insiden historis.
Bukti implementasi dan kesiapan operasional
Keputusan produksi memerlukan lebih dari sekadar demonstrasi yang berhasil. Tentukan pengguna yang ditargetkan, lingkungan operasi, input, output, ketergantungan, pemilik, dan konsekuensi dari setiap kegagalan penting. Bangun baseline yang dapat direproduksi dan set evaluasi berversi sebelum penyetelan. Uji kasus biasa, kondisi batas, input yang rusak atau hilang, pergeseran distribusi, kegagalan ketergantungan, penyalahgunaan, serta grup atau lingkungan yang paling mungkin kurang terlayani. Ukur kualitas tugas bersama dengan kalibrasi atau ketidakpastian, latensi, throughput, biaya sumber daya, aksesibilitas, privasi, dan keamanan. Catat setiap transformasi dan ambang sehingga peninjau independen dapat mereproduksi hasil dan membedakan bukti dari prototipe yang menarik.
Sebelum peluncuran, tetapkan otoritas untuk rilis, pengecualian, perubahan, rollback, dan pensiun. Gunakan peluncuran bertahap, pertahankan fallback yang aman, dan verifikasi pemantauan dengan kegagalan yang sengaja disuntikkan. Telemetri operasional harus mengungkap kualitas input, perilaku output, versi model atau aturan, kesehatan ketergantungan, intervensi manusia, dan hasil yang terkonfirmasi tanpa mengumpulkan data sensitif yang tidak diperlukan. Tentukan ambang alarm dan pemilik respons, lalu tinjau bukti dunia nyata setelah penerapan daripada mengasumsikan kinerja offline akan tetap. Evaluasi kembali setiap kali sumber data, pengguna, model, vendor, kebijakan, perangkat keras, atau tujuan berubah. Sistem yang dipelihara juga memerlukan dokumentasi pemulihan, pembelajaran insiden, prosedur penghapusan dan retensi, serta titik yang jelas kapan harus dinonaktifkan atau diganti.
Pertanyaan yang sering diajukan
Apakah autoencoder kompresi tanpa kehilangan?
Tidak secara umum. Mereka biasanya mempelajari representasi lossy yang spesifik pada tugas dan distribusi serta memerlukan decoder terlatih untuk merekonstruksi data.
Apakah setiap bottleneck dapat diinterpretasikan?
Tidak. Kode yang kompak dapat berguna tanpa setiap dimensi harus dipetakan ke konsep yang dapat dibaca manusia.
Referensi utama












