
Robotika dan AI fisik
Lengan Robot Fleksibel yang Dipandu oleh Kacamata AR

 Tambahkan Unite.AI ke sumber pilihan Anda di Google
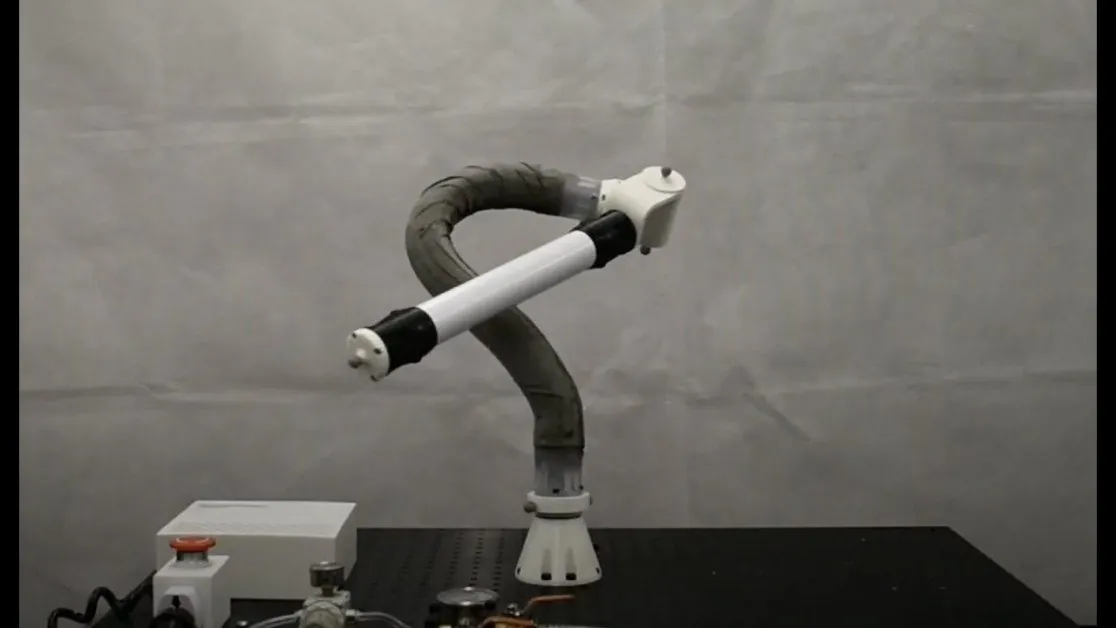
Peneliti di Imperial College London telah menciptakan lengan robot fleksibel yang dapat dipandu oleh seseorang menggunakan kacamata augmented reality (AR). Lengan robot yang sangat dapat disesuaikan dapat dibengkokkan dan diputar ke semua arah dan digunakan di area seperti perawatan pesawat luar angkasa, manufaktur, dan rehabilitasi cedera.
Orang dapat membengkokkan lengan robot secara manual ke bentuk yang diinginkan untuk setiap tugas, dan ini memungkinkan karena lapisan lembar mylar yang terletak di dalam. Setiap lembar mylar ini dapat bergeser satu sama lain dan dapat terkunci pada tempatnya. Namun, beberapa pengguna memiliki kesulitan membengkokkan robot tanpa panduan.
Mengimplementasikan Teknologi AR
Untuk mengatasi beberapa tantangan ini, tim peneliti di Laboratorium REDS (Robotic manipulation: Engineering, Design, and Science) Imperial merancang sistem sehingga pengguna dapat mengandalkan AR untuk mengkonfigurasi robot. Dengan kacamata pintar mixed reality dan kamera pelacakan gerak, pengguna disajikan dengan template dan desain yang disuperimposisikan pada lingkungan dunia nyata. Lengan robot kemudian dapat disesuaikan untuk mencocokkan template. Untuk membuatnya lebih mudah, template berubah menjadi hijau ketika konfigurasi berhasil, dan robot terkunci pada tempatnya.
Dr. Nicolas Rojas dari Sekolah Teknik Desain Dyson Imperial adalah penulis senior dari makalah penelitian.
“Salah satu masalah kunci dalam menyesuaikan robot ini adalah akurasi dalam posisi baru mereka. Kami manusia tidak terlalu baik dalam memastikan posisi baru sesuai dengan template, yang mengapa kami melihat ke AR untuk membantu,” kata Dr. Rojas.
“Kami telah menunjukkan bahwa AR dapat mempermudah bekerja bersama robot yang dapat dibengkokkan. Pendekatan ini memberikan pengguna berbagai posisi robot yang mudah dibuat, untuk berbagai aplikasi, tanpa memerlukan banyak keahlian teknis.”
Menguji dan Mengaplikasikan Sistem
Sistem ini diuji pada lima pria berusia 20-26 tahun dengan pengalaman di bidang robotika. Namun, mereka tidak memiliki pengalaman dengan memanipulasi robot yang dapat dibengkokkan. Menurut makalah yang dipublikasikan, mereka dapat berhasil dan akurat menyesuaikan robot dengan sistem baru.
Terdapat banyak aplikasi untuk sistem seperti ini, seperti manufaktur dan perawatan kendaraan. Berat ringan lengan membuatnya sangat cocok untuk perawatan pesawat luar angkasa, dan kelembutannya memungkinkan digunakan dalam rehabilitasi cedera.
Peneliti PhD Alex Ranne dan Angus Clark adalah penulis pertama bersama dari penelitian.
“Dalam banyak cara, dapat dilihat sebagai lengan ketiga yang terpisah dan dapat dibengkokkan. Ini dapat membantu dalam banyak situasi di mana lengan tambahan mungkin berguna dan membantu untuk membagi beban kerja,” kata pasangan tersebut.
Peneliti akan terus bekerja pada perbaikan robot dan AR-nya, dan mereka akan mencoba memperkenalkan elemen sentuhan dan audio untuk meningkatkan akurasi robot. Tujuan utama lainnya adalah untuk memperkuat robot, karena mereka menjadi kurang kaku ketika terkunci pada posisi. Karakteristik ini dapat memengaruhi baik presisi dan akurasi.


