
AI:n perusteet
Mikä on tietokonenäkö?

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
Tietokonenäkö on alaa, jossa rakennetaan järjestelmiä, jotka poimivat hyödyllistä tietoa kuvista ja videoista. Visiomalli voi luokitella koko kuvan, paikantaa kohteita, merkitä jokaisen pikselin, lukea tekstiä, arvioida asentoa, seurata liikettä tai yhdistää visuaalisen sisällön kieleen.
Modernit tietokonenäköjärjestelmät eivät pelkästään toista ihmisen havaintokapulan varhaista reunahavainnointia. Ne oppivat tehtäväkohtaisia esityksiä datasta, usein käyttäen konvoluutiohermoverkkoja, vision-transformereita tai multimodaalisia perustamismalleja.
Keskeiset havainnot
- Luokittelu, havaitseminen, segmentointi, OCR, seuranta ja generointi ovat erillisiä tietokonenäkötehtäviä.
- CNN:t sisällyttävät paikallisuuden ja painojen jakamisen; vision-transformerit käyttävät huomion mekanismia kuvan patcheja kohtaan.
- Etikettejä voivat antaa ihmiset, heikko ohjaus, synteettinen data tai itseohjautuvat tavoitteet.
- Pelkkä tarkkuus ei riitä: kestävyys, viive, tietosuoja, harha ja vikakustannukset ovat tärkeitä.
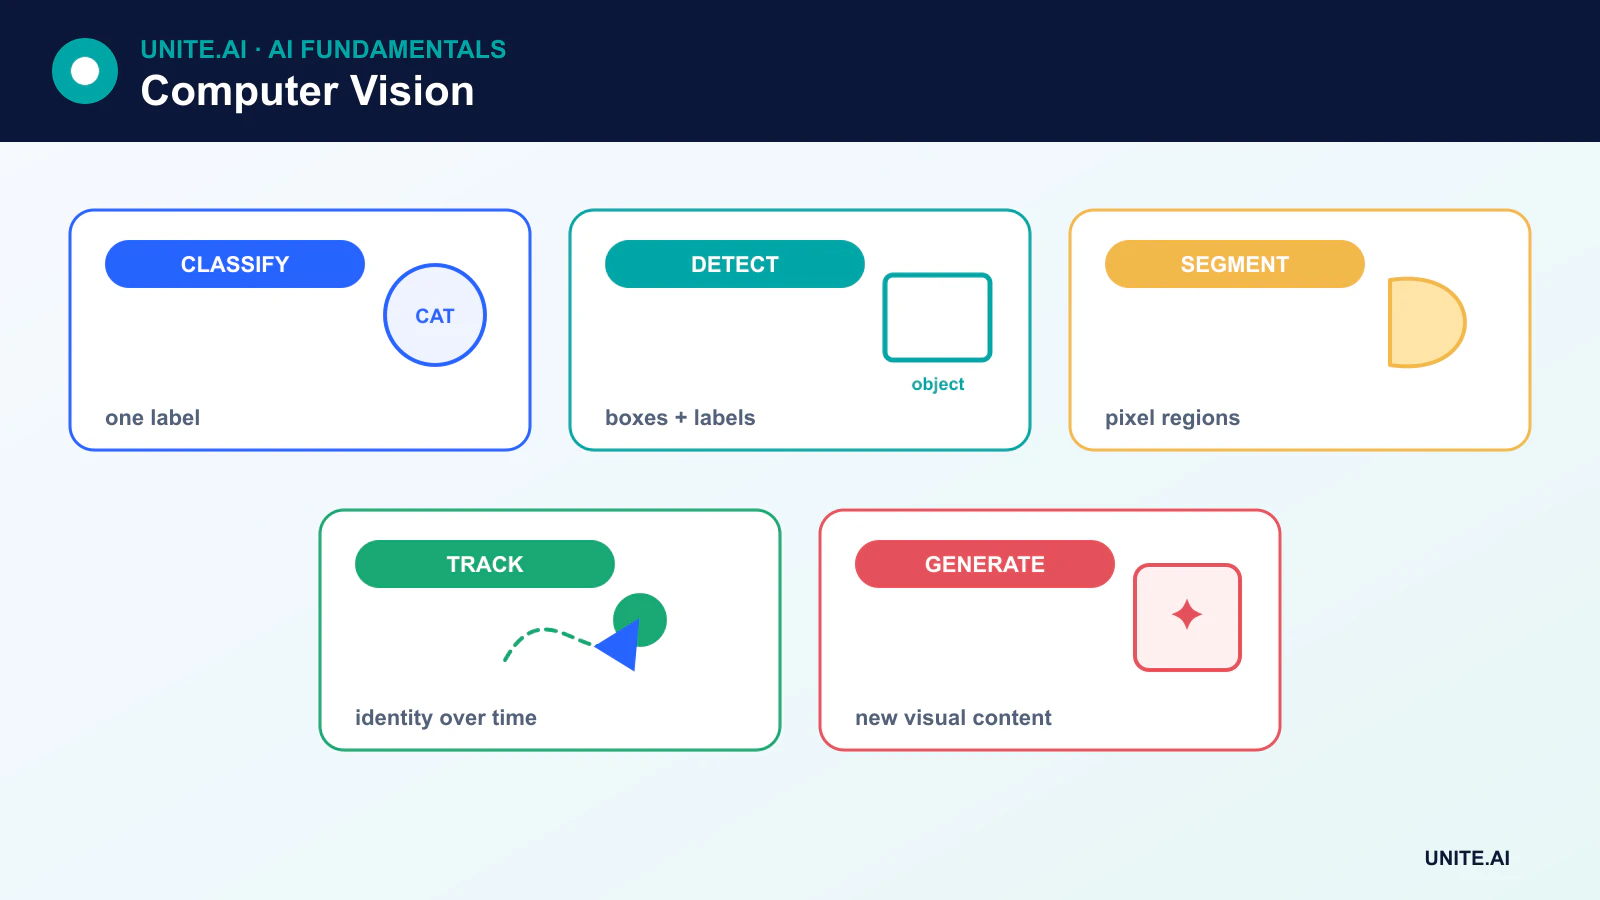
Tietokonenäön päätehtävät
- Kuvan luokittelu antaa kuvalle yhden tai useamman etikettin. Katso kuvan luokittelun toiminta.
- Kohteiden havaitseminen ennustaa luokat ja raja‑laatikot useille kohteille.
- Semanttinen segmentointi merkitsee jokaisen pikselin luokan mukaan, kun taas instanssi‑segmentointi erottaa yksittäiset kohteet.
- Optinen tekstintunnistus (OCR) havaitsee ja transkriboi tekstiä.
- Asennon arviointi ennustaa kehon tai kohteen maamerkkejä.
- Seuranta yhdistää havaitsemiset videokehysten välillä.
- Kuvan generointi ja muokkaus tuottaa tai muuntaa visuaalista sisältöä, usein käyttäen diffuusiomalleja.
Kuinka kuvat muuttuvat mallin syötteiksi
Digitaalinen kuva on jo numeerista dataa: tensori, joka sisältää pikseliarvot spatiaalisten ulottuvuuksien ja kanavien yli. Esikäsittely voi muuttaa koon, normalisoida, rajata tai augmentoida kuvaa. Video lisää aika‑ulottuvuuden, kun taas lääketieteellinen ja tieteellinen kuvantaminen voi lisätä syvyyttä, aallonpituutta tai muita modaliteetteja.
Perinteinen tietokonenäkö käytti käsin suunniteltuja reunojen, kulmien ja tekstuurien ominaisuuksia. Nykyaikaiset syvät mallit oppivat ominaisuudet yleensä yhdessä tehtävän kanssa, vaikka perinteiset menetelmät pysyvät hyödyllisinä, kun data on rajallista, säännöt ovat hyvin tunnettuja tai laskenta on oltava minimaalista.
CNN:t ja opitut paikalliset ominaisuudet
CNN soveltaa opittuja ytimiä paikallisiin naapurustoihin. Varhaiset kerrokset voivat reagoida paikallisiin kuvioihin, kun taas myöhemmät lohkot yhdistävät ne tehtävälle merkityksellisiksi esityksiksi. Poolaus- tai askeloperaatiot pienentävät spatiaalista resoluutiota, ja residualiyhteydet tekevät syvistä verkoista helpommin optimoitavia.
Nykyaikainen CNN‑luokitin käyttää usein globaalia poolausta sen sijaan, että se koostuisi suuresta pinosta täysin yhdistetyistä kerroksista. Havaitsejat ja segmentointiverkot lisäävät erikoistuneita päät tai dekooderipolkuja, jotka säilyttävät spatiaalisen tiedon.
Vision‑transformerit ja perustamismallit
Vision‑transformeri jakaa kuvan patcheihin, upottaa ne ja käyttää huomion mekanismia mallintaakseen niiden väliset suhteet. Transformerit skaalautuvat tehokkaasti suurten aineistojen ja esikoulutuksen kanssa, kun taas CNN:t tarjoavat usein vahvempia sisäänrakennettuja oletuksia ja tehokkuutta pienemmässä mittakaavassa.
Multimodaaliset mallit kohdistavat kuvat tekstiin, jotta käyttäjät voivat hakea, lisätä kuvatekstejä, vastata kysymyksiin tai ohjata segmentointia kielen avulla. Nämä mallit laajentavat kyvykkyyksiä, mutta perivät myös heikkouksia laajasta verkko‑skaalaisesta datasta, kuten stereotypioita, tekijänoikeudellista materiaalia ja epätasaista kattavuutta väestöryhmille ja ympäristöille.
Etiketit, itseohjattu oppiminen ja synteettinen data
Raja‑laatikot, maskit, maamerkit ja kuvatekstit voivat olla kalliita luoda. Itseohjautuva oppiminen johdattaa tavoitteet suoraan kuvista, kun taas heikko ohjaus käyttää meluisia tai epäsuoria etikettejä. Synteettinen data voi lisätä harvinaisia skenaarioita, mutta simulaatio‑aukot voivat estää synteettisen suorituskyvyn siirtymisen todelliseen maailmaan.
Annotaation laatua on mitattava. Epäselvät etiketit, epäjohdonmukaiset rajat ja puuttuvat kohteet asettavat suorituskyvylle ylärajan ja voivat piilottaa alaryhmien epäonnistumisia.
Miten näköjärjestelmiä arvioidaan
Luokittelussa käytetään mittareita kuten tarkkuus, tarkkuus (precision), palautus (recall), F1 ja kalibrointi. Havaitsemisessa käytetään yleisesti Intersection over Union (IoU) -arvoa ja keskimääräistä tarkkuutta (mAP). Segmentoinnissa käytetään IoU‑arvoa tai Dice‑tyylisiä mittareita. Seurannassa lisätään identiteetti‑ ja trajektoriamittareita.
Mittarin on vastattava käyttöönottoa. Malli voi saada hyvät pisteet kuratoidussa vertailussa, mutta silti epäonnistua sateessa, heikossa valaistuksessa, epätavallisissa kamerakulmissa, uusissa laitteissa tai tuntemattomissa väestöryhmissä. Arvioinnissa tulisi huomioida jakautumisen siirtymä, vastustavat olosuhteet ja operatiivinen viive.
Tietosuoja, harha ja käyttöönotto
Kasvot, rekisterikilvet, kodit, lääketieteelliset skannaukset ja työpaikkavideot voivat paljastaa arkaluonteista tietoa. Keräämisen ja säilyttämisen tulisi perustua määriteltyyn oikeudelliseen ja eettiseen perustaan, sisältäen käyttöoikeuksien hallinnan ja datan minimoinnin. Kasvoanalyysi ja biometrinen tunnistaminen ansaitsevat erityisen tarkastelun, koska virheet ja valvonta voivat aiheuttaa epätasa-arvoisia haittoja.
Reunalla tapahtuva käyttöönotto voi vähentää viivettä ja datansiirtoa. Edge AI, kvantisointi, karsinta ja erikoistuneet kiihdyttimet voivat tehdä näköjärjestelmistä käytännöllisiä kameroissa, ajoneuvoissa, roboteissa ja mobiililaitteissa, mutta pakkaus on arvioitava uudelleen tarkkuuden ja harhan osalta.
Pikseleistä visuaalisiin tehtäviin
Tietokonenäkö muuntaa kuvat tai videon tehtävätuloksiksi, kuten luokittelu, havaitseminen, segmentointi, seuranta, asento, syvyys, optinen virtaus tai tekstintunnistus. Tehtävän määritelmä määrää annotaation: kuvamerkintä ei voi opettaa tarkkaa paikannusta, eikä raja‑laatikko voi täysin kuvailla segmentointimaskia. Kameran geometria, linssit, valotus, valaistus, liike, pakkaus ja näkökulma muokkaavat datan jakautumista. Määritä käyttöympäristö ja virheen seuraukset ennen mallin valintaa, koska vertailukuvakokoelma ei välttämättä edusta asennettua sensoria tai kohtaus.
Työvirta dekoodaa ja suuntaa median, muuttaa koon tai laittaa sen ruudukkoon, normalisoi arvot, soveltaa etikettejä säilyttävää augmentaatiota, suorittaa mallin ja jälkikäsittelee logitit, laatikot, maskit tai seurannat. Kohteiden havaitsejat käyttävät luottamusrajoja ja tukahduttamista; seurannat yhdistävät havaitsemiset ajan myötä; segmentointi saattaa vaatia morfologista puhdistusta. Säilytä koordinaattimuunnokset, jotta tulokset kohdistuvat alkuperäiseen kuvaan. Jaa data henkilöiden, kameroiden, sijaintien tai tallennusistuntojen mukaan, jotta lähes identtiset kehykset eivät päädy sekä koulutus‑ että testijoukkoon.
Arviointi, harha, tietosuoja ja operointi
Mittareiden on vastattava tehtävää ja käyttöä. Luokittelussa tarvitaan luokko‑kohtainen tarkkuus ja palautus; havaitsemisessa käytetään Intersection‑over‑Unionia ja keskimääräistä tarkkuutta eri kynnysarvoilla; segmentoinnissa käytetään IoU‑ tai Dice‑mittareita; seurannassa lisätään identiteettivaihdoksia; viive ja ohitettujen tapahtumien kesto ovat tärkeitä videossa. Raportoi tulokset valaistuksen, etäisyyden, laitteen, peittokyvyn, ihon sävyn, iän ja muiden olennaisten olosuhteiden mukaan. Tarkasta kalibrointi ja korkean luottamuksen virheet. Synteettinen tai augmentoitu data voi täyttää aukkoja, mutta se vaatii vertailua todelliseen käyttöönotto‑dataan eikä saa vuotaa testikuvia.
Näköjärjestelmä voi kerätä ohikulkijoita, sijainteja, biometrisiä tietoja ja arkaluonteista käyttäytymistä. Vähennä tallennusta ja säilytystä, turvaa virrat, rajoita toissijaista käyttöä ja anna ilmoitus tai suostumus tarvittaessa. Testaa vastustavat patchet, toisto, peitto, kameran vika ja domain‑shift. Seuraa sensorin kuntoa, syötteiden tilastoja, lähtöjen määrää ja vahvistettuja tuloksia; pidä ihmisen tarkastus mukana merkittävissä päätöksissä. Sumeutus tai rajaus voi vähentää paljastumista, mutta voi myös poistaa todisteita. Korkea laboratoriopisteytys ei oikeuta henkilöllisyys‑, tunne- tai aikomusväitteitä validoidun tehtävän ulkopuolella.
Käytännön esimerkki: jalankulkijoiden havaitseminen varastokäytävän risteyksessä
Kamerat valvovat rajoitettua ajoneuvokäytävää, ja malli havaitsee ihmiset sen sijaan, että tunnistaisi ne. Data kattaa päivän ja yön, sääolosuhteet, vaatetuksen, peitteen, pyörätuolin käyttäjät, kameran sijainnit ja tyhjät kohtaukset, jaoteltuna tallennusistuntoihin. Havaitsejaa arvioidaan tapahtumien palautuksen, väärien hälytysten, paikannuksen, varoituksen ennakkoajan ja etäisyyden suorituksen perusteella. Turvallisuustekniikka määrittelee suurimman sallitun viiveen ja riippumattomat fyysiset ohjausmekanismit.
Näkö‑hälytys voi hidastaa ajoneuvoa, mutta hätä‑pysäytykset ja esteet eivät riipu opitusta mallista. Kameran tukos, jäätyneet ruudut, verkon menetykset ja mallin aikakatkaisu aiheuttavat selkeitä vikoja. Raakan videon säilytys minimoidaan ja pääsy kirjataan. Valvonta seuraa sensorin kuntoa, hälytysnopeuksia, tarkastettuja tapahtumia ja lähes tapahtuneita virheitä olosuhteiden mukaan. Mikä tahansa kameran siirto tai asettelun muutos käynnistää uudelleentarkastuksen, koska ilmeinen kuvan samankaltaisuus ei takaa samaa geometriaa tai riskiä.
Toteutustodisteet ja operatiivinen valmius
Tuotantopäätös vaatii enemmän kuin onnistuneen demonstraation. Määritä kohdekäyttäjät, käyttöympäristö, syötteet, tulosteet, riippuvuudet, omistaja ja jokaisen merkittävän vian seuraukset. Perusta toistettavissa oleva peruslinja ja versioitu arviointijoukko ennen hienosäätöä. Testaa tavalliset tapaukset, reunatilat, virheelliset tai puuttuvat syötteet, jakautumisen siirtymä, riippuvuuksien katkeaminen, väärinkäyttö sekä ne ryhmät tai ympäristöt, joille palvelu todennäköisesti puuttuu. Mittaa tehtävän laatu yhdessä kalibroinnin tai epävarmuuden, viiveen, läpimenoajan, resurssikustannusten, saavutettavuuden, tietosuojan ja turvallisuuden kanssa. Tallenna jokainen muunnos ja kynnysarvo, jotta itsenäinen tarkastaja voi toistaa tuloksen ja erottaa todisteet houkuttelevasta prototyypistä.
Ennen lanseerausta nimeä vastuuhenkilöt julkaisulle, poikkeuksille, muutoksille, palautukselle ja poistamiselle. Käytä vaiheistettua käyttöönottoa, säilytä turvallinen varajärjestelmä ja varmista valvonta tahallisesti injektoiduilla vioilla. Operatiivisen telemetrian tulisi paljastaa syötteen laatu, tuloksen käyttäytyminen, mallin tai säännön versio, riippuvuuksien kunto, ihmisen ohitukset ja vahvistetut tulokset keräämättä tarpeetonta arkaluonteista dataa. Määritä hälytyskynnys ja vastaavan omistaja, tarkastele sitten todellista näyttöä käyttöönoton jälkeen sen sijaan, että oletetaan offline‑suorituskyvyn jatkuvan. Arvioi uudelleen aina kun datalähteet, käyttäjät, mallit, toimittajat, politiikat, laitteisto tai tavoitteet muuttuvat. Ylläpidettävä järjestelmä tarvitsee myös dokumentoidun palautumisen, tapausten oppimisen, poistamisen ja säilyttämisen menettelytavat sekä selkeän pisteen, jossa se tulisi poistaa käytöstä tai korvata.
Usein kysytyt kysymykset
Onko tietokonenäkö sama kuin kuvantunnistus?
Ei. Kuvantunnistus viittaa yleensä luokitteluun tai tunnistamiseen. Tietokonenäkö sisältää myös paikannuksen, segmentoinnin, mittauksen, seurannan, rekonstruoinnin, generoinnin ja visuaalisen tiedon päättelyn.
Näkeekö näköjärjestelmä kuten ihminen?
Ei. Malli käsittelee numeerisia syötteitä arkkitehtuurinsa ja koulutustavoitteensa mukaisesti. Se voi ylittää ihmiset kapeassa vertailussa, mutta epäonnistua pienissä muutoksissa, jotka ihminen käsittelee helposti.
Ensisijaiset lähteet












