AI:n perusteet
Mikä on autoenkooderi?

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
An autoenkooderi on neuroverkko, joka on koulutettu rekonstruoimaan syötteensä. Kooderi muuntaa syötteen latenttiin esitykseen; dekooderi muuntaa sen esityksen takaisin rekonstruoitavaksi. Koulutus minimoi rekonstruointivirheen, joskus lisärajoitteiden kanssa.
Syötteen täydellinen kopioiminen ei ole automaattisesti hyödyllistä. Arkkitehtuurin tai tavoitteen on luotava ahtaus, lisättävä kohinaa, pakotettava harvaus tai muuten estettävä triviaalinen identiteettikartoitus, jotta latenttikoodi tallentaa hyödyllistä rakennetta.
Keskeiset oivallukset
- Kooderi pakkaa tai muuntaa syötteen, ja dekooderi rekonstruoi sen latenttikoodista.
- Alipuolinen ahtaus, kohina tai regularisaatio kannustaa mallia oppimaan rakennetta sen sijaan, että se vain kopioi.
- Rekonstruointivirhe voi tukea poikkeavuuksien havaitsemista, mutta poikkeavuuksilla ei ole automaattisesti korkeaa virhettä.
- Variatiiviset autoenkooderit oppivat todennäköisyyspohjaisen latenttimallin ja eroavat deterministisista autoenkoodereista.
Kooderi, latenttitila ja dekooderi
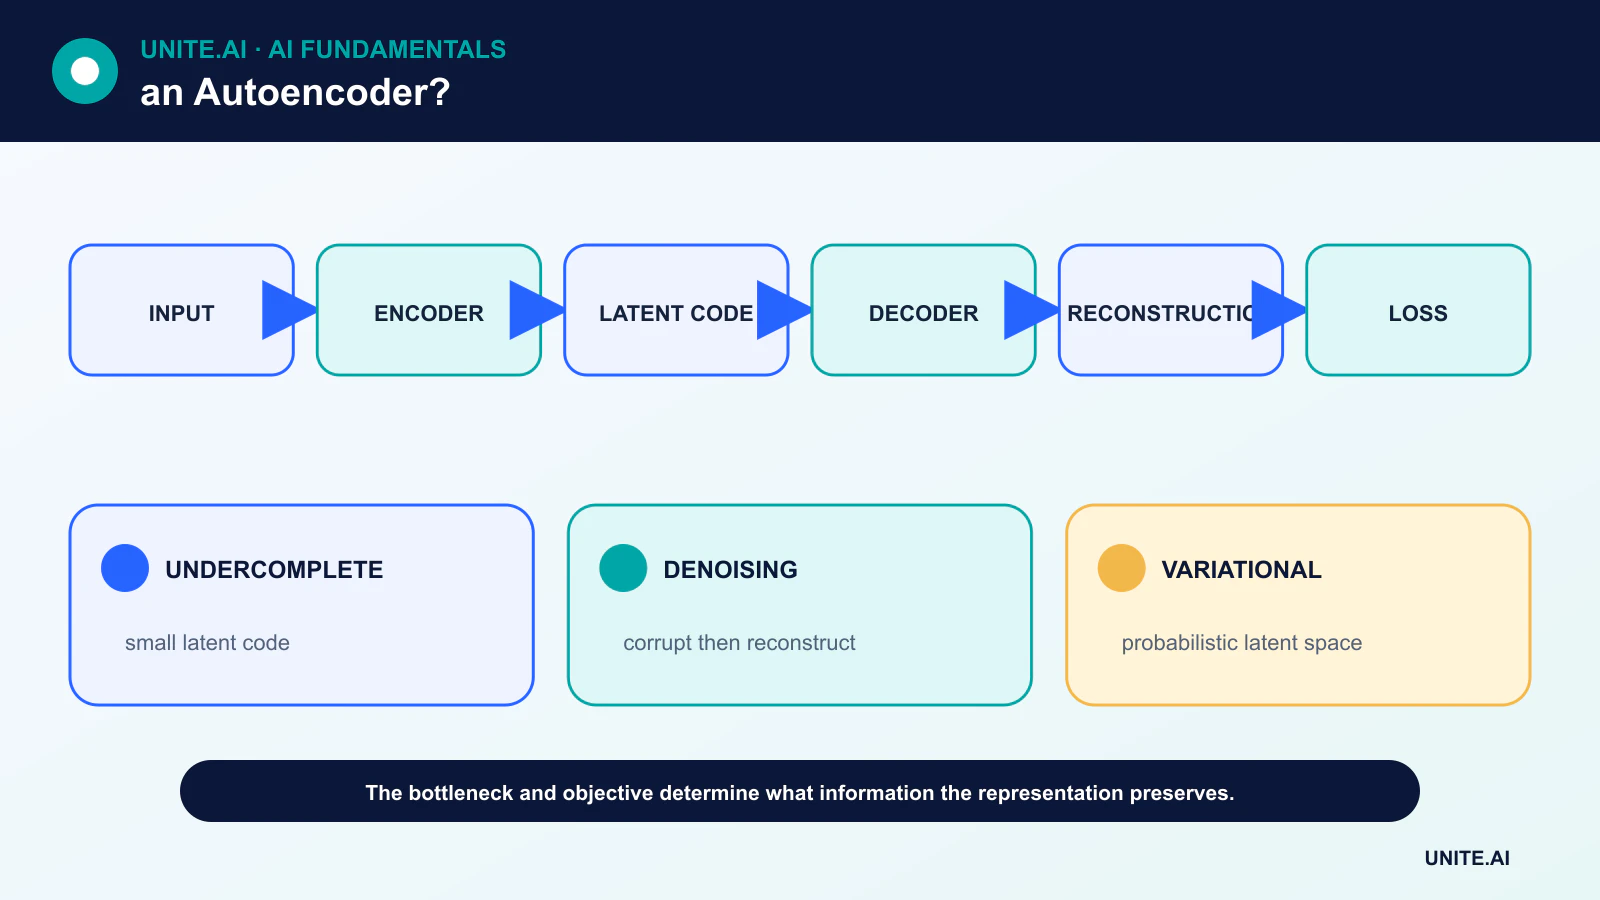
Syötteelle x kooderi tuottaa latenttikoodin z = f(x) ja dekooderi tuottaa rekonstruoinnin x̂ = g(z). Häviö vertaa x ja x̂, esimerkiksi keskineliövirhettä jatkuville arvoille tai dataan soveltuvaa todennäköisyyspohjaista mittaria.
Latenttinen dimensio voi olla pienempi kuin syötteen, jolloin syntyy alipuolinen autoenkooderi. Syvä verkko voi myös oppia epälineaarisia esityksiä, laajentaen ulottuvuudenvähennyksen ideaa.
Yleisiä autoenkooderivariantteja
Harva autoenkooderi rangaisee laajaa aktivointia. Kohinaa poistava autoenkooderi saa korruptoituneen syötteen ja rekonstruoi puhtaan version. Supistava autoenkooderi rangaisee koodin herkkyyttä pienille syötemuutoksille.
Variatiivinen autoenkooderi (VAE) koodaa todennäköisyysjakauman parametrit, näyttelee latenttisen arvon ja tasapainottaa rekonstruoinnin regularisaatiotermillä, joka muokkaa latenttitilan rakennetta. Tämä mahdollistaa näytteistämisen, mutta muuttaa tavoitetta ja tulkintaa.
Koulutus ja triviaalien ratkaisujen välttäminen
Autoenkooderit käyttävät taakselevitystä kuten muutkin neuroverkot. Verkko, jolla on liiallinen kapasiteetti, voi tallentaa harjoitusesimerkit tai oppia lähes identiteettifunktion. Ahtauskoko, korruptio, rangaistukset ja validointi näkemättömällä datalla rajoittavat tätä.
Häviön valinta on merkittävä. Pikselikohtainen häviö voi tuottaa sumuisia kuvanrekonstruktointeja, kun taas havaintohäviöt perivät oletuksia toisesta verkosta. Paras rekonstruointimittari ei välttämättä ole paras semanttisen samankaltaisuuden mittari.
Käyttötarkoitukset ja rajoitukset
Autoenkooderit voivat oppia piirteitä, poistaa kohinaa, pakata dataa, alustaa malleja ja tuottaa latentteja muuttujia visualisointiin. Poikkeavuuksien havaitsemisessa malli, joka on koulutettu normaalidataa käyttäen, saattaa antaa korkeamman rekonstruointivirheen epätavallisille syötteille.
Tämä lähestymistapa voi epäonnistua, jos autoenkooderi rekonstruoi poikkeavuudet hyvin tai jos harmiton vaihtelu on vaikeampi rekonstruoida kuin kohdepoikkeavuus. Rajoja on säädettävä merkittyjen tai tarkkaan tarkistettujen validointidatan avulla, ja virhettä on seurattava alaryhmän ja toimintatilanteen mukaan.
Autoenkooderit vs. muut generatiiviset mallit
Deterministinen autoenkooderi ei automaattisesti ole todennäköinen generatiivinen malli. VAE-mallit määrittelevät rakenteellisen latenttijakauman; GAN-mallit kouluttavat generaattorin diskriminaattorin vastakohtana; diffuusio-mallit oppivat kohinanpoistoprosessin.
Valinta riippuu siitä, onko tavoite rekonstruointi, esitys, todennäköisyys, näytteen uskottavuus, ohjattavuus tai poikkeavuuspisteytys. Pienempi tehtäväspesifinen malli on usein käytännöllisempi kuin suuri kuvageneraattori.
Kooderin‑dekooderin tavoitteet ja latenttirakenteet
Autoenkooderi oppii kooderin, joka muuntaa syötteen x latenttikoodiksi z, ja dekooderin, joka rekonstruoi x:n z:stä. Jos kapasiteettiä ei rajoiteta, se voi oppia identiteettikartan ilman merkittävää rakennetta. Ahtaus, regularisaatio, korruptio, harvaus tai arkkitehtoniset rajoitteet pakottavat esityksen säilyttämään valittua tietoa. Rekonstruointihäviö määrittelee, mitä pidetään samankaltaisena: keskineliövirhe suosii keskimääräistä pikselifideliteettiä, kun taas havainto- tai modaalispesifiset häviöt korostavat eri ominaisuuksia. Alhainen häviö ei takaa semanttista merkitystä.
Alipuoliset autoenkooderit rajoittavat latenttisen dimensio. Kohinaa poistavat autoenkooderit rekonstruoivat puhtaan datan korruptoituneesta syötteestä. Harvat variantit rangaisevat aktivointia; supistavat variantit rangaisevat herkkyyttä. Variatiiviset autoenkooderit oppivat todennäköisyyspohjaisen latenttijakauman yhdistämällä rekonstruoinnin divergenssitermeihin, mahdollistaen näytteistämisen mutta muuttaen tavoitetta. Konvoluutio-, sekvenssi-, graafi- ja transformer-autoenkooderit koodaavat modaalin rakennetta. Valitse latenttikoko ja regularisaatio alavalidoinnin perusteella, ei pelkästään kahdenulotteisista kaavioista.
Poikkeavuuksien havaitseminen, pakkaus ja arviointi
Poikkeavuuksien havaitsemiseksi kouluta edustavalla normaalidatalla ja pisteytä rekonstruointivirhe tai latenttilikelihood, mutta poikkeavuudet voivat joskus rekonstruoitua hyvin ja harvat normaalit tapaukset heikosti. Valitse raja‑arvot merkittyjen tai tarkistettujen validointitapauksien perusteella, raportoi tapahtumatason recall ja väärät hälytykset, ja testaa muutokset toimintatilassa. Vertaa yksinkertaisiin tilastollisiin ja yhden‑luokan perusmenetelmiin. Pakkausta arvioitaessa laske kokonaispakkaus – malli, kvantisointi, metatiedot ja dekoodauslaskenta – ja vertaa laatua vastaavalla bittinopeudella vakiokoodien kanssa.
Esityksen laatua voidaan arvioida lineaarisilla probeilla, ryhmittelyn vakautta, haun, rekonstruoinnin ja alavalidaatiotehtävien kautta, joista jokainen vastaa eri kysymykseen. Vältä vuotoa, kun opit kooderin ja valitset raja‑arvot. Tarkastele, mitkä ominaisuudet häviö sivuuttaa ja säilyvätkö arkaluontoiset attribuutit koodattuna. Pakattu latentti ei automaattisesti anonymisoi; käänteinen mallinnus ja attribuuttien inferenssi voivat palauttaa yksityistä tietoa. Luodut rekonstruoinnit voivat näyttää uskottavilta, vaikka ne muuttavat kriittisiä yksityiskohtia.
Käyttöönotto ja valvonta
Versioi kooderi ja dekooderi yhdessä, validoi numeeriset muutokset viennin jälkeen ja säilytä syötteen skaalaus. Seuraa rekonstruointijakaumaa, latenttivaihtelua, raja‑hälytyksiä ja vahvistettuja lopputuloksia. Teollisessa valvonnassa mallia kannattaa ehostaa toimintatilaan, jotta normaalit siirtymät eivät tulkita vioiksi. Lääketieteellisessä tai tieteellisessä rekonstruoinnissa älä koskaan esitä generoituja yksityiskohtia mitattuna todisteena ilman vahvistusta ja alkuperäisyyttä. Autoenkooderit ovat joustavia esityksen oppijoita, mutta rajoitukset ja häviö – ei arkkitehtuurin nimi – määrittävät, mitä tieto säilyy, hylätään tai keksitään.
Worked example: autoenkooderi pumpun poikkeavuuksien havaitsemiseen
Alipuolinen autoenkooderi oppii värähtelyikkunoita todistetusta terveen pumpun toiminnasta eri kuormitus- ja lämpötilayhdistelmillä. Sitä verrataan tilastollisiin raja‑arvoihin ja yhden‑luokan menetelmiin, ja sen rekonstruointiraja‑arvo valitaan tarkasteltujen normaalisiirtymien ja tunnettujen vikojen perusteella. Arviointi käyttää tapahtumarecallia, varoitusajan johtoa, väärien hälytysten määrää toimintatuntia kohden ja tuloksia pumpin mukaan, ei satunnaisia ikkunoita, joissa vierekkäisiä näytteitä on sekä koulutus‑ että testidatassa.
Tuotantomalli ehostaa toimintatilaan ja paljastaa jäljelle jäävät kuviot insinööreille. Korkea virhe kutsuu tarkastuksen; se ei diagnosoi komponenttia eikä pysäytä pumppua automaattisesti. Anturiyhteyden katkeaminen, leikkaus ja tuntematon kuormitus tuottavat eksplisiittisiä virhetiloja. Valvonta seuraa rekonstruointijakaumaa, hälytyksen vahvistusta ja anturien kuntoa. Kun huolto tai laitteistomuutokset muuttavat peruslinjaa, vanha malli pysyy käytettävissä, kunnes uusi ehdokas on koulutettu tarkastellulla datalla ja testattu historiallisia tapauksia vastaan.
Implementation evidence and operational readiness
Tuotantopäätös vaatii enemmän kuin onnistuneen demonstraation. Määrittele kohdekäyttäjät, toimintaympäristö, syötteet, tuotokset, riippuvuudet, omistaja ja kunkin merkittävän epäonnistumisen seuraukset. Perusta toistettavissa oleva peruslinja ja versioitu arviointidataset ennen hienosäätöä. Testaa tavalliset tapaukset, raja‑ehdot, virheelliset tai puuttuvat syötteet, jakautumisen siirtymät, riippuvuuksien katkokset, väärinkäytöt ja ryhmät tai ympäristöt, jotka todennäköisesti jäävät alipalveltaviksi. Mittaa tehtävän laatu yhdessä kalibroinnin tai epävarmuuden, viiveen, läpimenon, resurssikustannusten, saavutettavuuden, yksityisyyden ja turvallisuuden kanssa. Tallenna jokainen muunnos ja raja‑arvo, jotta riippumaton tarkastaja voi toistaa tuloksen ja erottaa todisteet houkuttelevasta prototyypistä.
Ennen julkaisua määritä vastuuhenkilöt julkaisulle, poikkeuksille, muutoksille, peruutukselle ja elinkaaren lopettamiselle. Käytä vaiheistettua käyttöönottoa, säilytä turvallinen varajärjestelmä ja varmista valvonta tarkoituksellisesti injektoiduilla vikauksilla. Operatiivisen telemetrian tulisi paljastaa syötteen laatu, tuotoksen käyttäytyminen, mallin tai säännön versio, riippuvuuksien tila, ihmisen ohitukset ja vahvistetut lopputulokset keräämättä tarpeetonta arkaluontoista dataa. Määritä hälytysraja‑arvot ja vastaavasta vastuuhenkilöstä, tarkasta todelliset todisteet käyttöönoton jälkeen sen sijaan, että oletettaisiin offline‑suorituskyvyn säilyvän. Arvioi uudelleen aina, kun data‑lähteet, käyttäjät, mallit, toimittajat, politiikat, laitteisto tai tavoitteet muuttuvat. Ylläpidetty järjestelmä tarvitsee myös dokumentoidun palautumisen, tapausoppimisen, poistamisen ja säilytyskäytännöt sekä selkeän pisteen, jossa se tulisi poistaa tai korvata.
Usein kysytyt kysymykset
Ovatko autoenkooderit häviötöntä pakkausta?
Yleensä eivät. Ne oppivat yleensä tehtävä- ja jakelukohtaisia häviöllisiä esityksiä, ja data on rekonstruoitava koulutetun dekooderin avulla.
Onko jokainen ahtaus tulkittavissa?
Ei. Tiivis koodi voi olla hyödyllinen ilman, että jokainen dimensio vastaa ihmisen luettavissa olevaa käsitettä.
Ensisijaiset lähteet