AI:n perusteet
Mitä ovat CNN:t (konvoluutiohermoverkot)?

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
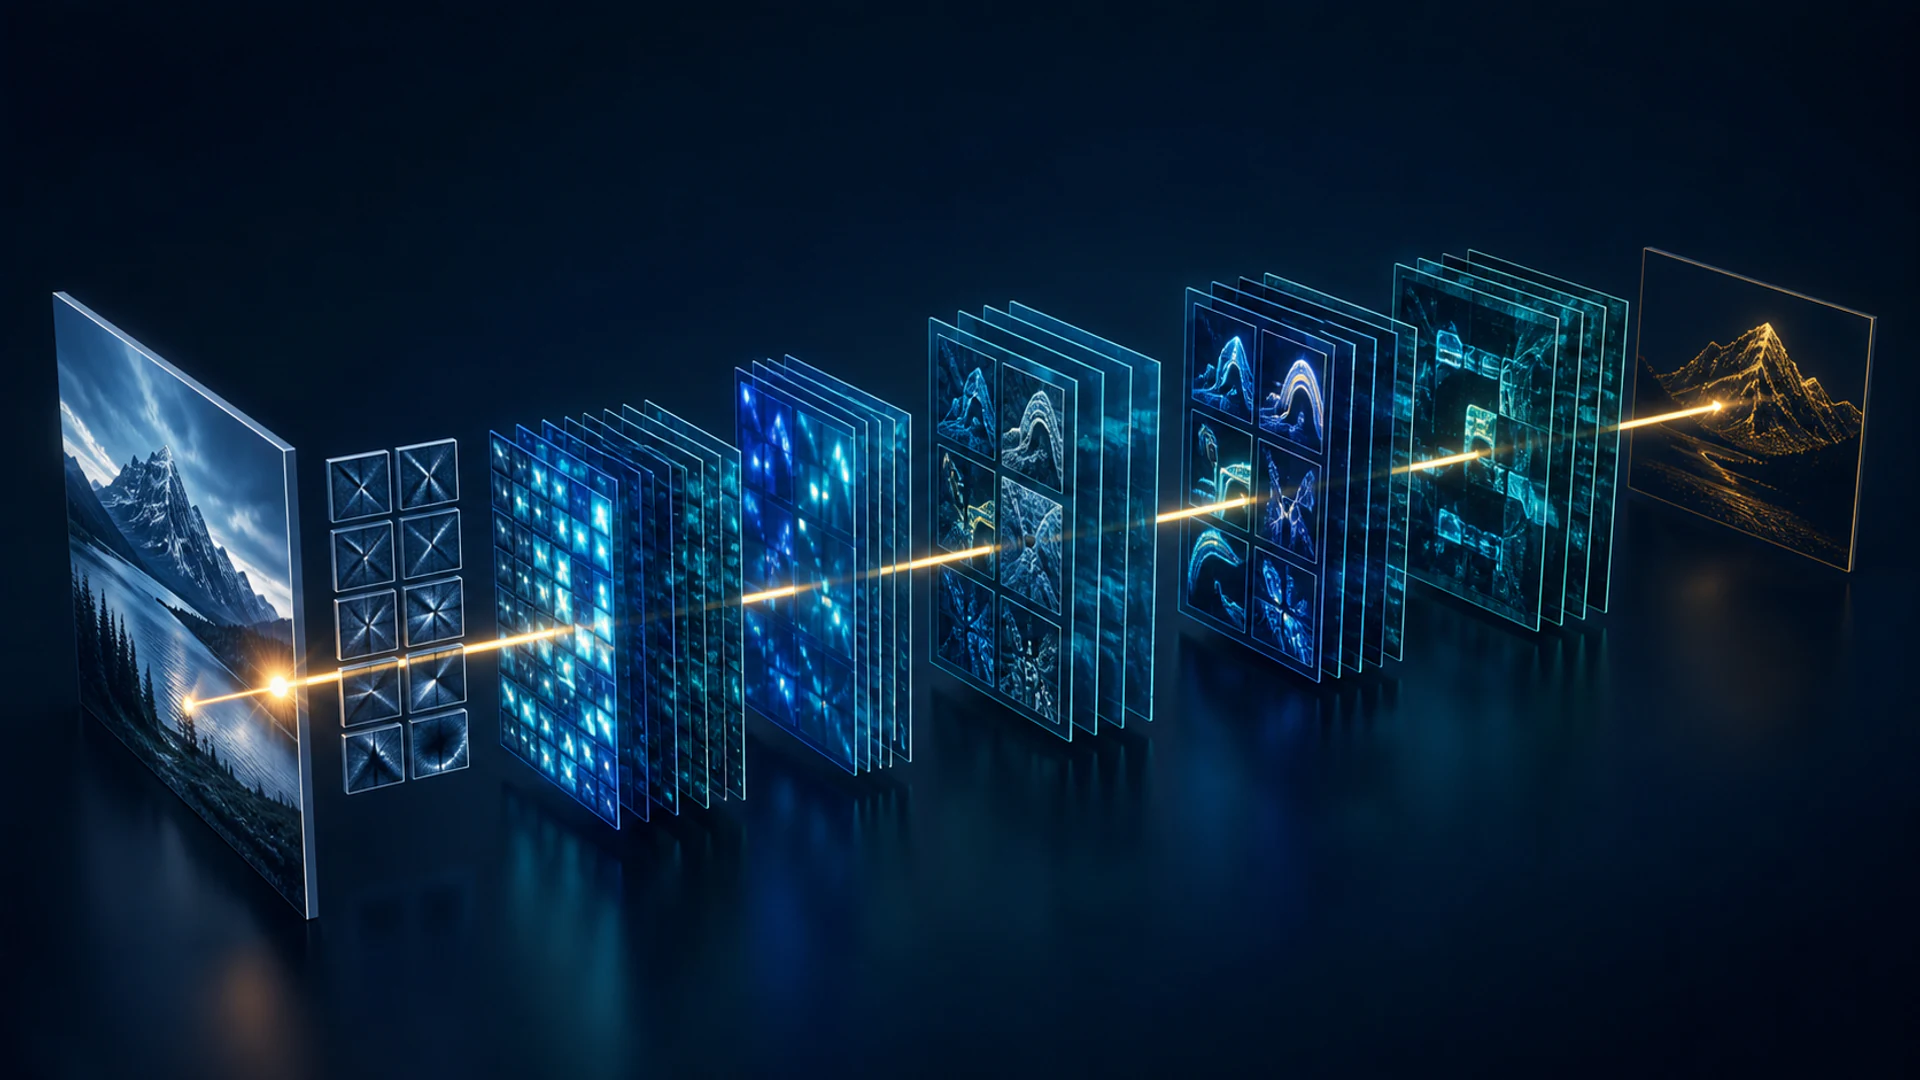
Konvoluutiohermoverkko (CNN) on neuroverkkoarkkitehtuuri, joka käyttää opittuja suodattimia syötteen paikallisilla alueilla. CNN:tistä tuli perusta nykyaikaiselle tietokonenäölle, koska ne voivat havaita kuvioita riippumatta siitä, missä ne esiintyvät, ja käyttää samoja parametreja koko kuvassa.
CNN ei muunna kuvaa ei‑numeerisesta numeeriseen muotoon – kuva saapuu jo pikseliarvojen tensoriina. Sen tarkoitus on muuntaa tämä tensori ominaisuuskartoiksi, jotka ovat hyödyllisiä luokittelussa, tunnistuksessa, segmentoinnissa tai muussa tehtävässä.
Keskeiset havainnot
- Konvoluutio yhdistää paikalliset syötteet opitun ytimen kanssa tuottaen ominaisuuskartan.
- Askelkoko, täyte, dilaatio ja poolaus hallitsevat spatiaalista resoluutiota ja vastaanottokenttää.
- Painojen jakaminen tekee CNN:stä parametritehokkaamman kuin täysin yhdistetty verkko raakapikseleiden yli.
- Visiotransformerit tarjoavat vaihtoehdon, mutta CNN:t pysyvät vahvoina tehokkaissa ja dataa rajoittavissa järjestelmissä.
Kuinka konvoluutio toimii
Ydin on pieni ruudukko opittavia painoja. Jokaisessa paikassa CNN kertoo ytimen arvot vastaavilla syötteiden arvoilla, summaa tulokset ja yleensä lisää biasin. Toistamalla tätä syötteen yli syntyy ominaisuuskartta.
Värillisessä kuvassa ydin kattaa kaikki syötekanavat. Kerros käyttää useita ytimiä luodakseen useita ulostulokanavia. Koulutuksen aikana takaisinkytkentä (backpropagation) laskee näiden ytimen painojen gradientit; konvoluutiotoiminto ei luo uutta kiinteää painojoukkoa jokaisesta kuvasta.
Askelkoko, täyte ja dilaatio
- Askelkoko hallitsee, kuinka pitkälle ydin liikkuu. Askelkoko, joka on suurempi kuin yksi, vähentää spatiaalista resoluutiota.
- Täyte lisää arvoja syötteen ympärille, jotta reunatiedot voidaan käsitellä ja ulostulokokoa voidaan hallita.
- Dilaatio erottaa ytimen elementit, laajentaen vastaanottokenttää ilman että parametreja kasvaa suhteellisesti.
Vastaanottokenttä on alkuperäisen syötteen alue, joka voi vaikuttaa yksikköön. Konvoluutioiden pinoaminen laajentaa sitä, jolloin myöhemmät ominaisuudet voivat yhdistää tietoa laajemmista alueista.
Aktivointi, normalisointi ja poolaus
Konvoluutiokerroksia seuraavat tavallisesti epälineaariset aktivoinnit ja normalisointi. Poolaus tiivistää paikalliset alueet käyttäen esimerkiksi maksimi- tai keskiarvo-operaatiota. Opitut askelkoossa tapahtuvat konvoluutiot voivat myös pienentää resoluutiota.
Poolaus ei ole pakollinen. Monet nykyaikaiset verkot käyttävät globaalia keskiarvopoolausta lähellä ulostuloa sen sijaan, että litistävät suuren ominaisuuskartan täysin yhdistettyyn pinoon. Tämä vähentää parametreja ja mahdollistaa verkon kerätä spatiaalista evidenssiä.
Moderni CNN-arkkitehtuuri
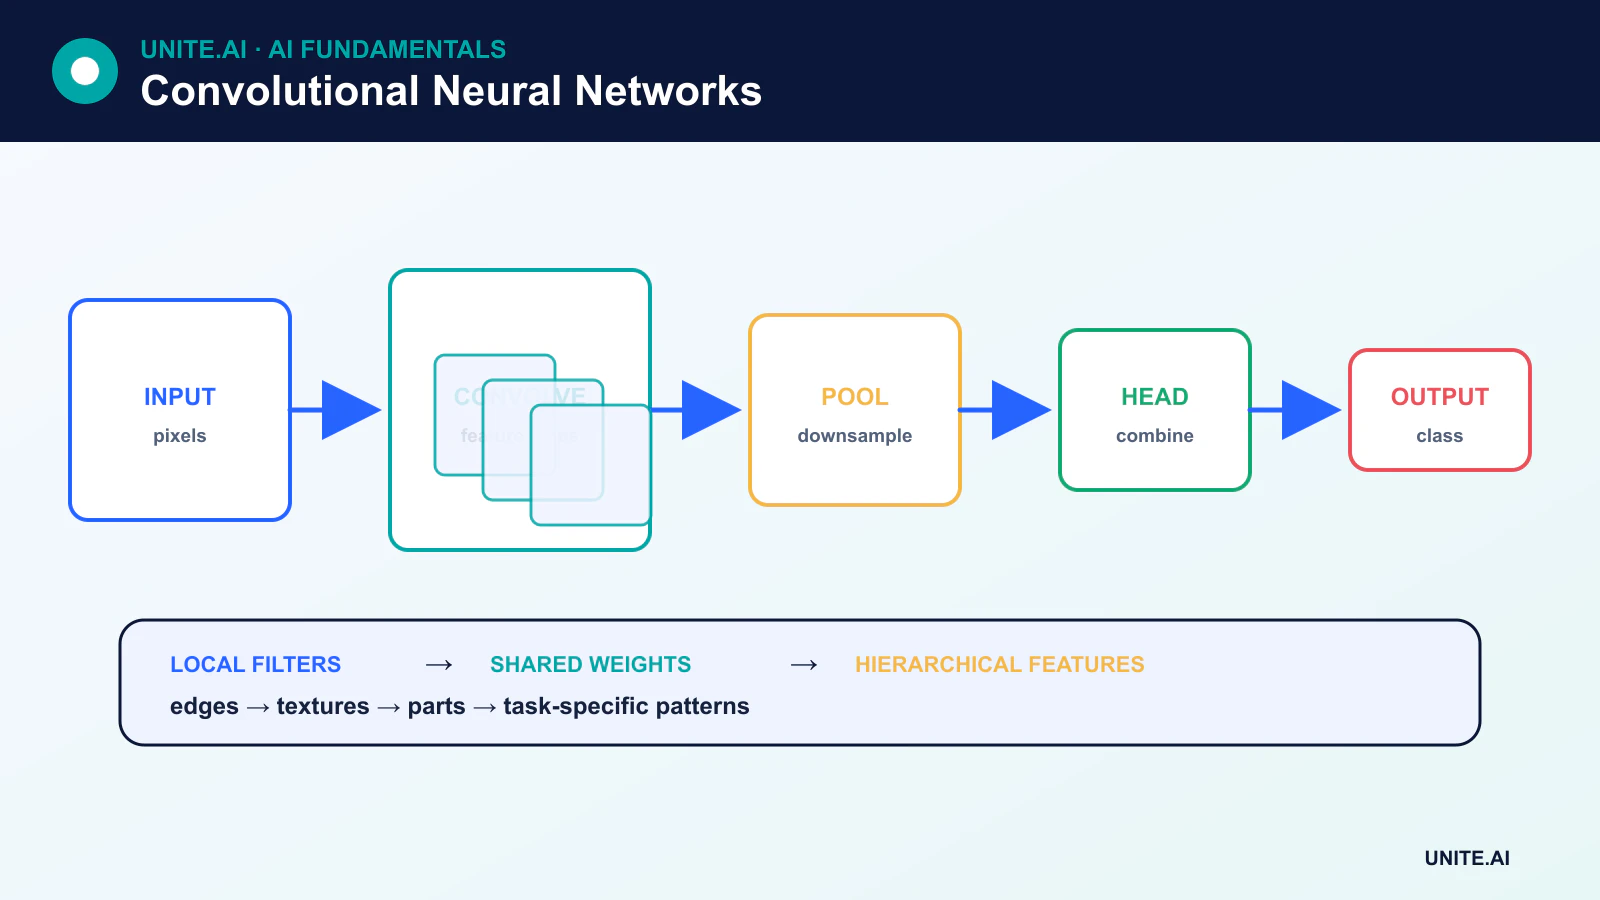
Tyypillinen visuaalimalli koostuu rungosta, sarjasta ominaisuuslohkoja, alaspäin näytteenottoa sisältävistä vaiheista ja tehtäväpääteosasta. Jäännösyhteydet antavat lohkon oppia muokkauksen syötteeseensä ja tarjoavat suoran reitin tiedolle ja gradientille. Jäännösverkkojen menestys teki käytännölliseksi kouluttaa paljon syvempiä CNN-verkkoja.
Luokittelupäät tuottavat luokkapisteet. Tunnistuspäät ennustavat kategoriat ja laatikot. Segmentointiarkkitehtuurit lisäävät dekooderipolkuja, jotka palauttavat spatiaalisen tarkkuuden. Sama CNN-perusta voidaan käyttää uudelleen siirto‑oppimisen (transfer learning) avulla.
Mitä CNN-kerrokset oppivat
On yleistä visualisoida varhaiset suodattimet, jotka reagoivat reunoihin tai tekstuureihin, ja myöhemmät esitykset, jotka korreloivat osien tai objektien kanssa. Tämä on hyödyllinen intuitio, mutta se ei ole kiinteä sääntö. Ominaisuudet riippuvat tehtävästä, arkkitehtuurista, datasta, tavoitteesta ja koulutusprosessista, ja jotkut yksiköt yhdistävät tietoa, joka ei sovi selkeästi ihmisen käsitteeseen.
CNN:t vs. visiotransformerit
Visiotransformerit jakavat kuvat paloiksi ja käyttävät huomion (attention) mallintaakseen niiden välisiä suhteita. Ne voivat skaalautua tehokkaasti suurten esikoulutusdatamassojen kanssa. CNN:t rakentavat paikallisuuden ja translatiiviset oletukset suoraan arkkitehtuuriin, mikä voi tehdä niistä tehokkaampia ja data‑tehokkaampia pienemmissä ympäristöissä.
Monet käytännön järjestelmät yhdistävät konvoluution ja huomion. Oikea arkkitehtuuri riippuu tarkkuudesta, latenssista, muistista, koulutusdatasta, laitteistosta ja käyttöönotosta – eikä siitä, mikä perhe on uusin.
Rajoitukset ja käytännön huomioonotot
CNN:t voivat olla herkkiä jakautuman muutoksille, vastustajahyökkäyksille, taustakortteille ja puolueelliselle koulutusdatalle. Ne eivät ole täysin invariansseja sijainnille, kierron, mittakaavan tai näkökulman suhteen. Augmentointi ja arkkitehtuurivalinnat voivat parantaa kestävyyttä, mutta eivät takaa sitä.
Käyttöönotossa on mitattava kokonaislatenssi, muisti, läpimeno ja alaryhmien käyttäytyminen. Kvantisointi ja leikkaus voivat vähentää kustannuksia, erityisesti reunatietokoneessa (edge AI), mutta pakatut mallit on tarkistettava uudelleen.
Konvoluutio, vastaanottokentät ja modernit CNN-lohkot
Konvoluutiokerros liu’uttaa opittuja ytimiä ruudukon yli ja jakaa painot eri paikoissa. Ytimen koko, askelkoko, dilaatio ja täyte määrittävät ulostulon muodon ja vastaanottokentän. Varhaiset kerrokset reagoivat usein paikallisiin reunoihin tai tekstuureihin; syvemmät kerrokset yhdistävät tietoa laajemmilla alueilla, vaikka opitut esitykset eivät välttämättä sovi selkeästi ihmisen käsitteisiin. Poolaus tai askelkoossa tapahtuva konvoluutio pienentää spatiaalista resoluutiota. Kanavat kantavat ominaisuuskarttoja, kun taas ryhmitelty ja syvyyskohtainen separoitu konvoluutio vaihtaa kanavien välistä sekoitusta pienempään laskentaan. Jäännösyhteydet helpottavat erittäin syvien verkkojen optimointia.
Syötteen korkeuden ja leveyden suhteen täyte hallitsee reunojen käsittelyä ja askelkoko näytteenottoa. Aggressiivinen alaspäin näytteenotto voi poistaa pieniä kohteita; nollatäyte voi luoda reunavirheitä; dilaatio laajentaa kontekstia ilman samanlaista parametrien kasvua, mutta voi aiheuttaa ruudukkoefektiä. Eränormalisointi (batch normalization) riippuu koulutusstatistiikoista, kun taas vaihtoehdot saattavat toimia paremmin pienillä eräkokoilla. Modernit arkkitehtuurit yhdistävät pullonkauloja, monitasoisia ominaisuuksia, huomion tai käänteisiä jäännöksiä. Valitse arkkitehtuuri tehtävän resoluution, muistin kaistanleveyden, latenssin ja kohdelaitteiston perusteella, eikä pelkästään kuvantunnistuksen tarkkuuden perusteella.
Koulutus, tulkinta ja käyttöönotto
Käytä augmentointeja, jotka säilyttävät luokat ja heijastavat todellista vaihtelua, ja jaa aineisto aiheittain tai kohtauksittain ennen augmentointia. Siirto‑oppiminen on yleistä: korvaa tehtäväpääte, kouluta se, ja vapauta varovasti perusrakenne. Arvioi luokko‑kohtainen suorituskyky, kalibrointi, kestävyys sumennusta, pakkausta, valaistusta, mittakaavaa, leikkausta ja vastustajahyökkäyksiä vastaan. Visualisointimenetelmät kuten ominaisuuskartat ja salienssi voivat paljastaa pikakuvia, mutta ne ovat herkkiä menetelmälle ja peruslinjalle. Vahvista epäilty riippuvuus kontrafaktuaalisilla kuvilla, peitto‑testillä tai aineistomuutoksilla.
Viedyt CNN:t voidaan yhdistää, kvantisoida tai kääntää GPU:lle, NPU:lle, selaimelle tai mikrokontrollerille. Vahvista käyttöönotettu graafi, mukaan lukien esikäsittely ja jälkikäsittely, tarkkoja laitteita käyttäen. Mittaa kokonaislatenssi, muisti, energia ja lämpökäyttäytyminen; syötteen dekoodaus voi hallita pientä mallia. Seuraa kamera- ja kuvatilastoja, ulostulon jakaumaa ja vahvistettuja virheitä. Allekirjoitetut mallin artefaktit, suojatut päivityskanavat ja sulava anturivika ovat osa tuotantosuunnittelua. CNN:t koodaavat hyödyllisen paikallisuusvinouman, mutta ne eivät automaattisesti ymmärrä objekteja tai kausaalisia kohtauksia.
Käytännön esimerkki: CNN:n käyttöönotto tarkastuskamerassa
CNN luokittelee pintavaurioita korkearesoluutioisista viivaskannauskuvista. Insinöörit jaottavat kuvat päällekkäin, jotta pienet viat säilyvät alaspäin näytteenotossa, säilyttävät koordinaatit tarkastelua varten ja vahvistavat augmentoinnit todellista optista vaihtelua vastaan. Jäännös‑CNN ja kevyempi syvyyskohtainen malli verrataan tasavertaiseen palautteeseen. Testit sisältävät reunavauriot, heijastuksen, pakkaamisen, liikkeen, materiaalierät ja kameran vaihdot, ja itsenäiset tuotantolotit on varattu lopullista arviointia varten.
Käännös yhdistää ja kvantisoi mallin reunakiihdyttimelle, mutta käyttöönotettu graafi verrataan referenssiin herkissä vikatapauksissa. Dekoodaus, ruudukointi, inferenssi ja yhdistämislatenssi mitataan alusta loppuun. Järjestelmä merkitsee kuolleet pikselit ja valotuksen poikkeaman erikseen tuotteen vikoista. Operaatit voivat tarkastaa lähderuudukot ja ohittaa tulokset. Malli‑ ja kameramuutokset otetaan käyttöön vähitellen, ja linja säilyttää turvallisen manuaalisen tarkastusmenettelyn, kun visuaaliputki ei ole käytettävissä.
Toteutustodisteet ja operatiivinen valmius
Tuotantopäätös vaatii enemmän kuin onnistuneen demonstraation. Määrittele kohdekäyttäjät, käyttöympäristö, syötteet, ulostulot, riippuvuudet, omistaja ja kunkin tärkeän vian seuraukset. Perusta toistettavissa oleva peruslinja ja versioitu arviointijoukko ennen hienosäätöä. Testaa tavalliset tapaukset, reunatilat, virheelliset tai puuttuvat syötteet, jakautuman muutokset, riippuvuuskatkokset, väärinkäyttö sekä ryhmät tai ympäristöt, jotka todennäköisesti jäävät vajaaksi. Mittaa tehtävän laatu yhdessä kalibroinnin tai epävarmuuden, latenssin, läpimenon, resurssikustannusten, saavutettavuuden, yksityisyyden ja turvallisuuden kanssa. Tallenna jokainen muunnos ja kynnys, jotta riippumaton tarkastaja voi toistaa tuloksen ja erottaa todisteet houkuttelevasta prototyypistä.
Ennen lanseerausta määritä vastuuhenkilöt julkaisulle, poikkeuksille, muutoksille, palautukselle ja poistamiselle. Käytä vaiheistettua käyttöönottoa, säilytä turvallinen varajärjestelmä ja varmista valvonta tahallisesti injektoiduilla vioilla. Operatiivisen telemetrian tulisi paljastaa syötteen laatu, ulostulon käyttäytyminen, mallin tai säännön versio, riippuvuuksien tila, ihmisen ohitukset ja vahvistetut tulokset keräämättä tarpeetonta arkaluonteista dataa. Määrittele hälytyskynnykset ja vastuunhaltija, ja tarkastele todellisia todisteita käyttöönoton jälkeen sen sijaan, että oletetaan offline‑suorituskyvyn säilyvän. Arvioi uudelleen aina kun tietolähteet, käyttäjät, mallit, toimittajat, käytännöt, laitteisto tai tavoitteet muuttuvat. Ylläpidettävä järjestelmä tarvitsee myös dokumentoidun palautumisen, tapausten oppimisen, poistamisen ja säilyttämisen menettelyt, sekä selkeän pisteen, jossa se tulee poistaa käytöstä tai korvata.
Usein kysytyt kysymykset
Tarvitseeko CNN aina poolausta?
Ei. CNN voi pienentää resoluutiota askelkoossa tapahtuvalla konvoluutiolla ja voi säilyttää tarkkuuden tiheässä ennustamisessa. Poolaus on yksi suunnittelutyökalu, ei pakottava vaatimus.
Ovatko CNN-suodattimet käsin suunniteltuja?
Koulutetussa CNN:ssä ytimen arvot opitaan normaalisti datasta. Tämä eroaa perinteisistä näkösuodattimista, joiden kertoimet valitaan etukäteen esimerkiksi reunahavainnoissa.
Ensisijaiset lähteet