
Ρομποτική και φυσική AI
Μέθοδος μάθησης επιτρέπει στα ρομπότ να μαθαίνουν παρακολουθώντας ανθρώπους

 Προσθέστε το Unite.AI στις προτιμώμενες πηγές σας στο Google
Βασικά σημείαΤο WHIRL επιτρέπει στα ρομπότ να μαθαίνουν οικιακές εργασίες παρακολουθώντας ανθρώπινα…
Δείτε περισσότερα
- Το WHIRL επιτρέπει στα ρομπότ να μαθαίνουν οικιακές εργασίες παρακολουθώντας ανθρώπινα βίντεο χωρίς χειροκίνητο προγραμματισμό.
- Η μέθοδος κλιμακώνεται εύκολα σε νέες εργασίες και πραγματικά οικιακά περιβάλλοντα, σε αντίθεση με τη μίμηση ή την ενισχυτική μάθηση.
- Τα ρομπότ που χρησιμοποιούν το WHIRL προσαρμόζουν τις κινήσεις τους στο δικό τους υλικό, επιτυγχάνοντας τα ίδια αποτελέσματα εργασίας.
Μια νέα μέθοδος μάθησης που αναπτύχθηκε από ερευνητές στο Πανεπιστήμιο Carnegie Mellon (CMU) επιτρέπει στα ρομπότ να μάθουν απευθείας από βίντεο αλληλεπίδρασης ανθρώπων και να γενικεύουν τις πληροφορίες σε νέες εργασίες, βοηθώντας τα να μάθουν πώς να εκτελέσουν οικιακές εργασίες. Η μέθοδος μάθησης ονομάζεται WHIRL, που σημαίνει Μάθηση Ρομπότ με Μίμηση Ανθρώπων στο Φυσικό Περιβάλλον, και βοηθά το ρομπότ να παρατηρήσει τις εργασίες και να συλλέξει τα δεδομένα βίντεο για να μάθει τελικά πώς να ολοκληρώσει την εργασία μόνο του.
Η έρευνα παρουσιάστηκε στη διάσκεψη Robotics: Science and Systems στη Νέα Υόρκη.
Μίμηση ως Τρόπος Μάθησης
Ο Shikhar Bahl είναι φοιτητής διδακτορικού στο Ινστιτούτο Ρομποτικής (RI) του Τμήματος Επιστημών Υπολογιστών του Πανεπιστημίου Carnegie Mellon.
«Η μίμηση είναι ένας εξαιρετικός τρόπος για να μάθεις», είπε ο Bahl. «Το να έχουν τα ρομπότ τη δυνατότητα να μάθουν απευθείας παρακολουθώντας τους ανθρώπους παραμένει ένα ανεπίλυτο πρόβλημα στο πεδίο, αλλά αυτή η εργασία αποτελεί ένα σημαντικό βήμα για την ενεργοποίηση αυτής της ικανότητας».
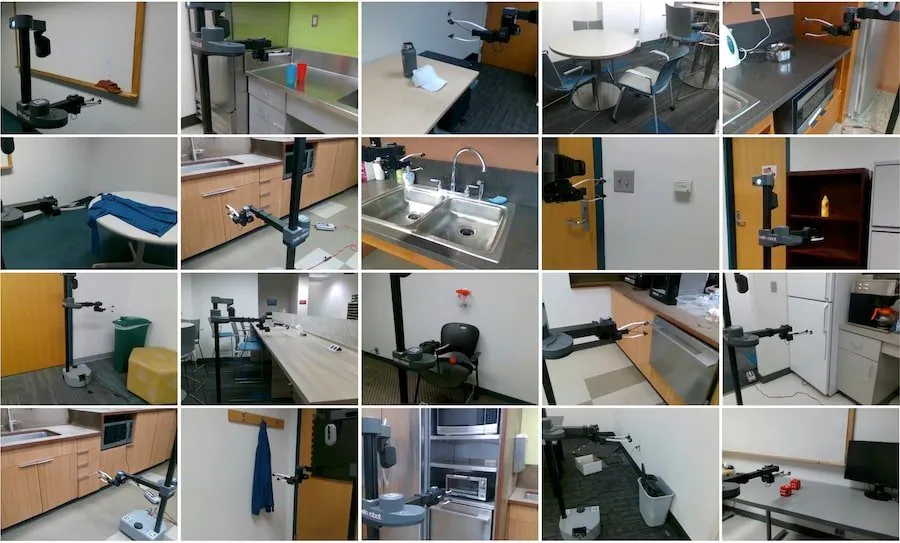
Ο Bahl εργάστηκε μαζί με τους Deepak Pathak και Abhinav Gupta, οι οποίοι είναι επίσης μέλη του διδακτικού προσωπικού στο RI. Η ομάδα πρόσθεσε μια κάμερα και το λογισμικό τους σε ένα ρομπότ που αγοράστηκε από την αγορά και έμαθε να ολοκληρώνει πάνω από 20 εργασίες. Αυτές οι εργασίες περιελάμβαναν mọi thứ, από το άνοιγμα και κλείσιμο συσκευών μέχρι την αφαίρεση ενός σακουλαίου απορριμμάτων από το κουτί. Κάθε φορά που το ρομπότ παρακολουθούσε έναν άνθρωπο να ολοκληρώνει τις εργασίες πριν από την απόπειρα να τις ολοκληρώσει ο ίδιος.
Ο Pathak είναι επίκουρος καθηγητής στο RI.
«Αυτή η εργασία παρουσιάζει έναν τρόπο για να φέρουμε τα ρομπότ στο σπίτι», είπε ο Pathak. «Αντί να περιμένουμε τα ρομπότ να προγραμματιστούν ή να εκπαιδευτούν για να ολοκληρώσουν με επιτυχία διάφορες εργασίες πριν τα αναπτύξουμε στα σπίτια των ανθρώπων, αυτή η τεχνολογία μας επιτρέπει να αναπτύξουμε τα ρομπότ και να τα αφήσουμε να μάθουν πώς να ολοκληρώσουν εργασίες, προσαρμοζόμενα στο περιβάλλον τους και βελτιωμένα μόνο παρακολουθώντας».
WHIRL vs. Τρέχουσες Μέθοδοι
Οι περισσότερες τρέχουσες μέθοδοι για τη διδασκαλία ενός ρομπότ μιας εργασίας βασίζονται στη μίμηση ή την ενισχυτική μάθηση. Με τη μίμηση, οι άνθρωποι χειρίζονται χειροκίνητα το ρομπότ και το διδάσκουν πώς να ολοκληρώσει μια εργασία, η οποία απαιτεί να εκτελεστεί πολλές φορές πριν το ρομπότ μάθει. Με την ενισχυτική μάθηση, το ρομπότ εκπαιδεύεται συνήθως σε εκατομμύρια παραδείγματα σε προσομοίωση πριν από την προσαρμογή της εκπαίδευσης στον πραγματικό κόσμο.
Αν και και οι δύο αυτές μεθόδοι είναι αποτελεσματικές στη διδασκαλία ενός ρομπότ μιας εργασίας σε ένα δομημένο περιβάλλον, αποδεικνύονται δύσκολο να κλιμακωθούν και να αναπτυχθούν. Αλλά με το WHIRL, ένα ρομπότ μπορεί να μάθει από οποιοδήποτε βίντεο ενός ανθρώπου που ολοκληρώνει μια εργασία. Επίσης, είναι εύκολα κλιμακώσιμο, δεν περιορίζεται σε μια συγκεκριμένη εργασία και μπορεί να λειτουργήσει σε οικιακές εγκαταστάσεις.
Το WHIRL επιτρέπει στα ρομπότ να ολοκληρώνουν εργασίες στο φυσικό τους περιβάλλον. Και ενώ οι πρώτες απόπειρες συνήθως τελείωναν σε αποτυχία, μπορούσε να μάθει πολύ γρήγορα μετά από μερικές επιτυχίες. Το ρομπότ δεν ολοκληρώνει πάντα την εργασία με τις ίδιες κινήσεις με έναν άνθρωπο, αλλά αυτό είναι επειδή έχει διαφορετικά μέρη που κινούνται διαφορετικά. Παρόλα αυτά, το τελικό αποτέλεσμα της ολοκλήρωσης των εργασιών είναι πάντα το ίδιο.
«Για να κλιμακωθούν τα ρομπότ σε πραγματικά περιβάλλοντα, τα δεδομένα πρέπει να είναι αξιόπιστα και σταθερά, και τα ρομπότ πρέπει να γίνουν καλύτερα στο περιβάλλον τους με την άσκηση μόνα τους», είπε ο Pathak.


