
Robotyka i fizyczna AI
Giętkie ramię robota sterowane za pomocą okularów AR

 Dodaj Unite.AI do preferowanych źródeł w Google
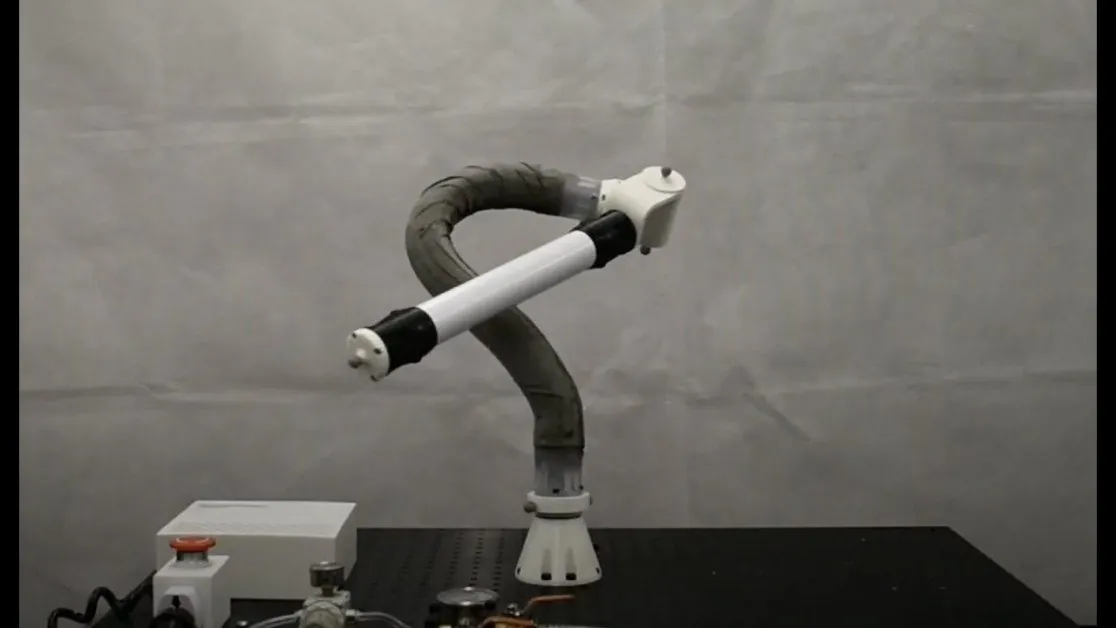
Naukowcy z Imperial College London stworzyli giętkie ramię robota, który może być kierowany przez osobę używającą okularów z technologią rozszerzonej rzeczywistości (AR). Wysoce konfigurowalne ramię robota może być skręcany i obracany we wszystkich kierunkach i może być używany w obszarach takich jak konserwacja statków kosmicznych, produkcja i rehabilitacja po urazach.
Ludzie mogą ręcznie zgiąć ramię robota w pożądanym kształcie dla każdego zadania, a jest to możliwe dzięki warstwom arkuszy mylarowych umieszczonym wewnątrz. Każdy z tych arkuszy mylarowych przesuwa się nad sobą i może być zablokowany w miejscu. Z drugiej strony, niektórzy użytkownicy mają trudności ze zginaniem robota bez wskazówek.
Wdrożenie technologii AR
Aby pokonać niektóre z tych wyzwań, zespół naukowców z Imperial’s REDS (Robotic manipulation: Engineering, Design, and Science) Lab zaprojektował system, który pozwala użytkownikom polegać na AR do konfigurowania robota. Z okularami z technologią mieszanej rzeczywistości i kamerami śledzącymi ruch, użytkownikom prezentowane są szablony i projekty nakładane na rzeczywiste otoczenie. Ramię robota może być następnie dostosowany do szablonu. Aby uczynić rzeczy jeszcze łatwiejszymi, szablon staje się zielony, gdy osiągnięta jest pomyślna konfiguracja, a robot zostaje zablokowany w danej pozycji.
Dr Nicolas Rojas z Imperial’s Dyson School of Design Engineering jest starszym autorem artykułu badawczego.
“Jednym z głównych problemów w dostosowywaniu tych robotów jest dokładność w nowej pozycji. My, ludzie, nie jesteśmy dobrzy w upewnianiu się, że nowa pozycja odpowiada szablonowi, dlatego szukamy pomocy w AR”, powiedział Dr Rojas.
“Udowodniliśmy, że AR może uprościć pracę z naszym giętkim robotem. Podejście daje użytkownikom szereg łatwych do stworzenia pozycji robota, do różnych zastosowań, bez potrzeby tak dużej wiedzy technicznej.”
Testowanie i stosowanie systemu
System został przetestowany na pięciu mężczyznach w wieku 20-26 lat z doświadczeniem w robotyce. Jednak nie mieli oni doświadczenia w manipulowaniu giętkimi robotami. Zgodnie z opublikowanym artykułem, byli oni w stanie pomyślnie i dokładnie dostosować robota z nowym systemem.
Istnieje wiele zastosowań dla systemu takiego, jak produkcja i konserwacja pojazdów. Lekki ciężar ramienia robota sprawia, że jest on szczególnie odpowiedni do konserwacji statków kosmicznych, a jego delikatność pozwala na jego użycie w rehabilitacji po urazach.
Doktoranci Alex Ranne i Angus Clark dzielą pierwsze autorstwo artykułu badawczego.
“Pod wieloma względami można go uznać za oddzielne, bardziej giętkie trzecie ramię. Mógłby pomóc w wielu sytuacjach, w których dodatkowa kończyna mógłby być przydatny i pomóc w rozłożeniu obciążenia”, powiedzieli.
Naukowcy będą nadal pracować nad udoskonaleniem robota i jego AR, oraz będą próbowali wprowadzić elementy dotyku i dźwięku, aby zwiększyć dokładność robota. Innym głównym celem jest wzmocnienie robotów, ponieważ stają się one mniej sztywne, gdy są zablokowane w pozycji. Te cechy mogą wpłynąć na precyzję i dokładność.


