
ロボティクスとフィジカルAI
「輸送」ロボットを賢くするソフトウェアモデル

 Unite.AI を Google の優先ソースに追加
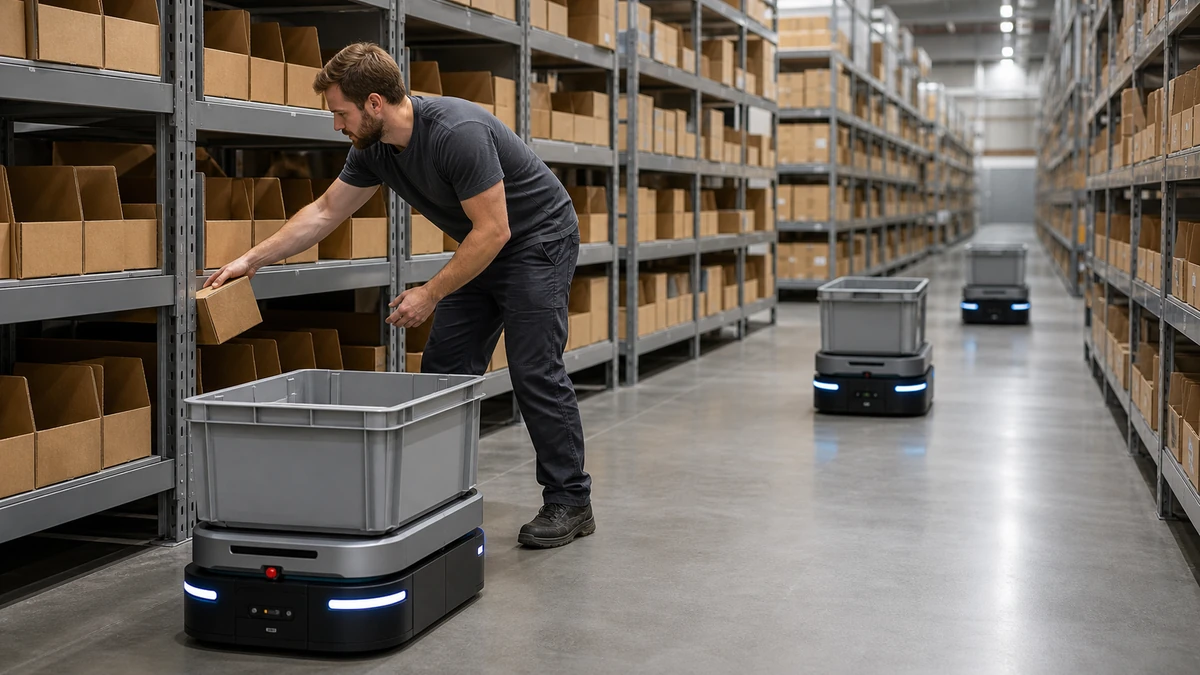
人間とロボットのコラボレーションは、業界の中でより一般的になるだろう。たとえば、人間と自動化されたワーカーは、ウェアハウス内でインテリジェントに動き、出荷するアイテムを選択することで、オンライン注文を処理するために共同で作業することができる。
ミズーリ大学の研究者たちは、この現実を実現するために、「輸送」ロボットを賢くすることを目的としたソフトウェアモデルを開発している。
「複数のピッカーとロボットによる共同のオーダーピッキング:オーダーバッチング、シーケンシング、ピッカーロボットルーティングの統合アプローチ」と題された研究は、International Journal of Production Economicsに掲載された。
人間とロボットのコラボレーションを最適化する
シャラン・スリニヴァスは、産業・製造システム工学科とマーケティング学科の共同准教授である。
「ロボット技術はすでに存在する」とスリニヴァスは言った。「私たちの目標は、この技術を効率的に活用することである。つまり、アイテムのリストが与えられたときに、人間のピッカーとロボットのルートプランをどのように最適化するか、またはロボットが一定のツアーで何個のアイテムをピックアップするか、またはロボットのツアーでアイテムをどのような順序で収集するかというような質問をしている。同様に、人間のワーカーにも同様の質問がある。最も難しい部分は、人間のピッカーとロボットのコラボレーション計画を最適化することである。」
オンライン注文の履行における人間の労力と労働コストの多くは、ロボット企業がコラボレーションロボット、つまりコボットまたは自律移動ロボット(AMR)を開発することで、このプロセスを最適化しようとしている。这些ロボットは、ウェアハウスや配送センターのようなさまざまな環境で作業でき、通常、ナビゲーションを助けるセンサーとカメラが備わっている。新しいモデルは、共同のオーダーピッキングに関する重要な決定や質問を最適化することで、顧客の注文をより迅速に履行することになる。
「ロボットは賢いので、特定の場所に移動するように指示すると、ウェアハウス内をナビゲートし、作業者や他の障害物に当たらない」とスリニヴァスは言った。
人間のワーカーの代替ではない
スリニヴァスは、データ分析と運用研究を専門としている。教授によると、AMRは人間のワーカーを代替することを目的としていない。代わりに、オーダー履行プロセスの効率を高めるために共同で作業する。たとえば、ロボットは人間のワーカーよりも迅速に注文を履行できる。一方、人間のワーカーはまだ棚からアイテムを取り出し、ロボットに乗せて、ウェアハウス内での指定されたドロップオフポイントまで輸送する必要がある。
「ロボットにはいい把持能力がないという欠点がある」とスリニヴァスは言った。「しかし、人間は把持能力が良いので、人間のワーカーとコラボレーションロボットの両方の強みを活用しようとしている。したがって、この場合、人間はウェアハウスのさまざまなポイントに配置されており、1人のワーカーが全てのアイテムをピックアップするのではなく、ロボットが人間のワーカーに来て、人間のワーカーがアイテムをロボットに乗せる。したがって、人間のワーカーは、重いアイテムの大量のカートをウェアハウス内で移動するために、自分自身を緊張させる必要はない。」
スリニヴァスはまた、このソフトウェアの将来的な応用は、3〜5年以内にスーパーマーケットのような他の場所で使用できる可能性があると述べた。ロボットは、一般の人々の間を移動しながら注文を履行できる。


