
ロボティクスとフィジカルAI
水中探査の革命:ブラウン大学のPleobotが海の秘密を解き明かす

 Unite.AI を Google の優先ソースに追加
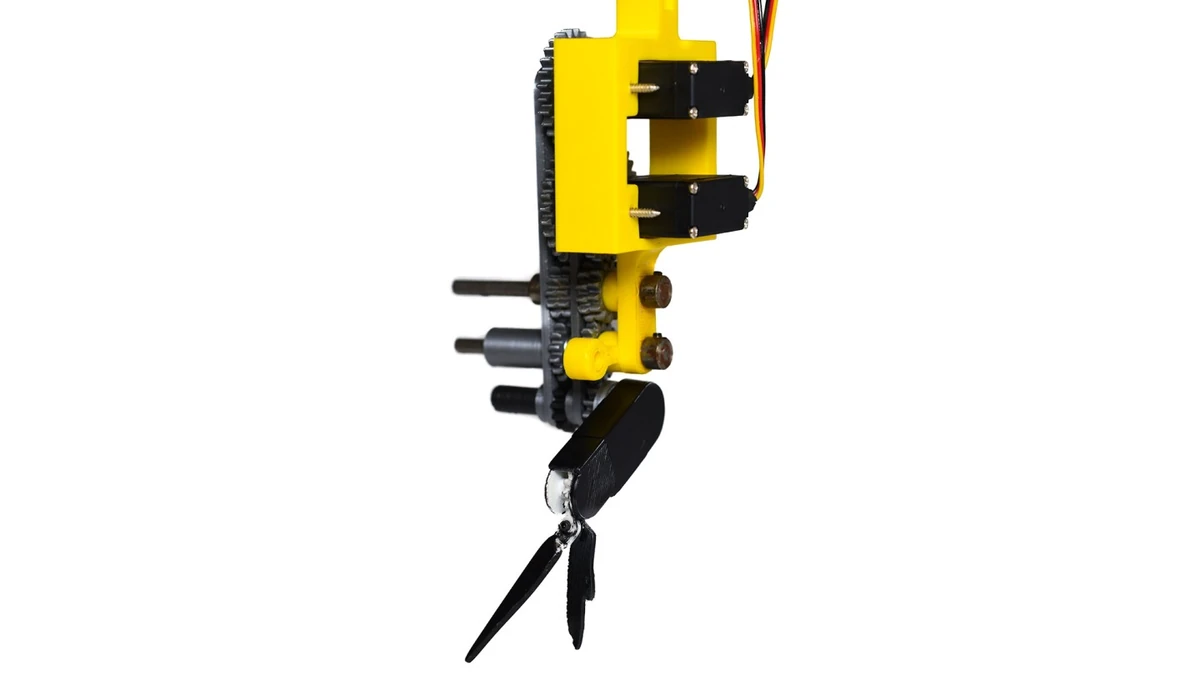
複雑な水中環境を自律的に航行するロボットのネットワークを想像してみてください。彼らは一つの優雅な水中バレエのように動き、海の深部を調査し、詳細な科学調査や高リスクの捜索救難作戦を実行しています。このような未来的なビジョンは、ブラウン大学の研究者たちによって現実のものとなりつつあります。彼らは、新しいタイプの水中航行ロボットの開発を先導しており、Pleobotというロボットプラットフォームは最近の研究で注目されています。Scientific Reportsに掲載された研究では、Pleobotの詳細が紹介されています。
クリルは、海洋生態系の重要な部分を構成する小さな甲殻類で、優れた機動性、加速性、旋回能力を持ちます。彼らの卓越した運動能力は、ブラウン大学の研究者たちを刺激し、Pleobotの開発につながりました。Pleobotは、クリルの特徴的なメタクロナル泳ぎを模倣した、3つの関節式セクションで構成されるロボットプラットフォームです。
“Pleobotは、クリルのような泳ぎ方のすべての側面を調査するための、前例のない解像度と制御を提供します。”と、ブラウン大学のエンジニアリングスクールの博士課程の学生で、研究の第一著者であるサラ・オリヴェイラ・サントスさんは述べています。
研究チームは、Pleobotを使用して、クリルのような泳ぎ方のメカニズムを理解し、1億年にわたる進化の成果を利用して、海洋航行用のより優れたロボットを開発することを目指しています。
Pleobotのメカニズム:クリル泳ぎの驚異を模倣する
Pleobotプロジェクトは、ブラウン大学とメキシコ国立自治大学の国際共同研究です。彼らは、メタクロナル泳ぎをするクリルが、複雑な海洋環境をどのように航行し、1日2回、1000メートル以上の巨大な鉛直移動を行うのかを解明しようとしています。この距離は、エンパイア・ステート・ビル3棟を積み重ねた高さに相当します。
“クリルが効率的に泳ぐメカニズムのスナップショットは持っていますが、包括的なデータは持っていません。”と、ブラウン大学のウィルヘルムス研究所のポスドク研究員であるニルス・タックさんは説明しています。
研究チームは、Pleobotをクリルの足の動きを正確に模倣するように設計し、付属物の形状を変更することで、付属物レベルの流体構造相互作用についての新たな理解を提供しています。
自律型水中探査機の将来を先導する
研究者によると、メタクロナル泳ぎはクリルが卓越した機動性を示すことを可能にし、波状の動きで泳ぎの足を順番に展開する特徴があります。この特徴は、将来的に展開可能なスワームシステムに組み込まれる可能性があると考えられています。ブラウン大学の工学の助教であるモニカ・マルティネス・ウィルヘルムスさんは、「付属物レベルの流体構造相互作用を理解することで、将来的に設計について十分な情報に基づいた決定を下すことができます」と述べています。
これらの将来的ロボットスワームは、地球の海洋をマッピングしたり、広範な捜索救難作戦に参加したり、またはエウロパのような太陽系の衛星にある海を探査したりすることができます。ウィルヘルムス助教は、「クリル集団は自然界におけるスワームの優れた例です… この研究は、次世代の自律型水中センシング機の開発を目指した私たちの長期的な研究目標の出発点となります」と述べています。
Pleobotの設計の重要性
Pleobotの構築には、流体力学、生物学、メカトロニクスを専門とする多学際的なチームが参加しています。主要な構成要素は、3Dプリンターで製作可能な部品であり、設計はオープンソースです。研究者たちは、クリルの二叉の遊泳肢の開閉運動を再現し、このようなプラットフォームでは初めてと考えられています。モデルは、通常ペーパークリップほどの大きさのクリルに比べて10倍のスケールで作成されており、より正確な観察と分析が可能です。
「今回の研究では、クリルの泳ぎに関する多くの未解明の仕組みの一つ、前進しながら沈まないように揚力を生み出す仕組みを明らかにしました」とオリヴェイラ・サントスさんは述べています。同研究室の博士研究員ユンシン・スーさんは、「ロボットを用いることで、その仕組みを解明できました」と付け加えています。研究チームは、遊泳肢の後ろ側に生じる低圧領域が、脚を動かして推進力を生むパワーストローク中の揚力の増加に寄与することを発見しました。これは、クリルの効率的な遊泳を理解し、再現するうえで重要な知見です。
ブラウン大学のチームによるPleobotの先駆的な研究は、次世代の自律型水中センシング機の開発を目指した取り組みにおいて、大きな飛躍を示しています。その可能性は、これらのロボットが探査する海のように広大に思えます。



