
ロボティクスとフィジカルAI
ソフトロボットハンドが任務を遂行する – ニンテンドーをプレイする

 Unite.AI を Google の優先ソースに追加
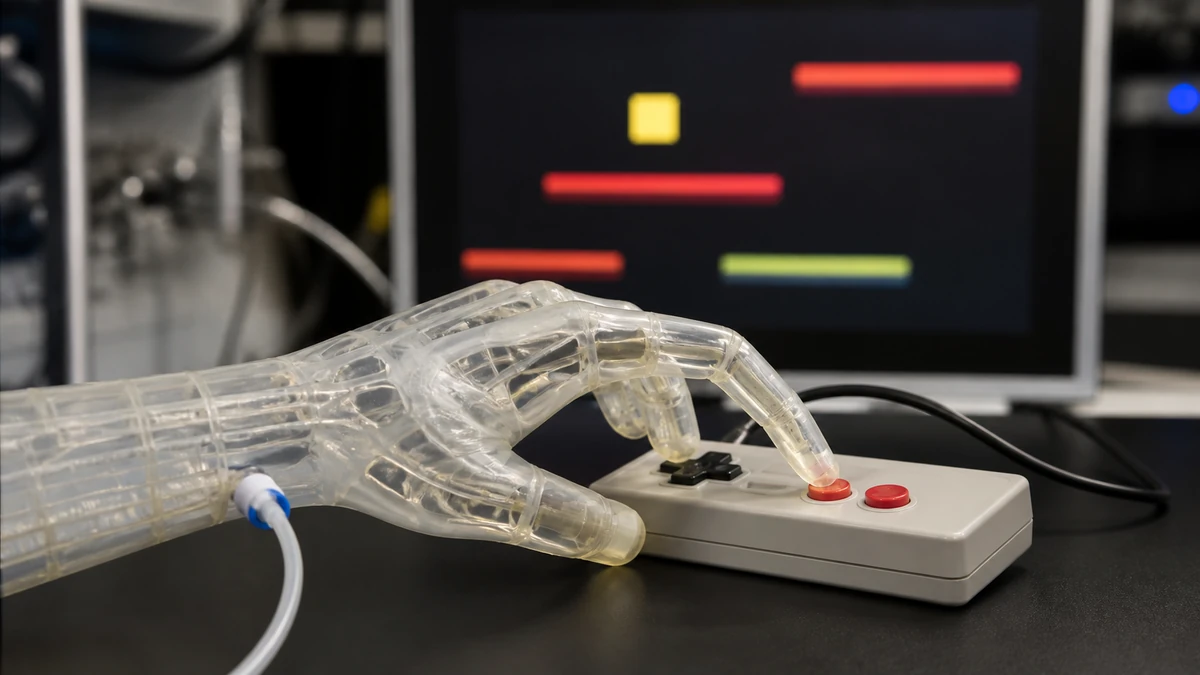
メリーランド大学の研究者とエンジニアは、ニンテンドーのスーパーマリオブラザーズをプレイできる3Dプリンティングされたソフトロボットハンドを作成しました。
ソフトロボットハンドの機敏性の驚くべき進歩であるこの研究は、Science Advancesに発表されました。
ソフトロボティクスは、水や空気で動作する柔軟で膨張可能なロボットに焦点を当てていますが、従来のロボットは電気で動作します。ソフトロボティクスの安全性と適応性により、プロテクトや医療機器に頻繁に使用されるようになりました。しかし、新しい研究まで、ロボットを曲げて動かすことができる流体を制御することは困難でした。
研究チームは、メリーランド大学の機械工学の助教授であるRyan D. Socholが率いていました。チームの大きなブレークスルーは、完全に組み立てられたソフトロボットと統合された流体回路を3Dプリンティングすることができ、すべてを1つのステップで実行できたことです。
Joshua Hubbardは共同第一著者です。
「以前は、ソフトロボットハンドの各指には独自の制御ラインが必要でしたが、それは携帯性と有用性を制限していました」とHubbardは説明しています。「しかし、統合された流体トランジスタを使用して3Dプリンティングされたソフトロボットハンドを使用することで、単一の圧力入力に基づいてニンテンドーをプレイできます。」

イメージ: メリーランド大学
ロボットの実証
チームは、単一の制御圧力に応じて動作することができる統合された流体回路を設計することで、ソフトロボットハンドを実証しました。低圧を適用すると、チームは最初の指をニンテンドーコントローラーに押すことができ、マリオが歩くことができました。高圧を適用すると、マリオはジャンプしました。
ハンドは、オフ、低、 сред、高圧を自動的に切り替えるプログラムに依存しており、ニンテンドーコントローラーを正常に操作し、ゲームの最初のレベルを90秒未満でクリアすることができました。
Ruben Acevedoは最近の博士課程修了者であり、研究の共同第一著者です。
「最近、複数のグループがソフトロボットの自律性を高めるために流体回路を利用しようとしていますが、流体回路を構築してロボットに統合する方法は、数日から数週間かかり、多大な手作業と技術スキルが必要です」とAcevedoは述べています。
3Dプリンティング
チームは、複数のマテリアル「インク」を積み重ねて3Dで印刷する「PolyJet 3Dプリンティング」に依存していました。
Kristen Edwardsは研究の共同著者です。
「1日以内に、軽い労力で、研究者は3Dプリンターの開始から完全なソフトロボット、すべてのソフトアクチュエーター、流体回路要素、ボディ機能を使用できるようになりました」とEdwardsは述べています。
マリオを選択することは単に楽しみのためだけではありませんでした。実際には、ハンドの機敏性を測定するための正確な方法として機能しました。ビデオゲームのタイミングとレベル構成はすでに確立されており、単一のミスでゲームが終了します。これにより、ロボットを評価する新しい方法が提供されました。
その他の研究の進歩とオープンアクセス
研究チームの研究論文は、UMDのTerrapin Works 3Dプリンティングハブで印刷されたカミツキガメにインスパイアされたソフトロボットについても詳しく説明しています。
チームの戦略はオープンソースであり、論文は誰でも読むことができます。チームは補足資料をGitHubにリンクしており、すべての電子設計ファイルが含まれています。
「私たちはすべての設計ファイルを自由に共有していますので、誰でも簡単にダウンロードして、必要に応じて変更して、3Dプリンティングすることができます。私たちの希望は、このオープンソース3Dプリンティング戦略が、ソフトロボットと統合された流体回路の普及、普及、再現性、採用を拡大し、結果としてこの分野の進歩を促進することです」とSocholは述べています。
チームは現在、リハビリテーションデバイス、手術ツール、カスタマイズ可能なプロテクトなどのバイオメディカルアプリケーションに使用できる技術を探っています。


