रोबोटिक्स और भौतिक एआई
शोधकर्ता दूरस्थ रूप से नियंत्रित और पुनर्वर्गीकृत कर सकते हैं नरम रोबोट

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
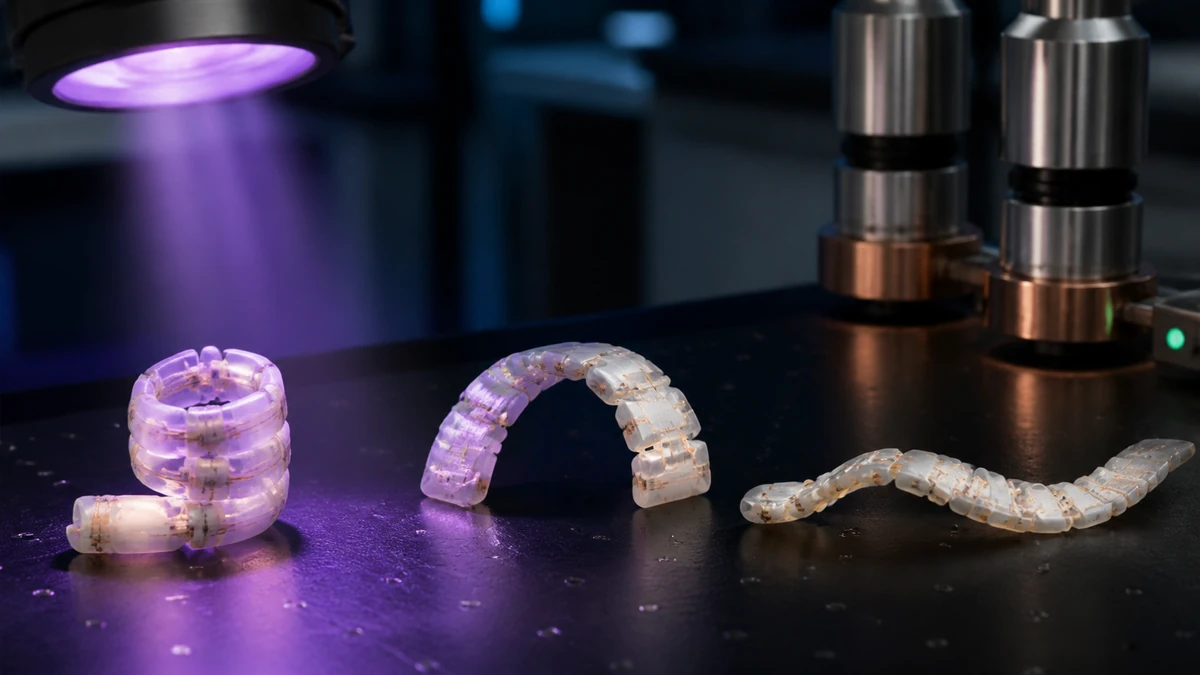
उत्तरी कैरोलिना स्टेट यूनिवर्सिटी और एलोन यूनिवर्सिटी के शोधकर्ताओं ने नरम रोबोटों को दूरस्थ रूप से नियंत्रित और पुनर्वर्गीकृत करने की एक नई तकनीक विकसित की है। उन्होंने रोबोटों को नियंत्रित करने, उन्हें एक स्थिति में ताला लगाने और उन्हें पुनर्वर्गीकृत करने में सक्षम थे ताकि वे विभिन्न आकार बना सकें। शोधकर्ताओं की टीम प्रकाश और चुंबकीय क्षेत्रों का उपयोग करके इसे विकसित करने में सक्षम थी।
जो ट्रेसी, एनसी स्टेट में सामग्री विज्ञान और इंजीनियरिंग के प्रोफेसर और नए शोध पर कागज़ के लेखक, ने विकास के बारे में बात की।
“हम पुनर्वर्गीकरण के बारे में विशेष रूप से उत्साहित हैं,” उन्होंने कहा। “सामग्री के गुणों को इंजीनियरिंग करके, हम नरम रोबोट की गति को दूरस्थ रूप से नियंत्रित कर सकते हैं; हम इसे एक दी गई आकार में पकड़ सकते हैं; हम फिर रोबोट को उसके मूल आकार में वापस ला सकते हैं या उसकी गति को और अधिक बदल सकते हैं; और हम इसे बार-बार कर सकते हैं। ये सभी चीजें इस प्रौद्योगिकी की उपयोगिता के संदर्भ में मूल्यवान हैं, जैव चिकित्सा या एयरोस्पेस में। ”
शोधकर्ताओं द्वारा उपयोग किए जाने वाले नरम रोबोट पॉलिमर से बने थे जिसमें चुंबकीय लोहे के माइक्रोपार्टिकल्स एम्बेडेड थे। सामान्य तौर पर, इस प्रकार की सामग्री लचीली नहीं होती है और यह अपने आकार में रहती है। शोधकर्ताओं द्वारा उपयोग की जाने वाली सामग्री के बारे में जो अलग बात है वह यह है कि जब उन्होंने इसे एक लाइट-एमिटिंग डायोड (एलईडी) से प्रकाश का उपयोग करके गर्म किया, तो पॉलिमर लचीला हो गया।
शोधकर्ताओं ने फिर एक चुंबकीय क्षेत्र का उपयोग करके नरम रोबोट के आकार को दूरस्थ रूप से बदलने और नियंत्रित करने के लिए किया। एक बार रोबोट वह आकार था जो शोधकर्ता चाहते थे, उन्होंने एलईडी प्रकाश हटा दिया। एक बार प्रकाश हटा दिए जाने के बाद, रोबोट सख्त हो गया। इस समय, यह एक नए आकार में था। एलईडी प्रकाश फिर से लागू किया गया था, और उन्होंने चुंबकीय क्षेत्र को हटा दिया। उस बिंदु पर, नरम रोबोट अपने मूल आकार में वापस जा सकते थे। यदि वे रोबोट को अपने मूल आकार में वापस नहीं जाना चाहते थे, तो वे फिर से प्रकाश लागू कर सकते थे और चुंबकीय क्षेत्र का उपयोग करके और अधिक आकार बना सकते थे।
इन नरम लचीले रोबोटों का उपयोग कई अलग-अलग चीजों के लिए किया जा सकता है। शोधकर्ता उन्हें वस्तुओं को उठाने और परिवहन करने के लिए उपयोग करने में सक्षम थे, और वे कैंटिलीवर के रूप में भी उपयोग किए गए थे।
जेसिका लियू, कागज़ के पहले लेखक, ने नई तकनीक के बारे में बात की।
“हम द्विआधारी कॉन्फ़िगरेशन तक सीमित नहीं हैं, जैसे कि एक ग्रैबर खुला या बंद है,” उन्होंने कहा। “हम प्रकाश को नियंत्रित कर सकते हैं ताकि यह सुनिश्चित किया जा सके कि एक रोबोट अपने आकार को किसी भी बिंदु पर पकड़ लेगा।”
शोधकर्ताओं ने एक गणितीय मॉडल भी बनाया। इसका उपयोग तेजी से और अधिक कुशल नरम रोबोट डिजाइन प्रक्रिया बनाने के लिए किया जा सकता है। वे रोबोट के आकार, पॉलिमर की मोटाई, पॉलिमर में लोहे के माइक्रोपार्टिकल्स की मात्रा, और चुंबकीय क्षेत्र के आकार और दिशा को समायोजित कर सकते हैं। यह सभी चीजें प्रोटोटाइप का निर्माण करने से पहले की जा सकती हैं।
“अगले चरणों में विभिन्न अनुप्रयोगों के लिए पॉलिमर को अनुकूलित करना शामिल है,” जो ट्रेसी ने कहा। “उदाहरण के लिए, विशिष्ट अनुप्रयोगों को पूरा करने के लिए विभिन्न तापमान पर प्रतिक्रिया करने वाले पॉलिमर को इंजीनियरिंग करना।”
शोधकर्ताओं का कागज़ साइंस एडवांस पत्रिका में प्रकाशित हुआ था। इसका शीर्षक “फोटोथर्मली मैग्नेटिकली कंट्रोल्ड रीकॉन्फ़िगरेशन ऑफ पॉलिमर कॉम्पोजिट्स फॉर सॉफ्ट रोबोटिक्स” है।
सह-लेखकों में जोनाथन गिलेन, एनसी स्टेट में पूर्व अंडरग्रेजुएट; सुमीत मिश्रा, एनसी स्टेट में पूर्व पीएचडी छात्र; और बेंजामिन इवांस, एलोन यूनिवर्सिटी में भौतिकी के एसोसिएट प्रोफेसर शामिल हैं।