
साक्षात्कार
पैट्रिक एम. पिलार्स्की, पीएच.डी., कनाडा CIFAR एआई शोध पीठ के धारक (Amii) – साक्षात्कार श्रृंखला

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
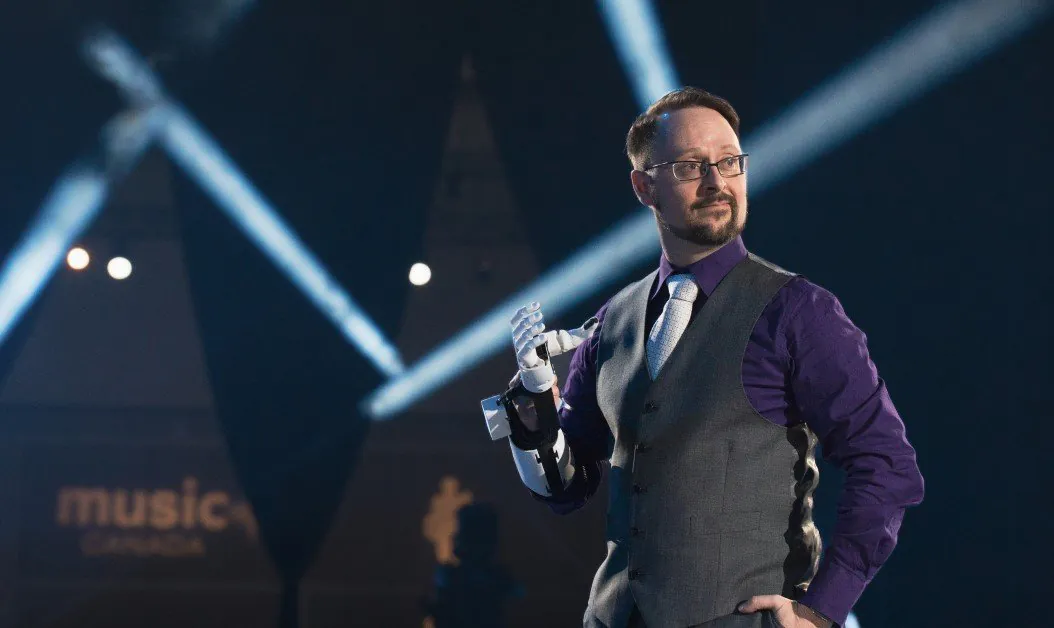
डॉ. पैट्रिक एम. पिलार्स्की कनाडा CIFAR की एआई शोध पीठ के धारक हैं। वे पहले पुनर्वास के लिए मशीन इंटेलिजेंस की कनाडा रिसर्च चेयर पर कार्यरत थे और अल्बर्टा विश्वविद्यालय के चिकित्सा विभाग की फिज़िकल मेडिसिन एंड रिहैबिलिटेशन शाखा में एसोसिएट प्रोफेसर हैं।
2017 में उन्होंने अल्बर्टा के एडमंटन में DeepMind के पहले अंतरराष्ट्रीय शोध कार्यालय की सह-स्थापना की। वहाँ वे 2023 तक कार्यालय के सह-प्रमुख और वरिष्ठ स्टाफ शोध वैज्ञानिक रहे। वे अल्बर्टा मशीन इंटेलिजेंस इंस्टीट्यूट (Amii) के फेलो और निदेशक मंडल के सदस्य हैं। वे बेहतर प्राकृतिक नियंत्रण के लिए बायोनिक अंगों की प्रयोगशाला (BLINC) का सह-नेतृत्व करते हैं। साथ ही, अल्बर्टा विश्वविद्यालय की रीइन्फोर्समेंट लर्निंग एंड आर्टिफिशियल इंटेलिजेंस प्रयोगशाला (RLAI) और सेंसरी मोटर अडैप्टिव रिहैबिलिटेशन टेक्नोलॉजी नेटवर्क (SMART) में प्रमुख अन्वेषक हैं।
डॉ. पिलार्स्की 120 से अधिक सहकर्मी-समीक्षित लेखों के पुरस्कार विजेता लेखक या सह-लेखक हैं, IEEE के वरिष्ठ सदस्य हैं और उन्हें प्रांतीय, राष्ट्रीय तथा अंतरराष्ट्रीय शोध अनुदानों से सहायता मिली है।
हमने उनसे 2023 के वार्षिक एआई सम्मेलन Upper Bound में बातचीत की। यह सम्मेलन एडमंटन, अल्बर्टा में आयोजित होता है और इसकी मेजबानी Amii (अल्बर्टा मशीन इंटेलिजेंस इंस्टीट्यूट) करता है।
आप एआई के क्षेत्र में कैसे आए? इस क्षेत्र में आपको किस चीज़ ने आकर्षित किया?
ये दो अलग सवाल हैं। मुझे एआई की ओर आकर्षित करने वाली बात यह है कि जटिलता कैसे उभरती है और उस जटिलता से संरचना कैसे पैदा होती है, इसमें एक सुंदरता है। बुद्धिमत्ता इसका एक अद्भुत उदाहरण है। चाहे वह जीवविज्ञान से आए या हम मशीनों में जटिल व्यवहार उभरते देखें, मुझे उसमें सुंदरता दिखाई देती है। लंबे समय से इसने मुझे आकर्षित किया है। आज मैं जिस एआई क्षेत्र में काम करता हूँ, वहाँ तक पहुँचने का मेरा लंबा और घुमावदार रास्ता कई अलग चरणों से गुज़रा। अब मैं उन मशीनों पर काम करता हूँ जो कोशिश और गलती से सीखती हैं, और उन रीइन्फोर्समेंट लर्निंग प्रणालियों पर जो मनुष्यों के साथ तब संवाद करती हैं जब दोनों अनुभव और समय के प्रवाह में होते हैं। मैंने बायोमेकाट्रॉनिक उपकरणों और जैव प्रौद्योगिकी, जैसे कृत्रिम अंगों और प्रोस्थेसिस, के संदर्भ में मनुष्यों और मशीनों के परस्पर संबंधों का अध्ययन किया।
मैंने यह भी देखा कि एआई चिकित्सा निदान में कैसे सहायता कर सकता है, मशीन इंटेलिजेंस से बीमारी पैदा करने वाले पैटर्न कैसे समझे जा सकते हैं, या अलग बीमारियाँ उपकरणों की रिकॉर्डिंग में कैसे दिखाई देती हैं। यह सब बहुत सरल आधारों से बेहद जटिल व्यवहार उत्पन्न होने को समझने की लंबी कोशिश का हिस्सा है। रीइन्फोर्समेंट लर्निंग में मुझे विशेष रूप से यह विचार पसंद है कि मशीन समय के प्रवाह का हिस्सा बनकर अपने अनुभव से सीख सकती है, जटिल व्यवहार दिखा सकती है और आसपास की दुनिया की जटिल घटनाओं को समझ सकती है। यही मेरी प्रेरणा रही है।
जहाँ तक व्यावहारिक यात्रा का सवाल है, हाई स्कूल में मैंने खेल चिकित्सा और संबंधित विषयों का काफी प्रशिक्षण लिया था। मैंने खेल चिकित्सा पढ़ी, और अब मैं ऐसी जगह काम कर रहा हूँ जहाँ यह देखता हूँ कि मशीन इंटेलिजेंस और पुनर्वास तकनीकें मिलकर लोगों के रोज़मर्रा के जीवन में कैसे सहायता कर सकती हैं। यह एक दिलचस्प यात्रा है: एक तरफ जटिल प्रणालियों के प्रति आकर्षण, दूसरी तरफ यह बहुत व्यावहारिक सवाल कि लोगों को उनकी इच्छानुसार जीवन जीने में बेहतर सहायता कैसे दी जाए।
खेल में आपकी रुचि शुरुआत में आपको कृत्रिम अंगों तक कैसे ले गई?
खेल चिकित्सा जैसे क्षेत्रों में दिलचस्प बात यह है कि हम मानव शरीर और व्यक्ति की विशिष्ट जरूरतों को देखते हैं। चाहे जरूरत खेल से जुड़ी हो या किसी और चीज़ से, दूसरे लोग, प्रक्रियाएँ और उपाय उसे कैसे सहायता दे सकते हैं? बायोनिक अंग और कृत्रिम अंगों की तकनीकें भी ऐसे उपकरण, प्रणालियाँ और तकनीकें बनाने से संबंधित हैं जो लोगों को उनकी इच्छानुसार जीवन जीने में मदद करें। दोनों बातें बहुत गहराई से जुड़ी हैं। पुरानी रुचियों की ओर लौटना और आज जिस प्रयोगशाला का मैं सह-नेतृत्व करता हूँ उसमें उन्हें फलते देखना रोमांचक है। खास तौर पर हम ऐसी मशीन लर्निंग प्रणालियों का अध्ययन करते हैं जो जिस व्यक्ति की सहायता के लिए बनाई गई हैं, उसके साथ बहुत निकटता से काम करती हैं।
आपने पहले कहा है कि व्यक्ति कृत्रिम अंग के अनुकूल न बने, बल्कि कृत्रिम अंग व्यक्ति के अनुकूल बने। इसके पीछे की मशीन लर्निंग के बारे में बताइए।
बिल्कुल। उपकरणों के इस्तेमाल के इतिहास में मनुष्यों ने खुद को उपकरणों के अनुकूल बनाया और फिर उपकरणों को अपनी जरूरतों के अनुकूल बदला। यह बार-बार होने वाली पारस्परिक अनुकूलन की प्रक्रिया है। अब हम एक निर्णायक मोड़ पर हैं। मेरे व्याख्यान देखने वालों ने शायद मुझे यह कहते सुना होगा कि इतिहास में पहली बार हम ऐसे उपकरण बनाने की कल्पना कर सकते हैं जिनमें मानव बुद्धिमत्ता के कुछ लक्षण हों। ऐसे उपकरण जो व्यक्ति के इस्तेमाल करने के दौरान वास्तव में अनुकूल हों और बेहतर बनें। आधारभूत तकनीकें सतत सीखने में सहायता करती हैं: ऐसी प्रणालियाँ जो निरंतर अनुभव के प्रवाह से सीखें। यहाँ रीइन्फोर्समेंट लर्निंग और उसके आधारभूत तंत्र, जैसे टेम्पोरल डिफरेंस लर्निंग, ऐसी प्रणालियाँ बनाने में अत्यंत महत्वपूर्ण हैं जो व्यक्ति से संवाद करते समय और रोज़मर्रा में उसकी सहायता के लिए इस्तेमाल होते समय लगातार अनुकूल होती रहें।
क्या आप टेम्पोरल डिफरेंस लर्निंग को समझा सकते हैं?
बिल्कुल। मुझे इन मूल तकनीकों पर विचार करना अच्छा लगता है: टेम्पोरल डिफरेंस लर्निंग और बुनियादी पूर्वानुमान सीखने वाले एल्गोरिदम, जो प्रयोगशाला के बहुत से काम का आधार हैं। हमारे जैसा ही एक सिस्टम किसी संकेत के भविष्य के बारे में अनुमान लगाता है। आम तौर पर हम भविष्य के पुरस्कार को देखते हैं, लेकिन कोई और संकेत भी हो सकता है: अभी मैं कितना बल लगा रहा हूँ? कितनी गर्मी होगी? कल मैं कितने डोनट खाऊँगा? ये सब पूर्वानुमान के विषय हो सकते हैं। मूल एल्गोरिदम इस बात का अंतर देखता है कि अभी मेरा अनुमान क्या है और वर्तमान में मिल रहे संकेतों को शामिल करके भविष्य का मेरा अनुमान क्या बनता है।
रोबोटिक बाँह जब कॉफी का कप या पानी का गिलास उठाती है तो कितना बल लगाती है? हम अभी या भविष्य की किसी अवधि में लगने वाले बल के अनुमान को भविष्य की अपेक्षाओं और वास्तव में लग रहे बल से तुलना करके देख सकते हैं। इन सबको जोड़ने से टेम्पोरल डिफरेंस त्रुटि मिलती है। इसमें समय में आगे तक फैले पूर्वानुमानों और उनके बीच के अंतरों को मिलाया जाता है, जिससे सीखने वाली मशीन की अपनी संरचना अद्यतन की जा सकती है।
पारंपरिक, पुरस्कार-आधारित रीइन्फोर्समेंट लर्निंग में इसका अर्थ भविष्य के अपेक्षित पुरस्कार के अनुसार मशीन का व्यवहार बदलना हो सकता है। हमारे बहुत से काम में दूसरे संकेतों को सामान्यीकृत वैल्यू फंक्शन से देखा जाता है। इससे रीइन्फोर्समेंट लर्निंग और टेम्पोरल डिफरेंस लर्निंग की प्रक्रिया को पुरस्कार संकेतों से बढ़ाकर किसी भी ऐसे महत्वपूर्ण संकेत पर लागू किया जाता है जो मशीन के संचालन से संबंधित हो।
आप अपने व्याख्यानों में अक्सर काहिरा का कृत्रिम पैर का अंगूठा नामक प्रोस्थेसिस का उल्लेख करते हैं। वह हमें क्या सिखाता है?

काहिरा का कृत्रिम पैर का अंगूठा, बासेल विश्वविद्यालय, LHTT। चित्र: Matjaž Kačičnik
मुझे 3,000 साल पुराने इस कृत्रिम अंग का उदाहरण देना पसंद है। मैं न्यूरोप्रोस्थेटिक्स के क्षेत्र में काम करता हूँ। आज हमारे पास बहुत उन्नत रोबोटिक प्रणालियाँ हैं जो कुछ मामलों में जैविक अंगों के समान नियंत्रण स्तर या नियंत्रण की स्वतंत्रता दे सकती हैं। फिर भी मैं 3,000 साल पुराने, एक विशिष्ट शैली में बने लकड़ी के अंगूठे पर लौटता हूँ। इसकी खास बात यह है कि यह तकनीक से अपनी क्षमताएँ बढ़ाने का मानव उदाहरण है। आज न्यूरोप्रोस्थेटिक्स और मानव-मशीन संवाद में जो हो रहा है, वह अजीब, बिल्कुल नया या असामान्य नहीं है। मनुष्य हमेशा उपकरण इस्तेमाल करते आए हैं, और दूसरे जानवर भी करते हैं। इस पर कई बेहतरीन किताबें हैं, विशेष रूप से फ्रांस डे वाल की “क्या हम इतने बुद्धिमान हैं कि जान सकें जानवर कितने बुद्धिमान हैं?”।
उपकरणों से खुद का विस्तार, संवर्धन और सुधार करना नया नहीं, बहुत पुराना है। जिस भूमि पर हम खड़े हैं, यहाँ रहने वाले लोग भी अनादिकाल से ऐसा करते आए हैं। इस कृत्रिम अंग के बारे में एक और दिलचस्प बात यह है कि कम-से-कम वैज्ञानिक रिपोर्टों के अनुसार, इस्तेमाल के दौरान इसे कई बार अनुकूलित किया गया। लोगों ने उपयोग की अवधि में इसे व्यक्तिगत जरूरत के अनुसार बदला और संशोधित किया।
मेरी समझ में यह कोई ऐसा अपरिवर्तनीय उपकरण नहीं था जो किसी के जीवन भर शरीर से जुड़ा रहे। यह जुड़ा हुआ भी था और बदला भी जाता था। यानी इस्तेमाल के दौरान, खासकर लंबे समय तक इस्तेमाल में, उपकरणों को अनुकूलित करने का विचार भी बहुत पुराना है। यह नया नहीं है, और हम लोगों तथा उपकरणों के वर्षों के पारस्परिक अनुकूलन से बहुत कुछ सीख सकते हैं।
आपने पहले कृत्रिम अंग और व्यक्ति के बीच फीडबैक मार्ग का उल्लेख किया था। क्या इसे विस्तार से समझाएँगे?
व्यक्ति और उसके रोज़मर्रा के जीवन में मदद करने वाली मशीन के बीच संबंध को देखने के लिहाज से भी हम एक खास समय में हैं। अंगों में भिन्नता वाला या अंग-विच्छेदन से गुज़रा व्यक्ति जब कृत्रिम अंग इस्तेमाल करता है, तो पारंपरिक रूप से वह उसे उपकरण या अपने शरीर के विस्तार की तरह इस्तेमाल करता है। इसमें मुख्य भरोसा नियंत्रण मार्ग पर होता है। व्यक्ति की इच्छा या मंशा उपकरण तक जाती है, जो उसे समझकर लागू करता है: हाथ खोलना-बंद करना, कोहनी मोड़ना या दो उँगलियों से चाबी उठाना। अक्सर फीडबैक मार्ग का उतना अध्ययन या विचार नहीं होता।
व्यावसायिक रूप से उपलब्ध बहुत से कृत्रिम अंगों में उपकरण से व्यक्ति तक सूचना लौटने का रास्ता यांत्रिक जुड़ाव होता है: उपयोगकर्ता अंग का बल महसूस करता है और प्रतिक्रिया देता है। वह मोटरों की आवाज़ सुन सकता है या उपकरण को कोई वस्तु उठाकर मेज पर ले जाते हुए, या कार्यक्षेत्र के दूसरे हिस्से से उठाते हुए देख सकता है। ये पारंपरिक तरीके हैं। दुनिया भर में इस बात पर अद्भुत काम हो रहा है कि कृत्रिम अंग से उसके उपयोगकर्ता तक सूचना बेहतर ढंग से कैसे लौटाई जाए। यहाँ एडमंटन में भी तंत्रिका तंत्र के संपर्कों को बदलने, लक्षित पुनः-तंत्रिकायन और दूसरे उपायों से इस मार्ग को सहारा देने वाले बहुत अच्छे काम हैं। लेकिन मशीन लर्निंग फीडबैक मार्ग के संवाद में कैसे मदद करे, यह अभी भी एक सक्रिय और उभरता शोध क्षेत्र है।
ऐसा सिस्टम जो अपनी दुनिया के बारे में बहुत कुछ महसूस करता और अनुमान लगाता है, उस जानकारी को अपने उपयोगकर्ता तक स्पष्ट और प्रभावी ढंग से पहुँचाने में मशीन लर्निंग की मदद कैसे ले सकता है? मुझे यह अच्छा विषय लगता है। यदि फीडबैक और नियंत्रण दोनों मार्ग अनुकूल हो रहे हों, और उपकरण तथा व्यक्ति एक-दूसरे के मॉडल बना रहे हों, तो लगभग चमत्कार जैसा कुछ हो सकता है। सूचना लगभग बिना लागत के भेजी जा सकती है। यदि दोनों सिस्टम अच्छी तरह तालमेल में हों, एक-दूसरे के मजबूत मॉडल बना चुके हों और नियंत्रण तथा फीडबैक में अनुकूलन कर रहे हों, तो मानव और मशीन की ऐसी घनिष्ठ साझेदारी बन सकती है जो बहुत कम प्रयास और बहुत कम बैंडविड्थ में भारी मात्रा में सूचना भेज सके।
इससे, खासकर न्यूरोप्रोस्थेटिक्स में, मानव-मशीन समन्वय के बिल्कुल नए क्षेत्र खुलते हैं। मुझे सचमुच लगता है कि इस क्षेत्र का अध्ययन शुरू करने के लिए यह अद्भुत समय है।
क्या भविष्य में ये उपकरण 3डी प्रिंट किए जाएँगे, या इनके निर्माण में किस तरह का विकास होगा?
मुझे नहीं लगता कि इस बारे में अनुमान लगाने के लिए मैं सबसे उपयुक्त व्यक्ति हूँ। लेकिन इतना कह सकता हूँ कि न्यूरोप्रोस्थेटिक उपकरणों के व्यावसायिक प्रदाता अपने उपकरण बनाने के लिए एडिटिव मैन्युफैक्चरिंग, 3डी प्रिंटिंग और मौके पर की जाने वाली दूसरी एडिटिव निर्माण विधियों का बहुत अधिक इस्तेमाल कर रहे हैं। यह देखना अच्छा है कि ये केवल प्रोटोटाइप तक सीमित नहीं हैं। 3डी प्रिंटिंग लोगों को उपकरण उपलब्ध कराने और उन्हें ठीक उन्हीं उपयोगकर्ताओं के लिए बेहतर बनाने का अभिन्न हिस्सा बन रही है।
एडिटिव या व्यक्तिगत जरूरत के अनुसार निर्माण और कृत्रिम अंगों की व्यक्तिगत फिटिंग अस्पतालों में लगातार होती है। जिन लोगों के अंगों में भिन्नता है और जिन्हें सहायक या दूसरी पुनर्वास तकनीकें चाहिए, उनकी देखभाल में यह स्वाभाविक है। अब हम देख रहे हैं कि इस व्यक्तिगत अनुकूलन का बड़ा हिस्सा उपकरण निर्माताओं के काम में भी शामिल होने लगा है, न कि केवल सीधे देखभाल देने वालों पर छोड़ा जाता है। यह भी रोमांचक है। मुझे ऐसे उपकरणों की बड़ी संभावनाएँ दिखती हैं जो सिर्फ हाथ जैसे दिखें या इस्तेमाल हों ही नहीं, बल्कि उपयोगकर्ता की जरूरतों को ठीक-ठीक पूरा करें। वे उसे अपनी इच्छा के अनुसार अभिव्यक्त होने और जीवन जीने दें, न कि केवल इस पर निर्भर रहें कि हमारे अनुसार रोज़मर्रा में हाथ कैसे इस्तेमाल होना चाहिए।
आपने 120 से अधिक शोधपत्र लिखे हैं। क्या कोई खास पत्र है जिसके बारे में हमें जानना चाहिए?
हाल में Neural Computing and Applications में एक शोधपत्र प्रकाशित हुआ है। लेकिन यह उन विचारों का सिर्फ एक छोटा दिखाई देने वाला हिस्सा है जिन्हें हम एक दशक से भी अधिक समय से विकसित कर रहे हैं: मानव और मशीन, विशेष रूप से मानव और कृत्रिम अंगों के परस्पर संवाद के ढाँचे। यह “संचार पूँजी” का विचार है। यह वही शोधपत्र है जिसे हमने हाल में प्रकाशित किया।
यह पत्र हमारा दृष्टिकोण प्रस्तुत करता है कि व्यक्ति से संवाद करने वाला कृत्रिम अंग वास्तविक समय में जिन पूर्वानुमानों को सीखता और बनाए रखता है, और व्यक्ति स्वयं जो पूर्वानुमान बनाता है, वे पूँजी या ऐसा संसाधन बन सकते हैं जिस पर दोनों भरोसा करें। याद कीजिए, मैंने कहा था कि जब मानव और मशीन एक-दूसरे के मॉडल बनाते हैं, अनुभव के अनुसार वास्तविक समय में अनुकूल होते हैं और दोतरफा माध्यम में सूचना भेजने लगते हैं, तो हम कुछ बहुत शानदार कर सकते हैं। वैसे, हम जादुई दुनिया में रहते हैं जहाँ रिकॉर्डिंग की जा सकती है और उसमें से हिस्से काटे जा सकते हैं।
यह तो लगभग जादू जैसा है।
बिल्कुल, यह जादू जैसा सुनाई देता है। डब्ल्यू. रॉस ऐश्बी जैसे विचारकों पर लौटें, तो उन्होंने 1960 के दशक में और अपनी पुस्तक “साइबरनेटिक्स का परिचय” में मानव बुद्धि बढ़ाने के बारे में बात की थी। उनके अनुसार मूल बात व्यक्ति की कई विकल्पों में से चुनने की क्षमता बढ़ाना है। यह उन प्रणालियों में संभव होता है जहाँ व्यक्ति किसी मशीन से संवाद कर रहा हो और दोनों के बीच संचार का मार्ग खुला हो। यदि मार्ग दोतरफा हो और दोनों प्रणालियाँ पूर्वानुमानों तथा दूसरे संसाधनों के रूप में पूँजी बना रही हों, तो वे तालमेल बनाने लगती हैं और अपने अलग-अलग हिस्सों के योग से अधिक बन सकती हैं। आप जितना लगाते हैं उससे अधिक पा सकते हैं।
इसलिए मैं इसे हमारे सबसे रोमांचक शोधपत्रों में गिनता हूँ: यह सोच में बदलाव दर्शाता है। हम न्यूरोप्रोस्थेटिक उपकरणों को कार्य करने की क्षमता वाले सिस्टम के रूप में देखने लगते हैं। हम केवल उन्हें यह क्षमता देते ही नहीं, बल्कि इन संसाधनों को बनाने के लिए अपने साथ अनुकूल होने की उनकी क्षमता पर भरोसा करते हैं। संचार पूँजी दुनिया से संवाद करने की हमारी क्षमता कई गुना बढ़ाती है और लगाई गई मेहनत से अधिक परिणाम देती है। कृत्रिम अंगों के नजरिए से कहूँ तो, यह लोगों को रोज़मर्रा में लगातार कृत्रिम अंग के बारे में सोचने के बजाय अपना जीवन जीने पर ध्यान देने में मदद करता है। उस उपकरण पर नहीं जो उन्हें जीवन जीने में मदद करता है, बल्कि जीवन पर।
हमारी इस चर्चा से जुड़ी मस्तिष्क-मशीन इंटरफेस की कौन-सी उपयोगिताएँ आपको दिखाई देती हैं?
मेरे पसंदीदा उदाहरणों में एक तकनीक है जिसे हम पिछले लगभग दस वर्षों से प्रस्तुत कर रहे हैं: अनुकूली स्विचिंग। यह इस समझ पर आधारित है कि रोज़ इस्तेमाल होने वाली बहुत सी प्रणालियों में हमें कई मोड या कामों के बीच बदलना होता है। फोन के ऐप बदलना हो, ड्रिल की सही सेटिंग ढूँढ़नी हो या दूसरे उपकरण समायोजित करने हों, हम लगातार मोड और काम बदलते हैं। यह ऐश्बी के कई विकल्पों में से चुनने के विचार की याद दिलाता है। अनुकूली स्विचिंग में हम टेम्पोरल डिफरेंस लर्निंग से कृत्रिम अंग को सिखाते हैं कि व्यक्ति कौन-सा गति-संबंधी काम कब करना चाहेगा। एक सरल उदाहरण है कप की ओर हाथ बढ़ाना और मुट्ठी बंद करना।
सिस्टम को अनुभव से यह अनुमान बनाना चाहिए कि इस परिस्थिति में मैं शायद हाथ खोलने-बंद करने का काम करूँगा। फिर भविष्य की समान परिस्थितियों में भी वह यह अनुमान लगा सकेगा। जब मैं ढेर सारे मोड और कामों में से चुन रहा हूँ, तो सारे विकल्प छाँटे बिना लगभग वही विकल्प सामने आ सकते हैं जो मुझे चाहिए। यह संचार पूँजी बनाने का सरल उदाहरण है। सिस्टम संवाद से उस व्यक्ति, उस मशीन और उस परिस्थिति व समय में उनके संबंध के बारे में पूर्वानुमान बनाता है। यह साझा संसाधन नियंत्रण इंटरफेस को तुरंत फिर से व्यवस्थित करने देता है, ताकि व्यक्ति को जो चाहिए, जब चाहिए, मिल सके। यदि सिस्टम को बहुत भरोसा हो कि कौन-सा गति-संबंधी काम चाहिए, तो क्रिया शुरू करते समय वह उसे सीधे चुन भी सकता है।
अच्छी बात यह है कि व्यक्ति हमेशा कह सकता है, “असल में मुझे यह चाहिए था,” और किसी दूसरे काम पर स्विच कर सकता है। रोबोटिक बाँह में यह अलग तरह की पकड़ हो सकती है: दरवाज़े का हैंडल पकड़ना, चाबी उठाना या किसी से हाथ मिलाना। ये अलग-अलग कार्य मोड और पकड़ने के पैटर्न हैं। यह बहुत दिलचस्प है कि सिस्टम समझने लगे कि किस परिस्थिति में क्या उचित है। ऐसी पूँजी बनती है जिस पर दोनों भरोसा करके दुनिया से अधिक तेजी से संवाद कर सकें और संज्ञानात्मक बोझ कम कर सकें, खासकर उपयोगकर्ता का।
इस शानदार साक्षात्कार के लिए धन्यवाद। अधिक जानकारी चाहने वाले पाठक इन संसाधनों पर जा सकते हैं:
- डॉ. पैट्रिक एम. पिलार्स्की का अल्बर्टा विश्वविद्यालय पृष्ठ।
- Upper Bound एआई सम्मेलन।
- Amii (अल्बर्टा मशीन इंटेलिजेंस इंस्टीट्यूट)


