
रोबोटिक्स और भौतिक एआई
सीखने की विधि रोबोटों को इंसानों को देखकर सीखने में सक्षम बनाती है

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
मुख्य बिंदुWHIRL रोबोटों को मैन्युअल प्रोग्रामिंग के बिना मानव वीडियो देखकर घरेलू कार्य सीखने देता…
और देखें
- WHIRL रोबोटों को मैन्युअल प्रोग्रामिंग के बिना मानव वीडियो देखकर घरेलू कार्य सीखने देता है।
- यह विधि अनुकरण या सुदृढीकरण सीखने के विपरीत, नए कार्यों और वास्तविक घरेलू वातावरण में आसानी से विस्तारित होती है।
- WHIRL का उपयोग करने वाले रोबोट समान कार्य परिणाम प्राप्त करते हुए अपनी गतिविधियों को अपने स्वयं के हार्डवेयर के अनुकूल बनाते हैं।
कार्नेगी मेलन विश्वविद्यालय (सीएमयू) के शोधकर्ताओं द्वारा विकसित एक नई सीखने की विधि रोबोटों को मानव-इंटरैक्शन वीडियो से सीधे सीखने और नए कार्यों में जानकारी को सामान्य बनाने में सक्षम बनाती है, जो उन्हें घरेलू कार्यों को करना सिखाती है। सीखने की विधि को व्हर्ल (WHIRL) कहा जाता है, जिसका अर्थ है वाइल्ड ह्यूमन इमिटेटिंग रोबोट लर्निंग, और यह रोबोट को कार्यों को देखने और वीडियो डेटा एकत्र करने में मदद करता है ताकि अंततः वह कार्य को पूरा करना सीख सके।
शोध न्यूयॉर्क में रोबोटिक्स: विज्ञान और सिस्टम सम्मेलन में प्रस्तुत किया गया था।
सीखने का एक तरीका के रूप में अनुकरण
शिखर बहल कार्नेगी मेलन विश्वविद्यालय के स्कूल ऑफ कंप्यूटर साइंस में रोबोटिक्स इंस्टीट्यूट (आरआई) में एक पीएचडी छात्र हैं।
“अनुकरण सीखने का एक शानदार तरीका है,” बहल ने कहा। “मानवों को सीधे देखकर रोबोटों को सीखने में सक्षम बनाना क्षेत्र में एक हल न हुआ समस्या है, लेकिन यह काम उस क्षमता को सक्षम करने में एक महत्वपूर्ण कदम है।”
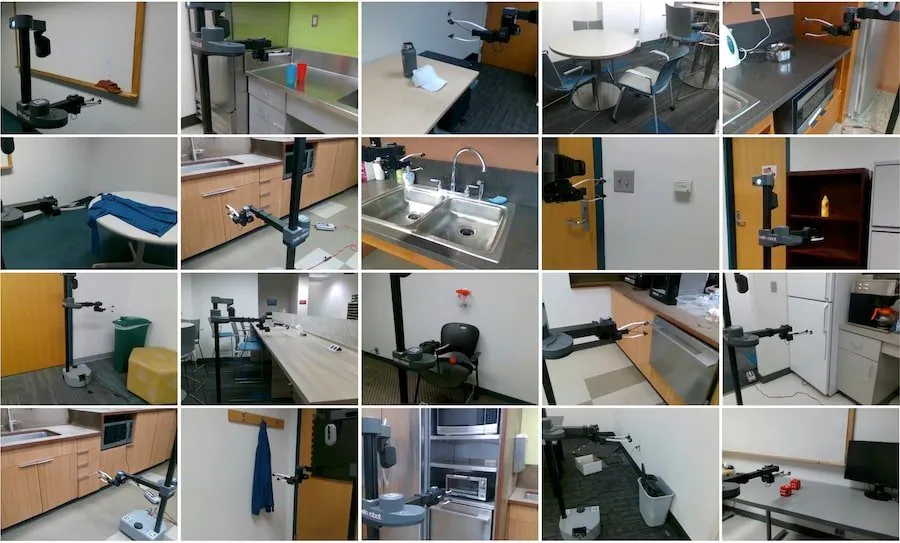
बहल ने दीपक पाठक और अभिनव गुप्ता के साथ काम किया, जो दोनों आरआई में संकाय सदस्य भी हैं। टीम ने एक ऑफ-द-शेल्फ रोबोट में एक कैमरा और अपने सॉफ्टवेयर जोड़ा, जिसने 20 से अधिक कार्यों को पूरा करना सीखा। इन कार्यों में अप्लायंस खोलने और बंद करने से लेकर कूड़ेदान से कूड़ा बैग निकालने तक सब कुछ शामिल था। हर बार रोबोट ने स्वयं प्रयास करने से पहले किसी इंसान को कार्य पूरा करते हुए देखा।
पाठक आरआई में एक सहायक प्रोफेसर हैं।
“यह काम घर में रोबोट लाने का एक तरीका प्रस्तुत करता है,” पाठक ने कहा। “रोबोटों को विभिन्न कार्यों को सफलतापूर्वक पूरा करने के लिए प्रोग्राम या प्रशिक्षित करने के लिए प्रतीक्षा करने के बजाय, यह प्रौद्योगिकी हमें रोबोटों को तैनात करने और उन्हें कार्यों को पूरा करने के लिए सीखने की अनुमति देती है, जबकि वे अपने वातावरण के अनुसार ढलते हैं और केवल देखकर सुधार करते हैं।”
वर्तमान विधियों की तुलना में व्हर्ल
रोबोट को एक कार्य सिखाने के लिए अधिकांश वर्तमान विधियों में अनुकरण या प्रबलीकरण सीखने पर निर्भर करती हैं। अनुकरण सीखने के साथ, मानव रोबोट को मैन्युअल रूप से संचालित करते हैं और इसे एक कार्य पूरा करना सिखाते हैं, जिसके लिए कई बार पूरा करने से पहले रोबोट को सीखने की आवश्यकता होती है। प्रबलीकरण सीखने के साथ, रोबोट आमतौर पर सिम्युलेशन में लाखों उदाहरणों पर प्रशिक्षित किया जाता है इससे पहले कि वास्तविक दुनिया में प्रशिक्षण को अनुकूलित किया जाता है।
दोनों मॉडल एक संरचित वातावरण में एक रोबोट को एक कार्य सिखाने में कुशल हैं, लेकिन वे स्केल और तैनाती में कठिनाइयों का सामना करते हैं। लेकिन व्हर्ल के साथ, एक रोबोट मानव द्वारा एक कार्य पूरा करने के वीडियो से सीख सकता है। यह आसानी से स्केलेबल है, किसी एक विशिष्ट कार्य तक सीमित नहीं है, और घरेलू वातावरण में काम कर सकता है।
व्हर्ल रोबोटों को उनके प्राकृतिक वातावरण में कार्यों को पूरा करने में सक्षम बनाता है। और जबकि पहले कुछ प्रयासों में अक्सर विफलता हुई, यह कुछ ही सफलताओं के बाद बहुत जल्दी सीख सकता था। रोबोट हमेशा मानव की तरह ही कार्य को पूरा नहीं करता है, लेकिन इसका कारण यह है कि इसके विभिन्न भाग अलग-अलग तरीके से चलते हैं। फिर भी, कार्यों को पूरा करने का परिणाम हमेशा एक ही होता है।
“वास्तविक वातावरण में रोबोटिक्स को स्केल करने के लिए, डेटा विश्वसनीय और स्थिर होना चाहिए, और रोबोटों को अपने वातावरण में बेहतर होना चाहिए क्योंकि वे अपने दम पर अभ्यास करते हैं,” पाठक ने कहा।


