
Ρομποτική και φυσική AI
Ευέλικτος Ρομποτικός Βραχίονας με Οδηγία από Γυαλιά Επαυξημένης Πραγματικότητας

 Προσθέστε το Unite.AI στις προτιμώμενες πηγές σας στο Google
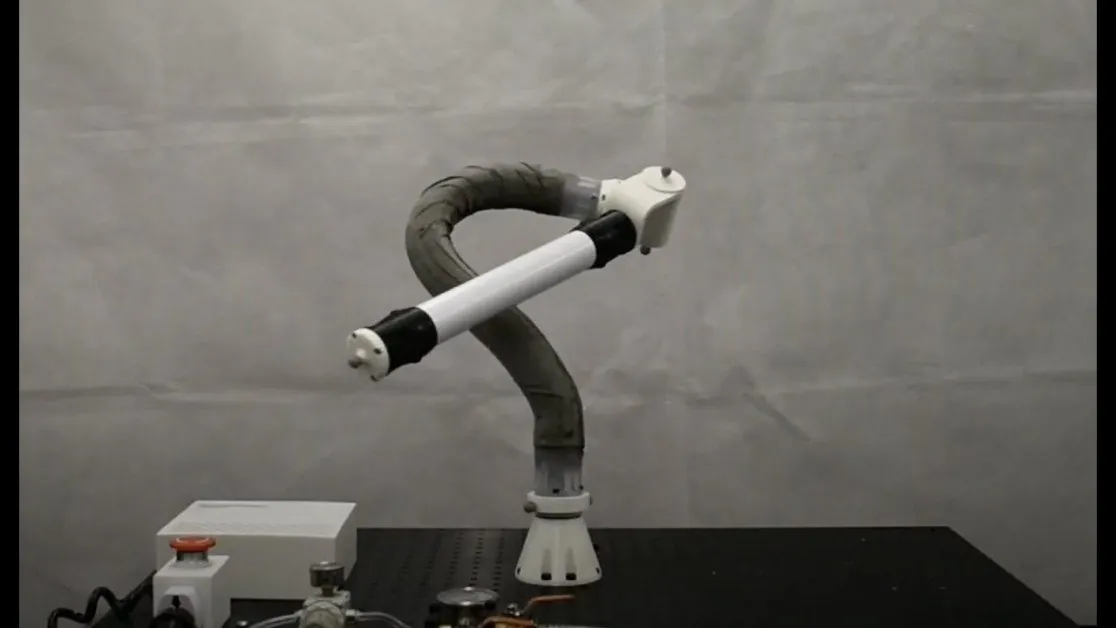
Ερευνητές στο Imperial College London έχουν δημιουργήσει einen ευέλικτο ρομποτικό βραχίονα που μπορεί να οδηγείται από ένα άτομο χρησιμοποιώντας γυαλιά επαυξημένης πραγματικότητας (AR). Ο υψηλά προσαρμόσιμος ρομποτικός βραχίονας μπορεί να στρίψει και να γυρίσει σε όλες τις κατευθύνσεις και να χρησιμοποιηθεί σε περιοχές όπως η συντήρηση διαστημικών οχημάτων, η παραγωγή και η αποκατάσταση τραυμάτων.
Οι άνθρωποι θα μπορούσαν να στρίψουν χειροκίνητα το βραχίονα του ρομπότ στην επιθυμητή μορφή για κάθε εργασία, και αυτό είναι δυνατό λόγω των στρωμάτων μυλάρων που βρίσκονται στο εσωτερικό. Κάθε ένα από αυτά τα στρώματα μυλάρων滑ει πάνω στο άλλο και μπορεί να κλειδωθεί στη θέση του. Με αυτό που कहόταν, κάποιοι χρήστες έχουν δυσκολία στο να στρίψουν το ρομπότ χωρίς οδηγία.
Εφαρμογή Τεχνολογίας Επαυξημένης Πραγματικότητας
Για να υπερβούν κάποιες από αυτές τις προκλήσεις, η ομάδα ερευνητών στο Imperial’s REDS (Ρομποτική χειρισμός: Μηχανική, Σχεδιασμός και Επιστήμη) Lab σχεδίασε το σύστημα ώστε οι χρήστες να μπορούν να βασίζονται στην AR για να ρυθμίσουν το ρομπότ. Με γυαλιά επαυξημένης πραγματικότητας και κάμερες παρακολούθησης κίνησης, οι χρήστες παρουσιάζονται με προτύπα και σχέδια που είναι υπερτεταμένα στον πραγματικό κόσμο. Ο βραχίονας του ρομπότ μπορεί τότε να調節θεί για να ταιριάζει στο πρότυπο. Για να κάνουν τα πράγματα ακόμα πιο εύκολα, το πρότυπο γίνεται πράσινο όταν επιτυγχάνεται επιτυχημένη ρύθμιση και το ρομπότ κλειδώνει στη θέση του.
Ο Δρ. Nicolas Rojas από το Imperial’s Dyson School of Design Engineering είναι ο senior συγγραφέας του ερευνητικού εγγράφου.
“Ένα από τα κύρια προβλήματα στη ρύθμιση αυτών των ρομποτών είναι η ακρίβεια στη νέα τους θέση. Οι άνθρωποι δεν είμαστε πολύ καλοί στο να βεβαιωθούμε ότι η νέα θέση αντιστοιχεί στο πρότυπο, και αυτό είναι το λόγο για τον οποίο αναζητήσαμε τη βοήθεια της AR”, είπε ο Δρ. Rojas.
“Έχουμε δείξει ότι η AR μπορεί να απλοποιήσει την εργασία μαζί με το εύκαμπτο ρομπότ μας. Η προσέγγιση δίνει στους χρήστες μια σειρά από εύκολες να δημιουργηθούν θέσεις ρομπότ, για όλους τους τύπους εφαρμογών, χωρίς να χρειάζεται τόσο τεχνική εμπειρία.”
Δοκιμή και Εφαρμογή του Συστήματος
Το σύστημα δοκιμάστηκε σε πέντε άνδρες ηλικίας 20-26 ετών με εμπειρία στη ρομποτική. Ωστόσο, δεν είχαν εμπειρία με τη χειρισμό εύκαμπτων ρομποτών. Σύμφωνα με το δημοσιευμένο έγγραφο, ήταν σε θέση να ρυθμίσουν επιτυχημένα και ακριβώς το ρομπότ με το νέο σύστημα.
Υπάρχουν πολλές εφαρμογές για ένα σύστημα σαν αυτό, όπως η παραγωγή και η συντήρηση οχημάτων. Το ελαφρύ βάρος του βραχίονα το κάνει ιδιαίτερα κατάλληλο για τη συντήρηση διαστημικών οχημάτων, και η απαλότητα του το κάνει κατάλληλο για χρήση στην αποκατάσταση τραυμάτων.
Οι ερευνητές Alex Ranne και Angus Clark είναι οι συν-πρώτοι συγγραφείς της έρευνας.
“Σε πολλές περιπτώσεις μπορεί να θεωρηθεί ως ένα αποσυνδεμένο, πιο εύκαμπτο, τρίτο χέρι. Μπορεί να βοηθήσει σε πολλές καταστάσεις όπου ένα επιπλέον άκρο θα ήταν χρήσιμο και να μοιράσει το φορτίο εργασίας”, είπαν οι δύο.
Οι ερευνητές θα συνεχίσουν να εργάζονται για τη βελτίωση του ρομπότ και της AR, και θα προσπαθήσουν να εισαγάγουν στοιχεία αφή και ήχου για να αυξήσουν την ακρίβεια του ρομπότ. Ένα άλλο σημαντικό στόχο είναι να ενισχύσουν τα ρομπότ,既然 αυτά γίνονται λιγότερο σκληρά όταν κλειδώνουν στη θέση τους. Αυτά τα χαρακτηριστικά θα μπορούσαν να επηρεάσουν και την ακρίβεια.


