
Robotteknologi og fysisk AI
Facebook opfinder metode, der muligvis kan give AI-robotter evnen til at navigere uden kort

 Føj Unite.AI til dine foretrukne kilder på Google
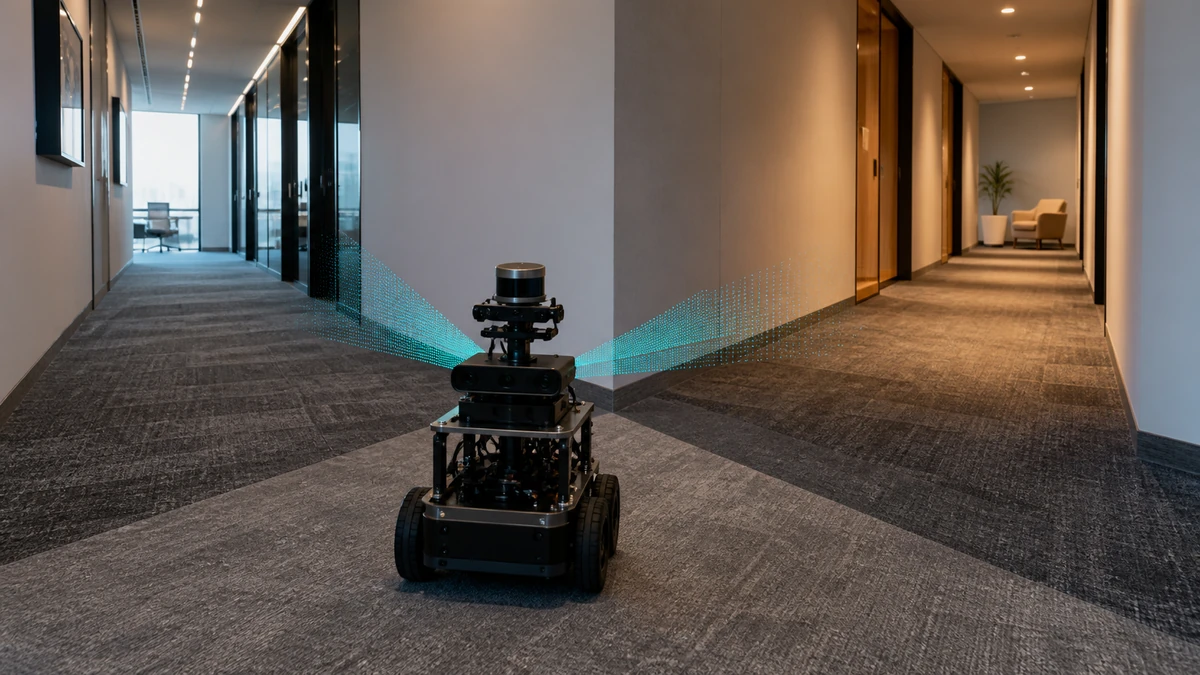
Facebook (META ) har nylig opfundet en algoritme, der forbedrer en AI-agents evne til at navigere i en omgang, og giver agenten mulighed for at bestemme den korteste rute gennem nye omgivelser uden adgang til et kort. Mens mobile robotter typisk har et kort programmeret ind i dem, kunne den nye algoritme, som Facebook designede, muligvis give mulighed for at oprette robotter, der kan navigere i omgivelser uden behov for kort.
Ifølge en post skabt af Facebook-forskere, er en stor udfordring for robotnavigering at give AI-systemer evnen til at navigere gennem nye omgivelser og nå programmerede destinationer uden et kort. For at tackle denne udfordring opfandt Facebook en forstærkning-læringsalgoritme, der er fordelt på flere lærere. Algoritmen blev kaldt decentraliseret distribueret proximal policy optimering (DD-PPO). DD-PPO fik kun kompasdata, GPS-data og adgang til en RGB-D-kamera, men var ifølge rapporten i stand til at navigere i en virtuel omgang og nå et mål uden nogen kortdata.
Ifølge forskerne blev agenterne trænet i virtuelle omgivelser som kontorbygninger og huse. Den resulterende algoritme var i stand til at navigere i en simuleret indendørs omgang, vælge den rigtige forgrening i en sti og hurtigt genoprette sig selv, hvis den valgte den forkerte sti. Resultaterne fra den virtuelle omgang var lovende, og det er vigtigt, at agenterne kan navigere disse almindelige omgivelser pålideligt, da en agent i den virkelige verden kunne skade sig selv eller sine omgivelser, hvis den fejler.
Facebook-forskningsholdet forklarede, at fokus for deres projekt var assistenterobotter, da korrekt og pålidelig navigering for assistenterobotter og AI-agenter er afgørende. Forskningsholdet forklarede, at navigering er afgørende for en bred vifte af assistenter-AI-systemer, fra robotter, der udfører opgaver rundt omkring i huset, til AI-drevne enheder, der hjælper mennesker med visuelle handicaps. Forskningsholdet argumenterede også for, at AI-skabere bør gå væk fra brugen af kort generelt, da kort ofte er forældede, så snart de er tegnet, og i den virkelige verden er omgivelserne konstant i forandring og udvikling.
Som TechExplore rapporterede, gjorde Facebook-forskningsholdet brug af den open-source AI Habitat-platform, der gav dem mulighed for at træne inkarnerede agenter i fotorealistiske 3-D-omgivelser på en tidligere tid. Haven gav adgang til en samling af simulerede omgivelser, og disse omgivelser er realistiske nok, så data, der er genereret af AI-modellen, kan anvendes i virkelige tilfælde. Douglas Heaven i MIT Technology Review forklarede intensiteten af modellens træning:
“Facebook trænede botter i tre dage inde i AI Habitat, en fotorealistisk virtuel mock-up af en bygnings interiør, med rum og gange og møbler. I den tid tog de 2,5 milliarder skridt – det svarer til 80 års menneskelig erfaring.”
På grund af den store kompleksitet af træningsopgaven rapporterede forskerne, at de fjernede de svage lærere, da træningen fortsatte, for at accelerere træningstiden. Forskningsholdet håber at tage deres nuværende model videre og skabe algoritmer, der kan navigere komplekse omgivelser ved kun at bruge kamera-data, og droppe GPS-data og kompas. Årsagen til dette er, at GPS-data og kompasdata ofte kan blive forstyrret indendørs, være for støjende eller blot utilgængelige.
Da teknologien endnu ikke er testet udendørs og har problemer med at navigere over lange afstande, er udviklingen af algoritmen et vigtigt skridt i udviklingen af den næste generation af robotter, især leveringsdrone og robotter, der opererer i kontorer eller hjem.





