
الروبوتات والذكاء الاصطناعي الفيزيائي
طريقة التعلم تمكن الروبوتات من التعلم من خلال مشاهدة البشر

 أضف Unite.AI إلى مصادرك المفضلة على Google
النقاط الرئيسيةتتيح تقنية WHIRL للروبوتات تعلم المهام المنزلية من خلال مشاهدة فيديوهات بشرية دون…
عرض المزيد
- تتيح تقنية WHIRL للروبوتات تعلم المهام المنزلية من خلال مشاهدة فيديوهات بشرية دون الحاجة إلى برمجة يدوية.
- تتميز الطريقة بقابلية التوسع بسهولة للمهام الجديدة والبيئات المنزلية الحقيقية، على عكس التعلم بالمحاكاة أو التعلم المعزز.
- تقوم الروبوتات التي تستخدم تقنية WHIRL بتكييف حركاتها مع أجهزتها الخاصة مع تحقيق نفس نتائج المهام.
تم تطوير طريقة تعلم جديدة من قبل باحثين في جامعة كارنيجي ميلون (CMU) تمكن الروبوتات من التعلم مباشرة من مقاطع فيديو للتفاعل البشري وتعميم المعلومات إلى مهام جديدة ، مما يساعد على تعلم كيفية إنجاز مهام المنزل. وتسمى هذه الطريقة WHIRL ، وهي تعني تعلم الروبوتات بتقليد البشر في البيئات الواقعية (In-the-wild Human Imitating Robot Learning) ، وتساعد الروبوت على ملاحظة المهام وجمع بيانات الفيديو في النهاية لتعلم كيفية إنجاز الوظيفة نفسها.
تم تقديم البحث في مؤتمر Robotics: Science and Systems في نيويورك.
التقليد كوسيلة للتعلم
شخار باهل هو طالب دكتوراه في معهد الروبوتات (RI) التابع لكلية علوم الحاسوب في جامعة كارنيجي ميلون.
“التقليد هو وسيلة رائعة للتعلم” ، قال باهل. “إعطاء الروبوتات القدرة على التعلم مباشرة من مشاهدة البشر لا يزال مشكلة غير محلولة في المجال ، ولكن هذا العمل يأخذ خطوة كبيرة في تمكين هذه القدرة”.
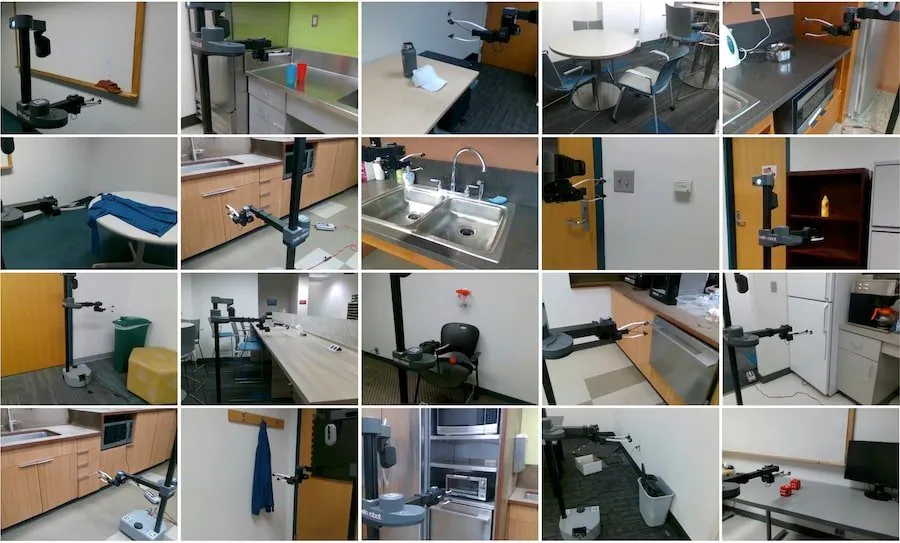
عمل باهل جنبًا إلى جنب مع ديباك باتاك وأبهيناف غوبتا ، وكلاهما أعضاء هيئة تدريس في RI. أضاف الفريق كاميرا وبرمجته إلى روبوت جاهز متاح تجاريًا تعلم كيفية إنجاز أكثر من 20 مهمة. وشملت هذه المهام كل شيء من فتح وإغلاق الأجهزة إلى إخراج كيس القمامة من الصندوق. كل مرة يشاهد الروبوت إنسانًا ينجز المهمة قبل محاولة القيام بها بنفسه.
باتاك هو أستاذ مساعد في RI.
“هذا العمل يقدم طريقة لجلب الروبوتات إلى المنزل” ، قال باتاك. “بدلاً من انتظار الروبوتات حتى يتم برمجة أو تدريبها بنجاح لإنجاز مهام مختلفة قبل نشرها في منازل الناس ، تسمح لنا هذه التكنولوجيا بنشر الروبوتات والسماح لها بتعلم كيفية إنجاز المهام ، مع التكيف مع بيئاتهم وتحسينها فقط من خلال المشاهدة”.
WHIRL مقابل الطرق الحالية
تعتمد معظم الطرق الحالية لتعليم الروبوت مهمة على التقليد أو التعلم بالتعزيز. مع التعلم بالتقليد ، يُشغل البشر الروبوت ويعلمونه كيفية إنجاز مهمة ، مما يتطلب إنجازها عدة مرات قبل أن يتعلم الروبوت. مع التعلم بالتعزيز ، يُدرّب الروبوت عادةً على ملايين الأمثلة في المحاكاة قبل تعديل التدريب إلى العالم الحقيقي.
في حين أن كلاً من هذه النماذج كفء في تعليم روبوت مهمة واحدة في بيئة منضبطة ، فإنها تثبت صعوبة في التوسع والنشر. ولكن مع WHIRL ، يمكن للروبوت التعلم من أي فيديو لمشاهدة إنسان ينجز مهمة. كما أنه من السهل توسيعه ، ولا يقتصر على مهمة محددة ، ويمكنه العمل في بيئات المنزل.
تمكن WHIRL الروبوتات من إنجاز المهام في بيئاتها الطبيعية. وعلى الرغم من أن المحاولات الأولى انتهت عادةً بالفشل ، إلا أنه يمكن أن يتعلم بسرعة بعد بضعة نجاحات فقط. لا ينجز الروبوت دائمًا المهمة بنفس الحركات مثل الإنسان ، ولكن ذلك لأن له أجزاء مختلفة تتحرك بشكل مختلف. ومع ذلك ، فإن النتيجة النهائية لإنجاز المهام هي دائمًا نفسها.
«لتوسيع نطاق الروبوتات في البيئات الواقعية، يجب أن تكون البيانات موثوقة ومستقرة، وينبغي أن تتحسن الروبوتات داخل بيئاتها من خلال التدرب بمفردها»، قال باتاك.


