
Робототехніка та фізичний ШІ
Інженери розробили людиноподібну руку для захоплення крихких об’єктів

 Додайте Unite.AI до бажаних джерел у Google
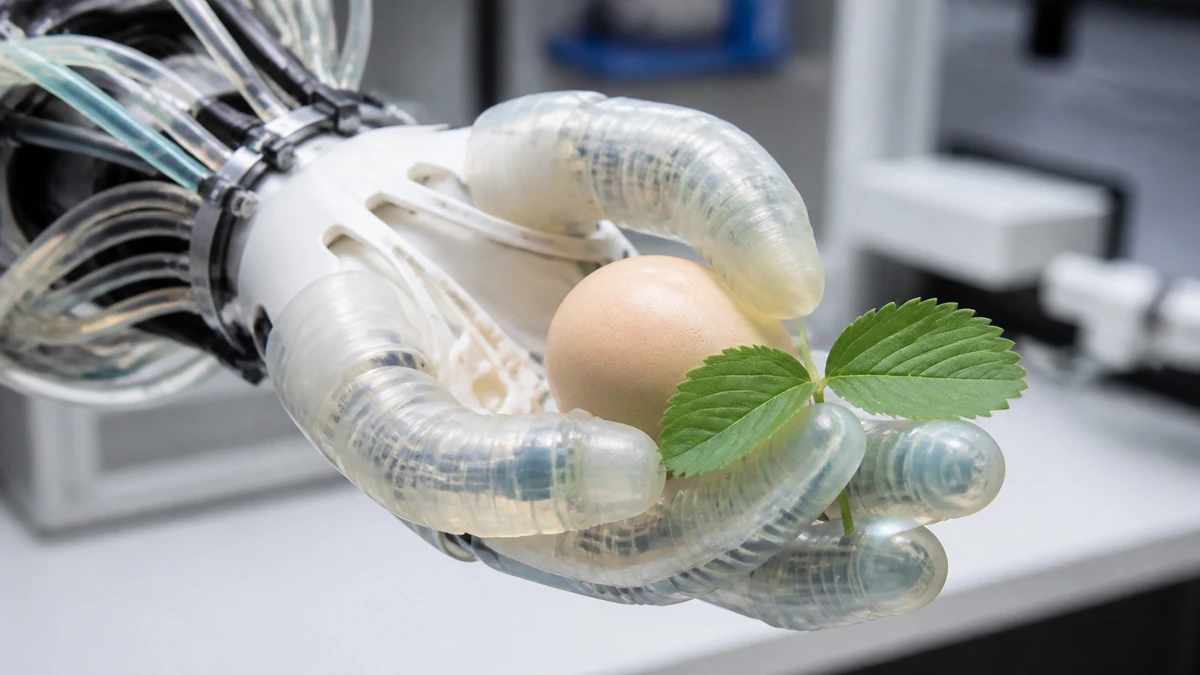
Команда інженерів з Університету штату Мічиган розробила і створила людиноподібну руку, яка значно краще виконує деликатні завдання порівняно з традиційно використовуваними. Нова роботизована рука може обробляти об’єкти, які є крихкими, легкими та мають неправильну форму.
Роботи в промисловому середовищі
Промислове середовище є однією з областей, які найбільш сильно впливають на розвиток робототехніки, оскільки ця технологія часто використовується для повторюваних операцій захоплення та контролю об’єктів.
Область робота, де знаходиться людська рука, називається кінцевим виконавцем або захоплювачем, і саме на цьому було зосереджено увагу в новому дослідженні, яке було опубліковано в Soft Robotics і має назву “Людиноподібні руки з великою силою захоплення, забезпеченої гібридними пневматичними актуаторами.”
Чан’юн Цао був головним автором і є директором Лабораторії м’яких машин і електроніки в Університеті штату Мічиган. Цао також є асистентом-професором у галузі Упаковки, Механічної інженерії та Електротехніки та комп’ютерних наук.
“Нова конструкція людиноподібної руки є м’яким-твердим гнучким захоплювачем. Вона може генерувати більшу силу захоплення, ніж традиційна чисто м’яка рука, і одночасно бути більш стабільною для точної маніпуляції, ніж інші аналоги, які використовуються для важчих об’єктів”, – сказав Цао.
М’які захоплювачі
М’які захоплювачі зазвичай використовуються, коли об’єкт є крихким, легким і має неправильну форму. Однак вони мають багато недоліків, включаючи гострі поверхні, погану стабільність захоплення при несбалансированих навантаженнях та слабшу силу захоплення для важких об’єктів.
Цао і його команда розглядали взаємодію людини з середовищем, включаючи збирання фруктів і чутливу медичну допомогу, при розробці нової людиноподібної руки. Вони визначили, що більшість систем захоплення не ефективні в тих областях, де вони найбільш потрібні, таких як завдання, які вимагають тверду взаємодію з крихкими об’єктами.
За словами команди, прототип продемонстрував чутливий, швидкий і легкий захоплювач, який міг виконувати різні завдання.
Різні пальці на м’якій людиноподібній руці виготовлені з гібридного пневматичного актуатора, також званого FHPA, і їх вигин контролюється стисненим повітрям. Цей процес призводить до того, що кожний палець може бути контрольований незалежно від інших.
“Традиційні жорсткі захоплювачі для промислових застосунків зазвичай виготовляються з простих, але надійних жорстких конструкцій, які допомагають генерувати великі сили, високу точність і повторюваність”, – сказав Цао. “Предложена м’яка людиноподібна рука продемонструвала excelente адаптивність і сумісність при захопленні об’єктів складної форми та крихких об’єктів, одночасно зберігаючи високий рівень жорсткості для застосування сильних зусиль для підняття важких об’єктів.”
FHPA
FHPA складається з твердих і м’яких компонентів.
“Вони поєднують переваги деформативності, адаптивності та піддатливості м’яких захоплювачів, одночасно зберігаючи велику вихідну силу, яка походить від жорсткості актуатора”, – сказав Цао.
За словами Цао, нова людиноподібна рука може бути використана в завданнях, таких як збирання фруктів, автоматизована упаковка, медична допомога та хірургічна робототехніка.
Команда тепер планує поєднати свою роботу з попередніми розробками Цао, які включають “розумні” захоплювачі. Вони також хочуть інтегрувати надруковані сенсори в матеріал захоплення та поєднати гібридний захоплювач з моделями “м’яких рук”, що призведе до більш точного представлення людських дій серед роботів.


