Robotik och fysisk AI
MIT leder vägen inom AI-driven lagerhuseffektivitet

 Lägg till Unite.AI bland dina föredragna källor på Google
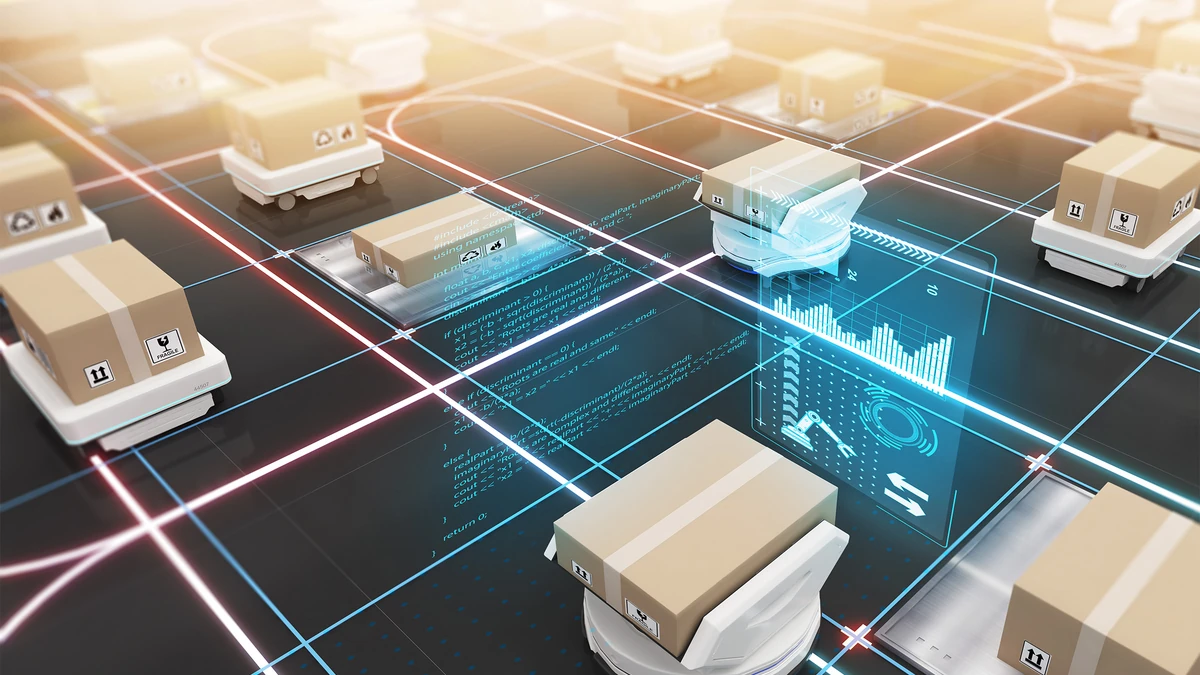
I en era som alltmer definieras av automation och effektivitet har robotteknik blivit en hörnsten i lagerverksamheten inom olika sektorer, från e-handel till bilproduktion. Visionen om hundratals robotar som snabbt navigerar på enorma lagergolv, hämtar och transporterar varor för packning och leverans, är inte längre bara en framtidsfantasi utan en nutidsverklighet. Men denna robotrevolution medför sina egna utmaningar.
I hjärtat av dessa utmaningar ligger den intrikata uppgiften att hantera en armé av robotar – ofta hundratals – inom ramen för en lagermiljö. Det primära hindret är att säkerställa att dessa autonoma agenter effektivt når sina destinationer utan störningar. Givet komplexiteten och dynamiken i lageraktiviteter fungerar traditionella sökalgoritmer ofta inte tillräckligt bra. Svårigheten är liknande att orkestrera en rörelse av rörelser där varje robot, likt en enskild musiker, måste utföra i harmoni med andra för att undvika operativt kaos. Den snabba takten i aktiviteter inom områden som e-handel och tillverkning lägger till en ytterligare komplexitetsnivå, vilket kräver lösningar som inte bara är effektiva utan också snabba.
Denna scen sätter scenen för innovativa lösningar som kan hantera den mångfacetterade naturen av robotstyrning i lager. Som vi kommer att utforska har forskare från Massachusetts Institute of Technology (MIT) tagit sig an denna utmaning med en banbrytande metod, som utnyttjar kraften från artificiell intelligens för att omvandla effektiviteten och effektiiviteten hos lagerrobotar.
MIT:s innovativa AI-lösning för robotträngsel
Ett team av MIT-forskare, som tillämpade principer från sitt arbete med AI-drivna trafikstockningslösningar, utvecklade en djupinlärningsmodell anpassad till komplexiteten i lagerverksamheten. Denna modell representerar ett betydande språng framåt i robotvägplanering och hantering.
Centrum i deras tillvägagångssätt är en sofistikerad neural nätverksarkitektur utformad för att koda och bearbeta en rikedom av information om lagermiljön. Detta inkluderar positionering och planerade rutter för robotarna, deras tilldelade uppgifter och potentiella hinder. AI-systemet använder denna rika dataset för att förutsäga de mest effektiva strategierna för att lindra trängsel, och därmed förbättra den övergripande effektiviteten i lagerverksamheten.
Det som särskiljer denna modell är dess fokus på att dela in robotarna i hanterbara grupper. Istället för att försöka styra varje robot individuellt identifierar systemet mindre kluster av robotar och tillämpar traditionella algoritmer för att optimera deras rörelser. Denna metod dramatiskt accelererar processen för att lindra trängsel, och rapporteras uppnå hastigheter nästan fyra gånger snabbare än konventionella slumpmässiga sökmetoder.
Djupinlärningsmodellens förmåga att gruppera robotar och effektivt omleda dem visar en anmärkningsvärd framsteg inom realtidsoperativa beslutsfattanden. Som Cathy Wu, den Gilbert W. Winslow Career Development Assistant Professor i civil och miljöteknik (CEE) vid MIT och en nyckelmedlem i denna forskningsinitiativ, påpekar, är deras neurala nätverksarkitektur inte bara teoretiskt sund utan också praktiskt lämplig för skalan och komplexiteten i moderna lager.
“Vi utvecklade en ny neural nätverksarkitektur som faktiskt är lämplig för realtidsoperationer i skala och komplexitet för dessa lager. Den kan koda hundratals robotar i termer av deras banor, ursprung, destinationer och relationer med andra robotar, och den kan göra detta på ett effektivt sätt som återanvänder beräkningar över grupper av robotar”, säger Wu.
Operativa framsteg och effektivitetsvinster
Implementeringen av MIT:s AI-drivna tillvägagångssätt i lagerrobotik markerar ett transformerande steg i operativ effektivitet och effektiivitet. Modellen, genom att fokusera på mindre grupper av robotar, rationaliserar processen för att hantera och omleda robotrörelser inom en livlig lagermiljö. Denna metodologiska skiftning har lett till betydande förbättringar i hantering av robotträngsel, en återkommande utmaning i lagerhantering.
En av de mest slående resultaten av detta tillvägagångssätt är den tydliga ökningen av avträngningshastighet. Genom att tillämpa AI-modellen kan lager avtränga robottrafik nästan fyra gånger snabbare jämfört med traditionella slumpmässiga sökmetoder. Detta språng i effektivitet är inte bara en numerisk triumf utan en praktisk förbättring som direkt översätts till snabbare orderbehandling, minskad nedtid och en allmän ökning av produktivitet.
Dessutom har denna innovativa lösning bredare implikationer bortom bara operativ hastighet. Den säkerställer en mer harmonisk och mindre kollisionsbenägen miljö för robotarna. Förmågan hos AI-systemet att dynamiskt anpassa sig till förändrade scenarier inom lager, omleda robotar och omberäkna banor efter behov, indikerar en betydande framsteg inom autonom robotstyrning.
Dessa effektivitetsvinster är inte bara begränsade till den teoretiska sfären utan har visat lovande resultat i olika simulerade miljöer, inklusive typiska lagermiljöer och mer komplexa, labyrintiska strukturer. Flexibiliteten och robustheten i denna AI-modell demonstrerar dess potential för tillämpning i en rad sammanhang som går bortom traditionella lagerlayouter.
Denna sektion understryker de tangibla fördelarna med MIT:s AI-lösning i att förbättra lagerverksamheten, och sätter en ny standard inom området för robotstyrning.
Större tillämpningar och framtida riktningar
Utöver området för lagerlogistik har implikationerna av MIT:s AI-drivna tillvägagångssätt i robotstyrning långtgående konsekvenser. De grundläggande principer och tekniker som utvecklats av forskarteamet har potentialen att revolutionera en mängd komplexa planeringsuppgifter. Till exempel, inom områden som datorchipsdesign eller ledningsroutning i stora byggnadsprojekt, är utmaningarna att effektivt hantera utrymme och undvika konflikter analogt med dem i lagerrobotik. Tillämpningen av denna AI-modell i sådana scenarier kunde leda till betydande förbättringar i designeffektivitet och operativ effektivitet.
Med blicken riktad mot framtiden finns en lovande väg i att härleda enklare, regelbaserade insikter från den neurala nätverksmodellen. Den nuvarande tillståndet för AI-lösningar, trots att de är kraftfulla, fungerar ofta som en “svart låda”, vilket gör beslutsprocessen ogenomskinlig. Att förenkla den neurala nätverksmodellens beslut till mer transparenta, regelbaserade strategier kunde underlätta enklare implementering och underhåll i realvärldssammanhang, särskilt inom branscher där förståelsen av logiken bakom AI-beslut är avgörande.
Forskarteamets strävan att förbättra tolkbarheten av AI-beslut ligger i linje med en bredare trend inom området: jakten på AI-system som inte bara är kraftfulla och effektiva utan också förståeliga och ansvariga. Medan AI fortsätter att tränga in i olika sektorer förväntas efterfrågan på sådana transparenta system öka.
Det banbrytande arbetet av MIT-teamet, med stöd från samarbeten med enheter som Amazon (AMZN ) och MIT Amazon Science Hub, visar den pågående utvecklingen av AI i att lösa komplexa realvärldsproblem. Det understryker en framtid där AI:s roll inte är begränsad till att utföra uppgifter utan också till att optimera och revolutionera hur branscher fungerar.
Med dessa framsteg och framtida möjligheter står vi på tröskeln till en ny era inom robotik och AI-tillämpningar, en era som kännetecknas av effektivitet, skalbarhet och en djupare integration av AI i den industriella verksamhetens vävnad.