
Модели и платформы ИИ
Военные США приближаются к созданию автономных внедорожных боевых машин

 Добавьте Unite.AI в избранные источники в Google
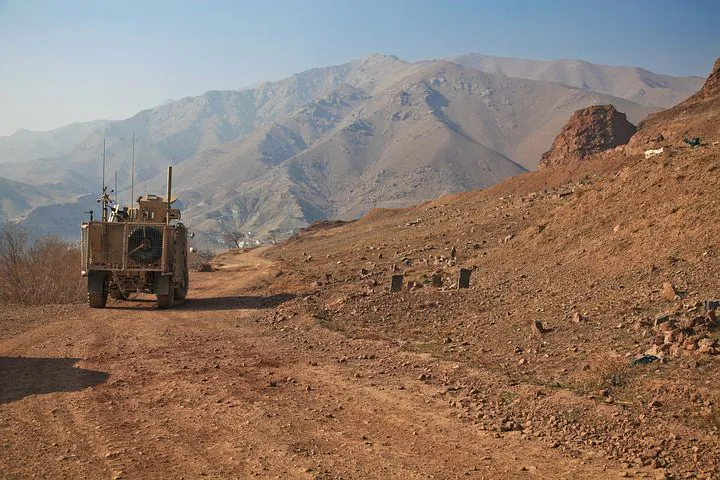
Ключевые моментыAPPLD позволяет автономным транспортным средствам учиться навигации, наблюдая за тем…
Показать больше
- APPLD позволяет автономным транспортным средствам учиться навигации, наблюдая за тем, как человек управляет автомобилем с помощью геймпада Xbox.
- Система настраивает существующие параметры навигации, а не заменяет всю классическую систему управления.
- Обученные автомобили с APPLD перемещались по бездорожью быстрее и с меньшим количеством ошибок, чем водители-люди.
Исследователи из Командования по разработке боевых возможностей армии США и Университета Техаса в Остине разработали алгоритм, который может иметь серьезные последствия для автономных транспортных средств. С помощью этого алгоритма автономные наземные транспортные средства могут улучшать свои собственные системы навигации, наблюдая за тем, как человек управляет транспортным средством.
Разработанный исследователями подход называется адаптивным планированием параметров обучения с демонстрацией, или APPLD. Он был протестирован на экспериментальном автономном наземном транспортном средстве армии.
Исследование было опубликовано в IEEE Robotics and Automation Letters. Работа озаглавлена «APPLD: Адаптивное планирование параметров обучения с демонстрацией.»
APPLD
Доктор Гарретт Уорнелл – исследователь армии.
«Используя подходы, такие как APPLD, текущие солдаты в существующих учебных заведениях смогут внести свой вклад в улучшение автономных систем, просто управляя своими транспортными средствами как обычно», – сказал Уорнелл. «Такие методы будут важным вкладом в планы армии по разработке и созданию следующего поколения боевых машин, которые смогут автономно ориентироваться в условиях внедорожных развертываний».
Чтобы разработать новую систему, исследователи объединили алгоритмы машинного обучения с демонстрацией и классические автономные системы навигации. Одним из лучших преимуществ этого подхода является то, что он позволяет APPLD улучшать существующую систему, чтобы она вела себя более как человек, а не заменяет всю классическую систему.
Благодаря этому, развернутая система способна сохранять такие функции, как оптимальность, объяснимость и безопасность, которые присутствуют в классических системах навигации, а также создает более гибкую систему, которая может адаптироваться к новым условиям.
«Одна демонстрация вождения человека, предоставленная с помощью обычной беспроводной игровой консоли Xbox, позволила APPLD научиться настраивать систему автономной навигации транспортного средства по-разному в зависимости от конкретной местной среды», – сказал Уорнелл. «Например, когда в узком коридоре, человеческий водитель замедлял скорость и ехал осторожно. После наблюдения за этим поведением автономная система научилась также снижать свою максимальную скорость и увеличивать свой вычислительный бюджет в аналогичных средах. Это в конечном итоге позволило транспортному средству успешно ориентироваться автономно в других узких коридорах, где оно ранее потерпело неудачу».
https://www.youtube.com/watch?v=u2xxPTZA0DY
Результаты показали, что обученная система APPLD могла ориентироваться в тестовых средах более эффективно и с меньшим количеством ошибок по сравнению с классической системой. Кроме того, она могла ориентироваться в среде быстрее, чем человек, ответственный за ее обучение.
Доктор Питер Стоун – профессор и председатель Робототехнического консорциума в Университете Техаса в Остине.
«С точки зрения машинного обучения APPLD контрастирует с так называемыми системами обучения от начала до конца, которые пытаются выучить всю систему навигации с нуля», – сказал Стоун. «Эти подходы обычно требуют много данных и могут привести к поведению, которое не является ни безопасным, ни надежным. APPLD использует части системы управления, которые были тщательно разработаны, а также фокусирует усилия машинного обучения на процессе настройки параметров, который часто основан на интуиции одного человека».
Новая система позволяет непрофессионалам в области робототехники обучать и улучшать навигацию автономных транспортных средств. Например, неограниченное количество пользователей может предоставить данные, необходимые для улучшения системы, вместо того, чтобы полагаться на группу экспертов-инженеров, которые вручную изменяют систему.
Доктор Джонатан Финк – исследователь армии.
«Текущие автономные системы навигации обычно должны быть настроены вручную для каждой новой среды развертывания», – сказал Финк. «Этот процесс чрезвычайно сложен – он должен быть выполнен кем-то с обширной подготовкой в области робототехники и требует много проб и ошибок, пока не будут найдены правильные настройки системы. Напротив, APPLD настраивает систему автоматически, наблюдая за тем, как человек управляет системой – что может сделать любой, кто имеет опыт работы с игровой консолью. Во время развертывания APPLD также позволяет системе настраивать себя в реальном времени, когда меняется среда».
Военное применение
Эта система будет полезна для армии, которая в настоящее время работает над разработкой современных необязательно экипированных боевых машин и роботизированных боевых машин. На данный момент многие среды слишком сложны даже для лучших автономных систем навигации.
Доктор Сюэсу Сяо – постдокторант в Университете Техаса в Остине и ведущий автор статьи.
«Помимо непосредственной актуальности для армии, APPLD также создает возможность для моста между традиционными инженерными подходами и возникающими методами машинного обучения, чтобы создать надежные, адаптивные и универсальные мобильные роботы в реальном мире», – сказал Сяо.
Система APPLD теперь будет протестирована в различных наружных средах. Команда исследователей также проверит, могут ли дополнительные сенсорные данные помочь системам выучить более сложные поведения.


