
Робототехника и физический ИИ
Исследователи разработали мягкого роботизированного насекомого с искусственными мышцами

 Добавьте Unite.AI в избранные источники в Google
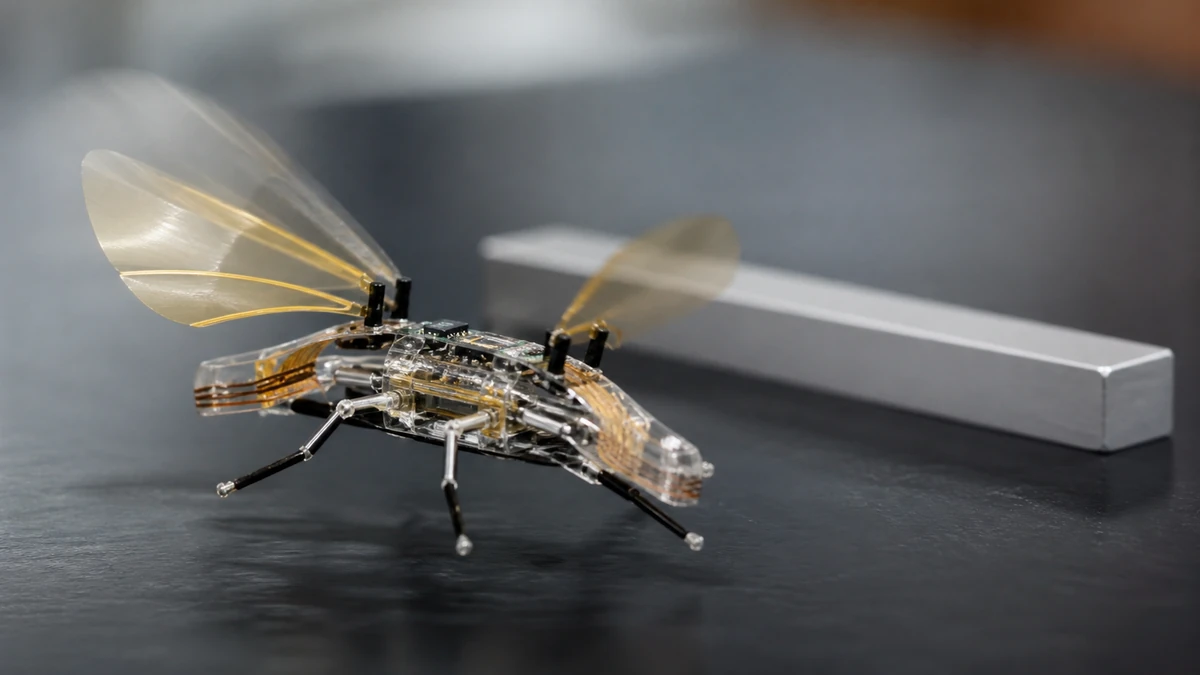
Исследователи в Школе инженерии ЭПФЛ разработали тип мягкого роботизированного насекомого, которое имеет искусственные мышцы и может двигаться со скоростью 3 см в секунду.
Последние достижения в области искусственного интеллекта (ИИ) и робототехники приближают нас к миру, который ранее был немыслимым. Это мир, в котором существуют такие вещи, как рои роботизированных насекомых.
Были разработаны две разные версии мягкого роботизированного насекомого, называемого DEAnsect. Первая была подключена с помощью сверхтонких проводов и была чрезвычайно прочной. Она могла быть сложена и даже продолжать двигаться после удара ленточкой или раздавливания обувью.
Вторая модель, разработанная исследователями, является беспроводной и автономной. Она весит менее 1 грамма, даже несмотря на то, что несет на себе батарею и все электронные компоненты. Для “мозга” интеллектуального роботизированного насекомого используется микроконтроллер, а “глазами” являются фотодиоды. Это позволяет ему идентифицировать черно-белые узоры и следовать любой линии, нарисованной на земле.
DEAnsect был результатом работы команды в Лаборатории мягких преобразователей (LMTS) ЭПФЛ. Они работали с Лабораторией интегрированных исполнительных механизмов (LAI) и коллегами из Университета Сержи-Понтуаз, Франция. Исследование было недавно опубликовано в Science Robotics.
DEAnsect имеет диэлектрические эластомерные актуаторы, или DEA. Они представляют собой тип искусственных мышц, толщиной с человеческий волос, и они продвигают насекомое вперед с помощью вибраций. DEA – это то, что делает мягкого роботизированного насекомого таким легким и способным двигаться быстро. DEA также помогают мягкому роботизированному насекомому маневрировать в различных средах, включая волнистые поверхности.
Искусственные мышцы содержат эластомерную мембрану, размещенную между двумя мягкими электродами. Когда прикладывается напряжение, электроды прикрепляются друг к другу, и мембрана сжимается. Мембрана затем возвращается к своей исходной форме, когда напряжение выключается.
Каждая из трех ног мягкого роботизированного насекомого имеет такие мышцы. Движение генерируется путем включения и выключения напряжения, но это должно быть сделано очень быстро. Фактическая скорость составляет 400 раз в секунду, чтобы продвинуть мягкое роботизированное насекомое.
Исследовательская команда полагалась на нанофабрикацию, чтобы искусственные мышцы могли работать при более низких напряжениях. Конкретно, они уменьшили толщину эластомерной мембраны. Они также разработали мягкие, высокопроводные электроды, которые имеют толщину всего несколько молекул. Благодаря этому дизайну исследователи смогли значительно уменьшить размер источника питания.
Герберт Шиа – директор LMTS.
“DEA обычно работают при нескольких киловольтах, что требует большого блока питания”, – объясняет Шиа. “Наш дизайн позволил роботу, который сам весит всего 0,2 грамма, нести все, что ему нужно, на спине. Этот метод открывает новые возможности для широкого использования DEA в робототехнике, для роев интеллектуальных роботизированных насекомых, для инспекции или удаленного ремонта, или даже для более глубокого понимания колоний насекомых, отправив робота жить среди них.”
“Мы в настоящее время работаем над беспроводной и полностью мягкой версией со Стэнфордским университетом”, – говорит Шиа. “В долгосрочной перспективе мы планируем оснастить новые датчики и излучатели насекомыми, чтобы они могли общаться напрямую друг с другом.”


