
Робототехника и физический ИИ
Миллиметровые роботы, управляемые магнитными полями

 Добавьте Unite.AI в избранные источники в Google
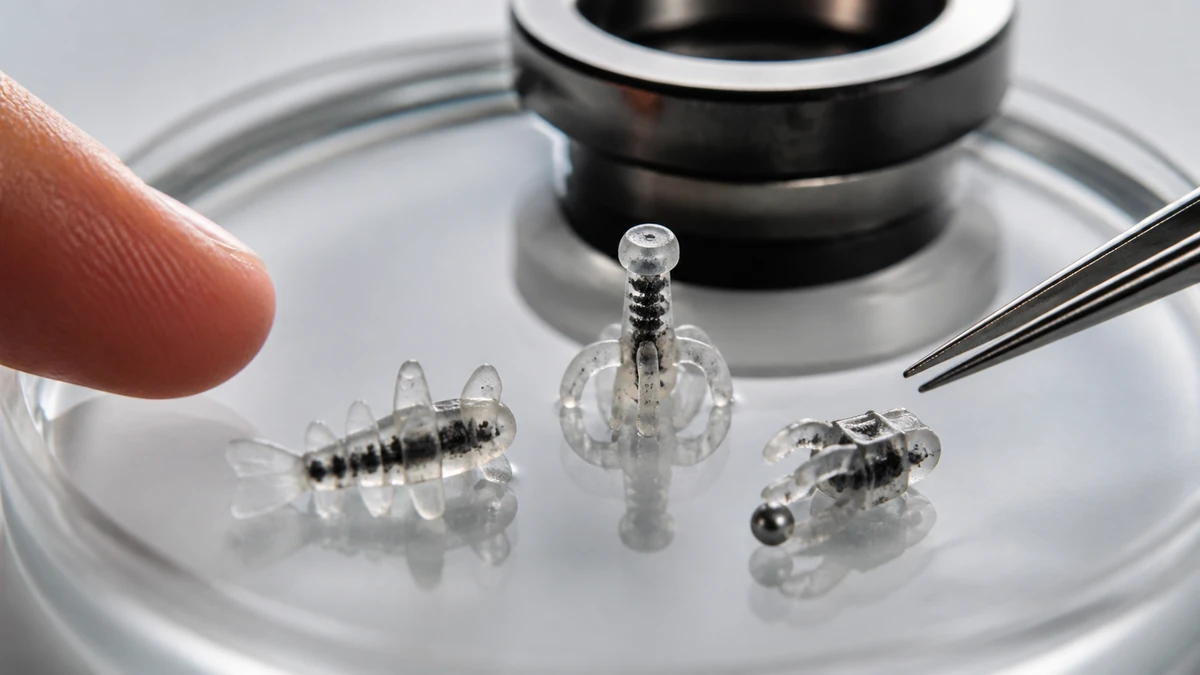
Ученые из Наньянского технологического университета (NTU Singapore) разработали миллиметровые роботы, которые управляются магнитными полями. Эти роботы способны выполнять высокомaneвренные и ловкие манипуляции, и они могут иметь большое влияние в таких областях, как биомедицина и производство.
Исследование было опубликовано в научном журнале Advanced Materials в мае.
Развитие существующих небольших роботов
Миниатюрные роботы были созданы путем внедрения магнитных микрочастиц в биосовместимые полимеры, которые являются нетоксичными материалами для человека. Роботы запрограммированы так, что когда к ним прикладываются магнитные поля, они выполняют желаемые функции.
Новая технология основана на предыдущих небольших роботах, и новые дополнения включают оптимизированную способность двигаться в шести степенях свободы (DoF), что является трансляционным движением вдоль трех пространственных осей и вращательным движением вокруг этих осей, или углами крена, тангажа и рыскания.
Исследователи ранее уже разработали миниатюрные роботы с шестью степенями свободы, но новые версии могут вращаться в 43 раза быстрее в критической шестой степени свободы, если их ориентация точно контролируется.
https://www.youtube.com/watch?v=jLu7q7ieQek&t=21s
Благодаря использованию «мягких» материалов в их конструкции, роботы могут имитировать механические качества. Например, один может плавать, а другой может схватить, поднять и точно положить миниатюрные объекты.
Помощник профессора Люм Гуо Чжан из Школы медицины и аэрокосмического инженерного дела является основным автором исследования.
По словам профессора Люма, основное достижение сильно зависит от открытия «неуловимого» третьего и последнего основного вектора магнитных полей. До этого открытия прикладываемые магнитные поля определялись только в терминах двух основных векторов.
“Моя команда стремилась раскрыть фундаментальные принципы работы миниатюрных роботов, имеющих шесть степеней свободы, посредством этой работы. Понимая физику этих миниатюрных роботов, мы теперь можем точно контролировать их движения. Кроме того, наш предложенный метод изготовления может намагнитить эти роботы, чтобы произвести 51-297 раз больше шести степеней свободы, чем другие существующие устройства. Наши результаты поэтому имеют решающее значение и представляют собой значительный прорыв в технологии небольших роботов”, – сказал профессор Люм.
Миниатюрные роботы имеют размер примерно с зерно риса, поэтому они полезны, когда необходимо добраться до замкнутых и ограниченных пространств, где не могут работать крупные роботы. Это означает, что новое развитие особенно полезно в медицине.
Роботы можно управлять удаленно оператором и программой, работающей на управляющем компьютере. Программа изменяет силу и направление магнитных полей, генерируемых электромагнитной катушкой.
В медицине миниатюрные роботы могут достичь определенных жизненно важных органов, таких как мозг, но для этого потребуется много больше тестирования и настройки, прежде чем они смогут быть применены таким образом.
Соавторами исследования являются аспиранты Сюй Чаню и Ян Цзилинь из Школы механики и аэрокосмического инженерного дела.
“Помимо хирургии, наши роботы также могут быть полезны в биомедицинских приложениях, таких как сборка устройств «лаборатория на кристалле», которые могут быть использованы для клинической диагностики путем интеграции нескольких лабораторных процессов на одном кристалле», – сказали они.
Тестирование роботов
Исследовательская команда протестировала роботов в лабораторных экспериментах и продемонстрировала их ловкость и скорость.
С помощью робота, вдохновленного медузой, команда управляла им, чтобы он проплыл через узкую преграду, когда был подвешен в воде. Этот эксперимент продемонстрировал, как роботы могут ориентироваться в барьерах в динамичных и неопределенных средах, что означает, что в будущем они могут быть использованы для целевых биомедицинских приложений, таких как хирургические процедуры.
Миниатюрный робот также превысил самую быструю вращение любого существующего миниатюрного робота.
Исследовательская команда теперь намерена сделать роботов еще меньшими, уменьшив их размер до нескольких сотен микрометров. Они также хотят, чтобы они в конечном итоге стали полностью автономными.


