
Робототехника и физический ИИ
Таракан с оборудованием для поиска и спасения, оснащенным ИИ

 Добавьте Unite.AI в избранные источники в Google
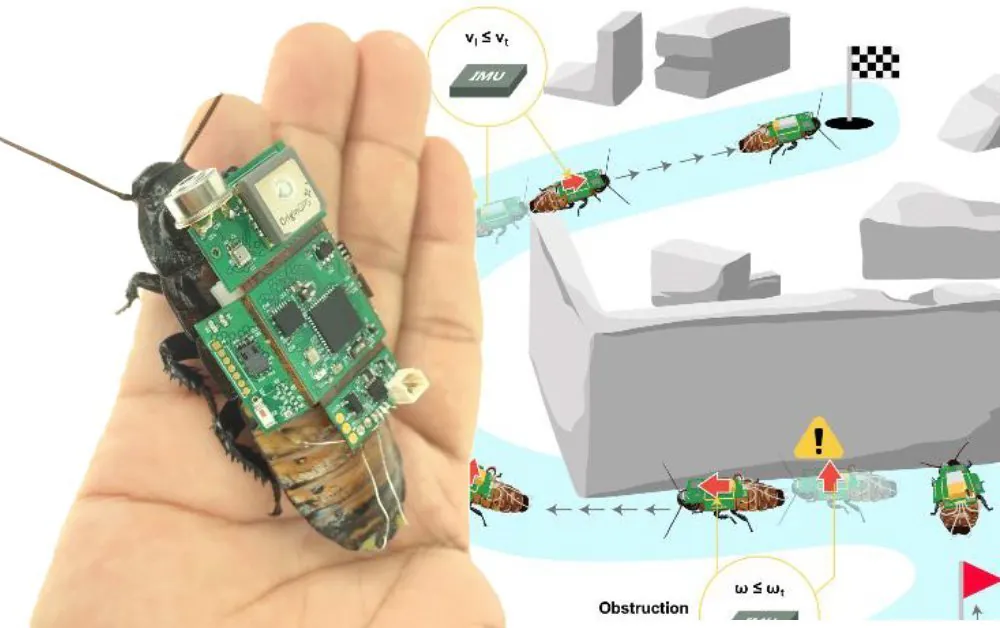
Международные исследователи в области робототехники разработали систему поиска и спасения в городской среде (USAR), которая использует “руливаемого” живого таракана для транспортировки миниатюризированной машины с возможностью обучения на основе инфракрасного обнаружения выживших в сценариях катастроф, которые невозможно преодолеть другими способами.
Система является совместной работой исследовательских отделов в Сингапуре, Китае, Германии и Великобритании. Она использует таракана из Мадагаскара в качестве транспортного средства и имеет достаточно мощность, чтобы работать несколько часов.

Источник: https://arxiv.org/abs/2105.10869
Гибридная система спасения оснащена моделью машинного обучения для обнаружения человека, которая была обучена на инфракрасных изображениях, и питает мобильную систему инфракрасного обнаружения, которая может работать автономно при необходимости, сообщая о найденных выживших обратно на базовую операционную станцию.
Ограниченные местные ресурсы
Фреймворк машинного обучения требует работать на чрезвычайно скудных ресурсах: только 191,8 кБ статической ОЗУ и 1988 кБ флеш-памяти остаются для системы от общих требований к питанию устройства, которое также должно обеспечивать электрический стимул для насекомого.

Три функциональных блока “рюкзака” таракана, изображенные выше, включают беспроводную стимуляцию, основной блок управления и периферийные компоненты, с системой машинного обучения на основе инфракрасных данных и функциональностью навигации, встроенной в основной блок управления. Цепь устройства была разделена на несколько компонентов, чтобы лучше соответствовать геометрии таракана.
Таракан из Мадагаскара (один из крупнейших видов в мире, с максимальной грузоподъемностью 15 г) управляется небольшими электрическими ударами, которые направляют его в одну или другую сторону, реализованные четырьмя электродами, имплантированными в антенны (церки) и в брюшко насекомого. Электроды закреплены пчелиным воском.
Добавление ИИ в поиск и спасение насекомых
Новая инициатива развивает предыдущую работу Университета Калифорнии в Беркли и Наньянского технологического университета Сингапура, которая впервые предложила использовать руливаемых жуков в сценариях поиска и спасения.
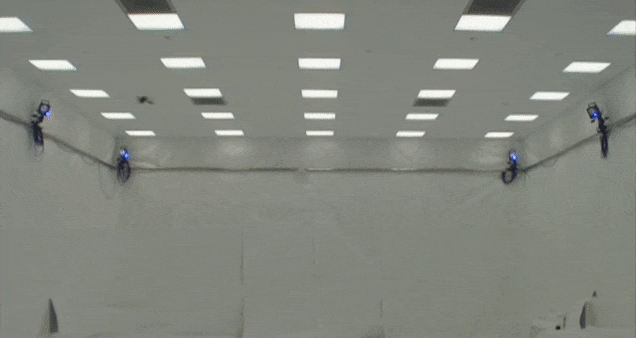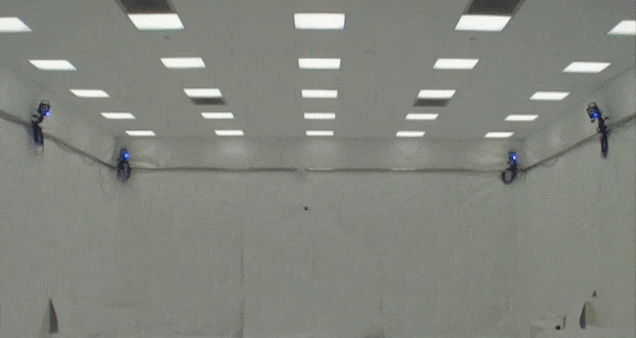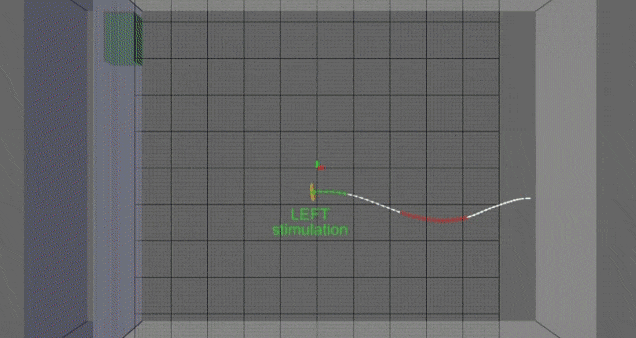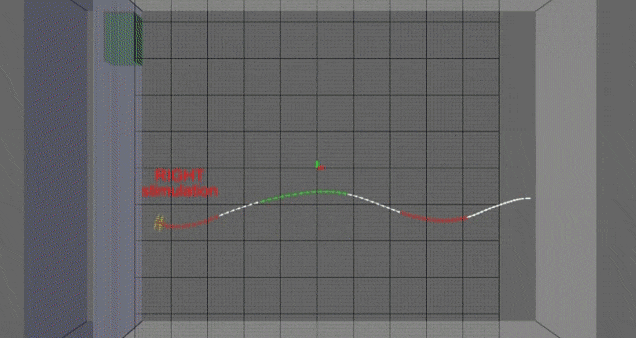
Исследование 2016 года по контролю полета жука. Источник: https://www.youtube.com/watch?v=iljHXpE4LG8
Хотя жуки имеют дополнительную способность летать, их грузоподъемность уменьшается, снижая потенциальные возможности бортовых технологий, и увеличивая требования к потреблению энергии до критического уровня, особенно в случае, когда необходимо запускать алгоритм машинного обучения.
Бортная автономная система распознавания человека использует модель классификации изображений, использующую машины опорных векторов (SVM) и гистограмму направленных градиентов.
Движение таракана направляется интегрированной системой навигации и направляет “биоробота” к предопределенной цели без каких-либо знаний о препятствиях. В основном навигационные способности таракана сами по себе решают большинство проблем, связанных с достижением недоступного места.
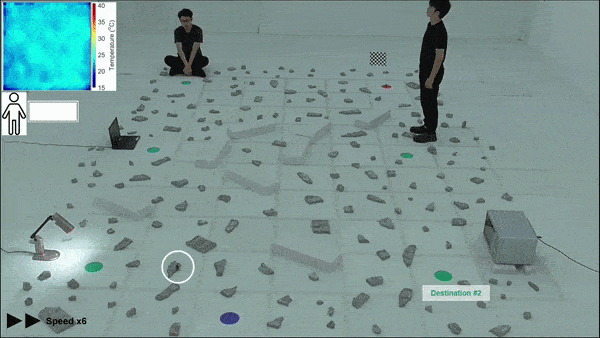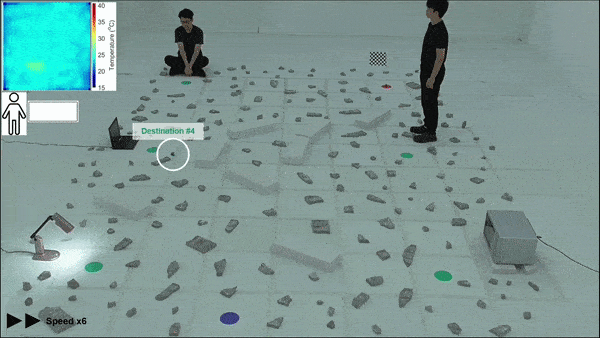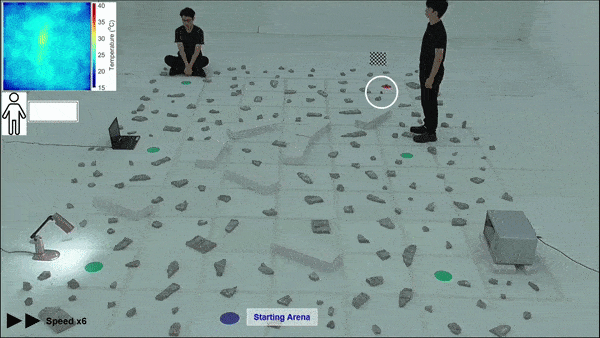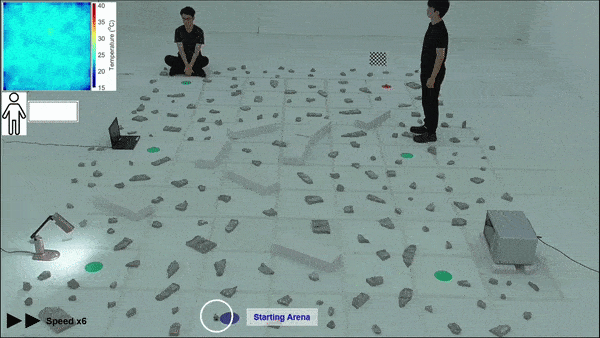
Источник: https://arxiv.org/abs/2105.10869
Бортная инфракрасная система захватывает изображения с частотой 1 Гц, работает успешно в темных зонах и беспроводным образом сообщает о найденных выживших в центр управления в режиме реального времени. Чтобы сохранить энергию, система анализа изображений начинает работать только при срабатывании положительного инфракрасного сигнала.
Модель занимает всего 18,3 кБ флеш-памяти и 52,2 кБ статической ОЗУ, достигая времени вычисления 95 миллисекунд. Разумное время обработки имеет решающее значение в сценарии поиска и спасения, поскольку удаленные инфракрасные сигналы могли бы быть пропущены в интервале обработки, пока таракан меняет направление и проходит местность.
Система также оснащена датчиками для мониторинга температуры, влажности и CO2, чтобы сообщать о местных условиях для возможной спасательной операции и чтобы позволить центру управления направлять насекомое away от любой ситуации, которая могла бы представлять опасность для него.
Тестирование в симулированных местностях
Система была протестирована в симулированном сценарии катастрофы (изображение выше), с эффективным преодолением препятствий, за исключением определенных особенно сложных конфигураций, включающих крутые подъемы, поскольку таракан находится в невыгодном положении из-за прикрепленного оборудования.

Архитектура навигации изначально имела тенденцию застревать на подавляющих препятствиях, таких как ситуации, когда даже таракан не мог продвинуться дальше, и исследователи впоследствии разработали прогностическую систему навигации с обратной связью, чтобы улучшить производительность перед лицом высоких препятствий. Система смогла достичь 100% успеха в средах с отсутствием или низкими препятствиями и более высокого успеха с высокими препятствиями.
Где неудача произошла, исследователи заключили, что это можно было бы исправить, увеличив продолжительность эксперимента, хотя это логически имеет последствия в сценарии поиска и спасения, критичном для времени.
Инфракрасный вид
Бортная инфракрасная камера имеет скромные характеристики, работающие при разрешении 32×32 пикселя с углом зрения 90 градусов. Изображения, когда они срабатывают, передаются через медианный фильтр шума.
Система достигает 87% успеха в различении человеческих объектов от других типов тепловых сигналов, увеличиваясь до 90%, когда в радиусе 0,5 м и 1,5 м.
Из-за ограничений энергии и размера микросхемы первоначальное исследование не включает в себя бортовую систему локализации, и поэтому невозможно отслеживать положение таракана в режиме реального времени. Исследователи предлагают, что(dead reckoning) может быть реализована как энергосберегающее решение, с низкоэнергетическими сигналами местоположения, передаваемыми обратно в центр управления, в будущих реализациях.
Насекомые как операторы поиска и спасения
Последние десять лет принесли ряд исследовательских проектов, направленных на использование живучести и навигационной силы насекомых для создания гибридных или чисто роботических систем поиска и спасения. Кроме работы 2016 года, связанной с жуками, которая предшествует этой последней инициативе, было много попыток воссоздать возможности насекомых в чисто роботизированной форме.
К ним относятся проект исследования 2019 года из UoC, который предложил эргономически простого робота, основанного на принципах таракана, один из первых проектов своего рода, решающий проблему крайней хрупкости роботизированных насекомых.



