
Робототехника и физический ИИ
Биогибридная робототехника: живая кожа успешно прикреплена к гуманоидным роботам

 Добавьте Unite.AI в избранные источники в Google
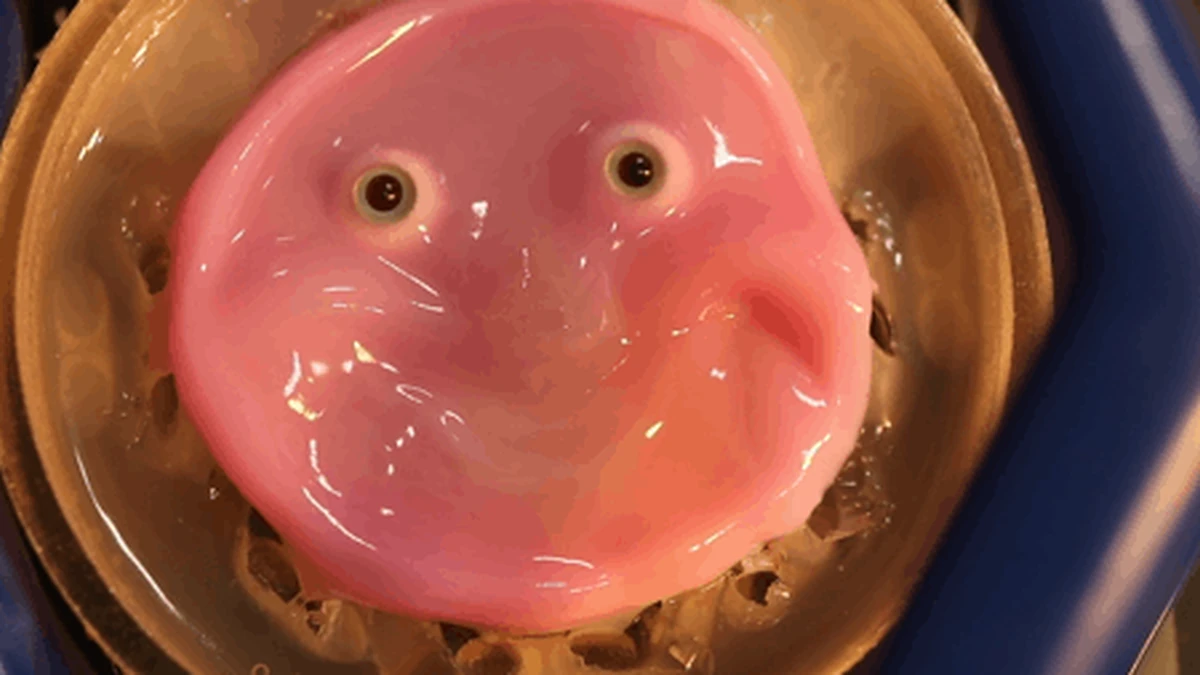
В рамках новаторского развития, исследователи успешно прикрепили инженерную кожу к сложным формам гуманоидных роботов. Это достижение является значительным шагом вперед в области биогибридной робототехники, сочетающей биологию с механической инженерией для создания более реалистичных и функциональных роботических систем.
Прорыв, возглавляемый профессором Сёдзи Такэути из Токийского университета, решает давнюю проблему в робототехнике: создание бесшовного интерфейса между искусственными структурами и биологическими тканями. Это инновация не только повышает эстетическую привлекательность гуманоидных роботов, но также открывает новые возможности для их функциональности и взаимодействия с окружающей средой.
Инновация: прикрепление живой кожи к роботам
Ключ к этому прогрессу лежит в новом подходе команды к адгезии кожи, вдохновленном человеческой анатомией. Повторяя структуру кожных связок, исследователи разработали метод, который позволяет инженерной коже эффективно прикрепляться к поверхности робота.
Центральным моментом этой техники является использование специально разработанных перфораций на поверхности робота. Эти V-образные углубления служат точками крепления для кожной ткани, позволяя ей удерживаться и соответствовать сложным контурам робота. Этот подход является значительным улучшением по сравнению с предыдущими методами, которые полагались на крюки или анкеры, ограничивая применение и рискуя повредить кожу во время движения.
Преодоление проблем, связанных с работой с живыми тканями, было не простой задачей. Команда должна была поддерживать строгую стерильность, чтобы предотвратить бактериальное загрязнение, которое могло привести к гибели ткани. Кроме того, они столкнулись с трудностью манипулирования мягкими, влажными биологическими материалами во время разработки.
Чтобы решить эти проблемы, исследователи использовали умную комбинацию методов. Они использовали специальный коллагеновый гель для адгезии, который, несмотря на его вязкость, был успешно введен в минимальные перфорации с помощью плазменного лечения – метода, обычно используемого в пластической адгезии. Этот процесс обеспечил сильную связь между кожей и поверхностью робота, сохраняя целостность живой ткани.

Такэути и др.
Зачем живая кожа на роботах?
Применение живой кожи к роботам дает несколько значительных преимуществ, расширяя границы того, что возможно в гуманоидной робототехнике:
- Улучшенная подвижность и гибкость: Естественная гибкость кожи, в сочетании с сильным методом адгезии, позволяет покрытию двигаться бесшовно с механическими компонентами робота. Это интеграция повышает общую подвижность робота, позволяя более плавным и естественным движениям.
- Самовосстанавливающиеся возможности: В отличие от синтетических материалов, живая кожа имеет способность ремонтировать незначительные повреждения самостоятельно. Эта самовосстанавливающаяся способность могла бы значительно повысить долговечность и срок службы роботических систем, уменьшая необходимость частого обслуживания или замены внешнего слоя.
- Возможность встроенных датчиков: Живая кожа открывает возможности для интеграции биологических датчиков непосредственно в внешнюю поверхность робота. Это могло бы привести к более сложному осознанию окружающей среды и улучшению интерактивных возможностей, позволяя роботам реагировать более естественно на окружающую среду.
- Более реалистичный вид: Повторяя поверхность и структуру человеческой кожи, эта технология приближает роботов к достижению真正 реалистичного вида. Эта повышенная реалистичность могла бы быть особенно ценной в приложениях, где взаимодействие между человеком и роботом имеет решающее значение, потенциально увеличивая принятие и комфорт в социальных условиях.
Эти достижения представляют собой значительный шаг к созданию роботов, которые не только выглядят более человечными, но и обладают некоторыми замечательными свойствами живых организмов. По мере прогресса исследований в этой области мы можем ожидать еще более интересных разработок, стирающих границу между искусственными и биологическими системами.
Применения и будущие перспективы
Интеграция живой кожи с робототехникой открывает широкий спектр применений в различных отраслях:
- Применения в косметической промышленности: Эта технология могла бы революционизировать тестирование продуктов в косметической промышленности. С реалистичной кожей на роботических платформах компании могли бы более точно оценить эффекты своих продуктов без привлечения человеческих добровольцев. Этот подход был бы не только более этичным, но и обеспечил бы более последовательные и контролируемые условия тестирования.
- Обучение пластических хирургов: Разработка роботов с реалистичной кожей могла бы служить бесценными инструментами для обучения пластических хирургов. Эти продвинутые модели позволили бы хирургам практиковать сложные процедуры в контролируемой среде, улучшая свои навыки без риска для человеческих пациентов. Возможность повторения различных кожных состояний и типов могла бы обеспечить широкий спектр сценариев обучения.
- Возможность продвинутых исследований “орган на чипе”: Концепция “лицо на чипе” расширяет текущую технологию “орган на чипе”. Это могло бы стать прорывом в исследованиях старения кожи, косметических эффектов и хирургических процедур. Предоставляя более полную и реалистичную модель человеческой кожи, исследователи могли бы получить более глубокие знания о дерматологических процессах и протестировать вмешательства более эффективно.
- Улучшение осознания окружающей среды для роботов: С возможностью встраивания датчиков в живую кожу, роботы могли бы достичь нового уровня осознания окружающей среды. Это повышенная способность к восприятию могла бы привести к более тонким и подходящим реакциям на окружающую среду, делая роботов более безопасными и эффективными в различных условиях, от здравоохранения до промышленных применений.
Проблемы и следующие шаги
Хотя интеграция живой кожи с робототехникой является значительным этапом, на пути к созданию真正 реалистичных гуманоидных роботов остаются несколько проблем. Достижение более реалистичных кожных особенностей является основным препятствием. Исследователи стремятся включить сложные элементы, такие как естественные морщины, видимые поры и разнообразные кожные тона. Добавление функциональных компонентов, таких как потовые железы, сальные железы и кровеносные сосуды, еще больше повысило бы как внешний вид, так и физиологические реакции.
Интеграция сложных актуаторов для реалистичных выражений представляет собой еще одну значительную проблему. Разработка продвинутых “мышц”, способных производить тонкие, нюансированные движения лица, требует глубокого понимания сложного взаимодействия между лицевой структурой и кожей. Это выходит за рамки механических соображений, проникая в области биомиметрии и тонкого моторного контроля.
Долгосрочные цели в биогибридной робототехнике являются амбициозными, ориентированными на создание роботов с самовосстанавливающимися возможностями, осознанием окружающей среды, подобным человеческому, и ловкими задачами. Достижение этих целей требует постоянного междисциплинарного сотрудничества, объединяющего достижения в области материаловедения, робототехники и биологии. По мере прогресса технологии исследователи также должны решать этические проблемы, связанные с разработкой все более реалистичных роботов и их интеграцией в общество.
Переломный момент в робототехнике
Успешное прикрепление инженерной кожной ткани к гуманоидным роботам является переломным моментом в области робототехники. Этот прорыв не только повышает эстетическую реалистичность роботов, но и вводит функциональные преимущества, которые могли бы революционизировать различные отрасли.
Потенциальное влияние этой технологии охватывает множество областей, от продвижения медицинской подготовки и исследований до трансформации тестирования продуктов в косметической промышленности. Это также расширяет границы того, что возможно в взаимодействии между человеком и роботом, потенциально ведущее к более принятой и интегрированной робототехнике в социальных и профессиональных условиях.
Глядя в будущее, продолжающееся развитие гуманоидной робототехники с реалистичной кожей открывает интересные возможности. По мере того, как исследователи преодолевают текущие проблемы и совершенствуют свои методы, мы можем увидеть роботов, которые становятся все более неотличимыми от людей по внешнему виду и возможностям. Это могло бы привести к глубоким изменениям в том, как мы взаимодействуем с робототехническими технологиями в нашей повседневной жизни.


