
Robotyka i fizyczna AI
Rewolucjonizacja podwodnej eksploracji: Pleobot z Uniwersytetu Browna odkrywa tajemnice oceanu

 Dodaj Unite.AI do preferowanych źródeł w Google
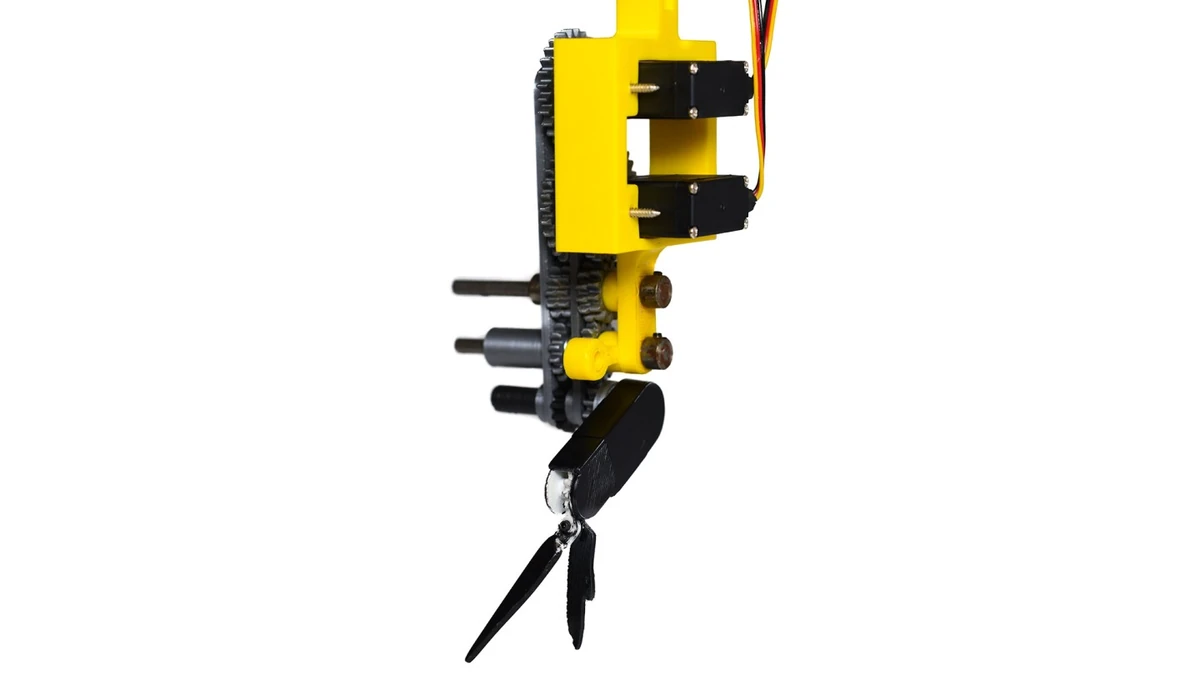
Wyobraź sobie zaawansowaną sieć połączonych, samodzielnie kierowanych robotów. Działają one w zgodzie, jak złożony wodny balet, nawigując w ciemnych głębiach oceanu, wykonując szczegółowe badania naukowe i misje poszukiwawczo-ratunkowe. Ten futurystyczny widok jest coraz bliżej rzeczywistości, dzięki badaczom z Uniwersytetu Browna, którzy są pionierami w rozwoju nowego typu robotów podwodnych. Jedną z takich platform robotycznych jest Pleobot, który jest gwiazdą ich niedawno opublikowanego badania w Scientific Reports.
Kryl, te małe skorupiaki, które pełnią kluczową rolę w morskich ekosystemach, są niezwykłymi pływakami z wyjątkowymi zdolnościami w manewrowaniu, przyspieszaniu i skręcaniu. Ich niezwykłe atletyczne umiejętności zainspirowały badaczy z Uniwersytetu Browna do stworzenia Pleobota – platformy robotycznej składającej się z trzech połączonych sekcji, które naśladują metachroniczny styl pływania charakterystyczny dla kryla.
“Pleobot pozwala nam na niezrównaną rozdzielczość i kontrolę, aby zbadać wszystkie aspekty pływania podobnego do kryla, które pomaga mu w manewrowaniu pod wodą”, mówi Sara Oliveira Santos, kandydatka na stopień doktora w Szkole Inżynierii Uniwersytetu Browna i główna autorka badania.
Zespół badawczy planuje wykorzystać Pleobota jako kompleksowe narzędzie do zrozumienia pływania podobnego do kryla i wykorzystania potencjału 100 milionów lat ewolucji, aby zaprojektować lepsze roboty do nawigacji oceanicznej.
Mechanika Pleobota: Naśladując cuda pływania kryla
Projekt Pleobota jest międzynarodową współpracą pomiędzy Uniwersytetem Browna a Universidad Nacional Autónoma de México. Razem, odkodowują tajemnice tego, jak kryl, znany jako metachroniczny pływak, nawiguje złożone morskie środowiska i wykonuje ogromne pionowe migracje ponad 1 000 metrów dwa razy dziennie – co jest równoznaczne ze ustawieniem trzech budynków Empire State jeden na drugim.
“Mamy migawki mechanizmów, które używają do pływania wydajnie, ale nie mamy kompleksowych danych”, wyjaśnia Nils Tack, badacz podoktorski w laboratorium Wilhelmus na Uniwersytecie Browna.
Zespół zbudował i zaprogramował Pleobota, aby dokładnie naśladować ruchy nóg kryla i zmienić kształt przydatków, co daje nowe, bardziej szczegółowe zrozumienie interakcji pomiędzy płynem a strukturą na poziomie przydatku.
Pionierowanie przyszłości autonomicznych podwodnych pojazdów
Według badaczy, technika pływania metachronicznego pozwala krylowi na niezwykłe manewrowanie, wykazując sekwencyjne wdrożenie ich płetw w falowym ruchu. Ta cecha jest czymś, co uważają, że mogłoby być włączone do przyszłych systemów roju. Monica Martinez Wilhelmus, adiunkt inżynierii na Uniwersytecie Browna, twierdzi, “Zrozumienie interakcji pomiędzy płynem a strukturą na poziomie przydatku pozwoli nam na podejmowanie świadomych decyzji dotyczących przyszłych projektów.
Te przyszłe robotyczne roje mogą mapować oceany Ziemi, uczestniczyć w obszernych misjach poszukiwawczo-ratunkowych lub nawet eksplorować oceany księżyców w naszym układzie słonecznym, jak Europa. Wilhelmus dodaje, “Skupiska kryla są doskonałym przykładem rojów w naturze… To badanie jest punktem startu naszego długoterminowego celu rozwoju następnej generacji autonomicznych podwodnych pojazdów sensorycznych”.
Znaczenie projektu Pleobota
Budowa Pleobota wymaga zespołu specjalistów z dziedziny mechaniki płynów, biologii i mechatroniki. Jego składniki składają się głównie z drukowalnych części 3D, a projekt jest otwarty. Badacze odtworzyli ruch otwierania i zamykania płetw biramowych kryla, co uważa się za pierwszy taki przypadek dla takiej platformy. Model jest zbudowany w skali dziesięciokrotnie większej niż kryl, których rozmiar jest zwykle porównywalny do rozmiaru spinacza, co pozwala na bardziej dokładne obserwacje i analizy.
“W opublikowanym badaniu, ujawniamy odpowiedź na jedną z wielu nieznanych mechanizmów pływania kryla: jak generują siłę nośną, aby nie tonąć podczas pływania do przodu”, mówi Oliveira Santos. “Byliśmy w stanie odkryć ten mechanizm za pomocą robota”, dodaje Yunxing Su, badacz podoktorski w laboratorium. Odkryli, że obszar niskiego ciśnienia na tylnej stronie płetw pływackich przyczynia się do zwiększenia siły nośnej podczas fazy mocy ruchu nóg, co jest kluczowym odkryciem dla zrozumienia i odtworzenia wydajnego pływania kryla.
Praca zespołu z Uniwersytetu Browna z Pleobotem oznacza znaczny krok naprzód w rozwoju następnej generacji autonomicznych podwodnych pojazdów sensorycznych. Możliwości wydają się równie ogromne, jak oceany, które te roboty są przeznaczone do eksploracji.



