
Robotyka i fizyczna AI
Naukowcy opracowali miękkiego robota w postaci owada z sztucznymi mięśniami

 Dodaj Unite.AI do preferowanych źródeł w Google
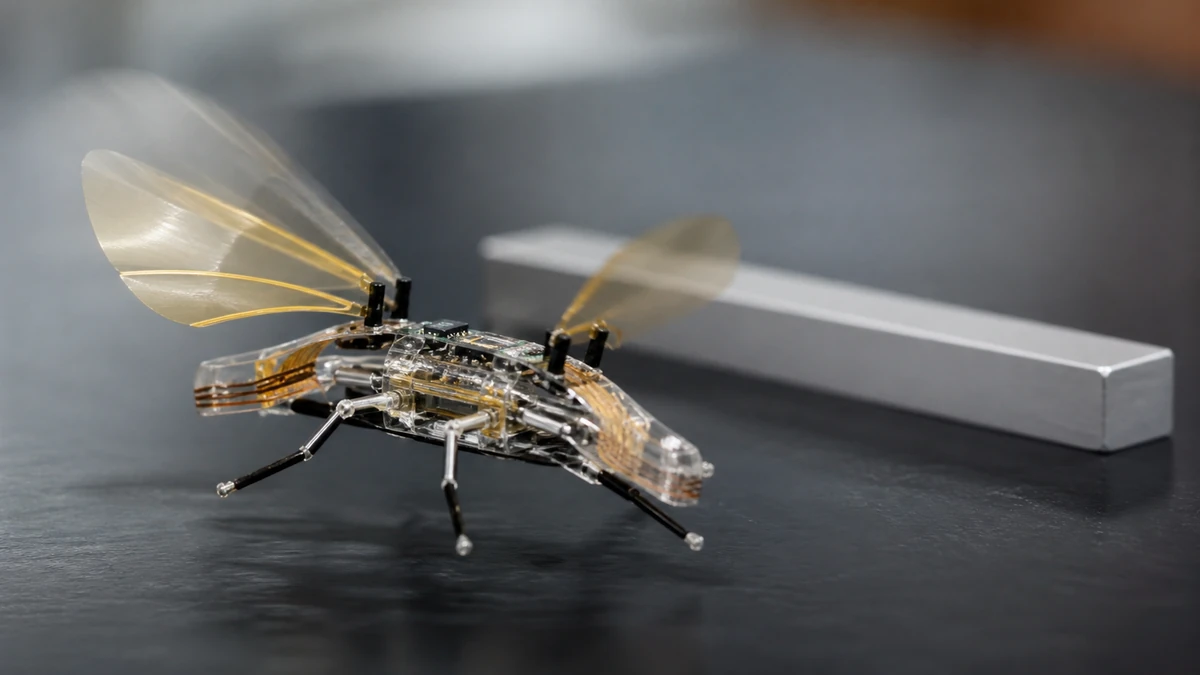
Naukowcy z Wydziału Inżynierii EPFL opracowali rodzaj miękkiego robota w postaci owada, który ma sztuczne mięśnie i może poruszać się z prędkością 3 cm na sekundę.
Ostatnie postępy w dziedzinie sztucznej inteligencji (AI) i robotyki przybliżają nas do świata, który nie mógł być przewidziany. Jest to świat, który zawiera takie rzeczy, jak roje robotycznych owadów.
Zespół opracował dwa różne wersje miękkiego robota w postaci owada, zwanego DEAnsect. Pierwsza wersja była połączona cienkimi drutami i jest niezwykle wytrzymała. Może być złożona i może nawet nadal poruszać się po uderzeniu muchą lub rozgnieceniu butem.
Druga wersja opracowana przez naukowców to model bezprzewodowy i autonomiczny. Waży mniej niż 1 gram, nawet przy noszeniu baterii i wszystkich elektronicznych komponentów na swoim grzbiecie. Dla mózgu inteligentnego robota w postaci owada istnieje mikrokontroler, a oczy są fotodiody. Pozwala to na identyfikację czarno-białych wzorów, a DEAnsect może śledzić każdą linię narysowaną na ziemi.
DEAnsect był wynikiem pracy zespołu w Laboratorium Miękkich Przetworników (LMTS) na EPFL. Współpracowali oni z Laboratorium Zintegrowanych Aktuatorów (LAI) i kolegami z Uniwersytetu w Cergy-Pontoise we Francji. Badania zostały niedawno opublikowane w Science Robotics.
DEAnsect ma dielektryczne elastomerowe aktuary, czyli DEAs. Są to rodzaj sztucznych mięśni, które są tak cienkie jak ludzkie włosy, i napędzają owada do przodu za pomocą wibracji. DEAs są tym, co sprawia, że miękki robot w postaci owada jest tak lekki i może poruszać się szybko. DEAs również pomagają miękkim robotom w postaci owadów poruszać się w różnych środowiskach, w tym na powierzchniach falistych.
Sztuczne mięśnie zawierają membranę elastomerową umieszczoną pomiędzy dwoma miękkimi elektrodami. Gdy jest aplikowana napięcie, elektrody są przyłączone do siebie, a membrana jest ściśnięta. Membrana powraca do swojego pierwotnego kształtu, gdy napięcie jest wyłączone.
Każda z trzech nóg miękkiego robota w postaci owada ma te mięśnie dopasowane do nich. Ruch jest generowany przez włączanie i wyłączanie napięcia, ale musi być robione bardzo szybko. Rzeczywista szybkość to 400 razy na sekundę, aby napędzać miękkiego robota w postaci owada.
Zespół badawczy wykorzystał techniki nanofabrykacji, aby umożliwić sztucznym mięśniom pracy przy niższych napięciach. Konkretnie, zmniejszyli grubość membrany elastomerowej. Opracowali również miękkie, wysoko przewodzące elektrody, które są tylko kilka molekuł grubości. Dzięki temu projektowi naukowcy byli w stanie znacznie zmniejszyć rozmiar źródła zasilania.
Herbert Shea jest dyrektorem LMTS.
“DEAs zwykle działają przy kilku kilowoltach, co wymaga dużej jednostki zasilania”, wyjaśnia Shea. “Nasza konstrukcja umożliwiła robotowi, który sam waży tylko 0,2 grama, przenosić wszystko, czego potrzebuje na swoim grzbiecie. Ta technika otwiera nowe możliwości dla szerokiego zastosowania DEA w robotyce, dla rojów inteligentnych robotów w postaci owadów, do inspekcji lub napraw na odległość, lub nawet do uzyskania głębszego zrozumienia kolonii owadów, wysyłając robota, aby żył wśród nich”.
“Aktualnie pracujemy nad bezprzewodową i całkowicie miękką wersją z Uniwersytetem Stanforda”, mówi Shea. “W dłuższej perspektywie planujemy wyposażyć nowe sensory i emitory do owadów, aby mogły komunikować się bezpośrednio ze sobą”.


