Robotyka i fizyczna AI
Naukowcy mogą zdalnie kontrolować i przebudowywać miękkie roboty

 Dodaj Unite.AI do preferowanych źródeł w Google
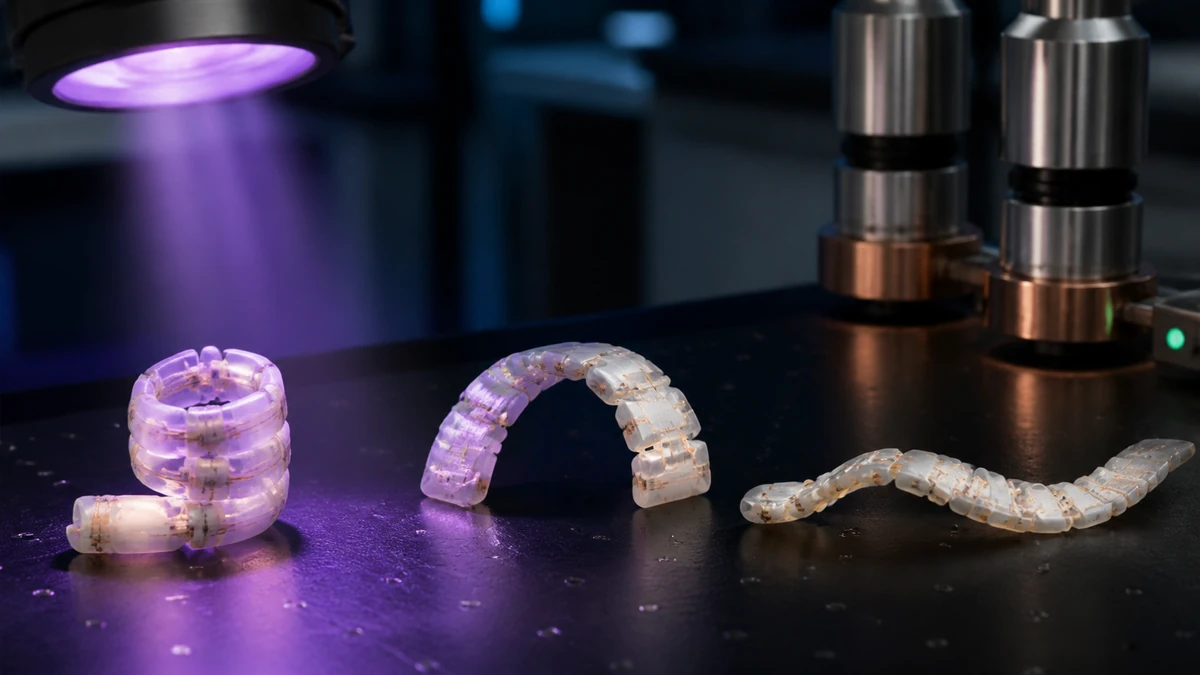
Naukowcy z Uniwersytetu Stanu Karolina Północnej i Uniwersytetu Elon opracowali nową technikę zdalnego kontrolowania i przebudowywania miękkich robotów. Udało im się kontrolować roboty, zablokować je w jednej pozycji i przebudować, aby mogły przyjmować różne kształty. Zespół naukowców opracował tę technikę przy użyciu światła i pól magnetycznych.
Joe Tracy, jeden z profesorów nauki o materiałach i inżynierii na Uniwersytecie Stanu Karolina Północnej i autor artykułu o nowych badaniach, mówił o tych odkryciach.
“Jesteśmy szczególnie podekscytowani możliwością przebudowy,” powiedział. “Poprzez inżynierię właściwości materiału, możemy kontrolować ruch miękkiego robota na odległość; możemy go zmusić do przyjęcia określonego kształtu; możemy następnie przywrócić robotowi jego pierwotny kształt lub dalej zmodyfikować jego ruch; i możemy to robić wielokrotnie. Wszystkie te rzeczy są cenne, jeśli chodzi o użyteczność tej technologii w biomedycynie lub astronautyce.”
Miękkie roboty, których używali naukowcy, zostały stworzone z polimeru, w którym zostały osadzone cząsteczki magnetyczne. Zwykle ten rodzaj materiału nie jest elastyczny i pozostaje w swoim kształcie. Co jest inne w materiale, który użyli naukowcy, to to, że gdy go nagrzali, używając światła z diody emitującej światło (LED), polimer stał się plastyczny.
Następnie naukowcy użyli pola magnetycznego, aby zdalnie zmienić i kontrolować kształt miękkich robotów. Gdy robot przyjął pożądany kształt, naukowcy usunęli światło LED. Gdy światło zostało usunięte, robot stał się sztywny ponownie. Tym razem był w nowym kształcie. Światło LED zostało ponownie zastosowane, a następnie usunięto pole magnetyczne. W tym momencie miękkie roboty mogły wrócić do swojego pierwotnego kształtu. Jeśli nie chcieli, aby robot wrócił do swojego pierwotnego kształtu, mogli ponownie zastosować światło i użyć pola magnetycznego, aby stworzyć jeszcze więcej kształtów.
Te miękkie i plastyczne roboty mają potencjał być używane do wielu różnych rzeczy. Naukowcy byli w stanie używać ich do podnoszenia i transportowania obiektów, a także używali ich jako belki.
Jessica Liu, pierwszy autor artykułu, mówiła o nowej technice.
“Nie jesteśmy ograniczeni do konfiguracji binarnych, takich jak chwytak, który może być albo otwarty, albo zamknięty,” powiedziała. “Możemy kontrolować światło, aby upewnić się, że robot utrzyma swój kształt w dowolnym momencie.”
Naukowcy również stworzyli model komputerowy. Może on być użyty do stworzenia szybszego i bardziej wydajnego procesu projektowania miękkich robotów. Mogą oni dostosować kształt robota, grubość polimeru, ilość cząsteczek magnetycznych w polimerze i rozmiar oraz kierunek pola magnetycznego. Mogą to zrobić przed zbudowaniem prototypu.
“Następnymi krokami jest optymalizacja polimeru dla różnych zastosowań,” powiedział Joe Tracy. “Na przykład, inżynieria polimerów, które reagują na różne temperatury, aby spełnić określone wymagania.”
Artykuł naukowców został opublikowany w czasopiśmie Science Advances. Jest zatytułowany “Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics.”
Współautorami są Jonathan Gillen, były student undergraduate na Uniwersytecie Stanu Karolina Północnej; Sumeet Mishra, były student doktorancki na Uniwersytecie Stanu Karolina Północnej; oraz Benjamin Evans, profesor fizyki na Uniwersytecie Elon.