Robotyka i fizyczna AI
Nowy Świt w Robotyce: Obrót Obiektów oparty na Dotyku

 Dodaj Unite.AI do preferowanych źródeł w Google
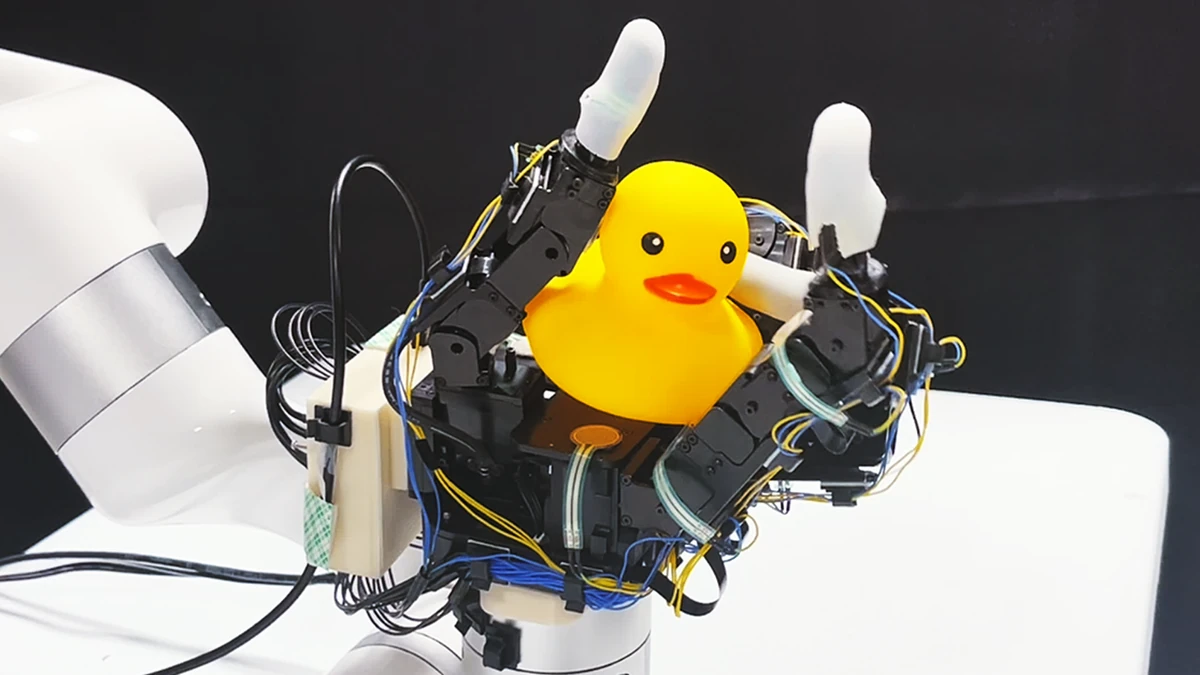
W przełomowym rozwoju, zespół inżynierów z Uniwersytetu Kalifornijskiego w San Diego (UCSD) zaprojektował rękę robota, która może obracać obiekty za pomocą dotyku, bez potrzeby wprowadzania danych wizualnych. To innowacyjne podejście zostało zainspirowane przez sposób, w jaki ludzie obsługują obiekty bez konieczności ich widzenia.
Podejście do manipulacji obiektami oparte na dotyku
Zespół wyposażył czteropalczastą rękę robota w 16 czujników dotyku rozłożonych na jego dłoni i palcach. Każdy czujnik, kosztujący około 12 dolarów, wykonuje prostą funkcję: wykrywa, czy obiekt dotyka go, czy nie. To podejście jest unikalne, ponieważ opiera się na licznych tanich, niskiej rozdzielczości czujnikach dotyku, które używają prostych sygnałów binarnych — dotyk lub brak dotyku — do wykonywania obrotu w dłoni.
Natomiast inne metody opierają się na kilku drogich, wysokiej rozdzielczości czujnikach dotyku przymocowanych do małej powierzchni ręki robota, głównie na końcach palców. Xiaolong Wang, profesor inżynierii elektrycznej i komputerowej na UC San Diego, który kierował badaniem, wyjaśnił, że te podejścia mają kilka ograniczeń. Ograniczają one szansę, że czujniki wejdą w kontakt z obiektem, ograniczając zdolność systemu do wykrywania. Wysokiej rozdzielczości czujniki dotyku, które dostarczają informacje o teksturze, są niezwykle trudne do symulacji i są zbyt drogie, co utrudnia ich użycie w rzeczywistych eksperymentach.
Moc Sygnałów Binarnych
“Pokazujemy, że nie potrzebujemy szczegółów o teksturze obiektu, aby wykonać to zadanie. Potrzebujemy tylko prostych sygnałów binarnych, czy czujniki dotknęły obiektu, czy nie, i są one znacznie łatwiejsze do symulacji i przeniesienia do świata rzeczywistego”, powiedział Wang.
Zespół przeszkolił swój system za pomocą symulacji wirtualnej ręki robota, która obracała różne obiekty, w tym te o nieregularnych kształtach. System ocenia, które czujniki na ręce są dotykane przez obiekt w danym punkcie czasu podczas obrotu. Ocena również bierze pod uwagę bieżące pozycje stawów ręki oraz ich poprzednie działania. Korzystając z tych informacji, system nakazuje ręce robota, który staw powinien przemieścić się w jakie miejsce w następnym momencie.
Przyszłość Manipulacji Robotycznej
Badacze przetestowali swój system na prawdziwej ręce robota z obiektami, które system jeszcze nie spotkał. Ręka robota była w stanie obracać różne obiekty bez zatrzymania się lub utraty chwytu. Obiektami tymi były pomidor, papryka, puszka masła orzechowego i gumowa kaczuszka-zabawka, który był najtrudniejszym obiektem ze względu na swój kształt. Obiekty o bardziej złożonych kształtach zajmowały więcej czasu na obrót. Ręka robota mogła również obracać obiekty wokół różnych osi.
Zespół obecnie pracuje nad rozszerzeniem swojego podejścia na bardziej złożone zadania manipulacji. Rozwijają techniki, które umożliwią rękom robotów łapanie, rzucanie i żonglowanie, na przykład. “Manipulacja w dłoni jest bardzo powszechną umiejętnością, którą posiadają ludzie, ale jest to bardzo skomplikowane dla robotów”, powiedział Wang. “Jeśli możemy dać robotom tę umiejętność, to otworzy drzwi do rodzajów zadań, które mogą wykonywać.”
Ten rozwój oznacza znaczący krok naprzód w dziedzinie robotyki, potencjalnie otwierając drogę do robotów, które mogą manipulować obiektami w ciemności lub w środowiskach wizualnie wymagających.