
Robotica en fysieke AI
Flexibele robotarm bestuurd met een AR-bril

 Voeg Unite.AI toe aan je voorkeursbronnen op Google
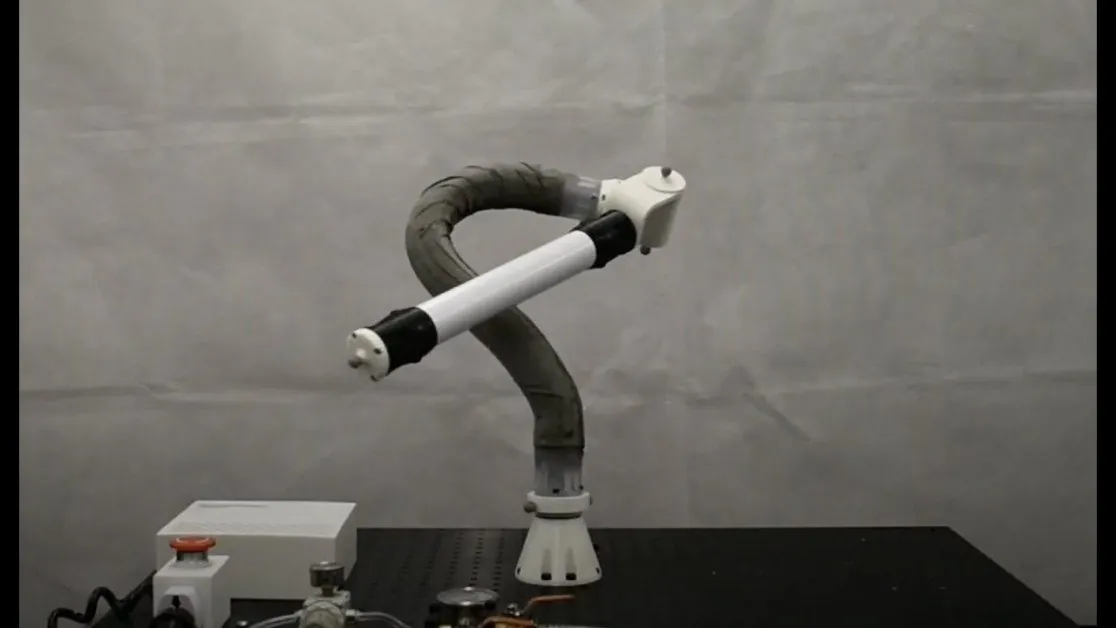
Onderzoekers van de Imperial College London hebben een flexibele robotarm ontwikkeld die kan worden bestuurd door een persoon met behulp van een augmentedrealitybril (AR-bril). De zeer aanpasbare robotarm kan in alle richtingen worden gedraaid en gebruikt in gebieden zoals onderhoud van ruimtevaartuigen, productie en revalidatie van verwondingen.
Mensen konden de arm van de robot handmatig buigen in de gewenste vorm voor elke taak, en dit is mogelijk door de lagen van mylar-sheets die zich binnenin bevinden. Elk van deze mylar-sheets glijdt over elkaar heen en kan op zijn plaats worden vergrendeld. Met dat gezegd, hebben sommige gebruikers moeite om de robot te buigen zonder begeleiding.
Implementatie van AR-Technologie
Om enkele van deze uitdagingen te overwinnen, ontwierp het team van onderzoekers bij Imperial’s REDS (Robotic manipulation: Engineering, Design, and Science) Lab het systeem zodat gebruikers kunnen vertrouwen op AR om de robot te configureren. Met mixed reality-smartbril en bewegingstrackingscamera’s krijgen gebruikers sjablonen en ontwerpen te zien die over de echte omgeving heen worden weergegeven. De robotarm kan dan worden aangepast om overeen te komen met het sjabloon. Om dingen nog gemakkelijker te maken, wordt het sjabloon groen wanneer de configuratie succesvol is en wordt de robot op zijn plaats vergrendeld.
Dr. Nicolas Rojas van Imperial’s Dyson School of Design Engineering is senior auteur van het onderzoeksrapport.
“Een van de belangrijkste problemen bij het aanpassen van deze robots is de nauwkeurigheid in hun nieuwe positie. Wij mensen zijn niet zo goed in het zorgen dat de nieuwe positie overeenkomt met het sjabloon, waardoor we naar AR hebben gekeken voor hulp,” zei Dr. Rojas.
“We hebben aangetoond dat AR het werken met onze vormbare robot kan vereenvoudigen. De aanpak geeft gebruikers een reeks gemakkelijk te maken robotposities, voor allerlei toepassingen, zonder dat ze zo veel technische expertise nodig hebben.”
Testen en Toepassen van het Systeem
Het systeem werd getest op vijf mannen in de leeftijd van 20-26 met ervaring in robotica. Echter, hadden ze geen ervaring met het manipuleren van vormbare robots. Volgens het gepubliceerde rapport, konden ze de robot met het nieuwe systeem succesvol en nauwkeurig aanpassen.
Er zijn veel toepassingen voor een systeem zoals dit, zoals productie en onderhoud van voertuigen. Het lage gewicht van de arm maakt het bijzonder geschikt voor onderhoud van ruimtevaartuigen, en de zachte beweging maakt het mogelijk om het te gebruiken in revalidatie van verwondingen.
Promovendi Alex Ranne en Angus Clark delen het eerste auteurschap van het onderzoek.
“In veel opzichten kan het worden gezien als een losse, buigzamere derde arm. Het kan helpen in veel situaties waarin een extra ledemaat van pas kan komen en kan helpen om de werklast te verdelen,” zei het duo.
De onderzoekers zullen blijven werken aan het verbeteren van de robot en zijn AR, en zullen proberen om aanraking en audio-elementen toe te voegen om de nauwkeurigheid van de robot te vergroten. Een ander belangrijk doel is om de robots te versterken, aangezien ze minder stijf worden wanneer ze op slot worden gezet. Deze eigenschappen kunnen zowel de precisie als de nauwkeurigheid beïnvloeden.


