
ロボティクスとフィジカルAI
ロボット技術者が自走型ロボットエクソスケルトンを開発中

 Unite.AI を Google の優先ソースに追加
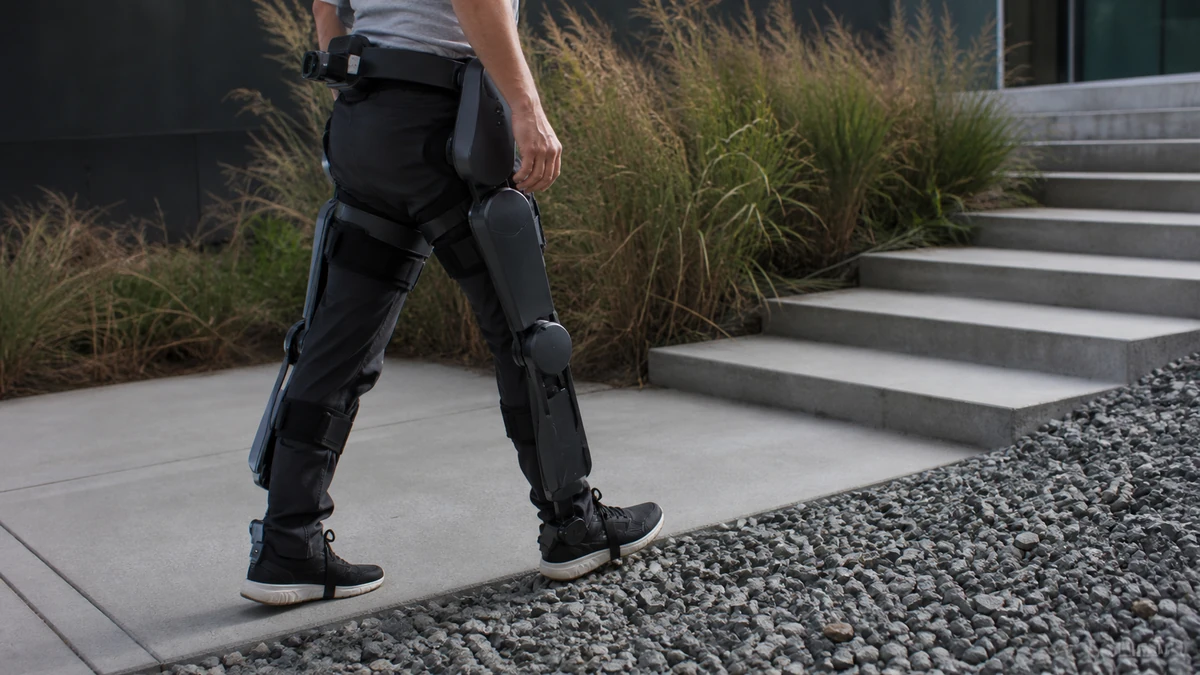
ウォータールー大学のロボット技術者は、ロボット技術の分野における次の大きな開発である自走型ロボットエクソスケルトンを開発中である。この新しい技術には、人工知能(AI)を使用して、プロテジックレッグが独自に考え、動くことができる。
新しく開発されたシステムは、人々の歩行を観察し、動きを調整することで、AIとコンピュータビジョンの組み合わせを使用して、人間の歩行を模倣する。
この研究は、IEEE Transactions on Medical Robotics and Bionicsというジャーナルに掲載された。この研究は、一連の研究論文のうちの一つであり、「ロボットエクソスケルトンとプロテジックのためのスタンドツーシットのバイオメカニクスのシミュレーション」と題されている。
ブロコスラウ・ラショフスキーは、システムデザインエンジニアリングの博士課程の学生であり、現在、ExoNetという研究プロジェクトをリードしている。
「私たちはロボットエクソスケルトンにビジョンを与えて、自分で制御できるようにしている」とラショフスキーは述べた。
現在、モーターで制御されるエクソスケルトンの足が存在するが、ユーザーがスマートフォンアプリまたはジョイスティックを使用して手動で制御する必要があるため、理想的ではない。
「それは不便で、認知的に要求される」とラショフスキーは述べた。「新しい歩行活動を実行するたびに、スマートフォンを取り出して、目的のモードを選択する必要がある」
AIとウェアラブルカメラ
このシステムを改善し、制限を克服するために、研究チームはエクソスケルトンにユーザーを装着し、ウェアラブルカメラを使用した。さらに、AIコンピュータソフトウェアを最適化して、ビデオフィードを効率的に処理し、正確に認識できるようにした。例えば、階段、ドア、環境の他の側面などの障害物を認識できる。
研究チームは、モーターに指示を送信して、ロボットエクソスケルトンをさらに印象的なものにすることを目指している。そうすれば、階段を昇り、障害物を避けることができる。さらに、ユーザーの現在の動きと、予定されている地形を分析して、適切な行動を取ることができる。
ラショフスキーは、ジョン・マクフィー教授の指導を受けている。マクフィーは、バイオメカトロニクスシステムダイナミクスのカナダ研究議長である。
「私たちの制御アプローチは、人間の思考を必要としない」とラショフスキーは述べた。「自律走行車のように、自律エクソスケルトンとプロテジックレッグを設計している」
研究者のもう一つの目標は、人間の動きによって自己充電されるバッテリーを使用して、ロボットスケルトンのモーターのエネルギー効率を改善することである。
エクソスケルトンの進化
研究チームの新しい研究は、エクソスケルトンの開発を次のステップに進めるものである。近年、エクソスケルトンの分野ではさまざまな進歩が見られ、例えば、ホンダは2019年に人間の力を強化するエクソスケルトンの開発を発表した。同時に、日本では、エクソスケルトンが高齢者が働き続けるために使用されていた。
しかし、自走型ロボットスケルトンは、達成がより困難であるため、この新しい進歩は非常に興奮し、価値がある。


