
ロボティクスとフィジカルAI
ARゴーグルで操作する柔軟なロボットアーム

 Unite.AI を Google の優先ソースに追加
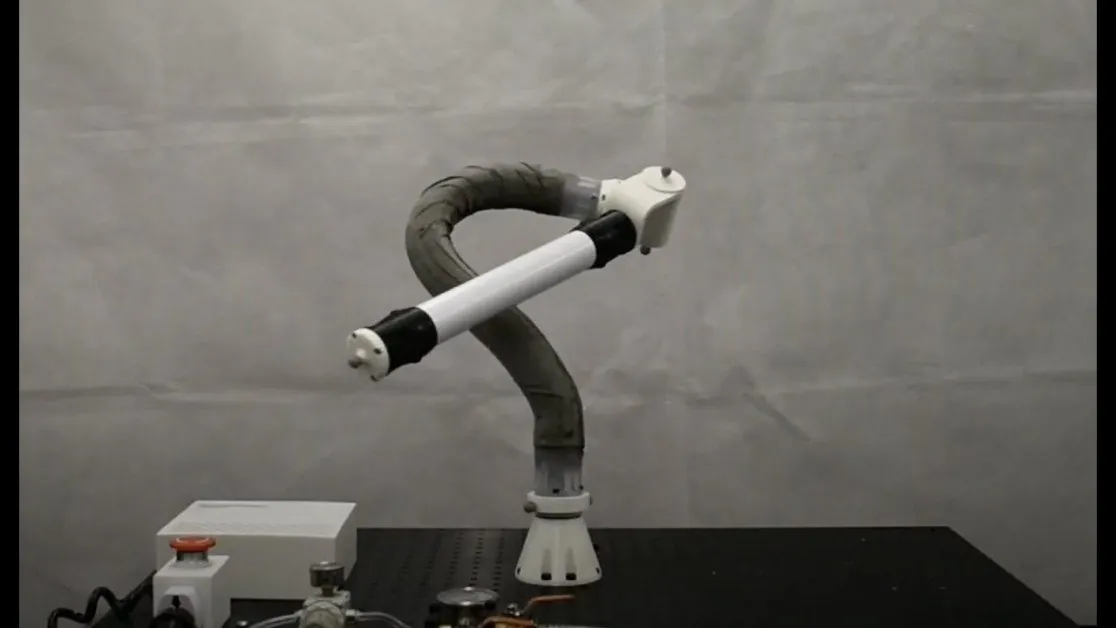
インペリアル・カレッジ・ロンドンの研究者は、AR(拡張現実)ゴーグルで制御できる柔軟なロボットアームを作成しました。この高度にカスタマイズ可能なロボットアームは、すべての方向に曲げられ、回転でき、宇宙船のメンテナンス、製造、けがのリハビリテーションなどの分野で使用できます。
ユーザーは、各タスクのためにロボットのアームを手動で曲げることができ、これは内部にあるマイラー シートの層によって可能になります。各マイラー シートは互いにスライドし、固定できます。ただし、一部のユーザーは、案内なしでロボットを曲げることに苦労しています。
ARテクノロジーの実装
これらの課題を克服するために、インペリアル・カレッジ・ロンドンのREDS(ロボット操作:エンジニアリング、デザイン、サイエンス)ラボの研究チームは、ユーザーがロボットを構成するためにARに頼るシステムを設計しました。ミックスド リアリティ スマート グラスとモーション トラッキング カメラを使用して、ユーザーはテンプレートとデザインを提示され、これらは実世界の環境に重ね合わせられます。ロボット アームはテンプレートに合わせて調整できます。さらに、テンプレートは成功した構成時に緑色になり、ロボットは固定されます。
インペリアル・カレッジ・ロンドンのダイソン スクール オブ デザイン エンジニアリングのニコラス ロハス博士は、この研究論文の上級著者です。
「これらのロボットを調整する際の主要な問題は、新しい位置での精度です。私たち人間は、新しい位置がテンプレートと一致することを確認するのが上手くありません。そこで、ARに助けを求めました」とロハス博士は述べました。
「私たちは、ARが私たちの可塑性ロボットと一緒に作業することを簡素化できることを実証しました。この手法は、さまざまな用途に応じたロボットの姿勢を簡単に作れるようにし、それほど多くの技術的専門知識を必要としません。」
システムのテストと適用
このシステムは、ロボティクスに経験があるが、可塑性ロボットを操作したことはない20〜26歳の男性5人を対象にテストされました。公開された論文によると、彼らは新しいシステムでロボットを正確に調整することができました。
このようなシステムには、製造や車両メンテナンスなどの多くの用途があります。アームの軽量化により、宇宙船のメンテナンスに特に適しています。また、その優しさにより、けがのリハビリテーションにも使用できます。
博士課程の研究者アレックス・ランとアンガス・クラークは、共同第一著者です。
「多くの点で、独立した、より曲げやすい第三の腕と見なすことができます。もう一本の手足があると便利なさまざまな状況で役立つ可能性があり、作業負荷を分散させるのに役立ちます」という2人は述べました。
研究者たちは、ロボットとそのARを改善し続け、タッチとオーディオ要素を導入してロボットの精度を高めることを目指しています。別の重要な目標は、ロボットを強化することです。ロボットは、固定位置にロックされると、剛性が低下します。これらの特性は、精度と精密さの両方に影響を及ぼします。


