
インタビュー
Brian Hartzband、GMEX Robotics 米国オペレーション部長 – インタビューシリーズ

 Unite.AI を Google の優先ソースに追加
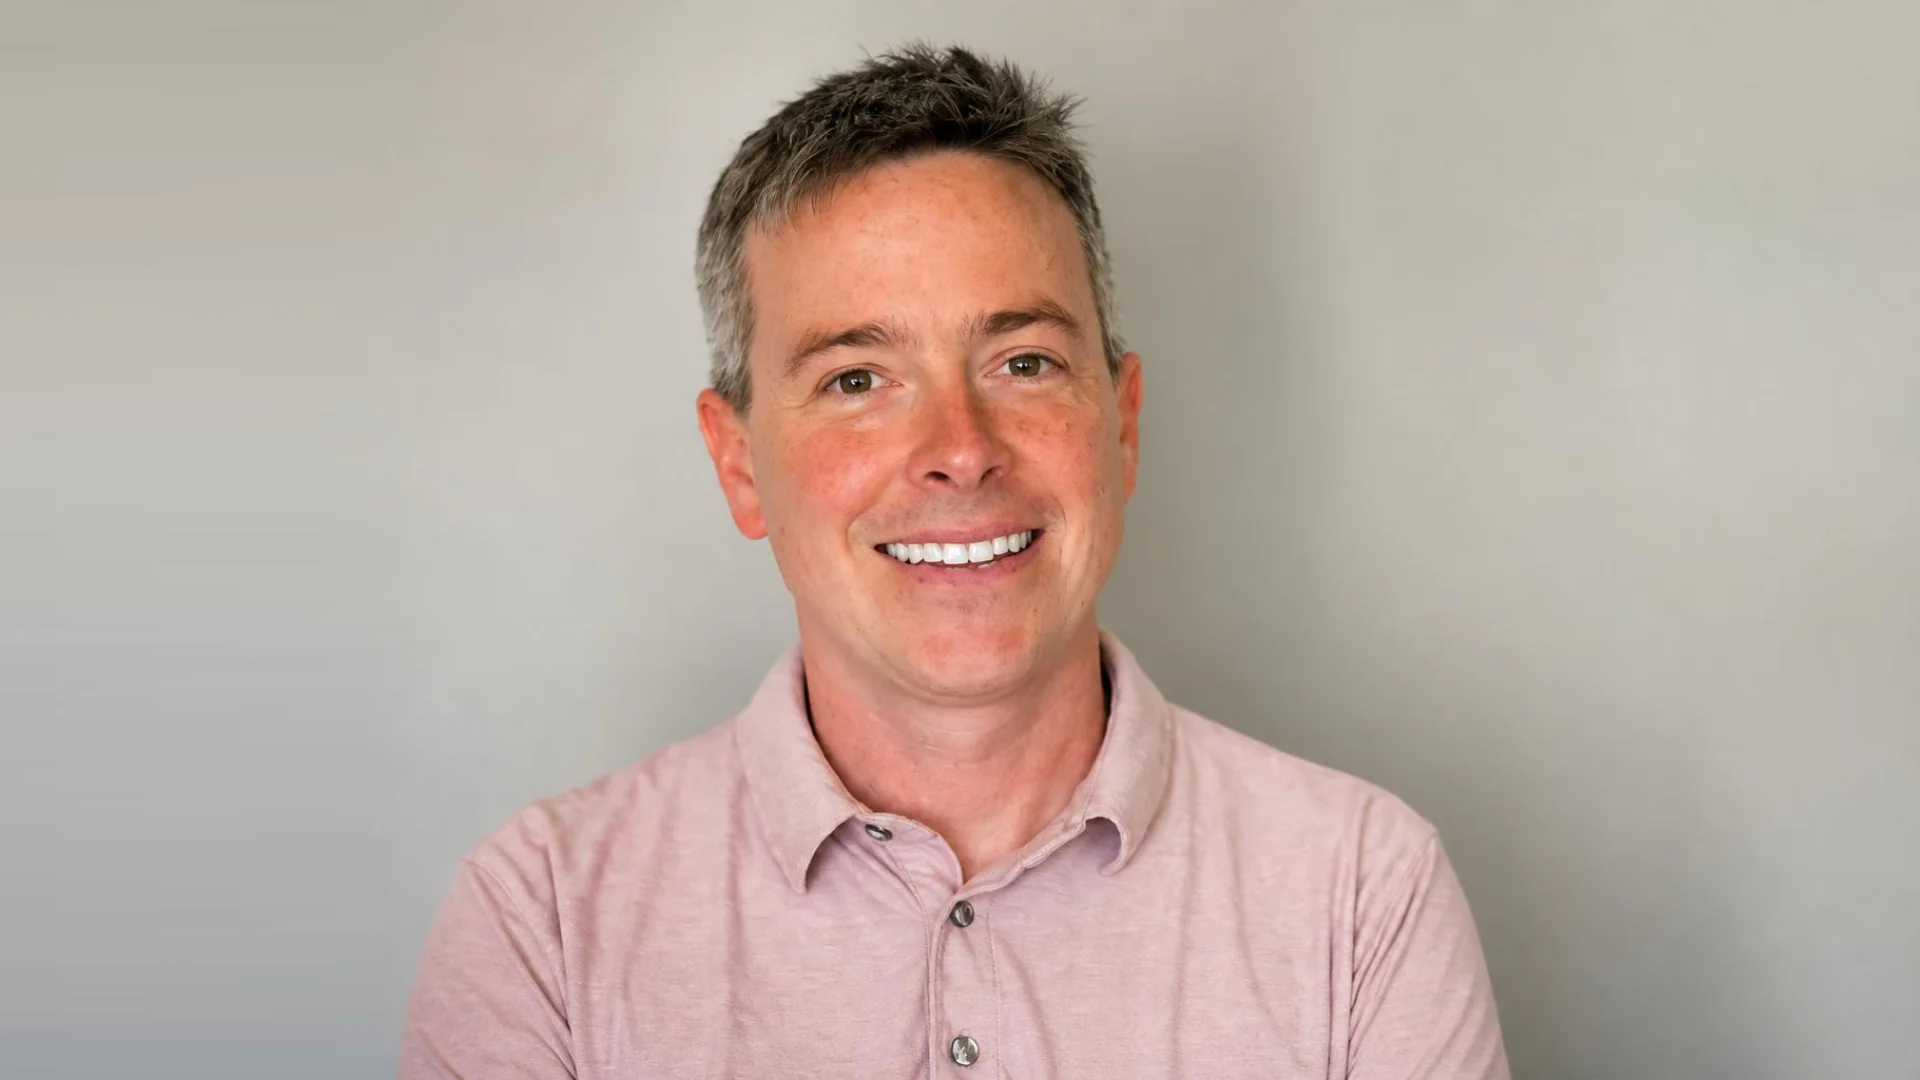
Brian HartzbandはGMEX Roboticsの米国オペレーション部長として、商業的足跡の構築、戦略的パートナーシップの開発、そして物理AIとロボティクスプラットフォームを実世界で展開することに注力し、同社の米国拡大を主導しています。GMEX Roboticsに入社する前、HartzbandはTEKsystemsで約4年間、政府および高等教育クライアント向けのテクニカルリクルーティングとアカウントマネジメントの役割を務めました。以前はHandcrafted 4 Homeを共同設立し、米国市場の拡大と大手小売業者や eコマースプラットフォームとのパートナーシップを推進しました。キャリアの初期には、Merrill LynchおよびUBSでウェルスマネジメントに従事し、ハイネットワースおよびウルトラハイネットワースの顧客に助言し、国際的な顧客ポートフォリオの構築に貢献しました。
GMEX RoboticsはNASDAQ上場の物理AI・ロボティクス企業で、商業環境向けのインテリジェントマシンを開発しています。かつてFitell Corporationとして知られていた同社は、「Terminal + Brain」アプローチを採用しており、目的別に設計されたロボットハードウェアと柔軟なAI機能を組み合わせ、完全に垂直統合されたテクノロジースタックに依存しません。最初の主要商用化対象は2F Culinary AIで、Bon Vivant 3.0 と Max システムを含む商業用キッチンロボティクスプラットフォームです。これらはセンサー、AI駆動の制御、プログラマブルなワークフローを用いて食品調理を自動化します。GMEXはまた、輸送・物流、産業オートメーション、資源探査を長期的な拡大領域として位置付けています。2026年3月、同社はオーストラリアのホスピタリティグループ向けに、少なくとも50台のインテリジェントキッチンロボティクスシステムを含むAU$4.2 millionの契約を発表し、5月には初の導入注文を受けました。
金融サービス、起業、テクノロジーリクルーティング、エンタープライズ関係にわたるキャリアを経て、最近GMEX Roboticsの米国オペレーション部長に就任されました。物理AIとロボティクスが次の適切なステップであると確信した理由、そして米国でのGMEXのプレゼンス構築における優先事項は何ですか?
AIとロボット、特に現在進行中のソーシャルインテリジェンスに価値を見出しました。私はそれに貢献したいと考えました。GMEXにワクワクする点はTerminal + Brainモデルです。私たちはすべてを自社で行うつもりはありません。信頼性が高く実用的なハードウェアを構築し、最高クラスのAIと接続します。これは多くのロボティクス企業のやり方とは全く異なるアプローチです。現在、投資家に実際に構築しているものを説明し、米国での重要なパートナーシップを確立しています。今こそそのタイミングです。
GMEXは自社の戦略を「Terminal + Brain」エコシステムと表現しており、ロボティクスハードウェアが物理世界とAIインテリジェンス層を結びつけます。このアーキテクチャがどのように機能し、垂直統合型ロボティクスアプローチと何が異なると考えているか説明してください。
多くのロボティクス企業はハードウェア、ソフトウェア、AIすべてを自社で構築しようとしますが、これはコストが高く時間がかかります。私たちは異なるアプローチを取ります。Terminalはハードウェア、BrainはAIオーケストレーション層で、247metaなどのパートナーシップで構築しています。利点は柔軟性です。より優れたAIが利用可能になれば、ロボットを再構築せずに統合できます。一つの選択に縛られません。私たちは信頼性が高く実用的なハードウェアに注力し、最高クラスのAIと提携して技術面で全てを単独で競うのではなく、パートナーシップを重視します。これによりイテレーションが速くなり、資本コストが低減し、機械工学のタイムラインではなくAIイノベーションの速度で進められます。
GMEXはMediaMeta.aiの初期株式取得に関する合意に署名しました。同社の技術はソーシャルインテリジェンスと人間行動モデリングに焦点を当てています。ロボットの文脈で「ソーシャルインテリジェンス」とは何を意味し、現在のマルチモーダルAIモデルが信頼できずに提供できない新たな機能は何でしょうか?
ソーシャルインテリジェンスとは、ロボットが単にタスクをこなすだけでなく、人間を考えることを意味します。現在のAIはビジョン、言語、推論に優れていますが、個人の感情状態や実際に必要とするもの、実環境での協働方法を読み取ることは苦手です。私たちはMediaMetaと最終合意書に署名しました。彼らの人間行動モデリングへの注力がまさにこのギャップを埋めるからです。MediaMetaの長期ロードマップは、ソーシャルインテリジェンスAIと行動モデリングを文脈理解層として開発し、最終的に当社のTerminal + Brainエコシステムを補完することを目指しています。開発、統合、テストが完了すれば、これらの機能はロボットが文脈やコミュニケーションパターン、人的意図を解釈できるようにし、タスクを完了するだけのロボットと真に有用なロボットとの違いを生み出します。
現在の最先端ロボットは人間の解釈においてどこでまだ苦戦していますか?感情や意図の認識、社会的文脈の理解、文化的差異への適応、あるいはそれ以上に根本的な制限が最大の課題でしょうか?
以上のすべてです。しかし、本当の問題は、AI開発がタスク完了に最適化されている点です。ロボットが物体を拾い、部屋を移動できるかは測定可能です。人を読むことは測定できません。そのため、注目が少なくなります。ロボットは誰かが不機嫌に見えることは認識できますが、なぜ不機嫌なのか、実際に何が助けになるのかを理解するのは苦手です。小さなミスでも信頼が損なわれます。社会的合図の90%を正しく捉えるロボットはテスト環境では良さそうに見えますが、実世界では残りの10%が重要です。人々はその機械と働きたくないと判断します。優先順位を逆転させる必要があります。これが私たちがGMEXで構築していることです。
倉庫で稼働するロボットは比較的構造化されたルール内で機能することが多い一方、病院、ホテル、学校、家庭のロボットははるかに予測不可能な人間の行動に対処しなければなりません。ロボットがこれらのより社会的に複雑な環境へ移行するにつれて、AIスタックはどのように変わる必要があるでしょうか?
社会的知性。倉庫ではルールをエンコードできます。環境は予測可能です。ロボットを人がいる空間に置くと、すべてが変わります。人は即興で行動し、考えを変え、調子の悪い日もあります。AIはそれをリアルタイムで読み取り、適応しなければなりません。もはやルールベースではなく、文脈に依存します。ロボットはその瞬間・人・環境を理解し、何が妥当かを判断しなければなりません。そのためには高速な接続と全く異なる下位アーキテクチャが必要です。また、間違った推測をするのではなく、助けを求めるべき時を知る必要があります。
人間の行動モデリングは、プライバシー、同意、バイアス、人間の意図の誤解といった問題を必然的に提起します。開発者は、過度に侵入的になったり、人々について重大な推測をしたりする機械を作らずに、ロボットに社会的知性を組み込むにはどうすればよいでしょうか?
結局のところ、ロボットに社会的知性を組み込むことは、変に感じさせずに役立つことです。ロボットは人を精神分析したり、誰かが何を意図したのかを推測すべきではありません。そうするとプライバシー問題や誤った推測が生まれます。観測可能なこと、すなわち人の動き、距離、ジェスチャーに注目してください。明確なプライバシー表示とシンプルなオプトイン操作で人々にコントロールを提供します。データフットプリントは小さく保ち、可能な限りローカルで処理し、行動を監査して全員に公平に扱われるようにします。 MediaMetaは、データ最小化、透明性、バイアスレビュー、人間による監視、トレーサビリティを網羅するデータ保護と責任あるAIのフレームワークを策定しています。これが私たちのシステムに統合したい、思慮深いアプローチです。 ロボットが相手の意図が不明な場合は、速度を落とす、余裕を持たせる、あるいは一時停止すべきです。これが線を越えずに社会的認識を構築する方法です。
ロボットが人間理解において本当に向上したかをどのように評価しますか?ロボットがタスクを成功裏に完了したかだけでなく、社会的知性を測定するために、どのようなベンチマーク、シミュレーション、実世界テストが必要でしょうか?
タスクを完了したかだけを見ることはできません。マイクロ行動を評価します。ロボットは快適な間隔を保ち、誰かが進路に入ったときに譲り、適切なタイミングで動き、意図が不明瞭なときにためらうかどうかです。シミュレーションでは、密集した群衆、急停止、曖昧なジェスチャーでストレステストを行います。実世界では、ロボットが周囲の人々にとって予測可能で快適に感じられるか、異なるグループ間で一貫した行動を取るかを観察します。これが真のベンチマークであり、タスク完了ではなく、人間がロボットが共有空間での移動と協調を「理解している」かどうかです。
GMEXはすでにBon Vivant料理ロボティクスプラットフォームの商用化を開始しています。これらの初期実世界展開から、AI搭載ロボットの実演と商業環境での信頼性ある運用との間にあるギャップについて、会社は何を学んだのでしょうか?
ロボットがタスクを実行できることを証明することと、商業環境で日々確実にそのタスクを実行できることを証明することの間には大きなギャップがあります。デモではすべてが管理されていますが、実際のキッチンは高温・高負荷で予測不可能です。機器はぶつかり、材料は変動し、人は常にリズムを変えます。Bon Vivantは固定式なので課題はナビゲーションではなく、再現性、耐久性、エラー回復、既存のワークフローとの統合です。私たちは、信頼性は「退屈な」作業の処理から来ると学びました。熱や油に耐え、キャリブレーションを保ち、予期せぬ事態でも優雅に回復し、人の作業を遅らせずにペースを保つことです。商業ロボティクスはロボットが料理できることを証明することではなく、継続的に安全に、実ビジネスの負担とならずに料理できることを証明することです。
GMEXはまた、異なるモデルやワークフローを調整することを目的としたマルチエージェントAIプラットフォームを開発しています。デジタルAIエージェントと物理ロボットが最終的にどのように融合すると考えますか?同じインテリジェンス層がソフトウェアエージェントと機械群の両方を最終的に調整できるでしょうか?
デジタルAIエージェントと物理ロボットは、共有された調整レイヤーを中心にますます融合していきます。ソフトウェアエージェントはリクエストを解釈し、デジタルワークフローを管理できます。ロボットは物理世界でタスクを実行します。共有インテリジェンスレイヤーは、ビジネス目標をタスクに変換し、適切なモデルとエージェントを選択し、実行を調整することで、両者をつなぎます。重要な違いは調整と制御であり、共有レイヤーは何をすべきか、誰が実行すべきかを決定し、ロボット固有のシステムはナビゲーション、モーションコントロール、安全性に関する責任を保持します。例えば倉庫では、ソフトウェアエージェントが注文を処理し在庫を確認し、調整レイヤーが適切なロボットに荷物の搬送を依頼します。そのフィードバックが戻って次のステップに反映されます。人間の監視と安全メカニズムは依然として不可欠です。これが私たちが247metaで注力している点で、インターフェース統合、シミュレーション、制御されたパイロットを段階的に進め、エンタープライズソフトウェアと物理マシン間の調整されたワークフローを支援します。
もし社会的インテリジェンスが物理AIの基盤レイヤーになるなら、ロボティクス業界はどのように変わると考えますか? 人間の行動理解が、器用さ、コンピュータビジョン、推論の進歩と同等に、ロボットの広範な導入にとって重要になる可能性はありますか?
社会的インテリジェンスはロボティクスを根本的に変革します。業界はハードウェアの性能、ビジョンシステム、パフォーマンスに注目してきましたが、これらはすべて重要であるものの、キッチンや生産フロアで人々の周囲でロボットがスムーズに動作することを保証するものではありません。社会的インテリジェンスは、ロボットを予測可能にし、取り回しやすくし、人間が自然に動き協調する方法と一致させます。ロボットが制御されたデモから実際の商業環境へ移行するにつれて、このシステムの部分はハードウェアや制御スタックと同等に重要になります。人間の行動理解は、知覚や信頼性の進歩と同じくらい重要です。これは、仕事をこなすロボットと、実際の業務フローに適合するロボットとの違いです。
素晴らしいインタビューをありがとうございました。さらにこのロボティクス企業について知りたい読者は、GMEX Roboticsをご覧ください。


