
Robotika dan AI fisik
Peneliti Mengembangkan Serangga Robotik Lunak dengan Otot Buatan

 Tambahkan Unite.AI ke sumber pilihan Anda di Google
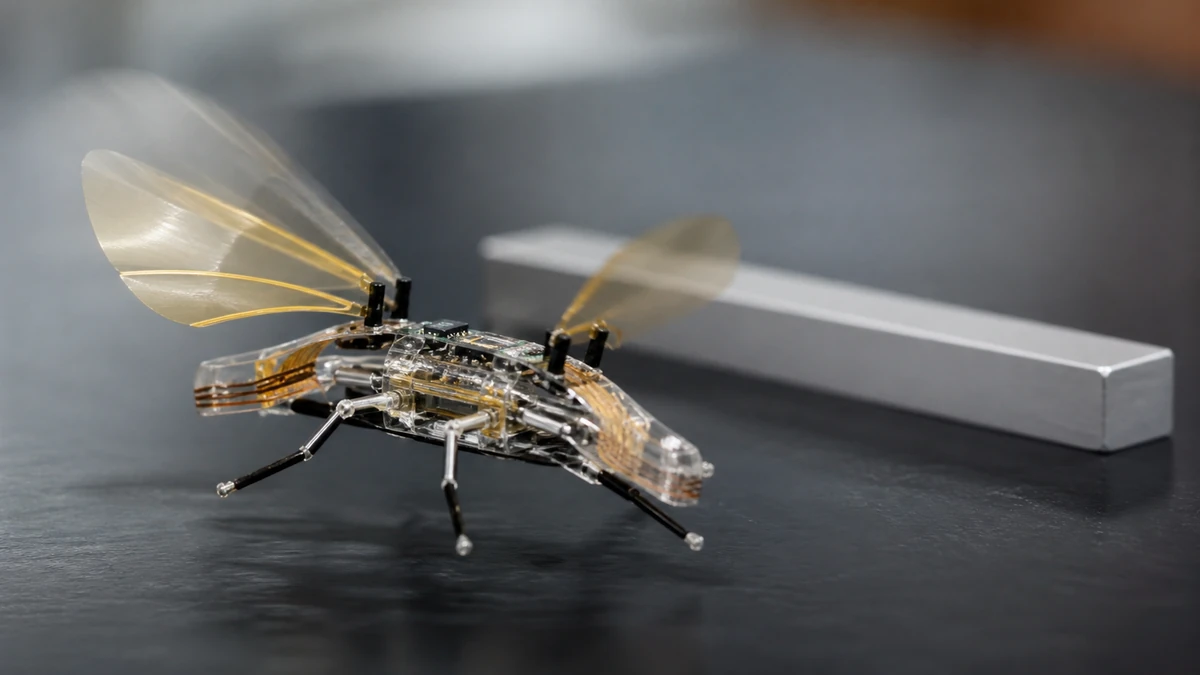
Peneliti di Sekolah Teknik EPFL telah mengembangkan jenis serangga robotik lunak yang memiliki otot buatan, dan dapat bergerak dengan kecepatan 3 cm per detik.
Kemajuan terbaru dalam kecerdasan buatan (AI) dan robotika membawa kita lebih dekat ke dunia yang tidak dapat diprediksi sebelumnya. Ini adalah dunia yang berisi hal-hal seperti kawanan serangga robotik.
Ada dua versi serangga robotik lunak yang berbeda, disebut DEAnsect, yang dikembangkan oleh tim. Yang pertama dihubungkan dengan menggunakan kabel ultra-tipis, dan sangat kuat. Ini dapat dilipat, dan bahkan dapat terus bergerak setelah dipukul dengan pemukul lalat atau dihancurkan dengan sepatu.
Model kedua yang dikembangkan oleh peneliti adalah model tanpa koneksi. Ini sepenuhnya nirkabel dan otonom, dan beratnya kurang dari 1 gram bahkan saat membawa baterai dan komponen elektronik lainnya di punggungnya. Untuk otak serangga robotik pintar, ada mikrokontroler, dan mata adalah fotodiode. Ini memungkinkan untuk mengidentifikasi pola hitam dan putih, dan DEAnsect dapat mengikuti garis apa pun yang digambar di tanah.
DEAnsect adalah hasil kerja tim di Laboratorium Transduser Lunak EPFL (LMTS). Mereka bekerja dengan Laboratorium Aktuator Terintegrasi (LAI) dan rekan dari Universitas Cergy-Pontoise, Prancis. Penelitian ini baru-baru ini diterbitkan di Science Robotics.
DEAnsect memiliki aktuator elastomer dielektrik, atau DEA. Mereka adalah jenis otot buatan yang setipis rambut manusia, dan mendorong serangga ke depan melalui getaran. DEA adalah yang membuat serangga robotik lunak sangat ringan dan dapat bergerak cepat. DEA juga membantu serangga robotik lunak untuk bermanuver di lingkungan yang berbeda, termasuk permukaan yang bergelombang.
Otot buatan mengandung membran elastomer yang ditempatkan di antara dua elektroda lunak. Ketika tegangan diterapkan, elektroda dihubungkan satu sama lain, dan membran dikompresi. Membran kemudian kembali ke bentuk awalnya ketika tegangan dimatikan.
Setiap dari tiga kaki serangga robotik lunak memiliki otot tersebut. Gerakan dihasilkan dengan menghidupkan dan mematikan tegangan, tetapi harus dilakukan sangat cepat. Tingkat sebenarnya adalah 400 kali per detik untuk mendorong serangga robotik lunak.
Tim peneliti menggunakan teknik nanofabricasi untuk memungkinkan otot buatan bekerja pada tegangan yang lebih rendah. Secara khusus, mereka mengurangi ketebalan membran elastomer. Mereka juga mengembangkan elektroda lunak yang sangat konduktif yang hanya beberapa molekul tebal. Karena desain ini, peneliti dapat sangat mengurangi ukuran sumber daya.
Herbert Shea adalah direktur LMTS.
“DEA umumnya beroperasi pada beberapa kilovolt, yang memerlukan unit catu daya yang besar,” jelas Shea. “Desain kami memungkinkan robot, yang beratnya hanya 0,2 gram, untuk membawa semua yang dibutuhkannya di punggungnya. Teknik ini membuka kemungkinan baru untuk penggunaan DEA yang luas dalam robotika, untuk kawanan serangga robotik pintar, untuk inspeksi atau perbaikan jarak jauh, atau bahkan untuk memperoleh pemahaman yang lebih dalam tentang koloni serangga dengan mengirim robot untuk hidup di antara mereka.”
“Kami saat ini bekerja pada versi tanpa koneksi dan sepenuhnya lunak dengan Universitas Stanford,” kata Shea. “Dalam jangka panjang, kami berencana untuk memasang sensor dan pemancar baru ke serangga sehingga mereka dapat berkomunikasi secara langsung satu sama lain.”


