
Robotika dan AI fisik
Insinyur Mengembangkan Tangan Robotik Lunak yang Dapat Bermain Nintendo

 Tambahkan Unite.AI ke sumber pilihan Anda di Google
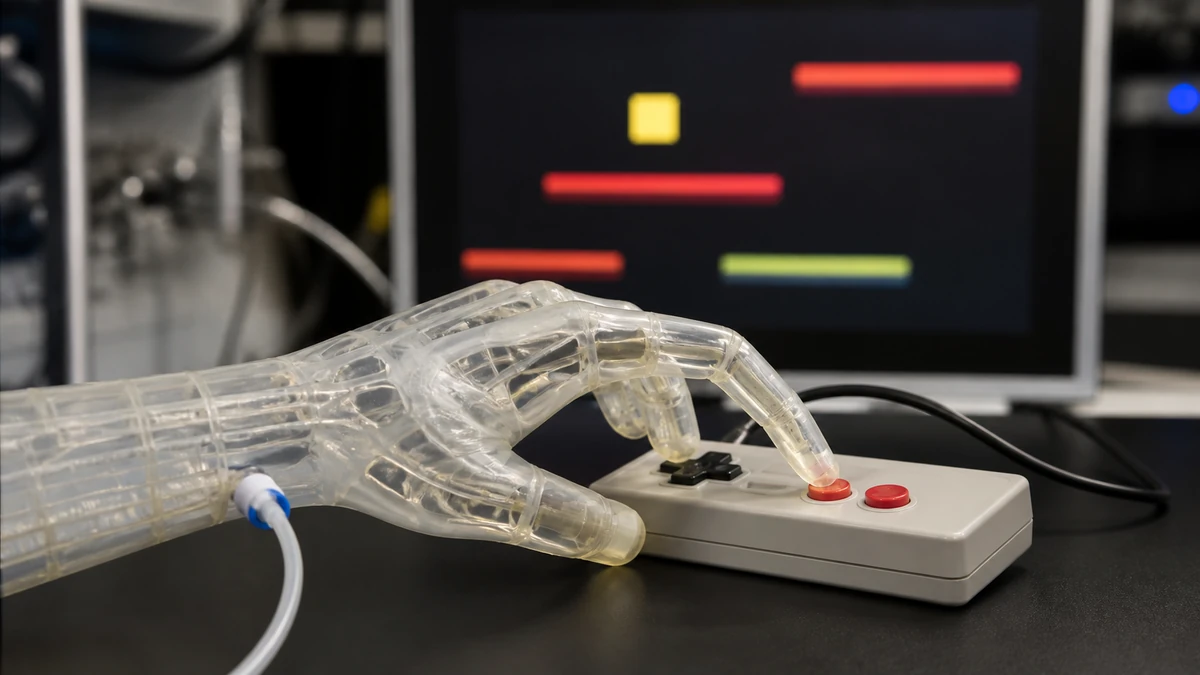
Peneliti dan insinyur di Universitas Maryland telah menciptakan tangan robotik lunak 3D yang dapat bermain Super Mario Bros. Nintendo.
Dalam kemajuan luar biasa dalam kelenturan tangan robot, penelitian ini dipresentasikan di Science Advances.
Bidang robotik lunak fokus pada robot yang fleksibel dan dapat ditiup, yang ditenagai oleh air atau udara, sedangkan robot tradisional ditenagai oleh listrik. Terdapat minat yang meningkat dalam robotik lunak karena keamanan dan kemampuan adaptasinya, yang telah menyebabkan mereka sering digunakan untuk prostetik dan perangkat medis. Namun, sebelum penelitian baru ini, sulit untuk mengontrol cairan yang memungkinkan robot untuk membengkok dan bergerak.
Tim penelitian dipimpin oleh asisten profesor teknik mesin Universitas Maryland, Ryan D. Sochol. Pencapaian besar tim ini terjadi ketika mereka dapat mencetak 3D robot lunak yang sepenuhnya terdiri dari sirkuit fluidik terintegrasi, dan semua ini dapat dilakukan dalam satu langkah.
Joshua Hubbard adalah co-penulis pertama.
“Sebelumnya, setiap jari tangan robotik lunak biasanya memerlukan garis kontrolnya sendiri, yang dapat membatasi portabilitas dan kegunaannya,” jelas Hubbard. “Tapi dengan mencetak 3D tangan robotik lunak dengan transistor fluidik terintegrasi kami, itu dapat bermain Nintendo berdasarkan hanya satu input tekanan.”

Gambar: Universitas Maryland
Demonstrasi Robot
Tim ini mendemonstrasikan tangan robotik lunak dengan merancang sirkuit fluidik terintegrasi yang memungkinkan untuk beroperasi dalam respons terhadap tekanan kontrol tunggal. Dengan menerapkan tekanan rendah, tim dapat membuat jari pertama menekan kontroler Nintendo untuk membuat Mario berjalan. Dengan menerapkan tekanan tinggi, Mario akan melompat.
Tangan ini bergantung pada program yang telah diprogram sebelumnya yang beralih secara otomatis antara tekanan off, rendah, sedang, dan tinggi, dan dapat beroperasi kontroler Nintendo dengan sukses dan menyelesaikan level pertama permainan dalam waktu kurang dari 90 detik.
Ruben Acevedo adalah lulusan Ph.D. baru dan co-penulis pertama penelitian ini.
“Baru-baru ini, beberapa kelompok telah mencoba untuk memanfaatkan sirkuit fluidik untuk meningkatkan otonomi robot lunak,” kata Acevedo, “tapi metode untuk membangun dan mengintegrasikan sirkuit fluidik dengan robot dapat memakan waktu beberapa hari hingga minggu, dengan tingkat pekerjaan manual dan keterampilan teknis yang tinggi.”
Pencetakan 3D
Tim ini menggunakan “Pencetakan 3D PolyJet”, yang memiliki banyak lapisan ‘tinta’ multi-material yang ditumpuk di atas satu sama lain dalam 3D.
Kristen Edwards adalah co-penulis penelitian ini.
“Dalam waktu satu hari dan dengan pekerjaan manual yang minimal, peneliti sekarang dapat pergi dari menekan mulai pada pencetak 3D hingga memiliki robot lunak yang lengkap — termasuk semua aktuator lunak, elemen sirkuit fluidik, dan fitur tubuh — siap digunakan,” kata Edwards
Memilih Mario tidak hanya didasarkan pada kesenangan, tapi juga berfungsi sebagai cara yang akurat untuk mengukur kelenturan tangan. Waktu dan susunan level permainan sudah mapan, dengan satu kesalahan yang dapat mengakhiri permainan. Ini menyediakan cara baru untuk mengevaluasi robot.
Penelitian Lain dan Akses Terbuka
Makalah penelitian tim ini juga merinci robot lunak yang terinspirasi dari kura-kura, yang semua dicetak di Pusat Pencetakan 3D Terrapin Works UMD.
Strategi tim ini juga open source, dan makalah ini dapat diakses secara gratis oleh siapa saja. Tim ini juga menautkan bahan tambahan mereka ke GitHub, dan termasuk semua file desain elektronik.
“Kami dengan bebas berbagi semua file desain kami sehingga siapa saja dapat dengan mudah mengunduh, memodifikasi sesuai kebutuhan, dan mencetak 3D — baik dengan pencetak mereka sendiri atau melalui layanan pencetakan seperti kami — semua robot lunak dan elemen sirkuit fluidik dari pekerjaan kami,” kata Sochol. “Kami berharap bahwa strategi pencetakan 3D open source ini akan memperluas aksesibilitas, diseminasi, reproduktivitas, dan adopsi robot lunak dengan sirkuit fluidik terintegrasi dan, pada gilirannya, mempercepat kemajuan dalam bidang ini.”
Tim ini sekarang sedang mempelajari bagaimana teknik mereka dapat digunakan untuk aplikasi biomedis seperti perangkat rehabilitasi, alat bedah, dan prostetik yang dapat disesuaikan.


