
रोबोटिक्स और भौतिक एआई
स्व-चलने वाले रोबोटिक एक्सोस्केलेटन्स विकसित कर रहे शोधकर्ता

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
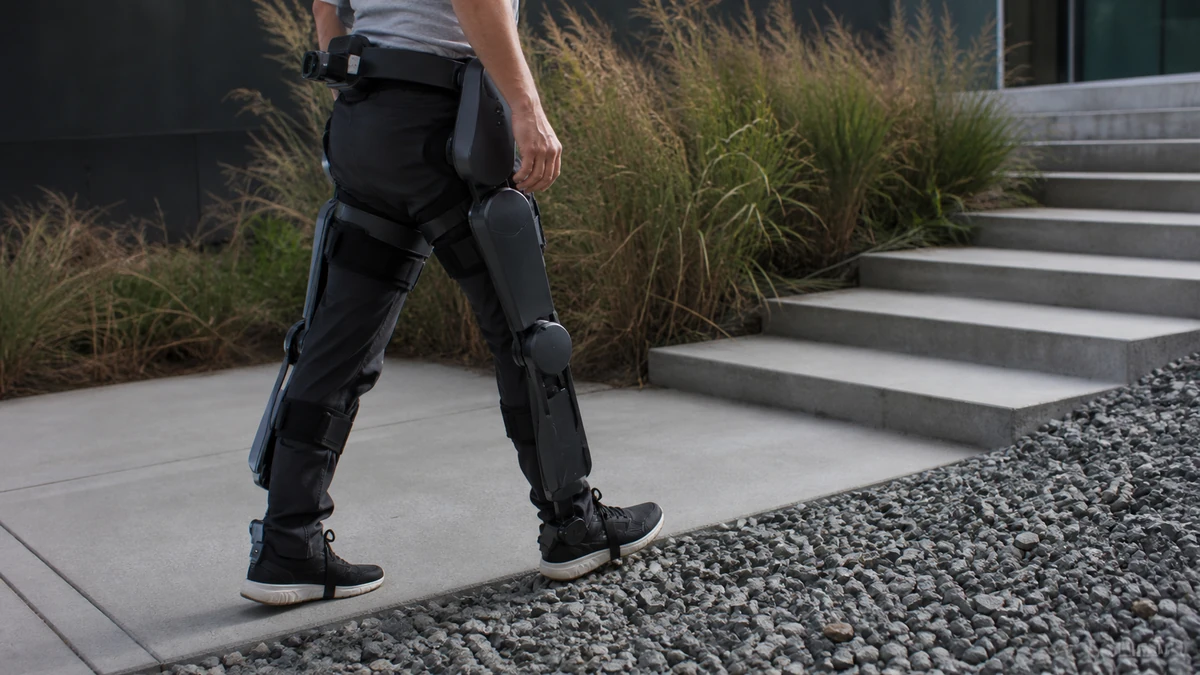
वाटरलू विश्वविद्यालय में रोबोटिक्स शोधकर्ता रोबोटिक्स के क्षेत्र में अगली बड़ी प्रगति पर काम कर रहे हैं: स्व-चलने वाले रोबोटिक एक्सोस्केलेटन्स। नई तकनीक, जिसमें प्रोस्थेटिक पैर शामिल हैं, कृत्रिम बुद्धिमत्ता (एआई) का उपयोग करके सोच और चलने में सक्षम है।
नव विकसित प्रणाली लोगों के चलने के तरीके की नकल करने के लिए कंप्यूटर दृष्टि और एआई के संयोजन पर निर्भर करती है, जो अपने आसपास के वातावरण का अवलोकन करती है और गतिविधियों को समायोजित करती है।
शोध को पत्रिका में प्रकाशित किया गया था आईईईई ट्रांजैक्शन ऑन मेडिकल रोबोटिक्स एंड बायोनिक्स। यह एक लंबी शोध पत्र श्रृंखला का हिस्सा था, और इसका शीर्षक “रोबोटिक एक्सोस्केलेटन्स और प्रोस्थेटिक्स के लिए स्टैंड-टू-सिट बायोमैकेनिक्स का सिमुलेशन” है।
ब्रोकोस्लाव लास्चोव्स्की सिस्टम डिज़ाइन इंजीनियरिंग में पीएचडी उम्मीदवार हैं। वह वर्तमान में विश्वविद्यालय में शोध परियोजना, एक्सोनेट का नेतृत्व कर रही हैं।
“हम रोबोटिक एक्सोस्केलेटन्स को दृष्टि प्रदान कर रहे हैं ताकि वे स्वयं को नियंत्रित कर सकें,” लास्चोव्स्की ने कहा।
हालांकि मोटर द्वारा नियंत्रित एक्सोस्केलेटन पैर पहले से ही मौजूद हैं, वे आदर्श नहीं हैं क्योंकि उन्हें उपयोगकर्ताओं द्वारा स्मार्टफोन एप्लिकेशन या जॉयस्टिक के माध्यम से मैनुअल नियंत्रण की आवश्यकता होती है।
“यह असुविधाजनक और संज्ञानात्मक रूप से मांग वाला हो सकता है,” लास्चोव्स्की ने कहा। “हर बार जब आप एक नई लोकोमोटर गतिविधि करना चाहते हैं, तो आपको रुकना होगा, अपना स्मार्टफोन निकालना होगा और वांछित मोड चुनना होगा।”
एआई और पोर्टेबल कैमरे
इस प्रणाली में सुधार करने और कुछ सीमाओं को पार करने के लिए, शोध टीम ने एक्सोस्केलेटन्स को उपयोगकर्ताओं पर लगाया और पोर्टेबल कैमरे का उपयोग किया। उन्होंने एआई कंप्यूटर सॉफ्टवेयर को भी अनुकूलित किया ताकि वीडियो फीड को कुशलता से और सटीकता से संसाधित किया जा सके, जो बाधाओं जैसे सीढ़ियों, दरवाजों, और वातावरण के विभिन्न अन्य पहलुओं को पहचान सके।
शोध टीम अब मोटर्स को निर्देश भेजने का लक्ष्य रखेगी, जिससे रोबोटिक एक्सोस्केलेटन्स और अधिक प्रभावशाली हो सकेंगे। एक बार यह हासिल हो जाने के बाद, वे सीढ़ियाँ चढ़ने और विभिन्न बाधाओं से बचने में सक्षम होंगे। इसके अलावा, वे उपयोगकर्ता की वर्तमान गति का विश्लेषण करने में सक्षम होंगे, साथ ही आगामी भूमि का भी विश्लेषण करेंगे ताकि उपयुक्त कार्रवाई कर सकें।
लास्चोव्स्की जॉन मैकफी द्वारा पर्यवेक्षित हैं, जो एक इंजीनियरिंग प्रोफेसर और बायोमेकाट्रोनिक सिस्टम डायनामिक्स में कनाडा रिसर्च चेयर हैं।
“हमारा नियंत्रण दृष्टिकोण मानव विचार की आवश्यकता नहीं होगी,” लास्चोव्स्की ने कहा। “स्व-चालित कारों की तरह जो स्वयं चलती हैं, हम स्व-चालित एक्सोस्केलेटन्स और प्रोस्थेटिक पैरों को डिज़ाइन कर रहे हैं जो स्वयं चलेंगे।”
शोधकर्ताओं का एक और लक्ष्य रोबोटिक स्केलेटन्स के लिए मोटर्स की ऊर्जा दक्षता में सुधार करना है ताकि मानव गति के माध्यम से स्व-चार्ज बैटरी का उपयोग किया जा सके।
एक्सोस्केलेटन्स को आगे बढ़ाना
शोध टीम से आने वाला नया काम वास्तव में एक्सोस्केलेटन्स के विकास को अगले स्तर पर ले जाता है। पिछले कुछ वर्षों में, इस क्षेत्र में कई प्रगति हुई है। उदाहरण के लिए, होंडा ने 2019 में घोषणा की थी कि वे मानव शक्ति को बढ़ाने के लिए एक्सोस्केलेटन्स विकसित कर रहे हैं। उसी समय, जापान में एक्सोस्केलेटन्स का उपयोग लोगों को काम करने में मदद करने के लिए किया जा रहा था क्योंकि वे उम्र बढ़ने के साथ काम करते रहते हैं।
हालांकि, स्व-चलने वाले रोबोटिक स्केलेटन्स हासिल करना बहुत अधिक कठिन है, जो इस नए विकास को इतना रोमांचक और मूल्यवान बनाता है।


