Robot học và AI vật lý
Các nhà nghiên cứu có thể điều khiển và tái cấu hình robot mềm từ xa

 Thêm Unite.AI vào các nguồn ưu tiên của bạn trên Google
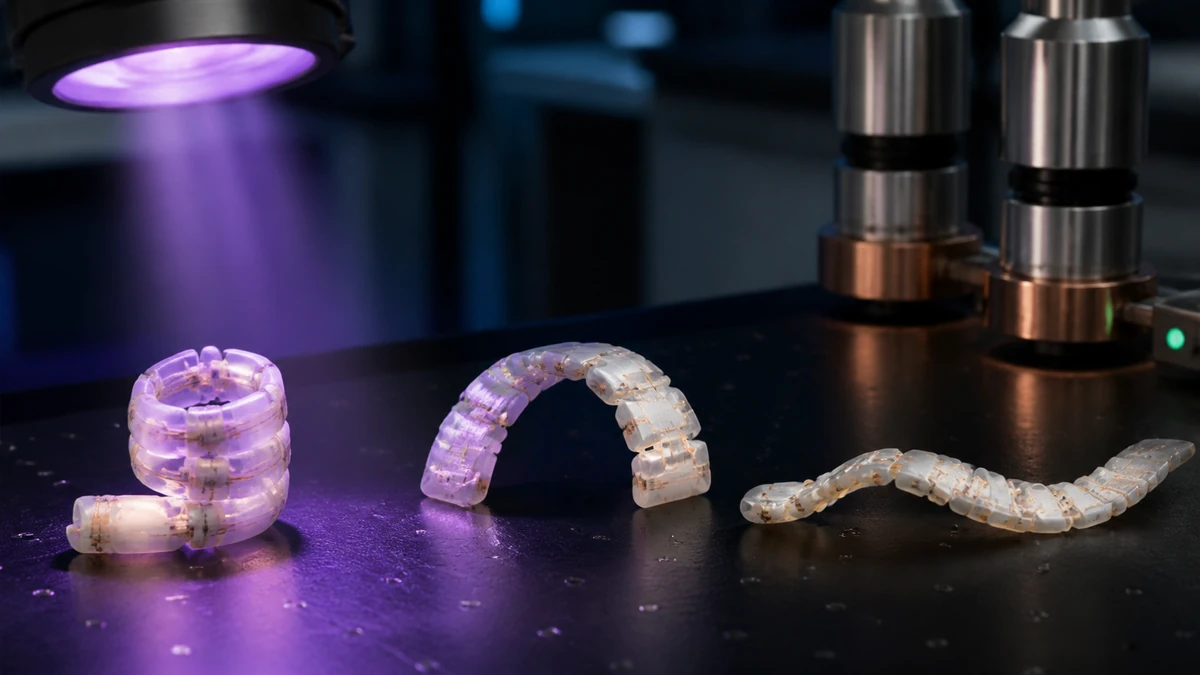
Các nhà nghiên cứu từ Đại học North Carolina State và Đại học Elon đã phát triển một kỹ thuật mới để điều khiển và tái cấu hình robot mềm từ xa. Họ đã có thể điều khiển các robot, khóa chúng vào một vị trí và tái cấu hình chúng để chúng có thể trở thành các hình dạng khác nhau. Đội ngũ nhà nghiên cứu đã có thể phát triển điều này với sự giúp đỡ của ánh sáng và trường từ tính.
Joe Tracy, một trong những giáo sư khoa học vật liệu và kỹ thuật tại NC State và là tác giả của bài báo về nghiên cứu mới, đã nói về những phát triển này.
“Chúng tôi đặc biệt hào hứng về khả năng tái cấu hình,” ông nói. “Bằng cách thiết kế các tính chất của vật liệu, chúng tôi có thể điều khiển chuyển động của robot mềm từ xa; chúng tôi có thể giữ cho robot ở một hình dạng nhất định; chúng tôi có thể sau đó trả lại robot về hình dạng ban đầu hoặc thay đổi chuyển động của nó; và chúng tôi có thể làm tất cả những điều này một cách lặp lại. Tất cả những điều này đều có giá trị, về mặt công nghệ này trong lĩnh vực y sinh hoặc hàng không.
Các robot mềm mà các nhà nghiên cứu sử dụng được tạo ra từ polymer có chứa các hạt từ tính sắt nhỏ. Thông thường, loại vật liệu này không linh hoạt và giữ nguyên hình dạng. Điều gì khác biệt về vật liệu mà các nhà nghiên cứu sử dụng là khi họ làm nóng nó bằng ánh sáng từ một đèn LED, polymer trở nên dẻo.
Sau đó, các nhà nghiên cứu sử dụng một trường từ tính để thay đổi và điều khiển hình dạng của các robot mềm từ xa. Khi robot đã ở hình dạng mà các nhà nghiên cứu muốn, họ loại bỏ ánh sáng LED. Khi ánh sáng được loại bỏ, robot trở nên cứng lại. Lần này, nó ở hình dạng mới. Ánh sáng LED sau đó được áp dụng lại và họ loại bỏ trường từ tính. Tại thời điểm đó, các robot mềm có thể trở lại hình dạng ban đầu. Nếu họ không muốn robot trở lại hình dạng ban đầu, họ có thể áp dụng ánh sáng lại và sử dụng trường từ tính để tạo ra nhiều hình dạng hơn.
Những robot mềm dẻo này có tiềm năng được sử dụng cho nhiều điều khác nhau. Các nhà nghiên cứu đã sử dụng chúng để nâng và vận chuyển các vật thể, và chúng cũng được sử dụng như các đòn bẩy.
Jessica Liu, tác giả đầu tiên của bài báo, đã nói về kỹ thuật mới này.
“Chúng tôi không bị giới hạn ở các cấu hình nhị phân, chẳng hạn như một thiết bị gắp có thể mở hoặc đóng,” cô nói. “Chúng tôi có thể điều khiển ánh sáng để đảm bảo rằng một robot sẽ giữ hình dạng của nó tại bất kỳ điểm nào.”
Các nhà nghiên cứu cũng đã tạo ra một mô hình tính toán. Điều này có thể được sử dụng để tạo ra một quá trình thiết kế robot mềm nhanh hơn và hiệu quả hơn. Họ có thể điều chỉnh hình dạng của robot, độ dày của polymer, số lượng hạt từ tính trong polymer và kích thước và hướng của trường từ tính. Tất cả những điều này có thể được thực hiện trước khi họ xây dựng mẫu thử.
“Bước tiếp theo bao gồm tối ưu hóa polymer cho các ứng dụng khác nhau,” Joe Tracy nói. “Ví dụ, thiết kế các polymer phản ứng ở các nhiệt độ khác nhau để đáp ứng các ứng dụng cụ thể.”
Bài báo của các nhà nghiên cứu đã được xuất bản trên tạp chí Science Advances. Nó có tiêu đề “Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics.”
Các đồng tác giả bao gồm Jonathan Gillen, cựu sinh viên đại học tại NC State; Sumeet Mishra, cựu sinh viên tiến sĩ tại NC State; và Benjamin Evans, giáo sư vật lý tại Đại học Elon.