Робототехника и физический ИИ
Исследователи могут удаленно контролировать и переконфигурировать мягких роботов

 Добавьте Unite.AI в избранные источники в Google
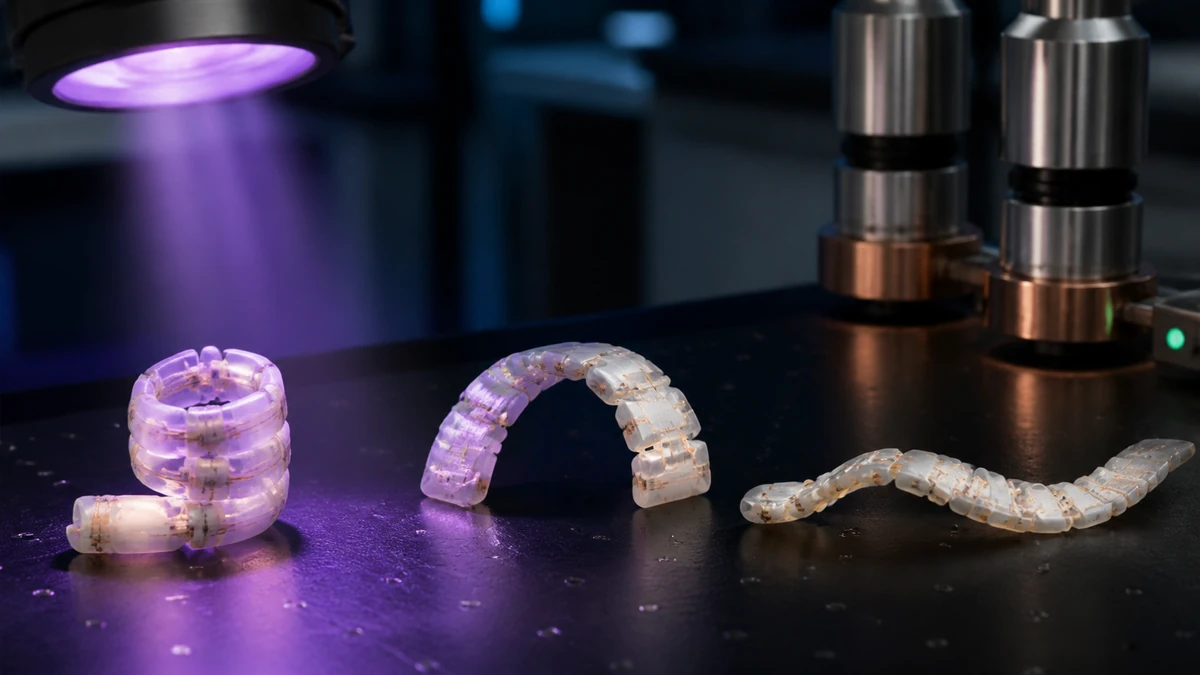
Исследователи из Университета Северной Каролины и Университета Элона разработали новый метод удаленного контроля и переконфигурирования мягких роботов. Они смогли контролировать роботов, блокировать их в одном положении и переконфигурировать их так, чтобы они могли принимать разные формы. Команда исследователей смогла разработать это с помощью света и магнитных полей.
Джо Трейси, один из профессоров материаловедения и инженерии в Университете Северной Каролины и автор статьи о новом исследовании, рассказал о разработках.
«Мы особенно рады возможности переконфигурирования», – сказал он. «Благодаря инженерным свойствам материала, мы можем контролировать движение мягкого робота удаленно; мы можем заставить его удерживать заданную форму; мы можем затем вернуть робота в его исходную форму или дальнейшее изменение его движения; и мы можем делать это повторно. Все эти вещи ценны с точки зрения полезности этой технологии в биомедицинской или аэрокосмической области».
Мягкие роботы, которые использовали исследователи, были созданы из полимера, в который были встроены магнитные железные микрочастицы. Обычно этот тип материала не гибок и сохраняет свою форму. Что отличает материал, который использовали исследователи, так это то, что когда они его нагрели с помощью света от светоизлучающего диода (LED), полимер стал пластичным.
Исследователи затем использовали магнитное поле для удаленного изменения и контроля формы мягких роботов. Как только робот принял желаемую форму, они удалили свет от LED. Как только свет был удален, робот стал жестким снова. На этот раз он был в новой форме. Свет от LED был затем снова применен, и они удалили магнитное поле. В этот момент мягкие роботы смогли вернуться в свою исходную форму. Если они не хотели, чтобы робот вернулся в свою исходную форму, они могли применить свет снова и использовать магнитное поле для создания еще более форм.
Эти мягкие пластичные роботы имеют потенциал быть использованными для многих различных вещей. Исследователи смогли использовать их для подъема и транспортировки объектов, и они также использовались в качестве консолей.
Джессика Лю, первый автор статьи, рассказала о новом методе.
«Мы не ограничены бинарными конфигурациями, такими как захват, который может быть либо открытым, либо закрытым», – сказала она. «Мы можем контролировать свет, чтобы гарантировать, что робот будет удерживать свою форму в любой точке».
Исследователи также создали вычислительную модель. Она может быть использована для создания более быстрого и эффективного процесса разработки мягких роботов. Они могут регулировать форму робота, толщину полимера, количество железных микрочастиц в полимере и размер и направление магнитного поля. Все это можно сделать до того, как они создадут прототип.
«Следующие шаги включают оптимизацию полимера для различных применений», – сказал Джо Трейси. «Например, инженерия полимеров, которые реагируют при разных температурах, чтобы удовлетворить конкретным применением».
Статья исследователей была опубликована в журнале Science Advances. Она называется «Фототермически магнитно-контролируемая переконфигурация полимерных композитов для мягкой робототехники».
Соавторами статьи являются Джонатан Гиллен, бывший студент Университета Северной Каролины; Сумит Мишра, бывший аспирант Университета Северной Каролины; и Бенджамин Эванс, ассоциированный профессор физики в Университете Элона.