
Интервью
Патрик М. Пиларски, Ph.D., обладатель исследовательской кафедры Canada CIFAR AI (Amii) — серия интервью

 Добавьте Unite.AI в избранные источники в Google
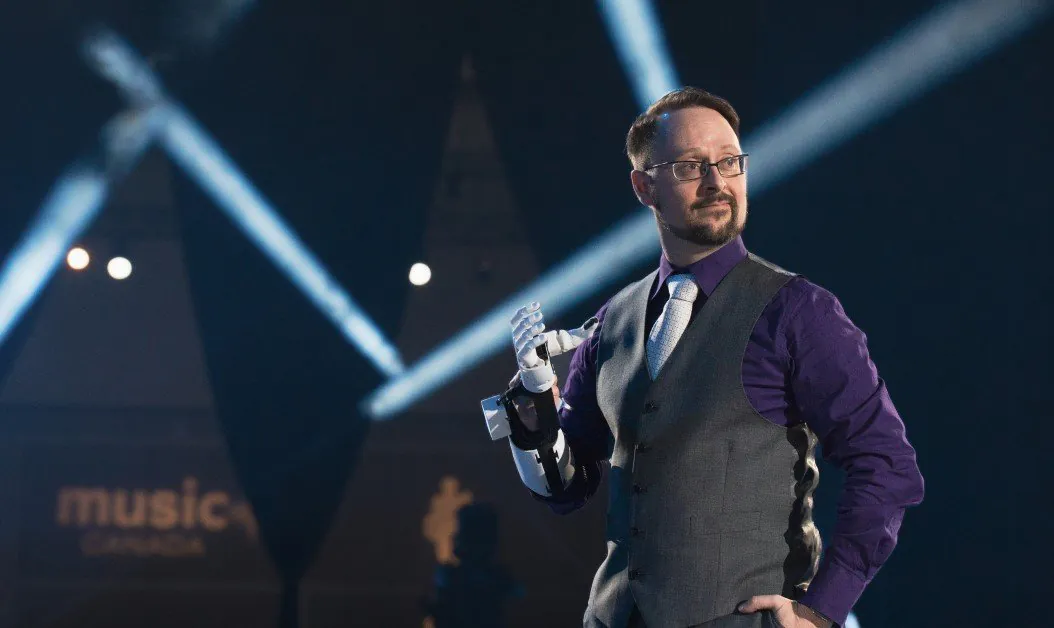
Доктор Патрик М. Пиларски — обладатель исследовательской кафедры Canada CIFAR AI, бывший обладатель канадской исследовательской кафедры по машинному интеллекту для реабилитации и доцент отделения физической медицины и реабилитации медицинского факультета Университета Альберты.
В 2017 году доктор Пиларски участвовал в создании первого международного исследовательского офиса DeepMind в Эдмонтоне, Альберта. До 2023 года он был одним из руководителей офиса и старшим научным сотрудником. Он является научным сотрудником и членом совета директоров Института машинного интеллекта Альберты (Amii), соруководителем лаборатории бионических конечностей для улучшения естественного управления (BLINC), а также главным исследователем в лаборатории обучения с подкреплением и искусственного интеллекта (RLAI) и сети сенсомоторных адаптивных реабилитационных технологий (SMART) Университета Альберты.
Доктор Пиларски — отмеченный наградами автор или соавтор более 120 рецензируемых научных статей, старший член IEEE. Его исследования поддерживались провинциальными, национальными и международными грантами.
Мы встретились с ним на ежегодной конференции по ИИ Upper Bound 2023 года, которая проходит в Эдмонтоне, Альберта, под эгидой Amii (Института машинного интеллекта Альберты).
Как вы пришли в сферу ИИ? Что привлекло вас в этой области?
Это два разных вопроса. В ИИ меня привлекает красота того, как возникает сложность и как из сложности рождается структура. Интеллект — один из таких удивительных примеров. Происходит ли это в биологии или мы наблюдаем возникновение сложного поведения у машин, я вижу в этом красоту. Это увлекало меня очень давно. Мой долгий извилистый путь к нынешней области ИИ прошёл через множество этапов. Сейчас я работаю с машинами, которые учатся методом проб и ошибок, с системами обучения с подкреплением, взаимодействующими с людьми, когда и те и другие погружены в поток опыта и времени. Я изучал взаимодействие машин и людей в биомехатронных устройствах и биотехнологиях, например в искусственных конечностях и протезах.
Я также изучал, как ИИ может помогать медицинской диагностике: как с помощью машинного интеллекта понимать закономерности, ведущие к заболеваниям, и то, как различные болезни проявляются в записях приборов. Всё это — часть долгого стремления понять, как из очень простых основ можно получить очень сложное поведение. Особенно мне нравится в обучении с подкреплением идея, что машина может быть встроена в течение времени, учиться на собственном опыте, демонстрировать сложное поведение и улавливать сложные явления окружающего мира. Это и было движущей силой.
Если говорить о конкретном пути, ещё в старшей школе я много занимался спортивной медициной и проходил соответствующую подготовку. Я изучал спортивную медицину, а теперь исследую, как объединить машинный интеллект и реабилитационные технологии для поддержки людей в повседневной жизни. Это интересный путь: с одной стороны, увлечение сложными системами, а с другой — практический вопрос о том, как лучше помогать людям жить так, как они хотят.
Как спорт первоначально привёл вас к протезированию?
В таких областях, как спортивная медицина, интересно изучать человеческое тело и то, как другие люди, процедуры и процессы могут поддерживать уникальные потребности человека, связанные со спортом или с чем-то ещё. Бионические конечности и протезные технологии тоже предполагают создание устройств, систем и технологий, помогающих людям вести желаемую жизнь. Эти вещи тесно связаны. Очень здорово вернуться к прежним интересам и увидеть, как они воплощаются в лаборатории, которой я сейчас совместно руковожу. В частности, мы изучаем системы машинного обучения, работающие в тесной связке с человеком, для поддержки которого они предназначены.
Ранее вы говорили, что протез должен приспосабливаться к человеку, а не человек к протезу. Какое машинное обучение стоит за этим?
Конечно. На протяжении истории использования инструментов люди приспосабливались к своим инструментам, а затем приспосабливали инструменты к своим потребностям. Это повторяющийся процесс взаимной адаптации. Сейчас мы находимся в поворотной точке. Возможно, вы уже слышали это в моих выступлениях: впервые мы можем представить создание инструментов, обладающих некоторыми признаками человеческого интеллекта, которые действительно адаптируются и совершенствуются, пока человек ими пользуется. Базовые технологии поддерживают непрерывное обучение — системы учатся на непрекращающемся потоке опыта. Обучение с подкреплением и лежащие в его основе механизмы, такие как обучение методом временных разностей, крайне важны для создания систем, которые постоянно адаптируются во время взаимодействия с человеком и использования в его повседневной жизни.
Можете объяснить, что такое обучение методом временных разностей?
Конечно. Мне нравится рассматривать ключевые технологии — обучение методом временных разностей и фундаментальные алгоритмы обучения прогнозированию, на которых основана значительная часть работы нашей лаборатории. Система, как и мы, предсказывает будущее значение какого-либо сигнала. Обычно речь идёт о будущей награде, но можно представить любой другой сигнал: какую силу я сейчас прикладываю, насколько жарко будет, сколько пончиков я съем завтра? Всё это можно прогнозировать. Базовый алгоритм рассматривает разницу между моей текущей оценкой того, что произойдёт, и оценкой будущего с учётом сигнала, который я получаю сейчас.
Какую силу я прикладываю, когда роботизированная рука поднимает чашку кофе или стакан воды? Можно рассмотреть прогноз силы, которую она будет прикладывать сейчас или в течение будущего периода, и сравнить его с ожиданиями относительно будущего и фактически прикладываемой силой. Объединив эти элементы, мы получаем ошибку временных разностей. Протяжённые во времени прогнозы и различия между ними используются для обновления структуры самой обучающейся машины.
В традиционном обучении с подкреплением на основе награды это может означать изменение поведения машины в соответствии с ожидаемой будущей наградой. Во многих наших работах рассматриваются другие сигналы с использованием обобщённых функций ценности. Это перенос процесса обучения с подкреплением и метода временных разностей с сигналов награды на любые другие интересующие нас сигналы, относящиеся к работе машины.
В своих выступлениях вы часто упоминаете протез под названием Каирский палец ноги . Чему он может нас научить?

Каирский палец ноги. Базельский университет, LHTT. Фото: Matjaž Kačičnik
Мне нравится пример Каирского пальца ноги — протеза возрастом 3000 лет. Я работаю в области нейропротезирования. Сейчас мы видим очень совершенные роботизированные системы, которые в некоторых случаях обеспечивают такой же уровень управления или степени свободы управления, как биологические части тела. И всё же я возвращаюсь к весьма стилизованному деревянному пальцу, созданному 3000 лет назад. Он интересен как пример расширения возможностей человека с помощью технологий. То, что сегодня происходит в нейропротезировании и взаимодействии человека с машиной, не является чем-то странным, совершенно новым или невероятным. Мы всегда пользовались инструментами, и животные, не относящиеся к человеку, тоже используют орудия. Об этом есть замечательные книги, в частности книга Франса де Вааля «Достаточно ли мы умны, чтобы судить об уме животных?».
Расширение, дополнение и улучшение собственных возможностей с помощью инструментов — не новое, а древнее явление. На земле, где мы сейчас находимся, жившие здесь люди делали это с незапамятных времён. Ещё одна интересная черта Каирского пальца: по крайней мере, научные сообщения свидетельствуют, что за время использования его неоднократно приспосабливали к пользователю. Его действительно дорабатывали, индивидуально подгоняли и изменяли в процессе эксплуатации.
Насколько я понимаю, это был не просто неизменный инструмент, прикреплённый к человеку на всю жизнь. Он был прикреплён, но при этом модифицировался. То есть идея адаптации инструментов в процессе использования, особенно длительного, тоже весьма древняя. Она не нова, и мы можем многому научиться на примерах многолетней взаимной адаптации людей и инструментов.
Вы ранее упоминали канал обратной связи между протезом и человеком. Можете рассказать подробнее?
Мы живём в особое время и с точки зрения понимания отношений между человеком и машиной, поддерживающей его в повседневной жизни. Когда человек с особенностями конечностей или после ампутации пользуется искусственной конечностью, традиционно он использует её как инструмент, как продолжение своего тела, в основном полагаясь на канал управления. Его воля или намерение передаётся устройству, которое должно это понять и выполнить: открыть или закрыть кисть, согнуть локоть, захватить ключ щипковым движением. При этом канал обратной связи часто исследуется и учитывается гораздо меньше.
У многих коммерчески доступных искусственных конечностей информация возвращается от устройства к человеку через механическую связь: пользователь чувствует усилия конечности и реагирует на них. Он может слышать работу моторов или смотреть, как устройство поднимает предмет, переносит его по столу либо берёт из другой части рабочего пространства. Это традиционные способы. Во всём мире идут замечательные исследования того, как лучше передавать информацию от искусственной конечности пользователю. Здесь, в Эдмонтоне, тоже много интересных работ по перестройке связей нервной системы, целевой реиннервации и другим подходам для поддержки этого канала. Но вопрос о том, как машинное обучение помогает взаимодействию через канал обратной связи, остаётся очень активной, формирующейся областью исследований.
Как машинное обучение может помочь системе, которая многое воспринимает и прогнозирует в окружающем мире, ясно и эффективно передавать эти сведения пользователю? Это прекрасная тема. Если адаптируются и канал обратной связи, и канал управления, а устройство и человек строят модели друг друга, можно сделать нечто почти чудесное: передавать информацию практически бесплатно. Когда две системы хорошо согласованы, создали сильные модели друг друга и адаптируются в управлении и обратной связи, возникают тесные партнёрства человека и машины. Они могут передавать огромные объёмы информации с очень небольшими усилиями и при очень малой пропускной способности канала.
Это открывает совершенно новые области координации человека и машины, особенно в нейропротезировании. Я действительно считаю, что сейчас необыкновенное время для начала изучения этой области.
Как вы думаете, будут ли такие устройства в будущем печатать на 3D-принтерах? Как будет развиваться производство?
Мне кажется, я не самый подходящий человек для прогнозов на эту тему. Но могу сказать, что всё больше коммерческих поставщиков нейропротезных устройств используют аддитивное производство, 3D-печать и другие формы аддитивного изготовления на месте. Очень приятно видеть, что это касается уже не только прототипов: 3D-печать становится неотъемлемой частью предоставления устройств людям и их оптимизации под конкретного пользователя.
Аддитивное и индивидуальное изготовление, а также персональная подгонка протезов постоянно происходят в больницах. Это естественная часть помощи людям с особенностями конечностей, нуждающимся во вспомогательных или других реабилитационных технологиях. Мы начинаем видеть, что значительная часть этой индивидуализации входит в работу производителей устройств, а не остаётся только задачей специалистов, непосредственно оказывающих помощь. Это тоже очень интересно. Я вижу большие возможности для устройств, которые не просто выглядят как руки или используются подобно рукам, а точно отвечают потребностям пользователя. Они позволяют ему выражать себя так, как он хочет, и вести желаемую жизнь, не ограничиваясь нашими представлениями о том, как следует пользоваться рукой в быту.
Вы написали более 120 научных работ. Есть ли среди них особенно примечательная, о которой нам стоит знать?
Недавно вышла статья в журнале Neural Computing and Applications. Но это лишь верхушка айсберга идей, которые мы развиваем уже значительно больше десяти лет: подходы к пониманию взаимодействия людей и машин, особенно людей и протезных устройств. Речь об идее коммуникативного капитала. Вот работа, которую мы недавно опубликовали.
В ней изложен наш взгляд на то, как прогнозы, которые взаимодействующее с человеком протезное устройство учится строить и поддерживать в реальном времени, а также прогнозы самого человека могут образовывать капитал — ресурс, на который полагаются обе стороны. Помните, я говорил, что можно добиться чего-то выдающегося, когда человек и машина строят модели друг друга, адаптируются в реальном времени на основе опыта и начинают обмениваться информацией по двунаправленному каналу. Кстати, мы живём в волшебном мире, где есть записи и из них можно вырезать отдельные фрагменты.
По сути, это похоже на магию.
Именно. Звучит как магия. Можно вспомнить таких мыслителей, как У. Росс Эшби, который в 1960-е годы и в своей книге «Введение в кибернетику» рассуждал о том, как усилить человеческий интеллект. Он говорил, что всё сводится к усилению способности человека выбирать между множеством вариантов. Это становится возможным в системах, где человек взаимодействует, например, с машиной, а между ними открыт канал связи. Если этот канал двунаправленный и обе системы накапливают капитал в виде прогнозов и других ресурсов, они начинают согласовываться и становятся большим, чем сумма частей. Можно получить больше, чем вкладываешь.
Поэтому я считаю эту статью одной из самых интересных наших работ: она отражает изменение мышления. Мы начинаем рассматривать нейропротезы как системы, способные к самостоятельным действиям. Мы не просто приписываем им такую способность, а полагаемся на то, что они могут совместно с нами адаптироваться и создавать эти ресурсы. Коммуникативный капитал умножает нашу способность взаимодействовать с миром и получать больше, чем вкладываем. С позиции протезирования это означает, что люди могут перестать постоянно думать о протезе в повседневной жизни и начать думать о самой жизни, а не об устройстве, которое помогает им жить.
Какие применения интерфейсов «мозг — машина» вы видите в связи с тем, о чём только что рассказали?
Один из моих любимых примеров — технология, которую мы предлагаем уже почти десять лет: адаптивное переключение. Она основана на том, что многие системы, с которыми мы ежедневно взаимодействуем, требуют переключения между множеством режимов или функций. Переключаю ли я приложения на телефоне, ищу ли подходящую настройку дрели или настраиваю другие инструменты, мы постоянно выбираем между функциями. Вспомним Эшби и способность выбирать из многих вариантов. При адаптивном переключении мы используем обучение методом временных разностей, чтобы искусственная конечность научилась понимать, какую двигательную функцию человек хочет использовать и когда. Простой пример — я тянусь к чашке и закрываю кисть.
Система должна уметь на основе опыта прогнозировать, что в такой ситуации я, скорее всего, использую открытие и закрытие кисти. В будущем она сможет предсказывать это в похожих обстоятельствах. Когда я ориентируюсь в облаке режимов и функций, она предложит примерно нужные мне, не заставляя перебирать все варианты. Это простой пример накопления коммуникативного капитала. Система строит прогнозы во взаимодействии: о человеке, машине и их отношениях в конкретной ситуации в конкретное время. Этот общий ресурс позволяет на ходу перенастраивать интерфейс управления, чтобы человек получал нужное в нужный момент. Если система очень уверена в том, какая двигательная функция требуется, она может сразу выбрать её при начале действия.
Замечательно то, что человек всегда может сказать: «На самом деле я хотел вот это», и переключиться на другую двигательную функцию. В роботизированной руке это могут быть разные способы захвата: обхватить дверную ручку, поднять ключ или пожать кому-то руку. Это разные функциональные режимы и схемы захвата. Очень интересно, что система начинает понимать, что уместно в определённой ситуации. Так накапливается капитал, на который могут опираться обе стороны, чтобы быстрее взаимодействовать с миром и уменьшать когнитивную нагрузку, особенно на пользователя.
Спасибо за замечательное интервью. Читатели, которые хотят узнать больше, могут посетить следующие ресурсы:
- Доктор Патрик М. Пиларски — страница на сайте Университета Альберты.
- Конференция Upper Bound по ИИ.
- Amii (Институт машинного интеллекта Альберты)


