
Робототехника и физический ИИ
Гибкая роботизированная рука, управляемая с помощью очков дополненной реальности

 Добавьте Unite.AI в избранные источники в Google
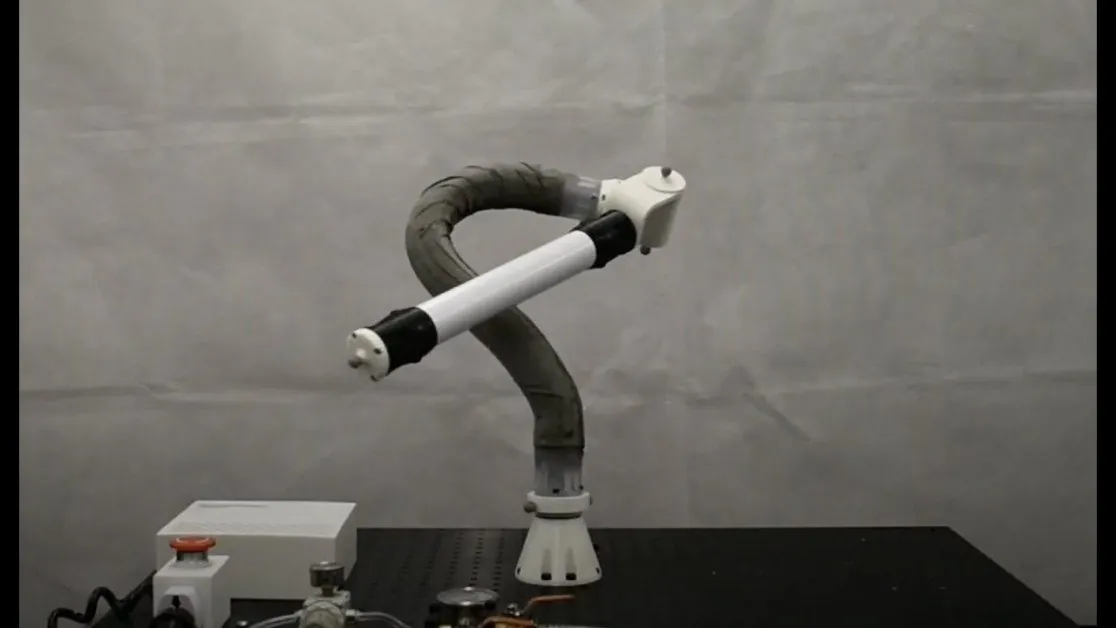
Исследователи из Имперского Колледжа Лондона создали гибкую роботизированную руку, которую можно контролировать с помощью очков аугментированной реальности (AR). Роботизированная рука легко адаптируется: её можно изгибать и поворачивать во всех направлениях и использовать в таких областях, как техническое обслуживание космических кораблей, производство и реабилитация после травм.
Люди могут вручную согнуть руку робота в желаемую форму для каждой задачи, и это возможно благодаря слоям листов милара, расположенных внутри. Каждый из этих листов милара скользит друг над другом и может быть заблокирован на месте. Однако некоторые пользователи испытывают трудности при сгибании робота без руководства.
Реализация Технологии Аугментированной Реальности
Чтобы преодолеть некоторые из этих проблем, команда исследователей из лаборатории REDS (Роботизированное манипулирование: инженерия, дизайн и наука) Имперского Колледжа разработала систему, которая позволяет пользователям полагаться на аугментированную реальность для настройки робота. С помощью умных очков смешанной реальности и камер отслеживания движения пользователям показывают шаблоны и конструкции, наложенные на реальное окружение. Рука робота может быть затем отрегулирована для соответствия шаблону. Чтобы сделать все еще проще, шаблон становится зеленым при успешной настройке, и робот блокируется на месте.
Доктор Николас Рохас из Школы Дизайна и Инженерии Дайсона Имперского Колледжа является старшим автором исследовательской работы.
“Одна из ключевых проблем при настройке этих роботов – это точность в их новом положении. Мы, люди, не очень хорошо справляемся с обеспечением того, чтобы новое положение соответствовало шаблону, поэтому мы обратились к аугментированной реальности за помощью”, – сказал доктор Рохас.
“Мы показали, что аугментированная реальность может упростить работу с нашим гибким роботом. Этот подход дает пользователям возможность легко создавать различные положения робота для самых разных задач, не требуя большого технического опыта.”
Тестирование и Применение Системы
Система была протестирована на пяти мужчинах в возрасте от 20 до 26 лет с опытом в робототехнике. Однако у них не было опыта работы с гибкими роботами. Согласно опубликованной статье, они смогли успешно и точно настроить робота с помощью новой системы.
Существует много применений для такой системы, как производство и техническое обслуживание транспортных средств. Легкий вес руки делает ее особенно подходящей для технического обслуживания космических кораблей, а ее мягкость позволяет использовать ее в реабилитации после травм.
Аспиранты Алекс Ранне и Ангус Кларк делят первое авторство исследования.
“Во многих отношениях ее можно рассматривать как отдельную, более гибкую третью руку. Она может помочь во многих ситуациях, когда дополнительная конечность может быть полезна и помочь распределить нагрузку”, – сказали они.
Исследователи будут продолжать работать над улучшением робота и его аугментированной реальности, и они попытаются ввести элементы осязания и звука, чтобы увеличить точность робота. Другой важной целью является укрепление роботов, поскольку они становятся менее жесткими, когда заблокированы в положении. Эти характеристики могут повлиять на повторяемость и точность.


