
Интервью
Брайан Хартцбанд, президент операций в США, GMEX Robotics – серия интервью

 Добавьте Unite.AI в избранные источники в Google
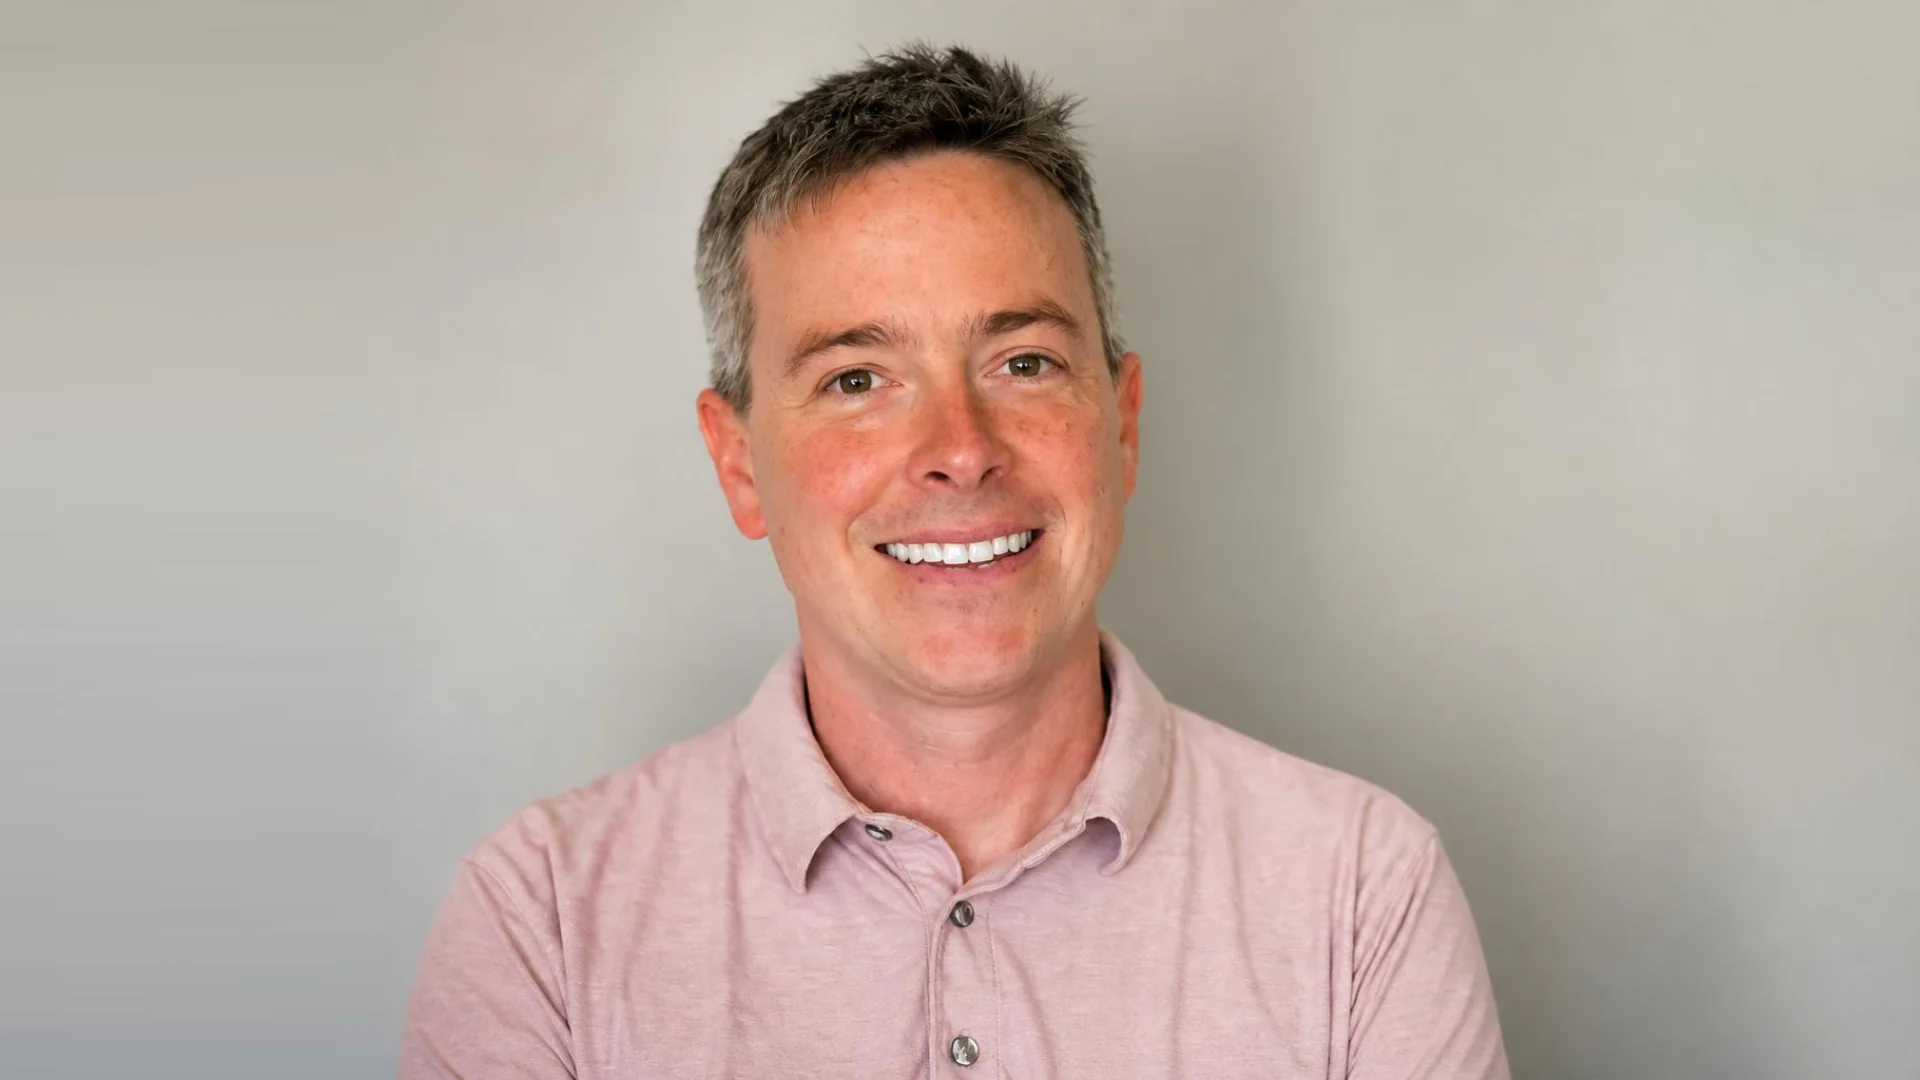
Brian Hartzband, президент операций в США в GMEX Robotics, возглавляет расширение компании в США, сосредотачивая внимание на построении коммерческого присутствия, развитии стратегических партнёрств и внедрении её платформ физического ИИ и робототехники в реальные объекты. До того как присоединился к GMEX Robotics, Хартцбанд провёл почти четыре года в TEKsystems, занимаясь техническим подбором персонала и управлением аккаунтами для государственных и высших учебных заведений. Ранее он соучредил и помог руководить Handcrafted 4 Home, где отвечал за расширение рынка США и партнёрства с крупными розничными сетями и платформами электронной коммерции. В начале карьеры Хартцбанд работал в управлении капиталом в Merrill Lynch и UBS, где консультировал клиентов с высоким и ультра‑высоким чистым капиталом и способствовал формированию значительного международного клиентского портфеля.
GMEX Robotics — это компания, зарегистрированная на Nasdaq, занимающаяся физическим ИИ и робототехникой, разрабатывающая интеллектуальные машины для коммерческих сред. Ранее известная как Fitell Corporation, компания следует тому, что она называет подходом «Terminal + Brain», сочетая специально созданное робототехническое оборудование с адаптируемыми возможностями ИИ, а не полагаясь на полностью вертикально интегрированный технологический стек. Первым крупным направлением коммерциализации является 2F Culinary AI, платформа робототехники для коммерческих кухонь, включающая системы Bon Vivant 3.0 и Max, использующие датчики, управляемые ИИ контроллеры и программируемые рабочие процессы для автоматизации приготовления пищи. GMEX также определила транспорт и логистику, промышленную автоматизацию и добычу ресурсов как долгосрочные области расширения. В марте 2026 года компания объявила о соглашении на сумму AU$4.2 million, охватывающем как минимум 50 интеллектуальных кухонных робототехнических систем для австралийской группы гостиничного бизнеса, после чего последовал первый заказ на развертывание в мае.
Вы недавно присоединились к GMEX Robotics в качестве президента операций в США после карьеры, охватывающей финансовые услуги, предпринимательство, подбор технологических специалистов и корпоративные отношения. Что убедило вас в том, что физический ИИ и робототехника — правильный следующий этап, и каковы ваши приоритеты в построении присутствия GMEX в США?
Я увидел ценность ИИ и роботов, особенно в области социальной интеллектации, которая происходит прямо сейчас. Я хотел внести свой вклад. Меня вдохновляет в GMEX модель Terminal + Brain. Мы не пытаемся делать всё сами. Мы создаём надёжное и практичное оборудование и подключаем его к ИИ высшего класса. Это полностью иной подход по сравнению с тем, как работают большинство компаний в сфере робототехники. Сейчас я общаюсь с инвесторами о том, что мы действительно разрабатываем, и налаживаю ключевые партнёрства в США. Это правильный момент для этого.
GMEX описывает свою стратегию как экосистему «Terminal + Brain», в которой аппаратное обеспечение робототехники соединяет физический мир со слоем ИИ‑интеллекта. Можете ли вы объяснить, как работает эта архитектура и что, по вашему мнению, отличает её от более вертикально интегрированных подходов к робототехнике?
Большинство компаний в области робототехники пытаются создавать всё самостоятельно: оборудование, программное обеспечение и ИИ. Это дорого и медленно. Мы действуем иначе. Terminal — это наше оборудование. Brain — наш слой оркестрации ИИ, который мы строим в партнёрстве с такими компаниями, как 247meta. Преимущество — гибкость. Если появляется более продвинутый ИИ, мы интегрируем его без необходимости перестраивать робот. Мы не привязаны к одной ставке. Мы сосредотачиваемся на том, в чём мы лучшие: надёжном, практичном оборудовании, и сотрудничаем с ИИ высшего класса, вместо того чтобы пытаться превзойти всех в технологической сфере в одиночку. Это обеспечивает более быструю итерацию, меньший капитал и позволяет нам двигаться со скоростью инноваций ИИ, а не сроков механической инженерии.
GMEX заключила соглашение о приобретении начального пакета акций MediaMeta.ai, технология которой сосредоточена на социальной интеллектации и моделировании человеческого поведения. Что означает «социальный интеллект» в контексте робота и какие новые возможности он может открыть, которые современные многомодальные модели ИИ не могут надёжно предоставить?
Социальный интеллект означает роботов, которые думают о людях, а не только о задачах. Современный ИИ отлично справляется с визуальным восприятием, языком и рассуждениями. Но он слабо читает человека, его эмоциональное состояние, действительно ли нуждается, как работать с ним в реальной среде. Мы подписали окончательное соглашение с MediaMeta, потому что их фокус на моделировании человеческого поведения точно заполняет этот пробел. Именно в этом направлении движется долгосрочная дорожная карта MediaMeta — разработка ИИ социальной интеллектации и моделирование поведения как слой контекстуального понимания, который в конечном итоге может дополнить нашу экосистему Terminal + Brain. При условии разработки, интеграции и тестирования эти возможности могут помочь роботам интерпретировать контекст, паттерны коммуникации и человеческие намерения, что отличает робота, просто выполняющего задачу, от действительно полезного.
Где современные самые продвинутые роботы всё ещё сталкиваются с трудностями при интерпретации людей? Являются ли основные ограничения связанными с распознаванием эмоций и намерений, пониманием социального контекста, адаптацией к культурным различиям или чем‑то более фундаментальным?
Все вышеперечисленное. Но реальная проблема в том, что развитие ИИ оптимизировалось под выполнение задач: может ли робот подобрать объект, переместиться по комнате? Это измеримо. Читать людей — нет. Поэтому этому уделяется меньше внимания. Роботы могут распознать, что кто‑то выглядит расстроенным, но они слабы в понимании, почему человек расстроен и что действительно может помочь. Даже небольшие ошибки подрывают доверие. Робот, который правильно распознаёт 90 % социальных сигналов, выглядит хорошо в тестовой среде, но в реальном мире оставшиеся 10 % имеют значение. Люди решают, что не хотят работать с такой машиной. Нам нужно изменить приоритеты. Именно это мы создаём в GMEX.
Робот, работающий на складе, часто может функционировать в рамках относительно структурированных правил, тогда как робот в больнице, отеле, школе или доме вынужден сталкиваться с гораздо более непредсказуемым человеческим поведением. Как должна измениться стек ИИ, когда роботы переходят в эти более социально сложные среды?
Социальный интеллект. На складе вы можете закодировать правила. Окружающая среда предсказуема. Когда вы помещаете робота в пространство с людьми, всё меняется. Люди импровизируют, меняют своё мнение, у них бывают плохие дни. ИИ должен считывать это в реальном времени и адаптироваться. Это уже не основано на правилах. Это контекстуально. Роботу нужно понимать момент, человека, окружение и решать, что имеет смысл. Для этого требуется быстрая связь и совершенно иная архитектура в основе. Кроме того, он должен знать, когда следует попросить помощи, вместо того чтобы делать неверные догадки.
Моделирование человеческого поведения неизбежно поднимает вопросы конфиденциальности, согласия, предвзятости и неверного толкования человеческих намерений. Как разработчикам внедрять социальный интеллект в роботов, не создавая машины, которые становятся чрезмерно навязчивыми или делают потенциально значимые предположения о людях?
В конечном итоге создание социального интеллекта в роботах — это стремление быть полезным, не вызывая дискомфорта. Роботы не должны психоанализировать людей или угадывать, что кто‑то «имел в виду» — так возникают проблемы конфиденциальности и неверные предположения. Ориентируйтесь на наблюдаемое: как человек двигается, как близко он находится, его жесты. Предоставляйте людям контроль с очевидными сигналами о конфиденциальности и простыми механизмами согласия. Сокращайте объём данных, обрабатывайте их локально, когда это возможно, и проводите аудит поведения, чтобы оно одинаково относилось ко всем. MediaMeta формализует рамки защиты данных и ответственного ИИ, охватывающие минимизацию данных, прозрачность, проверку предвзятости, человеческий надзор и прослеживаемость. Это тот продуманный подход, который мы хотим внедрить в наши системы. Если робот не уверен, чего хочет человек, он должен замедлиться, дать пространство или сделать паузу. Так вы формируете социальную осведомлённость, не переходя границы.
Как на самом деле оценить, стал ли робот лучше понимать людей? Какие типы бенчмарков, симуляций или полевых испытаний нужны, чтобы измерять социальный интеллект, а не просто то, успешно ли робот выполнил задачу?
Нельзя судить только по тому, завершил ли робот задачу. Нужно оценивать микроповедения: обеспечивает ли робот комфортное расстояние, уступает ли, когда кто‑то встаёт ему на путь, движется ли с правильным таймингом, колеблется ли, когда намерения неясны? В симуляции вы проводите стресс‑тесты с плотными толпами, резкими остановками, неоднозначными жестами. В реальном мире вы наблюдаете, ощущают ли люди робота предсказуемым и комфортным, и ведёт ли он себя последовательно в разных группах. Это настоящий критерий, а не выполнение задачи, а то, чувствует ли человек, что робот «понимает», как двигаться и координировать действия в общем пространстве.
GMEX уже начала коммерциализацию своей кулинарной робототехнической платформы Bon Vivant. Чему компания научилась из этих ранних реальных внедрений о разрыве между демонстрацией робота с ИИ и его надёжной эксплуатацией в коммерческой среде?
Существует реальный разрыв между доказательством того, что робот способен выполнить задачу, и доказательством того, что он может выполнять её надёжно, день за днём, в коммерческой среде. На демонстрации всё контролируется. Реальные кухни работают при высокой температуре, большом объёме, оборудование непредсказуемо, его могут задеть, ингредиенты меняются, люди постоянно меняют ритм. Bon Vivant стационарен, поэтому проблема не в навигации; она заключается в повторяемости, надёжности, восстановлении после ошибок и интеграции с существующими рабочими процессами. Мы поняли, что надёжность достигается за счёт управления «скучными» аспектами: выдерживание тепла и жира, поддержание калибровки, плавное восстановление при отклонениях от сценария, поддержание темпа без замедления людей. Коммерческая робототехника — это не доказательство того, что робот умеет готовить, а доказательство того, что он умеет готовить последовательно, безопасно, не становясь обузой в реальном бизнесе.
GMEX также разрабатывает многопользовательскую AI‑платформу, предназначенную для координации различных моделей и рабочих процессов. Как вы видите будущее слияния цифровых AI‑агентов и физических роботов, и может ли один слой интеллекта в конечном итоге координировать как программных агентов, так и парки машин?
Цифровые AI‑агенты и физические роботы всё чаще будут сходиться вокруг общей координационной прослойки. Цифровые агенты могут интерпретировать запросы и управлять цифровыми рабочими процессами. Роботы выполняют задачи в физическом мире. Общий слой интеллекта соединяет их, преобразуя бизнес‑цель в задачи, подбирая подходящие модели и агентов и координируя их выполнение. Ключевое различие — координация против контроля: общий слой решает, что должно произойти и кто это сделает, тогда как системы роботов сохраняют ответственность за навигацию, управление движением и безопасность. Например, на складе цифровые агенты обрабатывают заказ и проверяют наличие товаров, а координационный слой запрашивает подходящего робота для перемещения грузов. Этот обратный сигнал возвращается и информирует следующий шаг. Человеческий надзор и механизмы безопасности остаются критически важными. Именно здесь мы сосредоточены в 247meta, предлагая поэтапный путь через интеграцию интерфейсов, моделирование и контролируемые пилотные проекты для поддержки согласованных рабочих процессов между корпоративным программным обеспечением и физическими машинами.
Если социальный интеллект станет фундаментальной прослойкой физического ИИ, как, по вашему мнению, это изменит отрасль робототехники? Может ли понимание человеческого поведения в конечном итоге стать столь же важным для широкого внедрения роботов, как и прогресс в ловкости, компьютерном зрении и рассуждениях?
Социальный интеллект радикально изменит робототехнику. Индустрия сосредоточилась на аппаратных возможностях, системах зрения, производительности — всё это важно, но ни одно из этих достижений не гарантирует, что робот будет работать плавно рядом с людьми на кухне или на производственной линии. Социальный интеллект делает робота предсказуемым, простым в обходе, согласованным с тем, как люди естественно двигаются и координируются. По мере того как роботы переходят от контролируемых демонстраций к реальным коммерческим условиям, эта часть системы становится столь же важной, как и аппаратное обеспечение и стек управления. Понимание человеческого поведения будет иметь такое же значение, как и прогресс в восприятии или надёжности. Это разница между роботом, который может выполнить работу, и роботом, который вписывается в поток реальных операций.
Спасибо за отличное интервью, читатели, желающие узнать больше о этой компании в сфере робототехники, должны посетить GMEX Robotics.


